3Dロボットレーザ切断セル:概要
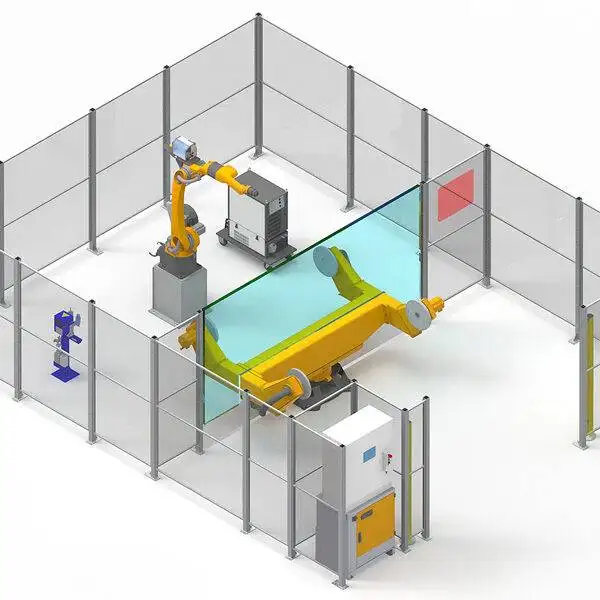
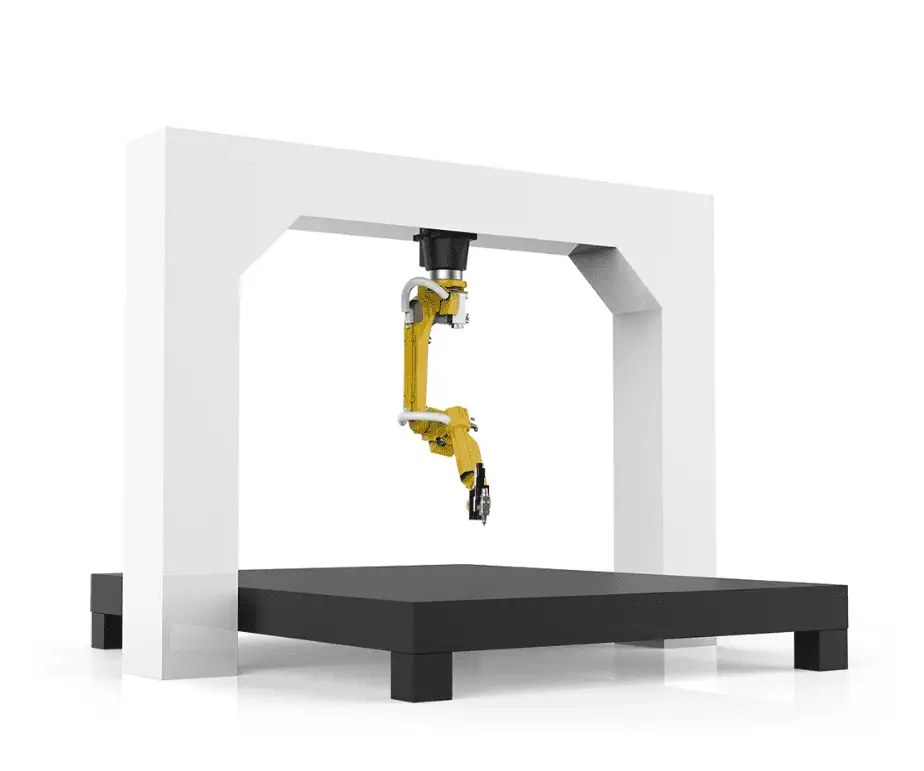
3Dロボットレーザセルは、ファイバーレーザ切断ヘッドを頑丈な6軸産業用ロボットに搭載したシステムです。フラットベッドでは加工できないプレス成形品、曲面パネル、波板や球面プレートなどの切断・トリミングを実現します。金型によるトリミング、手動プラズマ、グラインダー加工、異形部品の手仕上げ作業に代わる画期的なソリューションです。
6軸ロボット、リーチ 2010~3100 mm
1~4 kWファイバーレーザ発振器
±0.03 mm繰り返し精度(位置決め精度 ±0.05 mm)
最大 30 m/min切断速度(板厚により異なります)
3Dロボットレーザ切断の実際の様子
成形品に対してロボットが3D軌跡に沿って動作しています。
技術仕様
| ワーク | 異形プレート、プレス品、曲面 |
|---|---|
| レーザ発振器 | 1000~4000 W ファイバー |
| ロボット | 高耐久6軸、リーチ 2010~3100 mm |
| 精度 | 繰り返し精度 ±0.03 mm、位置決め精度 ±0.05 mm |
| 高さ制御 | 非接触容量センサー |
| 切断速度 | 最大 30 m/min(板厚および出力による) |
| プログラミング | 3Dオフラインプログラミング(OLP)、CAD/CAMインポート |
| 認証 | CE、ISO 9001 |
| 保証 | 機械本体2年間(消耗品を除く) |
プログラミングの手順
- 3Dモデルのインポート。 部品モデルをオフラインプログラミングソフトウェアに読み込みます。
- 切断パスの生成。 モデル上で切断輪郭を選択し、ソフトウェアがロボットの動作軌跡とトーチ角度を計算します。
- シミュレーションと確認。 実機を動かす前に、シミュレーション上で到達範囲や干渉チェックを行います。
- 治具での校正。 実ワークの位置をモデルに合わせ込みます。切断中は容量式高さセンサーがスタンドオフ距離を一定に保ちます。
治具が結果を左右する
3Dセルの精度は、ワークの位置決め精度に大きく依存します。成形品は個体差があるため、ワークファミリーごとに確実な位置決めができる専用治具が必要です。セル導入の際は治具も含めて計画いたしますので、ワークの図面やサンプルをお送りいただければ、ご注文前に到達範囲、治具、タクトタイムを検証いたします。
メリットと制限
メリット
- フラットベッドでは届かない3D形状の輪郭切断が可能
- トリミング金型や手作業による仕上げが不要に
- オフラインプログラミングにより、段取り中もセルを稼働状態に維持
注意点・制限事項
- ワークファミリーごとに専用治具が必要
- 2Dレーザ切断とは異なるプログラミングスキルが必要
- 厚い平板の切断はフラットベッドの方が高速
3Dロボットレーザに関するよくある質問
3Dロボットレーザはどのような部品に向いていますか?
自動車のシャーシ部品、カスタムパネルなどのプレス成形品や曲面部品、波板、球面プレートなどに最適です。
ロボットのプログラミング方法は?
CADモデルを使用した3Dオフラインプログラミングを行い、実ワークでキャリブレーション(校正)を行います。
ロボットのリーチ(最大到達距離)は?
ロボットの仕様により、標準で2010 mmから3100 mmです。
選択可能なレーザ出力は?
1000 Wから4000 Wまでのファイバーレーザ発振器をご用意しています。
選定ガイドでは、すべてのファイバーレーザ切断機を並べて比較できます。
3Dモデルと年間生産量をお知らせください。 リーチ、治具、タクトタイムを検証の上、お見積りいたします。
今すぐお見積り