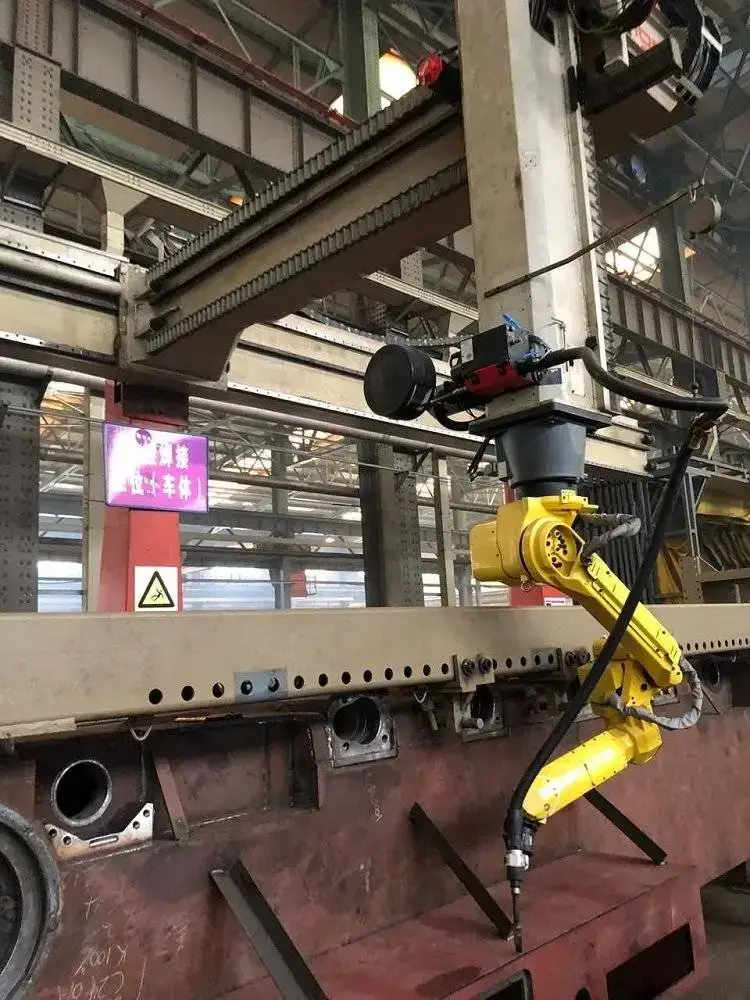
CWR500A 片持ち溶接ロボット:概要
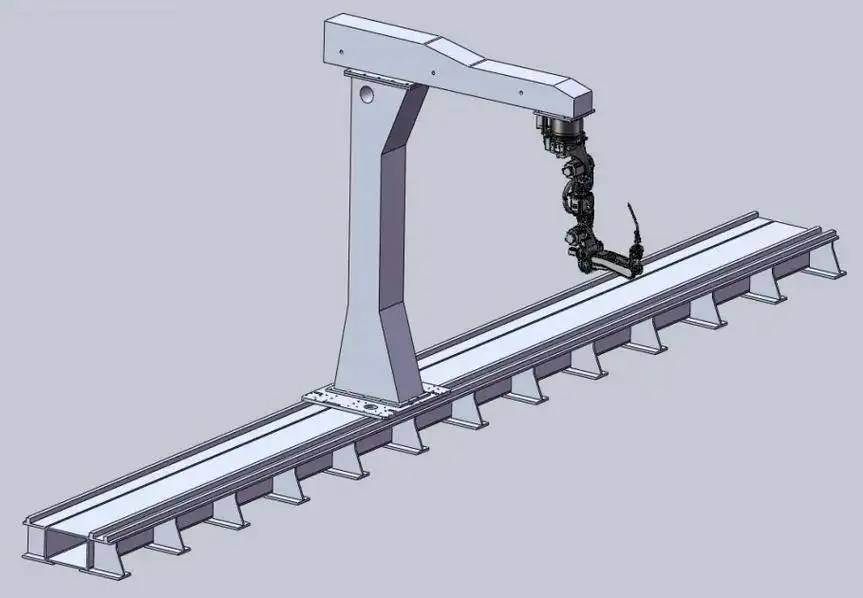
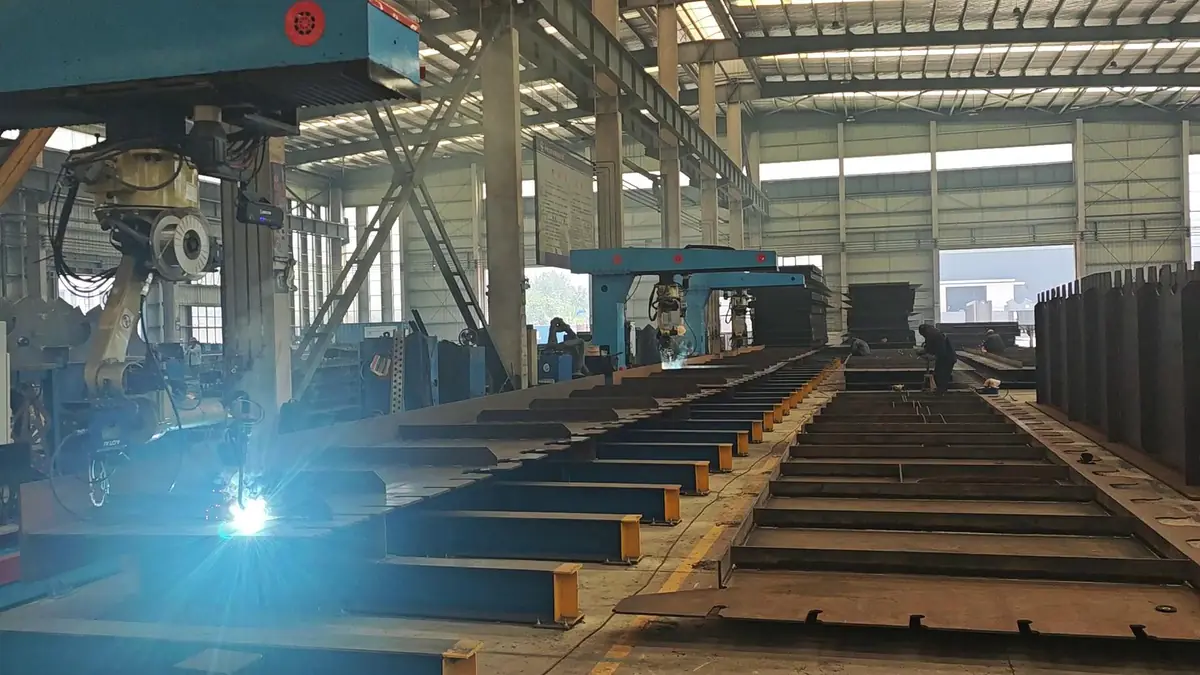
CWR500Aは、長尺かつワイドな建築鉄骨や橋梁部材に対応する、フロアレール走行式の片持ち溶接ロボットです。1本の支柱に溶接ロボットを搭載した水平アームが取り付けられており、支柱自体がフロアレール上を移動するため、ブリッジプレートユニット、H形鋼、箱桁、重量物板金構造物の全長にわたる溶接線にロボットがアクセスできます。ティーチングレスでのパス計画や、実際の開先ギャップへの自動追従を実現するFSWELDインテリジェント溶接システムで稼働します。
片持ちレイアウトにより、作業エリアの前方および奥側が開放された状態に保たれます。これは天井クレーンでワークが搬入される工場において非常に重要であり、クローズドガントリーフレームに通す必要なく、12メートルのプレートユニットを溶接ベッド上に直接降ろすことができます。
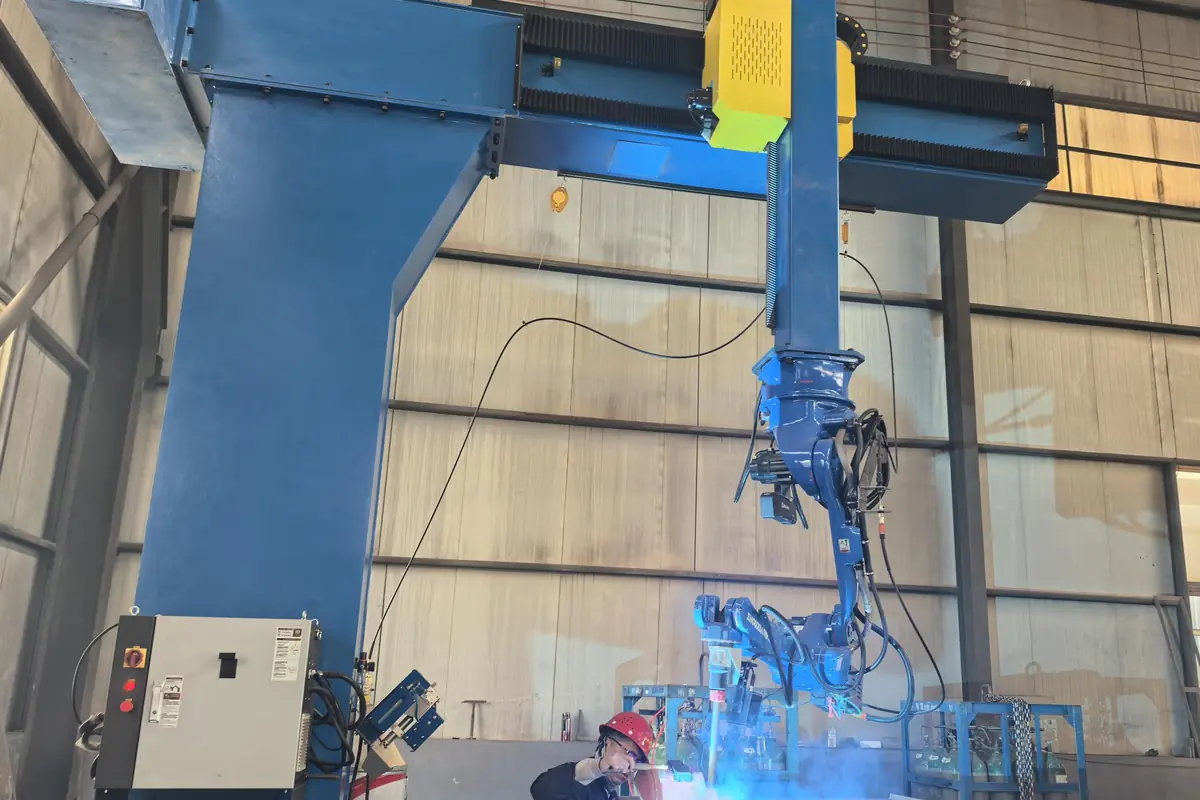
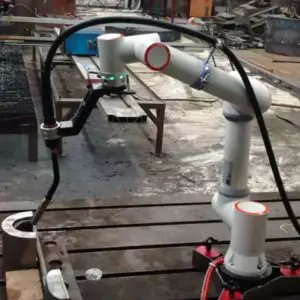
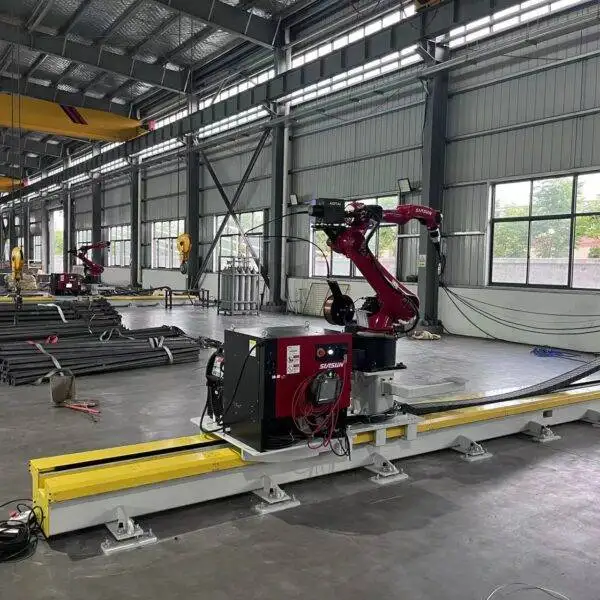
稼働中の片持ち溶接ロボット
鉄骨構造部品に対するシームトラッキングと連続溶接。
技術仕様
| モデル | CWR500A |
|---|---|
| 軸構成 | 7軸、8軸、または9軸モデル(6軸溶接ロボット+外部軸) |
| ロボットアームスパン | 2000 mm(カスタマイズ可能) |
| 作業幅 | 8軸片持ち仕様で最大3.5 m(ほとんどの上部、下部、ウェブプレートユニットをカバー) |
| フロアレール長さ | 標準9 mまたは12 m、最長ワークに合わせて9~23 mで構成可能 |
| 繰り返し精度 | ±0.05 mm |
| センシング | 3Dレーザービジョン、点群スキャン、リアルタイムシームトラッキング |
| 制御ソフトウェア | FSWELDインテリジェント溶接システム:ティーチングレスパス生成、エキスパートプロセスライブラリ、生産データ管理 |
| 溶接プロセス | MIG / MAG / TIG / タンデムツインワイヤ、ソリッドワイヤおよびフラックス入りワイヤ、多層盛り・多パス溶接 |
| 溶接電源 | Aotai、Megmeet、Panasonic、Lincoln Electric、Miller、またはご要望に応じたその他のメーカー |
| プログラミング | 3Dモデルインポート、2Dから3Dへの変換、現場での点群リバースモデリング、Teklaデータのワンクリック分割、オフラインプログラミング |
| 多ロボットレイアウト | 共有レールまたは共有片持ちアーム上の2台のロボット、対向片持ちアーム上の4台のロボット |
| 溶接規格 | ISO、AWS D1.1、船級規格(ABS、LR、CCS)に対応した施工法認定が可能 |
| 認証 | CE、ISO 9001 |
| 納期 | 構成によって20~45日 |
| 保証 | 本体24ヶ月保証(消耗品を除く) |
ティーチングレスワークフローの仕組み
従来のロボットプログラミングでは、すべての溶接線のすべてのポイントにトーチをジョグ送りする必要がありました。一点ものや多品種少量生産の鉄骨部材では、この作業に溶接そのものよりも時間がかかってしまいます。FSWELDはこれをモデルベースのワークフローに置き換えます:
- 3Dモデルの取得。 3D設計モデルのインポート、2D図面から3Dへの約2分での変換、Teklaアセンブリのワンクリックでのパーツ分割、または図面がない場合に現場でワークをスキャンして点群からモデルを構築します。
- 複数ワークの一括配置。 クレーンでベッドにワークを配置します。厳密に直角出しをする必要はありません。ビジョンシステムが各ワークとその実際の位置を特定します。システムが以前に溶接したことのあるワークは認識されるため、位置決めにかかる時間を約10分短縮できます。
- ワンクリックですべての溶接線を生成。 ソフトウェアがすべての溶接線を抽出し、エキスパートライブラリから一致するプロセスを割り当て、スチフナの隣にあるマンホールの継ぎ目などの狭いエリアを含めて、干渉のないパスを計画します。
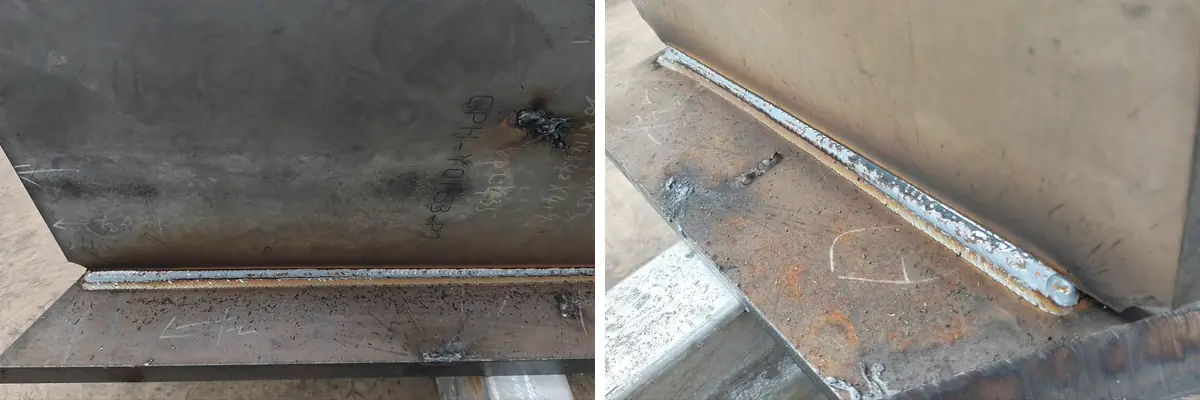
- ライブ補正による溶接。 シームトラッキングが実際の継ぎ目に追従します。ギャップが3~6 mmの部分では、システムはルートパス(下盛パス)に続いてキャップパス(仕上げパス)を実行するよう自動的に切り替えます。アーク時間、パス数、および出力は日報用に記録されます。
溶接モデルを取得する4つの方法
| 方法 | 必要なもの | 最適な用途 |
|---|---|---|
| 3Dモデルインポート | ワークの3D設計ファイル | すでに3Dで設計を行っている工場 |
| 2Dから3Dへの変換 | 2D図面(オフィスで約2分) | 2Dで描かれたTリブ、ダイアフラム、プレートユニット |
| Teklaワンクリック分割 | Teklaアセンブリファイル | Teklaでモデリングされた鉄骨・橋梁プロジェクト |
| 点群リバースモデリング | なし(ロボットがワークをスキャン) | 図面のないワーク、補修作業、幅広プレート |
ワイドギャップ(広開先)溶接の重要性
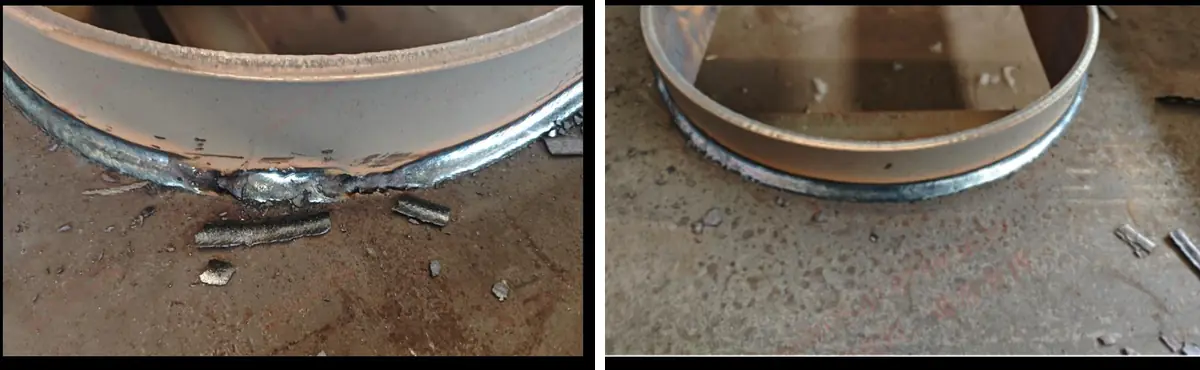
実際の現場での仮組み精度が完璧であることはまずありません。橋梁プレートユニットでは、継ぎ目の20~50%に3 mmを超えるギャップが見られることがあります。標準的なロボットプログラムでは、隙間のない継ぎ目と同じパラメータで溶接してしまうため、溶け落ちやビード形状の悪化を招き、ガウジングや手動での補修が必要になります。
CWR500Aは、ビジョンシステムでギャップを測定します。3~6 mmのギャップを検出すると、手動介入なしで、適応型のルートパスとキャップパスを自動的に適用します。これまでロボットでは溶接できなかった継ぎ目が溶接可能になり、組立工が正確な仮付けにかける時間を削減できます。
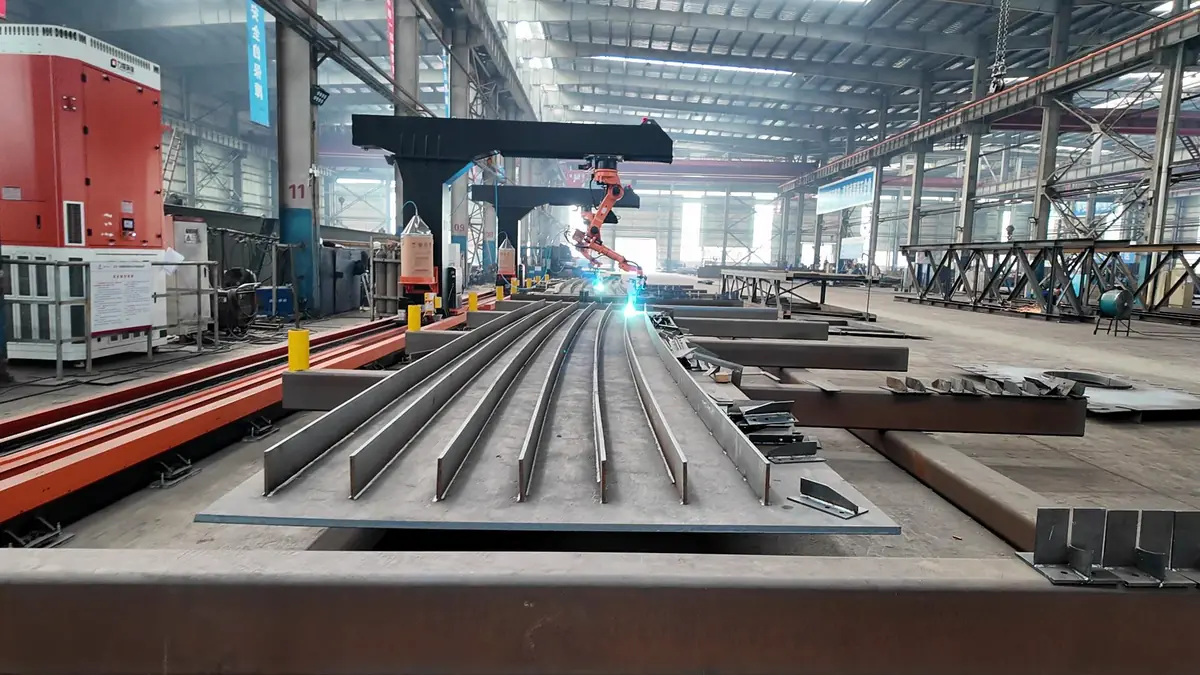
主なワークと対象産業
ワーク
- 橋梁デッキプレートユニット:上部、下部、ウェブプレート
- Tリブ(12 mの曲面Tリブを含む)およびダイアフラム
- 箱桁および箱桁表面の溶接線
- H形鋼および重量物板金構造物
- 橋梁用高欄および吊りピース
産業分野
- 橋梁製造
- 建築鉄骨構造
- 造船および海洋開発
- 圧力容器およびLNG設備
- 風力発電タワー
- 建設機械
橋梁メーカーでの現場実績
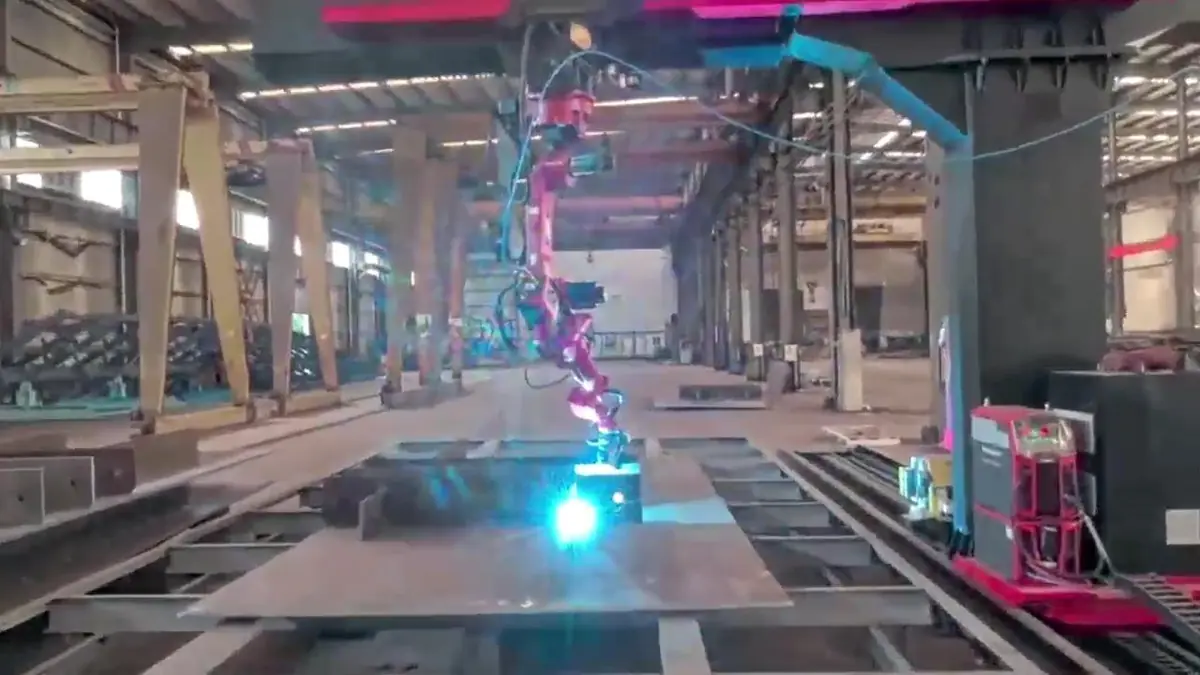
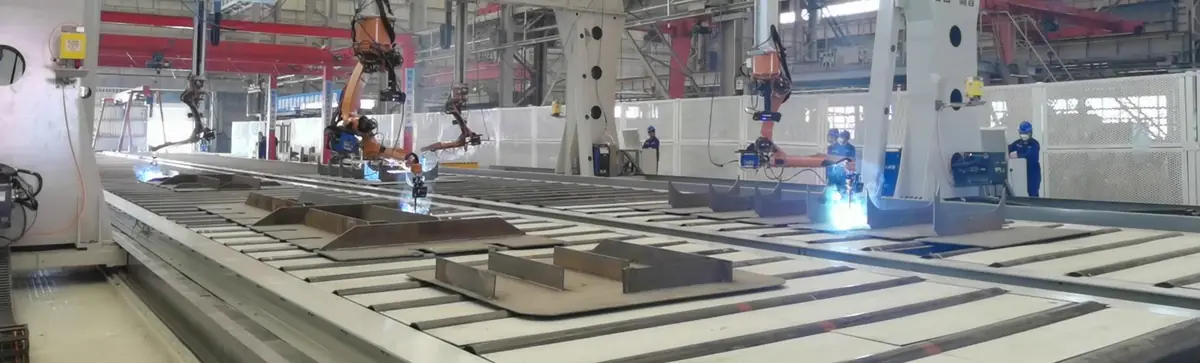
FSWELD制御の片持ち溶接ステーションを導入している橋梁製造工場での実績:
- 7:00〜23:00の稼働で、1台あたり1日約120m(最大150m)の溶接を実現。
- オペレーター1人で3台を監視し、2人体制でシフトをローテーション。
- ボックスガーダーの表面継ぎ手を溶接する9軸片持ち式、および図面なしでスキャンから非対称ダイアフラムを溶接する8軸ステーション。
- 4台のロボットが自動でタスクを割り当て、多様なワークをほぼ同時に仕上げる18m×9mの4ロボットステーション。
- 事前の直角出しなしで投入される不規則なベースプレート。
最適な仕様の選び方
7軸、8軸、9軸の選び方
すべてのモデルに同一の6軸溶接ロボットが搭載されており、追加軸によってロボットの可動範囲が広がります。ワークのサイズや溶接面数に応じてお選びください。長尺ワークには長めのレール、幅広のプレートユニットには8軸モデルの片持ちアームのリーチ、複数面に継ぎ手があるワークには9軸レイアウトが適しています。ワークの図面をお送りいただければ、最適な仕様とレール長をご提案いたします。
片持ち式、門型、レール走行式、移動式の比較
| システム | 特長 | 推奨用途 |
|---|---|---|
| 片持ち式(本機) | 前後が開放されておりクレーン搬入が容易、3.5mのリーチ | クレーンで搬入する長尺プレートユニット、H形鋼、ボックスガーダー |
| 門型溶接ロボット | 12m×4mなど長方形のエリア全体をカバー | 船体ブロックやトレーラーフレームなどの超大型ワーク |
| レール走行式7軸ロボット | 3Dスキャンを備えたコンパクトな単軸ロボットライン | 同等サイズの鉄骨構造部材 |
| 移動式溶接ロボット | ワーク側へ自走するためレール不要 | ステーションへの移動が困難な大型・重量ワーク |
| ロボット溶接ワークステーション | ポジショナーによりワークを最適な溶接姿勢へ回転 | 中・小型ワークの多品種少量生産 |
片持ち式溶接ロボットの価格決定要因
すべてのステーションはワーク仕様に合わせて個別設計されるため、定価の設定はありません。価格に影響する主な要因を、影響度の高い順に示します:
| コスト要因 | オプション | 価格への影響 |
|---|---|---|
| ロボット台数 | 1台、2台(レール共有または片持ち)、または4台 | 最大の価格要因。ロボット1台追加ごとに、アーム本体、溶接電源、トーチ一式が追加されます |
| 軸構成 | 7軸、8軸、9軸 | 外部軸ごとに駆動系、ガイド、制御統合が追加されます |
| レール長 | 9〜23m | レールが長くなるにつれて、鉄骨構造体、ラック、据付工数が増加します |
| 溶接電源 | Aotai、Megmeet、Panasonic、Lincoln Electric、Miller | 輸入ブランドは高価ですが、地域によっては国内ブランドの方が保守が容易です |
| センシング・ソフトウェア | 継ぎ手追従、3Dレーザービジョン、点群モデリング、Tekla分割、オフラインプログラミング | ティーチングレス機能は、選択するビジョンおよびソフトウェアパッケージに依存します |
| 溶接プロセス | シングルワイヤまたはタンデムツインワイヤ | タンデム溶接には、2台目の溶接電源とツイントーチが必要です |
| サービス | 現地据付およびトレーニング | 別途お見積りとなります(通常、現地で約1週間) |
正確なお見積りをご希望の場合は、最大および標準的なワークの図面または写真、板厚、材質、1日の目標生産量をお知らせください。青島(Qingdao)FOB条件でお見積りいたします。
納品、据付、サポート
- 仕様および図面確認。 ワーク図面をもとに、エンジニアが軸数、レール長、プロセスを確認し、設置スペースやレイアウトを決定します。
- 製造および工場試験。 納期は仕様により20〜45日です。出荷前にステーションの組み立てとテスト溶接を実施します。
- サイト準備。 レール用の水平な床面の準備、電源およびシールドガス配管の準備を行います。マシン搬入前に、エンジニアと基礎要件をご確認ください。
- 据付およびトレーニング。 現地据付とオペレータートレーニングは通常約1週間かかり、別途お見積りとなります。ワークの段取り、スキャン、軌跡確認、日常メンテナンスを習得します。
- アフターサポート。 消耗品を除く機械本体の24ヶ月保証に加え、ソフトウェアやプロセスに関するリモート技術サポートを提供します。
メリットと制限事項
メリット
- ポイントごとのティーチングが不要:3Dモデル、図面、スキャンデータからプログラムを作成
- 3〜6mmの隙間を穴あきなしで自動溶接
- オペレーター1人で2〜3ステーションを監視可能
- 天井クレーンでのワーク搬入に適したオープンな片持ちレイアウト
- リピートワークを自動認識し、プログラムを再利用
- パス、マシン、シフトごとの生産データを管理
制限事項
- レール用の床スペースと、ベッドへのクレーンアクセスが必要
- 3〜6mmのアダプティブ範囲を超える隙間は、事前の子組立時に修正を推奨
- 薄板の場合、レーザー溶接の方が歪みを抑えられます
- 小型ワークの大量生産には、ポジショナー付きワークステーションの方が高速かつ低コスト
- 治具なしの多品種少量・小型ワークには、協働ロボット溶接ステーションの立ち上げが迅速
MAG溶接のワイヤ径リファレンス
ソリッドワイヤMAG溶接の一般的な電流範囲です。ロボットのプロセスライブラリがパラメータを自動選択しますが、ワイヤ在庫や板厚の計画時にこの早見表をご活用ください。
| ワイヤ径 Ø | 短絡移行 (A) | グロビュール移行 (A) | スプレー移行 (A) | 標準板厚 |
|---|---|---|---|---|
| 0.8 mm | 40–120 | 120–170 | 170–200 | 0.8–4.0 mm |
| 1.0 mm | 60–140 | 140–190 | 190–300 | 2.0–8.0 mm |
| 1.2 mm | 80–180 | 180–240 | 240–400 | 約4 mm〜 |
| 1.6 mm | 130–220 | 220–280 | 280–500 | 約8 mm〜 |
短絡移行は14〜22V前後、グロビュール移行(スパッタ多発ゾーンのため回避を推奨)は22〜26V前後、スプレー移行は26V以上で行います。
片持ち式、門型、走行式、協働ロボットシステムを比較するには、溶接ロボットの一覧をご覧ください。
片持ち式溶接ロボットに関するよくあるご質問
CWR500Aの操作に専門のロボットプログラマーは必要ですか?
いいえ、必要ありません。溶接パスは3Dモデル、変換された2D図面、Teklaファイル、またはワークのスキャンデータから自動生成されます。作業員はワークをセットしてスキャンを開始し、結果を確認するだけです。業務の大半はオフィス側で事前に準備できます。
開先ギャップにバラつきがある場合はどうなりますか?
ビジョンシステムが各継手を測定します。3〜6mmのギャップに対しては、適応制御によるルートパス・フィルパス溶接を行い、最後にキャップパスを行います。これより大きなギャップについては、組み付け時に修正する必要があります。
図面のないワークでも溶接できますか?
はい、可能です。ロボットがワークをスキャンし、点群データから3Dモデルを構築して溶接線を計画します。モデルは保存されるため、最初からスキャンし直すことなく同じワークを再度溶接できます。
レールはどこまで長くできますか?
標準レールは9mおよび12mです。9mから23mまで、最も長いワークに合わせて構成でき、2台のロボットで1本のレールや1基の片持ちアームを共有することも可能です。
溶接電源はどのメーカーのものを選べますか?
奥太(Aotai)、麦米(Megmeet)、Panasonic、Lincoln Electric、Millerなどが一般的に選ばれますが、工場ですでに稼働している機械との統一など、ご要望に応じて他のブランドにも対応可能です。
AWS D1.1や船級規格の要件を満たす溶接は可能ですか?
ISO、AWS D1.1、およびABS、LR、CCSなどの船級規則に準拠した溶接施工法規格認定(PQR)を取得可能です。お客様の特定の継手や材質に合わせて施工法認定を実施します。
納期はどのくらいですか?また、据付には何が含まれますか?
納期は仕様に応じて20〜45日です。現地での据付およびオペレーター講習には通常約1週間かかり、お見積りは別途となります。本機には消耗品を除き24ヶ月の保証と、リモート技術サポートが付属します。
片持ち式溶接ステーションに必要なオペレーターの数は何人ですか?
プログラムはモデルやスキャンから自動生成され、ロボットがティーチングなしで溶接するため、1人のオペレーターで2〜3ステーションを管理できます。
既存のクレーンや工場のレイアウトに適合しますか?
片柱式の片持ち構造によりベッドの前方と奥側が開放されているため、既存の天井クレーンを使ってワークを搬入できます。工場のレイアウトに合わせて、レールの長さやベッドを設計いたします。
図面またはワークの写真をお送りください。 当社のエンジニアが、軸構成、レールの長さ、溶接プロセスをご提案し、FOB青島(Qingdao)でお見積りいたします。
仕様と見積もりを依頼する