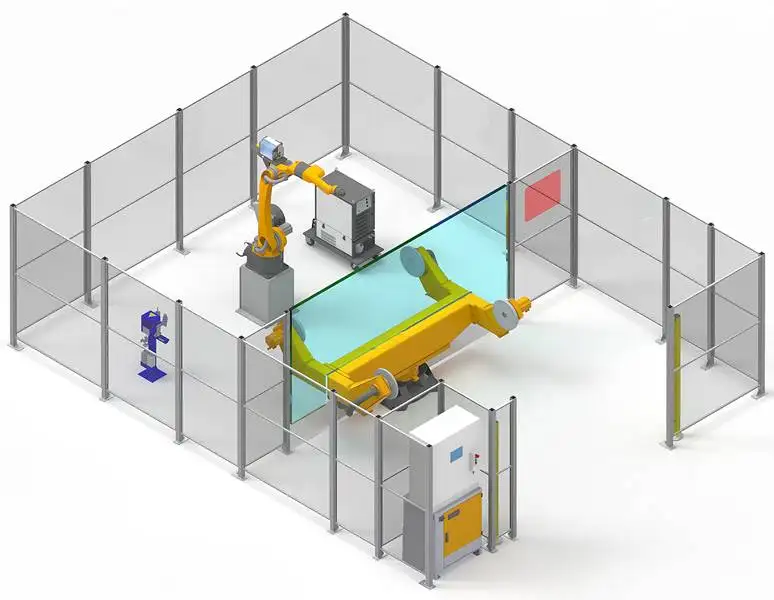
ロボット溶接ワークステーション:概要
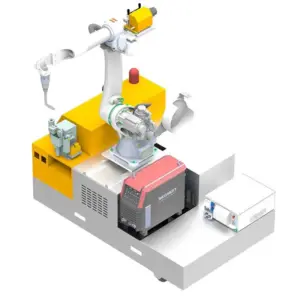
ロボット溶接ワークステーションは、6軸溶接ロボットとワークを回転させるポジショナーを組み合わせたシステムです。これにより、すべての溶接線が常に最適な姿勢(通常は下向きまたは横向き)で溶接されます。小型の自動車用ブラケットから数トンの大型製缶構造物まで、リピート品の溶接において標準的な選択肢となっています。
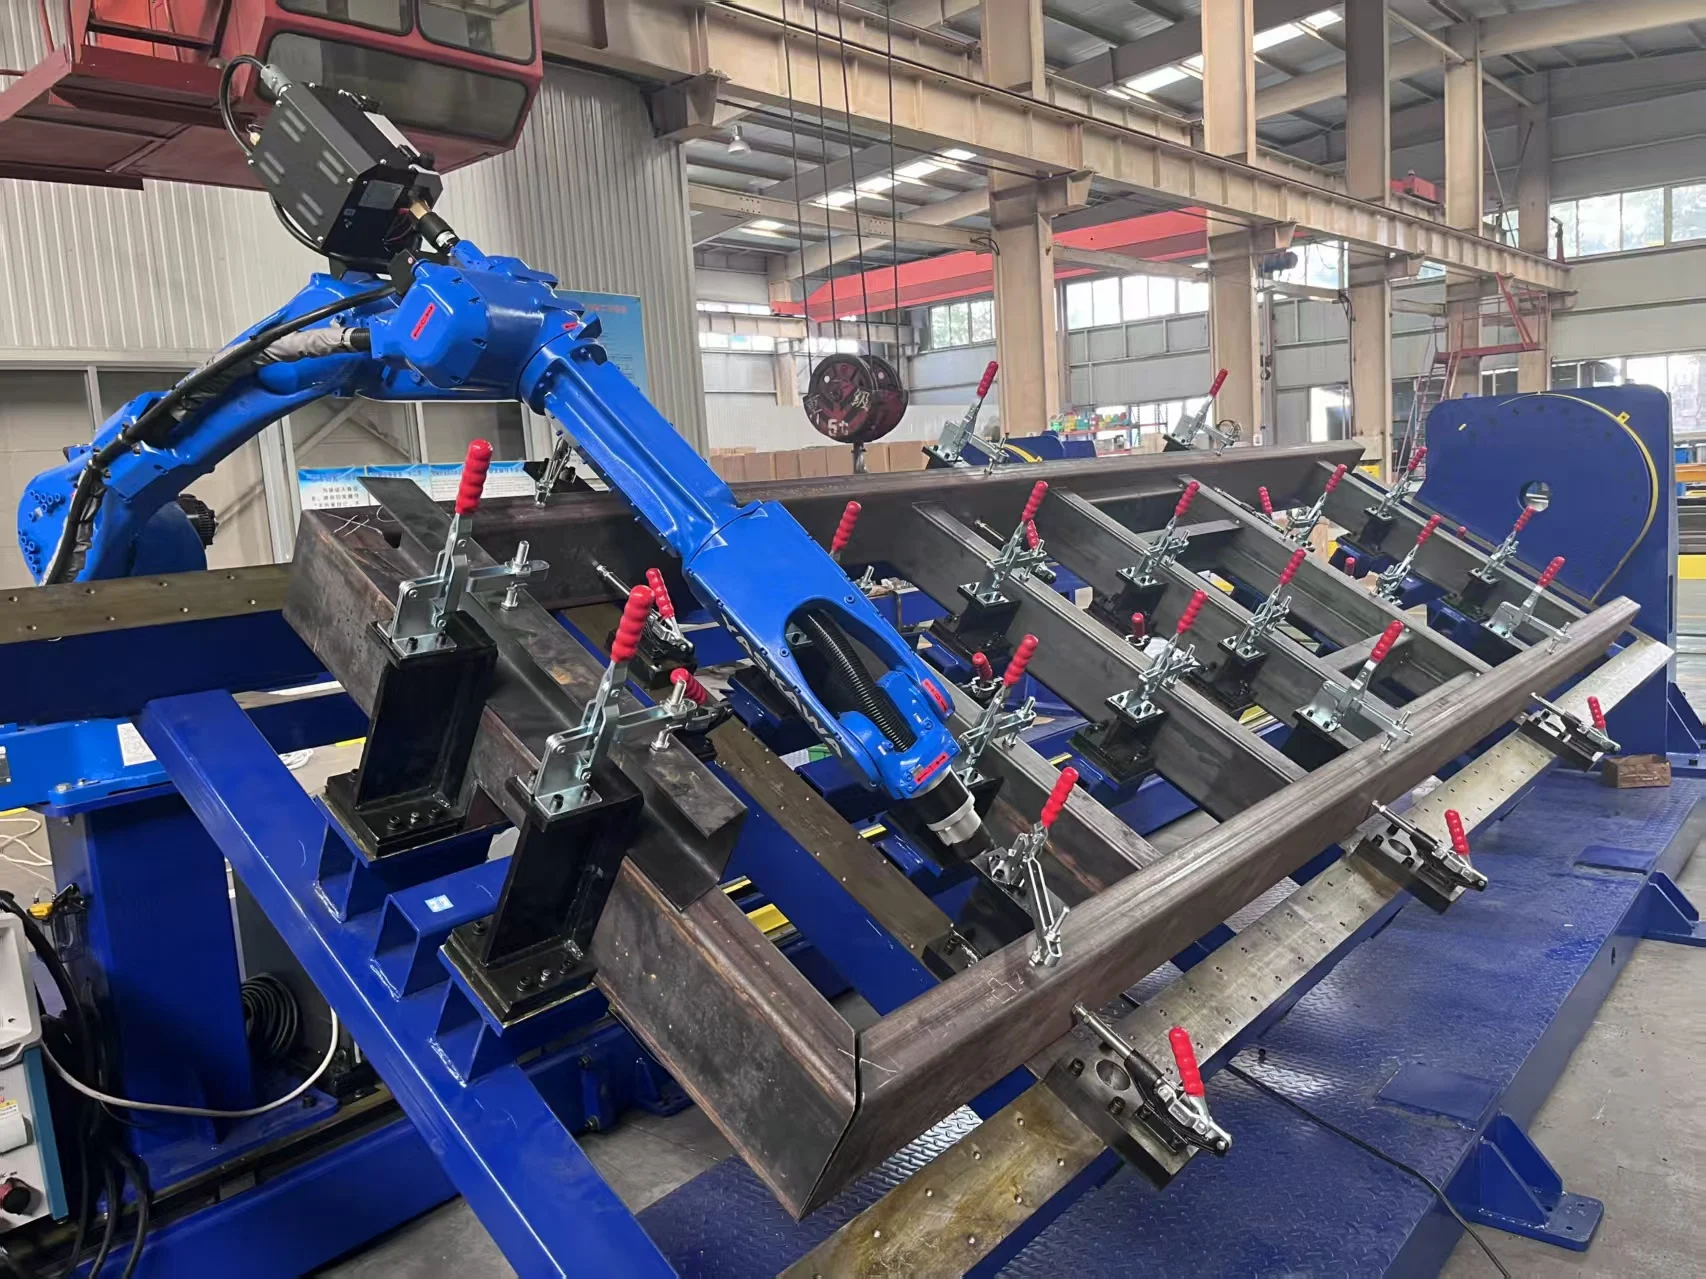
ポジショナーはロボットコントローラーと同期しているため、ロボットの溶接と連動してワークが回転します。円周方向の継ぎ目は連続して一筆書きのように溶接され、多面的なワークもクランプし直すことなく溶接可能です。
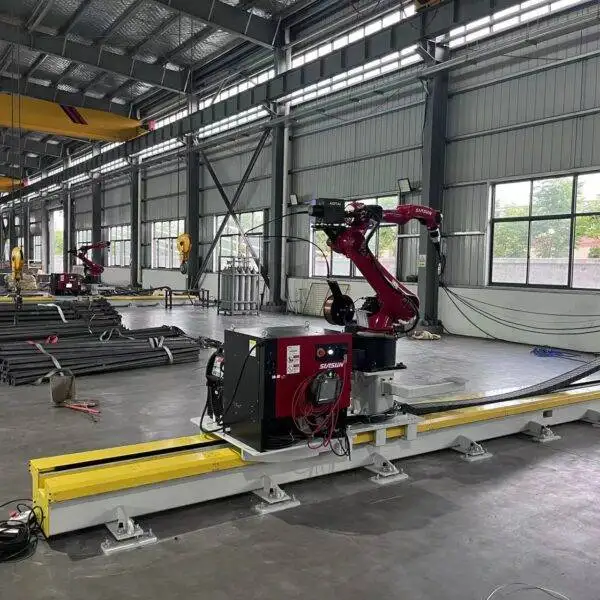
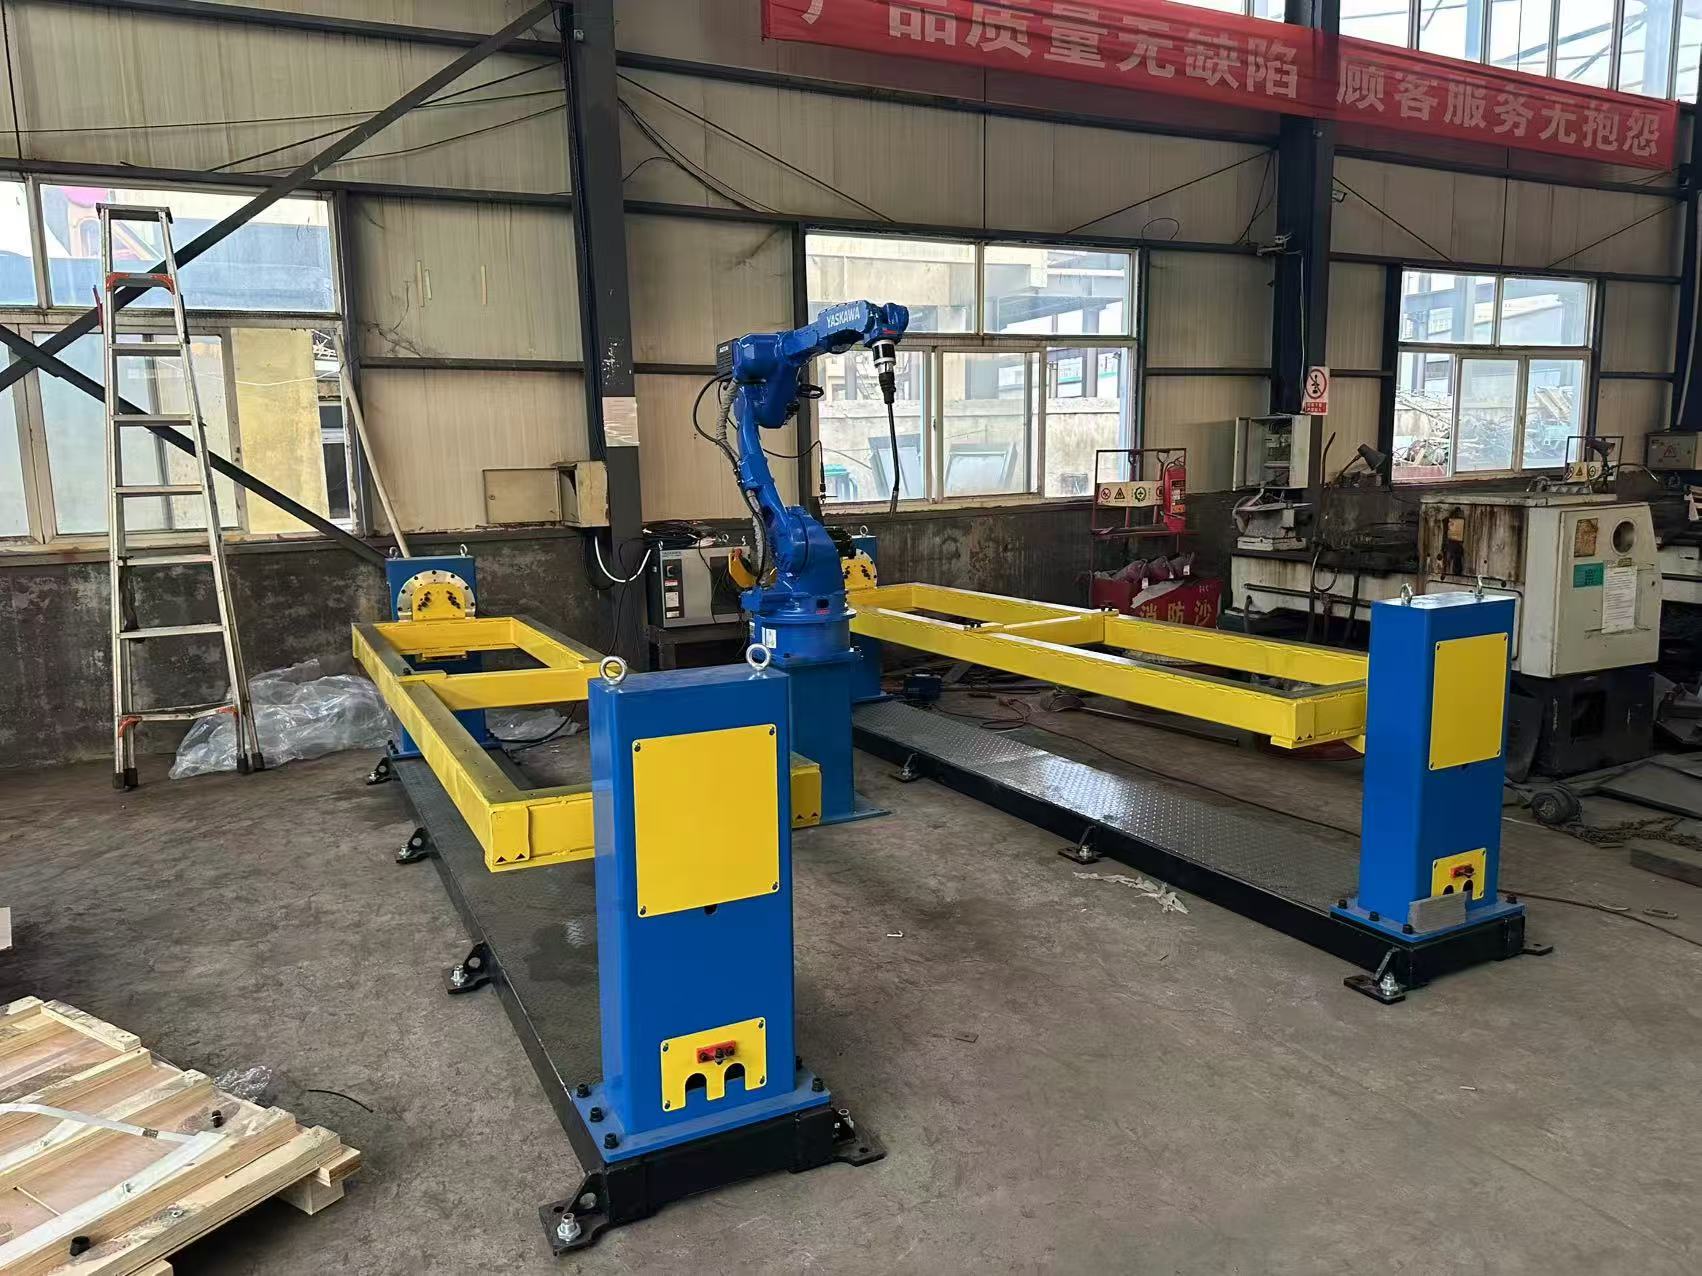
稼働中のロボット溶接ワークステーション
ポジショナーがワークを回転させ、ロボットが溶接を行います。
技術仕様
| ロボット | 6軸溶接ロボット |
|---|---|
| ポジショナータイプ | 1軸、L型(2軸)、またはC型 |
| ポジショナー積載荷重 | 500〜5000 kg以上 |
| ポジショナー駆動 | RV減速機採用、ロボットコントローラーと同期 |
| 走行レール | オプション(長尺ワーク用) |
| プログラミング | オフラインプログラミング、または用途に応じたティーチングレス機能 |
| 継ぎ目検出 | レーザーシームトラッキングまたはアークトラッキング(オプション) |
| 溶接プロセス | MIG / MAG / TIG;ソリッドワイヤおよびフラックス入りワイヤ |
| 溶接電源 | Aotai、Megmeet、Panasonic、Lincoln Electric、Miller、またはご要望に応じたメーカー |
| 溶接規格 | ISO、AWS D1.1、船級規格(ABS、LR、CCS)に対応した施工法資格取得が可能 |
| 認証 | CE、ISO 9001 |
| 納期 | 仕様に応じて20〜45日 |
| 保証 | 機械本体24ヶ月保証(消耗品を除く) |
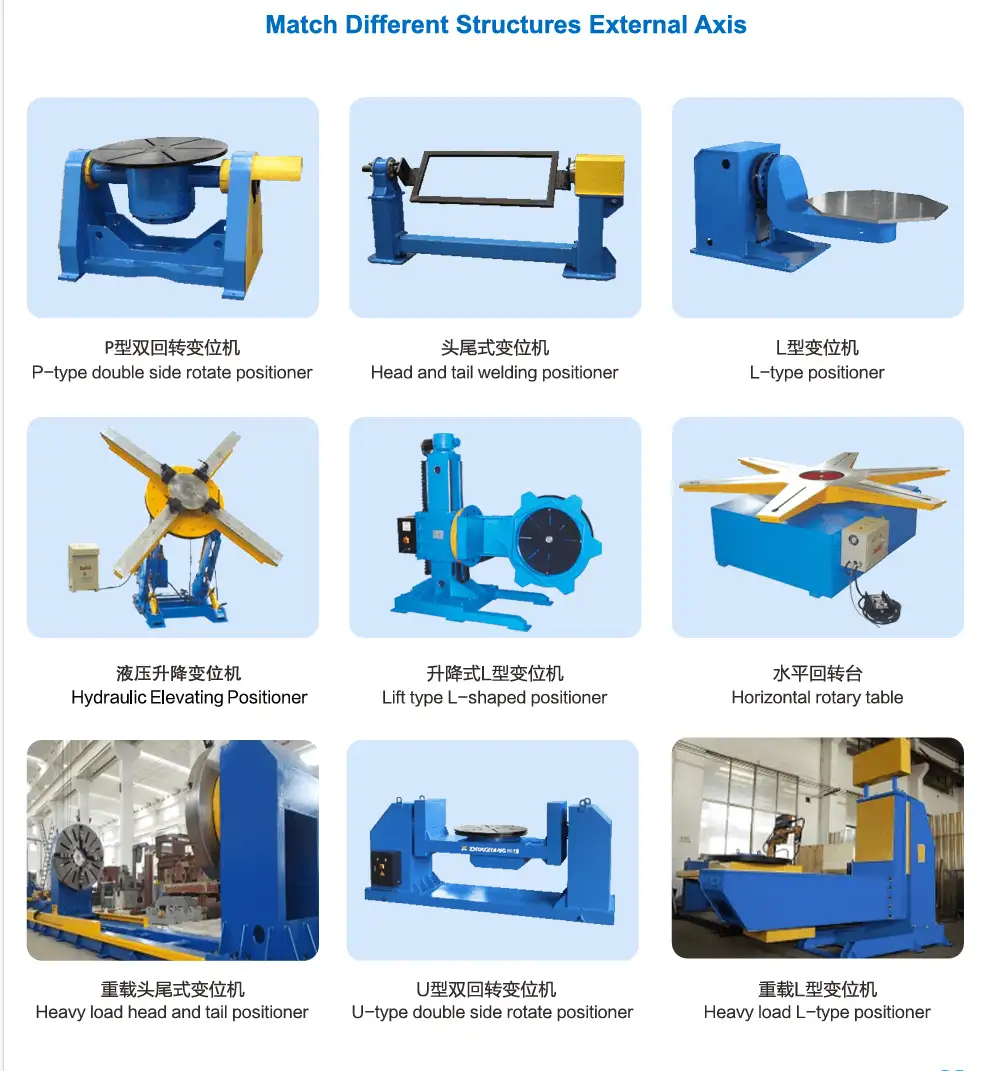
ポジショナーの選定
| タイプ | 動作 | 主な対象ワーク |
|---|---|---|
| 1軸 | 1つの水平軸周りにワークを回転 | 長尺ワーク(ビーム、フレーム、シャフトなど) |
| L型(2軸) | ワークの傾斜と回転 | ボックス、ブラケット、複数面に溶接線があるワーク |
| C型 | C字型フレーム内でワークを回転 | フレームやブームなど、長手方向の全周にアクセスが必要なワーク |
ワークステーションの稼働手順
- 治具にワークをクランプ:リピート品はポジショナー上の治具を使用するため、常に同じ位置にワークがセットされます。
- プログラムは一度作成するだけ:3Dモデルからのオフラインプログラミング、または対応可能な用途であればティーチングレス機能を使用します。
- 最適な姿勢で溶接:ポジショナーがワークを回転させ、ロボットが下向き・横向きで溶接するため、優れた溶け込みとビード形状が得られます。
- 繰り返し:2個目以降のワークは、オペレーターがワークをセットしてクランプし、サイクルをスタートさせるだけです。
主な対象ワークと業界
対象ワーク
- 自動車用ブラケットおよび小型アセンブリ
- 建設機械のブームおよびフレーム
- 農業機械部品
- 最大数トンの製缶構造物
- シャフト、パイプ、丸物ワーク
ワークステーションを選ぶ理由
- あらゆる溶接線に最適な溶接姿勢を確保
- 連続した円周溶接が可能
- リピート品の高速タクトタイム
- 治具による安定したワーク位置
- ガントリーシステムに比べて省スペース
他の溶接ロボットとの比較
| システム | 特長 | 選定の目安 |
|---|---|---|
| 片持ち式溶接ロボット CWR500A | 前後が開放されておりクレーン搬入が容易;リーチ3.5 m | クレーンで搬入する長尺板金部品、H形鋼、ボックスガーダー |
| 門型(ガントリー)溶接ロボット | 12 m × 4 mなどの広い直交エリアをカバー | 船殻ブロックやトレーラーフレームなどの大型ワーク |
| レール走行式7軸溶接ロボット | 3Dスキャン機能を備えたコンパクトな単体ロボットライン | 同サイズの鉄骨構造部材 |
| 移動式溶接ロボット | ロボット自体がワークへ移動;レール不要 | ステーションまで移動させるのが困難な超大型・超重量ワーク |
| ロボット溶接ワークステーション(本機) | ポジショナーによりワークを最適な溶接角度へ回転 | バッチ生産される数トンまでのリピート品 |
| 協働ロボット溶接ステーション | ハンドガイドによるティーチング、リスクアセスメント実施により安全柵が不要な場合も | 多品種少量生産品、頻繁な段取り替えが必要なワーク |
ロボット溶接ワークステーションの価格変動要因
ほとんどのワークステーションは USD 18,000〜30,000(FOB青島)の範囲に収まります。価格は以下の要素によって決定されます:
| コスト要因 | オプション | 価格への影響 |
|---|---|---|
| ポジショナー | 1軸、L型、C型;500〜5000 kg+ | 積載荷重が大きいほど、また軸数が多いほど高価になります |
| 走行レール | あり / なし | 長尺ワークの加工範囲を拡張します |
| 継ぎ目検出 | レーザーシームトラッキング、アークトラッキング | 開先やワークのバラつきが大きい場合に必要です |
| プログラミング | オフラインまたはティーチングレス | ティーチングレス機能により、新規ワークのプログラミング時間を短縮できます |
| 溶接電源 | Aotai、Megmeet、Panasonic、Lincoln Electric、Miller | 海外ブランドは高価になりますが、地域によっては国内ブランドの方が保守が容易な場合があります |
| 治具 | ワークファミリーごと | ワークに合わせて設計するため、個別お見積りとなります |
| サービス | 現地据付およびトレーニング | 個別お見積りとなります(通常、現地で約1週間) |
お見積りの際は、ワークの図面または写真、重量、材質、および予想年間生産数をお送りください。
納品、据付、およびサポート
- 構成と図面。エンジニアがお客様のワークからポジショナー、治具、プロセスを選定します。
- 製造と工場テスト。納期は構成に応じて20〜45日です。出荷前にシステムの組み立てとテスト溶接が行われます。
- サイトの準備。水平な床、電源、シールドガスを準備し、セルの周囲に安全フェンスを計画します。
- 据え付けとトレーニング。現地での据え付けとオペレータートレーニングは通常約1週間かかり、別途お見積りとなります。オペレーターはプログラミング、日常操作、定期メンテナンスを学びます。
- アフターサポート。消耗品を除き、機械全体で24ヶ月の保証があり、ソフトウェアやプロセスの質問に対するリモート技術サポートが受けられます。
治具設計のコツ
ワークステーションにおいて、治具はロボットと同様に溶接品質を左右します。優れた治具にはいくつかのルールがあります:
- 図面で使用されている同じ基準位置にすべてのワークを位置決めします。
- クランプをトーチの軌跡から外し、アークから離します。
- ワークが一方向にしか入らないように、素早く確実にローディングできるように設計します。
- 一貫した継ぎ手ギャップ(隙間)を考慮して設計します。ロボットは治具が与えた通りの動きを正確に繰り返します。
- ポジショナーが回転した後、最適な溶接角度でトーチがアクセスできるようにします。
よくある問題とワークステーションでの対処法
リピートワークの溶接はワークステーションの真骨頂ですが、以下の点がクリアされている場合に限ります:
| 問題 | 主な原因 | システムの対処法 |
|---|---|---|
| 溶接姿勢が常に理想的とは限らない | ワークがフラットなテーブルに固定されている | ポジショナーがワークを回転させ、シームを下向きまたは横向きで溶接する |
| ロット間で継ぎ手の合わせが異なる | 上流の切断・曲げ公差 | 治具で位置を固定し、レーザーシームトラッキングまたはアークトラッキングで残りを補正する |
| 円周シームにスタート・ストップマークが出る | 手動による再位置決め | ポジショナーがロボットと同期して回転し、1パスの連続溶接を実現する |
| 重いワークに対してポジショナーの負荷が大きい | 重心が回転軸から離れている | 重量と重心オフセットの両方を考慮して耐荷重を選定する |
| ローディング中にロボットが待機する | 1ステーションレイアウト | 2ステーションレイアウトにより、一方のワークを溶接している間に他方のワークを脱着できる |
ご購入前のチェックリスト
これらの回答によってポジショナー、治具、レイアウトが決まります:
- ワークの図面、重量、重心。
- 年間数量とロットサイズ。
- ワークごとの目標タクトタイム。
- ワークを傾ける必要があるシーム:円周、多面、または上進溶接シーム。
- 1ステーションと2ステーションのどちらが必要か。
- フェンスで囲まれたセルに必要な床面積。
- 電源、シールドガス、集塵機。
日常および定期メンテナンス
| 間隔 | 作業 |
|---|---|
| 毎シフト | ノズルの清掃とスパッタの除去、コンタクトチップの摩耗確認と穴が摩耗した際の交換、ワイヤ送りおよびワイヤ残量の確認、シールドガス流量の確認 |
| 毎週 | トーチケーブルやホースの摩耗確認、ガス接続部の漏れ確認、装着されている場合はトーチクリーニングステーションまたはスパッタ防止装置の清掃 |
| 毎月 | 治具や位置決めピンのスパッタ清掃、ポジショナーのアース接続確認、クランプの摩耗確認 |
| 毎年 | メーカーの指定に従って、ポジショナーの減速機とロボットのメンテナンスを実施 |
減速機のグリースやバッテリーの交換間隔については、ロボットおよび溶接電源メーカーのマニュアルに従ってください。変更後は毎回、ロボットプログラムと溶接条件をバックアップしてください。
安全性
- セルをフェンスで囲み、ドアをロボットコントローラーとインターロックさせます。
- オペレーターがもう一方のステーションでワークを着脱する際、ローディング側にライトカーテンを使用します。
- ローディングエリアに遮光カーテンを設置し、アーク光からオペレーターを保護します。
- ポジショナーの上方または背後に集塵フードを設置します。
標準的なセルレイアウト
| レイアウト | 仕組み | 最適用途 |
|---|---|---|
| シングルポジショナー | ロボットの前に1台のポジショナーを配置:ワークの脱着、溶接 | ワークあたりの溶接時間が長い場合や少量生産 |
| 2ステーション | 2台のポジショナーまたはテーブル:一方のワークを着脱している間に、ロボットがもう一方を溶接する | ワークの脱着がタクトタイムの大部分を占めるリピートワーク |
| 地上レール付きポジショナー | ロボットがオプションの地上レール上を移動し、長尺のワークに対応する | ロボットのリーチを超える長尺のフレームやブーム |
メリットと制限
メリット
- すべてのシームを最適な溶接姿勢で加工
- リピートワークの最速タクトタイム
- 小さなブラケットから数トンのワークまで対応
- 18,000〜30,000米ドルの手頃な価格帯
制限
- パーツファミリーごとに治具が必要
- ポジショナーやレールよりも長いワークには、ガントリーまたは片持ち式溶接ロボットの方が適している
- 仕様変更の頻度が高い多品種少量生産には、協働ロボット溶接ステーションの方が段取りが早い
- フェンスで囲まれたセルが必要
MAG溶接のワイヤ径の目安
ソリッドワイヤMAG溶接の一般的な電流範囲。プロセスライブラリが自動的にパラメータを選定しますが、ワイヤの在庫管理や板厚の計画時にこのテーブルが役立ちます。
| ワイヤ Ø | 短絡移行 (A) | グロビュール移行 (A) | スプレー移行 (A) | 標準板厚 |
|---|---|---|---|---|
| 0.8 mm | 40–120 | 120–170 | 170–200 | 0.8–4.0 mm |
| 1.0 mm | 60–140 | 140–190 | 190–300 | 2.0–8.0 mm |
| 1.2 mm | 80–180 | 180–240 | 240–400 | 約4 mm〜 |
| 1.6 mm | 130–220 | 220–280 | 280–500 | 約8 mm〜 |
短絡移行は約14–22 V、グロビュール移行は約22–26 V(スパッタが発生しやすいため避けるべき領域)、スプレー移行は26 V以上で行います。
ロボット溶接ワークステーションに関するよくある質問
どのようなポジショナーが必要ですか?
1軸ポジショナーはビームやシャフトなどの長尺ワークに適しており、L型ポジショナーは箱物や多面ワークに適しています。C型ポジショナーはフレームやブームの周囲へのフルアクセスを可能にします。耐荷重は500 kgから5000 kg以上まで幅広く揃っています。
ロボットの溶接中にポジショナーは動きますか?
はい。ポジショナーはロボットコントローラーと同期しているため、円周や曲線のシームを1回の連続パスで溶接できます。
ロボット溶接ワークステーションの価格はいくらですか?
ほとんどの構成で、青島(Qingdao)FOB価格ベースで18,000〜30,000米ドルです。ポジショナー、レール、シームトラッキングのオプションによって異なります。
少量生産にも適していますか?
リピートワークに最適です。仕様変更の頻度が高い極小ロットの場合は、協働ロボット溶接ステーションの方がプログラミングが迅速に行えます。
AWS D1.1の要件を満たす溶接は可能ですか?
お客様の特定の継ぎ手や材料に合わせて、ISO、AWS D1.1、およびABS、LR、CCSなどの船級協会の規則に適合した溶接施工法を認定させることができます。
納期はどのくらいですか?
構成に応じて納期は20〜45日です。現地の据え付けとトレーニングには約1週間かかり、別途お見積りとなります。
2ステーションレイアウトは必要ですか?
2ステーションレイアウトでは、一方のワークを溶接している間にオペレーターがもう一方を脱着できるため、ロボットの稼働率を維持できます。より多くの床面積と2台目のポジショナーまたはテーブルが必要になりますが、ワークの脱着がタクトタイムの大部分を占める場合に推奨します。
ポジショナーの耐荷重はどのように選定しますか?
ワークの重量と、回転軸から重心までの距離(オフセット)に基づいて選定します。大きなオフセットを持つ重いワークには、重量単体よりも大きな回転トルクが必要になります。
片持ち式、ガントリー、移動式、ワークステーション、協働ロボットシステムを比較するには、すべての溶接ロボットをご覧ください。
ワークの図面や写真をお送りください。ポジショナーと治具のコンセプトをご提案し、青島(Qingdao)FOB価格でお見積りいたします。
構成と見積もりを依頼する