Stanowisko zrobotyzowanego spawania: Przegląd
Zrobotyzowane stanowisko spawalnicze łączy 6-osiowego robota spawalniczego z pozycjonerem obracającym detale, dzięki czemu każda spoinę można wykonać w optymalnej pozycji, najczęściej pod górę lub w pozycji podwiniętej/płaskiej. To standardowy wybór przy produkcji seryjnej – od małych uchwytów motoryzacyjnych po ciężkie konstrukcje stalowe o wadze kilku ton.
Pozycjoner jest zsynchronizowany ze sterownikiem robota, co pozwala na obrót detalu w trakcie spawania. Spoiny okrągłe są wykonywane w jednym ciągłym przejściu, a konstrukcje wielostronne bez konieczności ponownego mocowania.
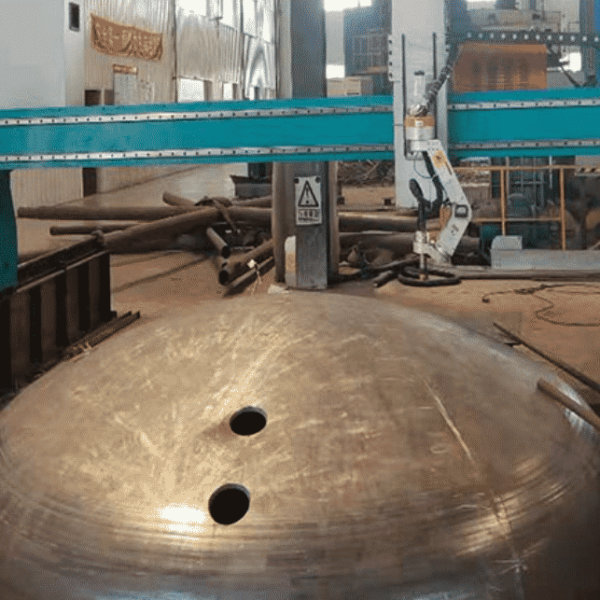
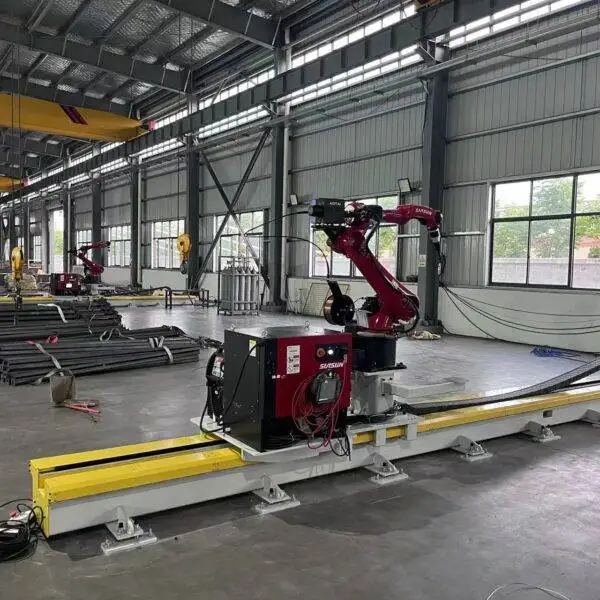
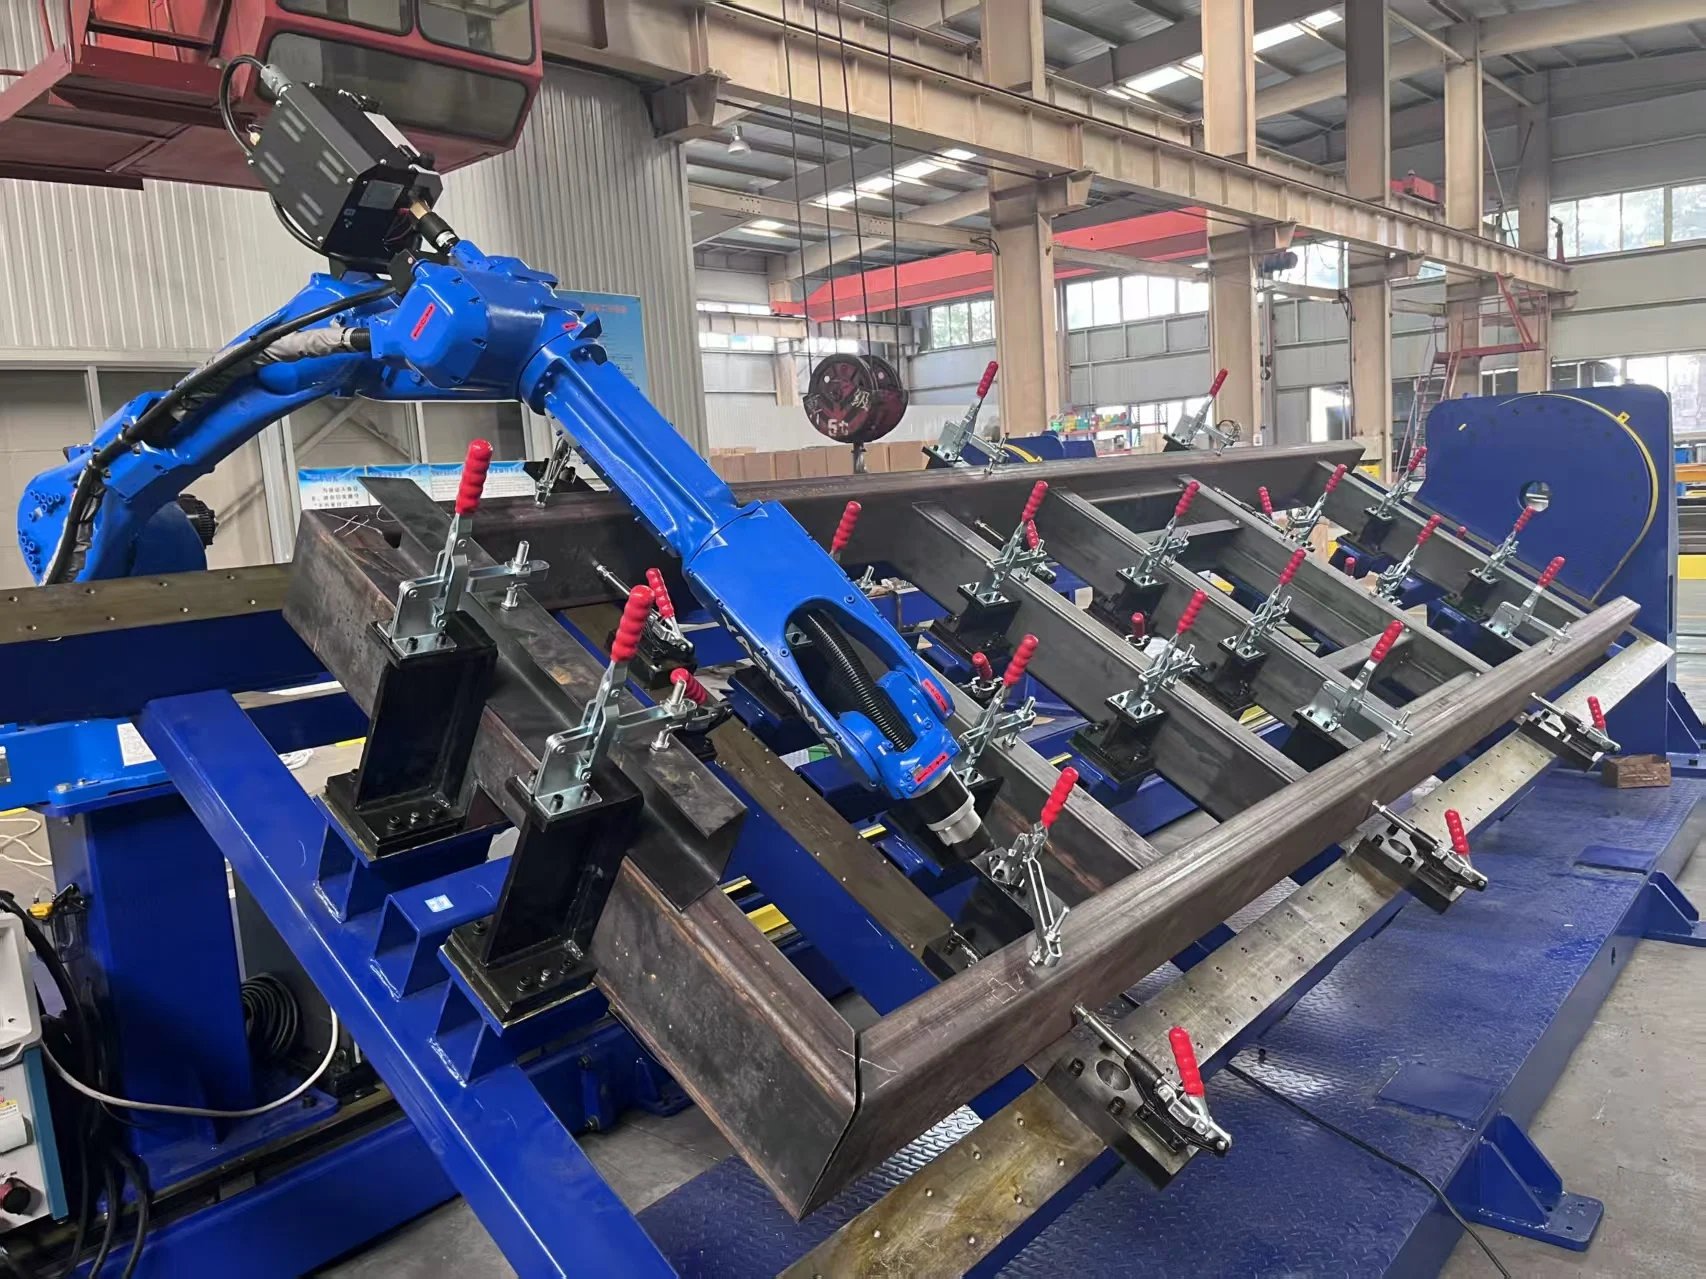
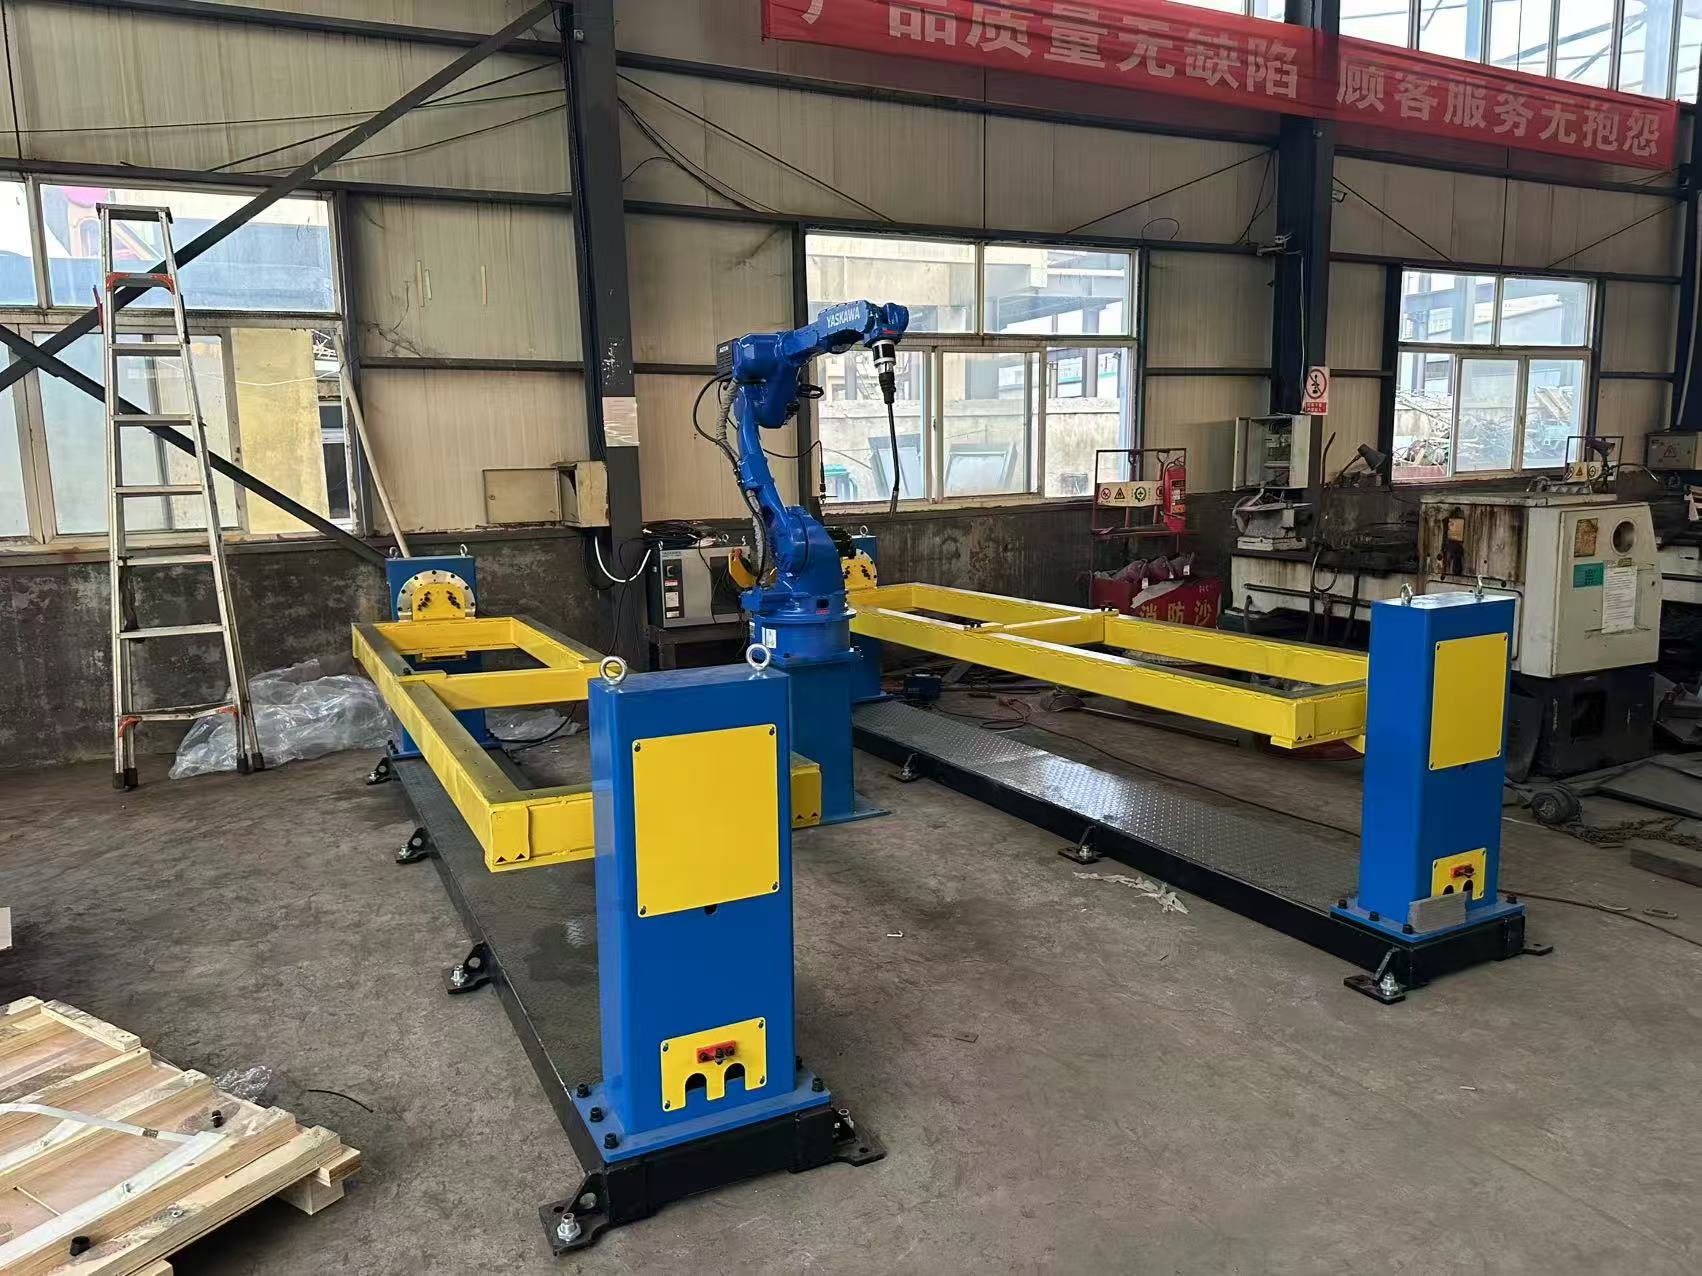
Zrobotyzowane stanowisko spawalnicze w akcji
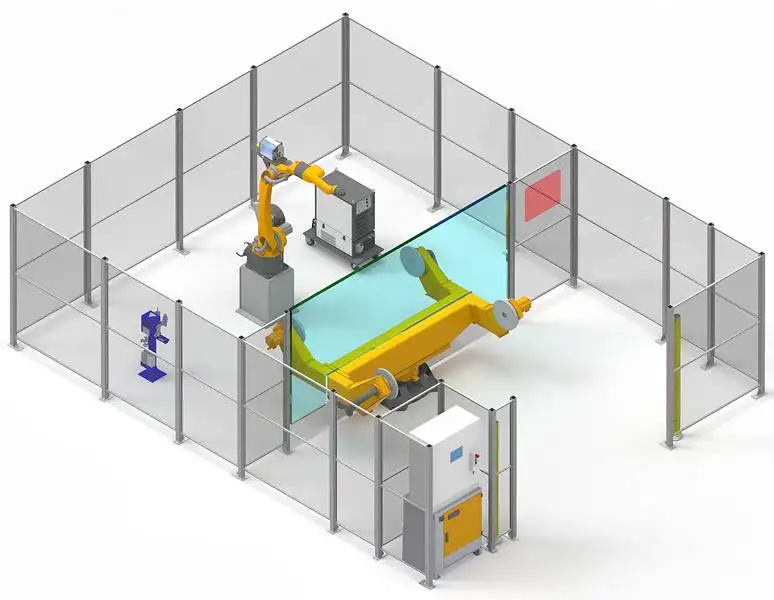
Pozycjoner obróca detal, podczas gdy robot spawa.
Specyfikacja techniczna
| Robot | 6-osiowy robot spawalniczy |
|---|---|
| Typy pozycjonerów | Jednoosiowy, typu L (dwuosiowy) lub typu C |
| Nośność pozycjonera | 500–5000 kg i więcej |
| Napęd pozycjonera | Przekładnie RV, zsynchronizowane ze sterownikiem robota |
| Tor jezdny | Opcjonalnie, dla dłuższych detali |
| Programowanie | Programowanie offline lub bez uczyć się (zależnie od aplikacji) |
| Wyszukiwanie spoin | Śledzenie spoiny laserem lub po łuku (opcje) |
| Metody spawania | MIG / MAG / TIG; drut lity i proszkowy |
| Źródło prądu spawalniczego | Aotai, Megmeet, Panasonic, Lincoln Electric, Miller lub inne na życzenie |
| Normy spawalnicze | Procedury mogą być kwalifikowane zgodnie z normami ISO, AWS D1.1 oraz przepisami towarzystw klasyfikacyjnych (ABS, LR, CCS) |
| Certyfikacja | CE, ISO 9001 |
| Czas realizacji | 20–45 dni w zależności od konfiguracji |
| Gwarancja | 24 miesiące na całą maszynę (z wyłączeniem materiałów eksploatacyjnych) |
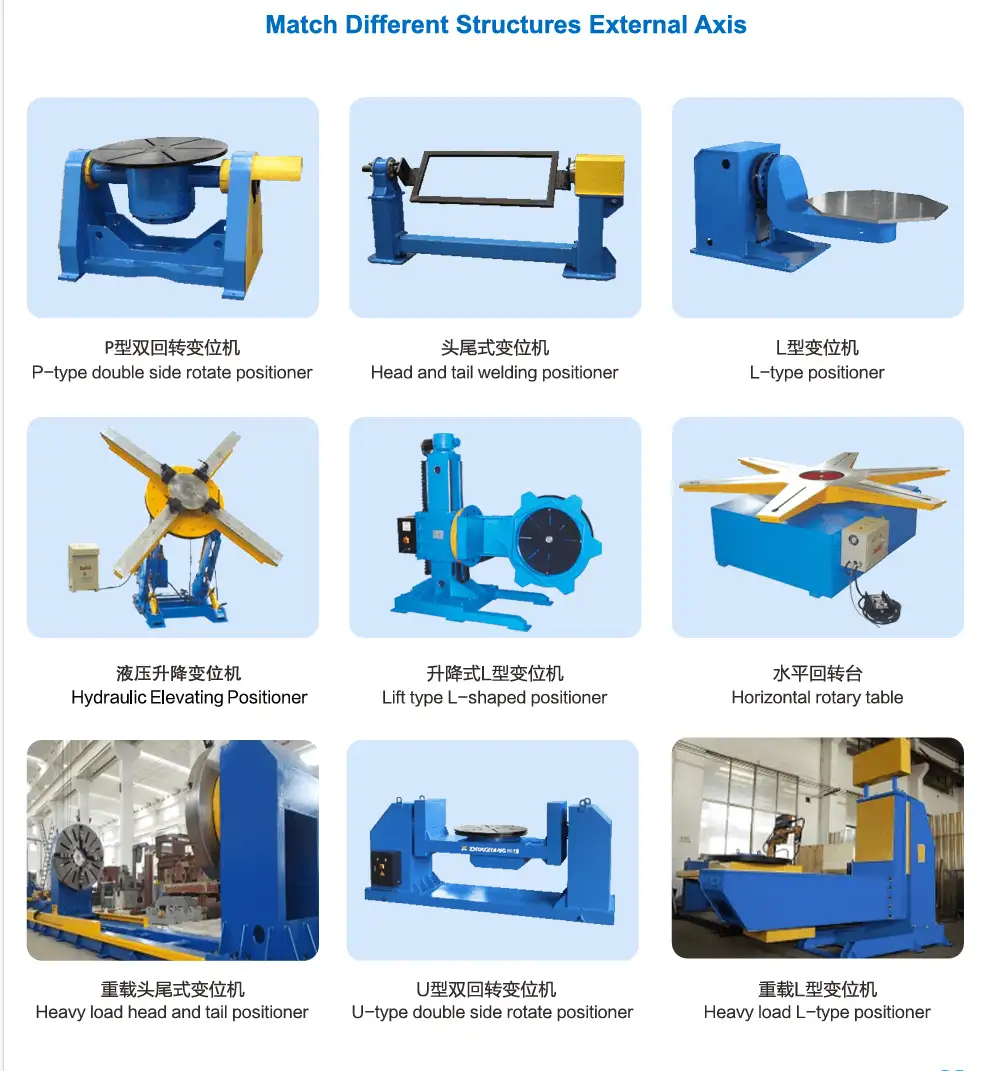
Wybór pozycjonera
| Typ | Ruch | Typowe detale |
|---|---|---|
| Jednoosiowy | Obraca detal wokół jednej osi poziomej | Długie elementy, takie jak belki, ramy i wały |
| Typ L (dwuosiowy) | Nachyla i obraca detal | Skrzynki, wsporniki i detale ze spoinami na wielu płaszczyznach |
| Typ C | Obraca detal wewnątrz ramki w kształcie litery C | Detale wymagające pełnego dostępu wzdłuż całej długości, takie jak ramy i wysięgniki |
Jak działa stanowisko
- Zamocuj detal w oprawie. W przypadku powtarzalnych elementów stosuje się przyrząd na pozycjonerze, dzięki czemu każdy detal znajduje się w tym samym miejscu.
- Zaprogramuj raz. Stwórz program offline na podstawie modelu lub skorzystaj z funkcji bezprogramowej tam, gdzie pozwala na to aplikacja.
- Spawaj w najlepszej pozycji. Pozycjoner obraca detal, aby robot mógł spawać w pozycji podwiniętej lub poziomej, co zapewnia lepszy przetop i wygląd lica.
- Powtórz. Przy każdym kolejnym detale operator tylko ładuje, mocuje i uruchamia cykl.
Typowe detale i branże
Detale
- Wsporniki motoryzacyjne i małe podzespoły
- Wysięgniki i ramy maszyn budowlanych
- Części maszyn rolniczych
- Konstrukcje stalowe o wadze do kilku ton
- Wały, rury i elementy okrągłe
Dlaczego warto wybrać to stanowisko
- Optymalna pozycja spawania dla każdej spoiny
- Ciągłe spoiny obwodowe
- Szybki cykl przy powtarzalnych detalach
- Przyrządy zapewniają powtarzalność pozycji detalu
- Kompaktowe wymiary w porównaniu z systemami bramowymi
Jak wypadaje na tle innych robotów spawalniczych
| System | Zaleta | Wybierz go, gdy |
|---|---|---|
| Wysięgnikowy robot spawalniczy CWR500A | Otwarty przód i tył dla załadunku dźwigiem; zasięg 3,5 m | Długie elementy płytowe, dwuteowniki i dźwigary skrzynkowe ładowane dźwigiem |
| Bramowy robot spawalniczy | Pokrywa całą powierzchnię prostokątną, np. 12 m × 4 m | Bardzo szerokie detale, takie jak sekcje kadłubów statków i ramy przyczep |
| Montowany na szynie 7-osiowy robot spawalniczy | Kompaktowa linia z jednym robotem i skanerem 3D | Elementy konstrukcji stalowych o zbliżonych wymiarach |
| Mobilny robot spawalniczy | Podjeżdża do detalu; brak potrzeby stosowania toru jezdnego | Detale zbyt duże lub ciężkie, aby je transportować na stanowisko |
| Zrobotyzowane stanowisko spawalnicze (ta maszyna) | Pozycjoner obraca detal pod optymalnym kątem spawania | Powtarzalne detale o wadze do kilku ton w seriach |
| Stanowisko spawania kolaboratywnego (cobot) | Uczenie przez prowadzenie ręczne, brak ogrodzenia po ocenie ryzyka | Małe, zróżnicowane partie i częste przezbrojenia |
Co wpływa na cenę zrobotyzowanego stanowiska spawalniczego
Większość stanowisk mieści się w przedziale 18 000–30 000 USD (FOB Qingdao). Konkretna cena zależy od:
| Czynnik kosztowy | Opcje | Wpływ na cenę |
|---|---|---|
| Pozycjoner | Jednoosiowy, typu L lub typu C; 500–5000 kg+ | Większa nośność i liczba osi podnoszą koszt |
| Tor jezdny | Z torem lub bez | Zwiększa zasięg dla dłuższych detali |
| Wyszukiwanie spoin | Śledzenie spoiny laserem, śledzenie po łuku | Niezbędne przy niedokładnościach pasowania |
| Programowanie | Offline lub bez uczenia | Bezuczeniowe skraca czas programowania nowych detali |
| Źródło prądu spawalniczego | Aotai, Megmeet, Panasonic, Lincoln Electric, Miller | Marki importowane są droższe; lokalne marki bywają łatwiejsze w serwisie w niektórych regionach |
| Przyrządy mocujące | Dla rodziny detali | Projektowane pod Twoje detale; wyceniane osobno |
| Serwis | Montaż i szkolenie u klienta | Wyceniane osobno, zazwyczaj około tygodnia na miejscu |
Aby otrzymać wycenę, wyślij rysunki lub zdjęcia swoich detali, ich wagę, materiał oraz planowaną roczną wielkość produkcji.
Dostawa, montaż i wsparcie
- Konfiguracja i rysunki. Nasi inżynierowie dobierają pozycjoner, oprzyrządowanie i proces na podstawie dostarczonych przez Ciebie części.
- Produkcja i testy fabryczne. Czas realizacji wynosi 20–45 dni w zależności od konfiguracji. Przed wysyłką system jest montowany i przechodzi testowe spawanie.
- Przygotowanie miejsca pracy. Przygotuj równe podłoże, zasilanie elektryczne i gaz osłonowy oraz zaplanuj ogrodzenie bezpieczeństwa wokół gniazda.
- Montaż i szkolenie. Montaż na miejscu i szkolenie operatorów trwają zazwyczaj około tygodnia i są wyceniane oddzielnie. Operatorzy uczą się programowania, codziennej obsługi i rutynowej konserwacji.
- Wsparcie posprzedażowe. 24-miesięczna gwarancja na całą maszynę, z wyłączeniem materiałów eksploatacyjnych, wraz ze wsparciem technicznym zdalnym w zakresie oprogramowania i kwestii technologicznych.
Wskazówki dotyczące projektowania przyrządów
W stanowisku spawalniczym przyrząd w takim samym stopniu jak robot decyduje o jakości spoiny. Dobre przyrządy spełniają kilka zasad:
- Lokalizuj każdą część na tych samych bazach, które są użyte na rysunku.
- Trzymaj zaciski z dala od drogi palnika i łuku spawalniczego.
- Spraw, aby załadunek był szybki i niezawodny (foolproof), tak aby część mogła zostać zamocowana tylko w jeden sposób.
- Zaprojektuj układ pod kątem powtarzalnych szczelin montażowych – robot dokładnie powtórzy to, co da mu przyrząd.
- Zapewnij dostęp dla palnika pod najlepszym kątem spawania po obrocie pozycjonera.
Typowe problemy i sposób ich rozwiązywania przez stanowisko
Spawanie powtarzalnych części to zadanie, w którym stanowisko sprawdza się doskonale, o ile zostaną rozwiązane następujące kwestie:
| Problem | Typowa przyczyna | Jak system sobie z tym radzi |
|---|---|---|
| Pozycja spawania nigdy nie jest idealna | Część jest zamocowana na płaskim stole | Pozycjoner obraca część, dzięki czemu spoiny są spawane w pozycji pod auli lub poziomej |
| Dopasowanie różni się między partiami | Tolerancje cięcia i gięcia w poprzednich operacjach | Przyrządy ustalają pozycję; system śledzenia spoiny laserem lub łukiem koryguje resztę |
| Okrągłe spoiny pokazują ślady startu i stopu | Ręczne zmienianie pozycji | Pozycjoner obraca się synchronicznie z robotem, zapewniając jedną ciągłą spoinę |
| Pozycjoner ma problem z ciężką częścią | Środek ciężkości znajduje się daleko od osi obrotu | Nośność jest dobierana pod kątem zarówno masy, jak i mimośrodu środka ciężkości |
| Robot czeka podczas załadunku | Układ z jednym stanowiskiem | Układ dwustanowiskowy pozwala ładować jedną część, gdy druga jest spawana |
Przed zakupem: Lista kontrolna stanowiska
Te odpowiedzi decydują o wyborze pozycjonera, przyrządu i układu:
- Rysunki części, masa i środek ciężkości.
- Roczna wielkość produkcji i wielkości partii.
- Docelowy czas cyklu dla jednej części.
- Spoiny wymagające obrotu części: okrągłe, wielościanowe lub pionowe w górę.
- Czy potrzebne jest jedno, czy dwa stanowiska.
- Dostępna powierzchnia podłogi dla odgrodzonego gniazda.
- Zasilanie elektryczne, gaz osłonowy i odciąg oparów.
Codzienna i okresowa konserwacja
| Interwał | Zadanie |
|---|---|
| Każda zmiana | Oczyścić dyszę i usunąć odpryski; sprawdzić końcówkę prądową i wymienić ją, gdy otwór jest zużyty; sprawdzić podawacz drutu i zapas drutu; potwierdzić przepływ gazu osłonowego |
| Co tydzień | Sprawdzić kable i węże palnika pod kątem zużycia; sprawdzić połączenia gazowe pod kątem nieszczelności; wyczyścić stację czyszczenia palnika lub jednostkę antyodpryskową, jeśli jest zamontowana |
| Co miesiąc | Oczyścić odpryski z przyrządów i kołków ustalających; sprawdzić połączenie uziemiające pozycjonera; sprawdzić zużycie zacisków |
| Co rok | Serwisować reduktory pozycjonera i robota zgodnie z zaleceniami producentów |
Postępuj zgodnie z instrukcjami producentów robota i źródła prądu w zakresie smaru do reduktorów i interwałów wymiany baterii. Twórz kopie zapasowe programów robota i procedur spawalniczych po każdej zmianie.
Bezpieczeństwo
- Otoczyć gniazdo ogrodzeniem i połączyć drzwi blokadą bezpieczeństwa ze sterownikiem robota.
- Zastosować kurtyny świetlne po stronie załadunku, jeśli operatorzy ładują materiał, podczas gdy robot spawa na drugim stanowisku.
- Chronić operatorów przed światłem łuku za pomocą ekranów w obszarze załadunku.
- Zamontować odciąg oparów nad lub za pozycjonerem.
Typowe układy gniazd
| Układ | Jak to działa | Najlepsze do |
|---|---|---|
| Pojedynczy pozycjoner | Jeden pozycjoner przed robotem; załadunek, spawanie, rozładunek | Długi czas spawania jednej części lub małe serie |
| Dwa stanowiska | Dwa pozycjonery lub stoły; robot spawa na jednym, podczas gdy drugi jest ładowany | Powtarzalne części, gdzie załadunek zajmuje dużą część cyklu |
| Pozycjoner z torowiskiem gruntowym | Robot porusza się po opcjonalnej osi jezdnej, aby dosięgnąć dłuższych części | Długie ramy i wysięgniki przekraczające zasięg robota |
Zalety i ograniczenia
Zalety
- Każda spoina w najlepszej pozycji spawalniczej
- Najszybszy cykl dla powtarzalnych części
- Obsługa części od małych wsporników po kilka ton
- W typowym przedziale cenowym 18 000–30 000 USD
Ograniczenia
- Wymaga przyrządów dla każdej rodziny części
- Części dłuższe niż pozycjoner i torowisko lepiej sprawdzą się na robocie bramowym lub wysięgnikowym
- W przypadku bardzo małych serii z częstymi zmianami, stanowisko spawalnicze z cobotem jest szybsze w przygotowaniu
- Wymaga ogrodzonego gniazda
Tabela średnic drutu do spawania MAG
Typowe zakresy prądowe dla spawania MAG drutem litym. Biblioteka procesów dobiera parametry automatycznie, ale ta tabela pomaga przy planowaniu zapasów drutu i grubości blachy.
| Średnica drutu Ø | Zwarcie (A) | Kroplowe (A) | Rozpylone (Spray) (A) | Typowa blacha |
|---|---|---|---|---|
| 0.8 mm | 40–120 | 120–170 | 170–200 | 0.8–4.0 mm |
| 1.0 mm | 60–140 | 140–190 | 190–300 | 2.0–8.0 mm |
| 1.2 mm | 80–180 | 180–240 | 240–400 | od około 4 mm |
| 1.6 mm | 130–220 | 220–280 | 280–500 | od około 8 mm |
Przenoszenie zwarciowe odbywa się przy napięciu ok. 14–22 V, kroplowe przy ok. 22–26 V (strefa odprysków, której należy unikać), a natryskowe powyżej 26 V.
FAQ – Stanowisko do spawania zrobotyzowanego
Jakiego pozycjonera potrzebuję?
Pozycjonery jednoosiowe pasują do długich części, takich jak belki i wały; pozycjonery typu L pasują do pudełek i części wielostronnych; pozycjonery typu C zapewniają pełny dostęp wokół ram i wysięgników. Nośność wynosi od 500 kg do ponad 5000 kg.
Czy pozycjoner porusza się podczas spawania przez robota?
Tak. Pozycjoner jest zsynchronizowany ze sterownikiem robota, dzięki czemu spoiny obwodowe i krzywoliniowe są wykonywane w jednym ciągłym przejściu.
Ile kosztuje zrobotyzowane stanowisko spawalnicze?
Większość konfiguracji kosztuje od 18 000 do 30 000 USD (FOB Qingdao), w zależności od pozycjonera, torowiska i opcji wyszukiwania spoin.
Czy to rozwiązanie nadaje się do małych serii?
Najlepiej sprawdza się przy powtarzalnych częściach. W przypadku bardzo małych serii z częstymi zmianami, stanowisko spawalnicze z cobotem jest szybsze w programowaniu.
Czy spoiny mogą spełniać wymagania normy AWS D1.1?
Technologie spawania mogą zostać zakwalifikowane zgodnie z normami ISO, AWS D1.1 oraz przepisami towarzystw klasyfikacyjnych, takimi jak ABS, LR i CCS, dla Twoich konkretnych złączy i materiałów.
Jaki jest czas realizacji?
Czas realizacji wynosi 20–45 dni w zależności od konfiguracji. Montaż i szkolenie trwają około tygodnia na miejscu i są wyceniane oddzielnie.
Czy potrzebuję układu dwustanowiskowego?
Układ dwustanowiskowy pozwala operatorom ładować jedną część, podczas gdy robot spawa drugą, co zapewnia ciągłość pracy robota. Wymaga to jednak więcej miejsca na podłodze oraz drugiego pozycjonera lub stołu; zalecamy to rozwiązanie, gdy załadunek zajmuje dużą część cyklu.
Jak dobiera się nośność pozycjonera?
Na podstawie masy części oraz odległości jej środka ciężkości od osi obrotu. Ciężka część o dużym mimośrodzie wymaga większego momentu obrotowego, niż sugerowałaby to sama jej masa.
Zobacz wszystkie roboty spawalnicze, aby porównać systemy wysięgnikowe, bramowe, mobilne, stanowiskowe i coboty.
Prześlij nam rysunki lub zdjęcia swoich części. Zalecimy koncepcję pozycjonera i przyrządu oraz przedstawimy wycenę FOB Qingdao.
Uzyskaj konfigurację i wycenę