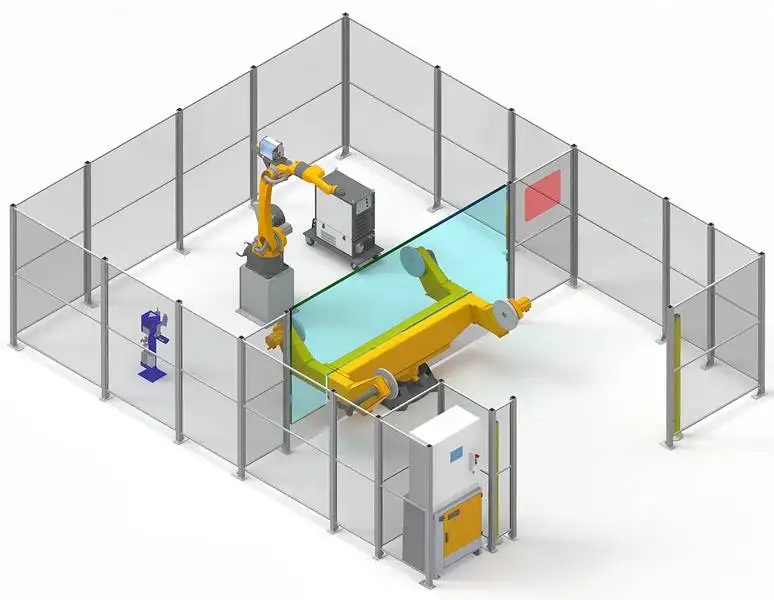
สถานีงานหุ่นยนต์เชื่อม (Robot Welding Workstation): ภาพรวม
สถานีงานหุ่นยนต์เชื่อมเป็นการผสานการทำงานระหว่างหุ่นยนต์เชื่อม 6 แกน เข้ากับชุดพลิกชิ้นงาน (Positioner) เพื่อให้รอยเชื่อมทุกจุดอยู่ในตำแหน่งที่ดีที่สุด ซึ่งส่วนใหญ่คือท่าราบหรือท่าระดับ โดยเป็นตัวเลือกมาตรฐานสำหรับงานผลิตซ้ำ ตั้งแต่ขายึดชิ้นส่วนยานยนต์ขนาดเล็กไปจนถึงงานโครงสร้างเหล็กขนาดใหญ่ที่มีน้ำหนักหลายตัน
ชุดพลิกชิ้นงานจะซิงโครไนซ์กับตัวควบคุมของหุ่นยนต์ ทำให้ชิ้นงานหมุนไปพร้อมกับที่หุ่นยนต์กำลังเชื่อม รอยเชื่อมวงกลมจะสามารถเชื่อมได้ต่อเนื่องในรอบเดียว และชิ้นงานที่มีหลายด้านสามารถเชื่อมได้โดยไม่ต้องถอดจับยึดใหม่
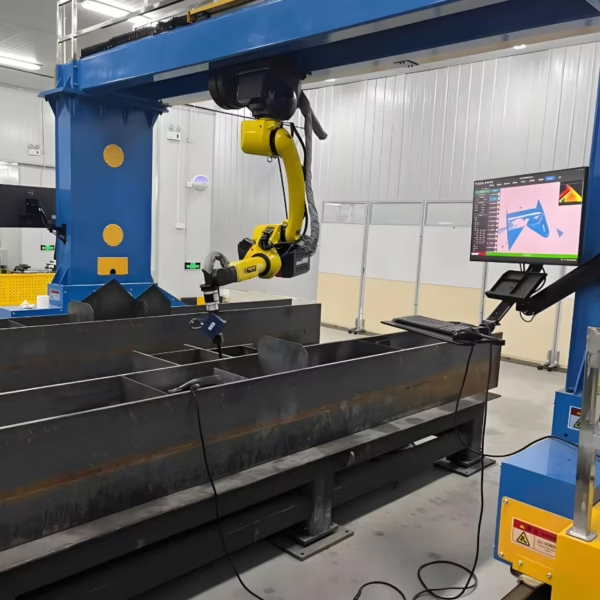
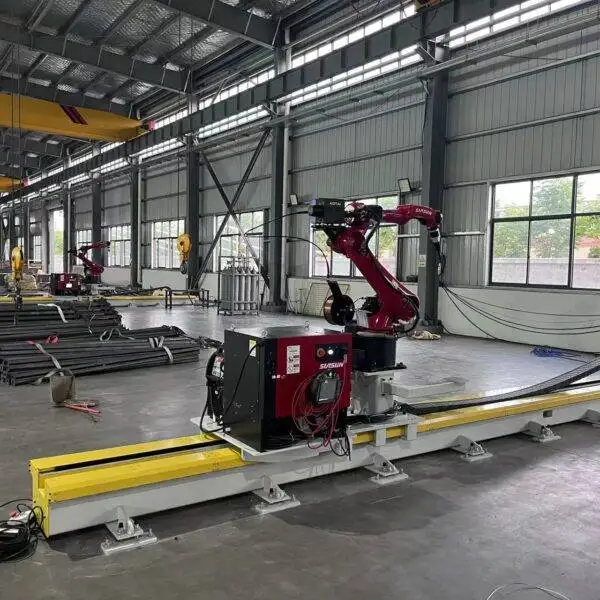
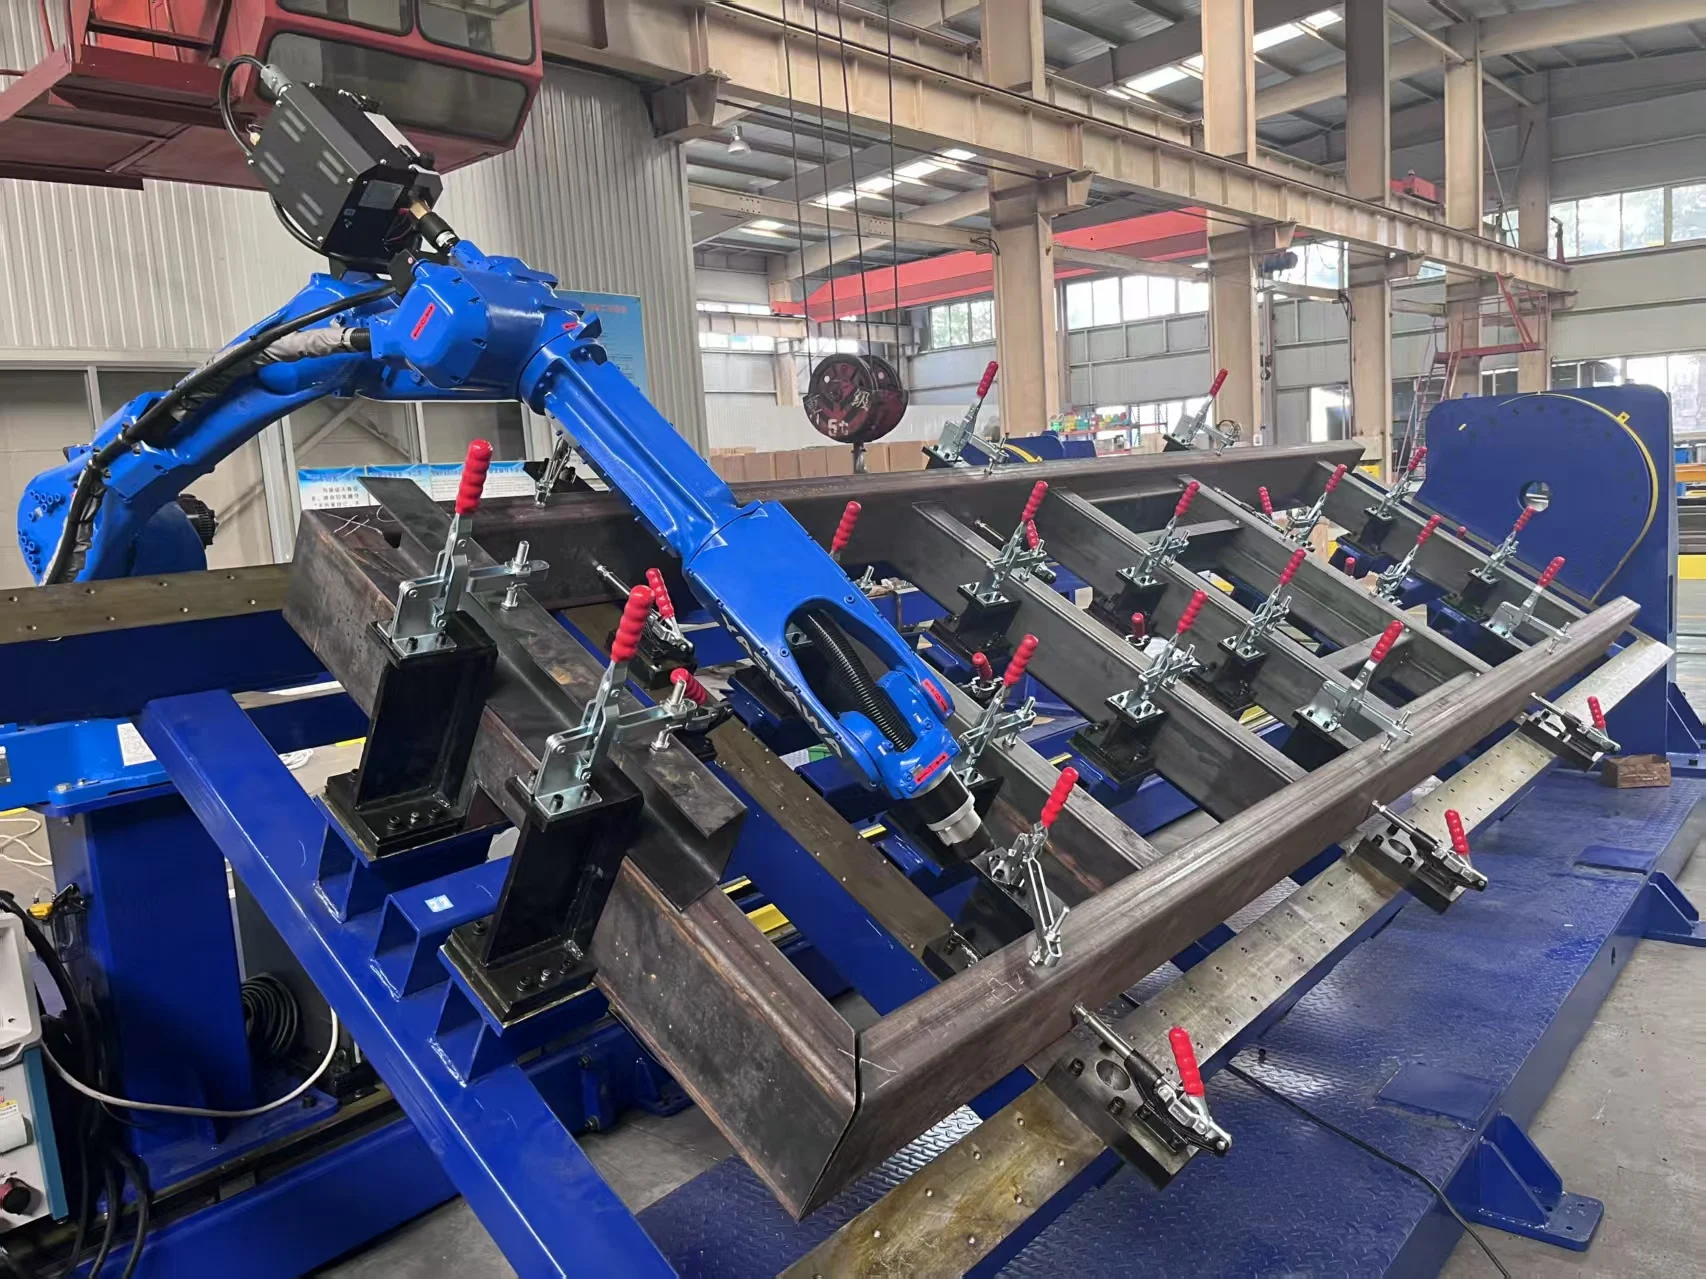
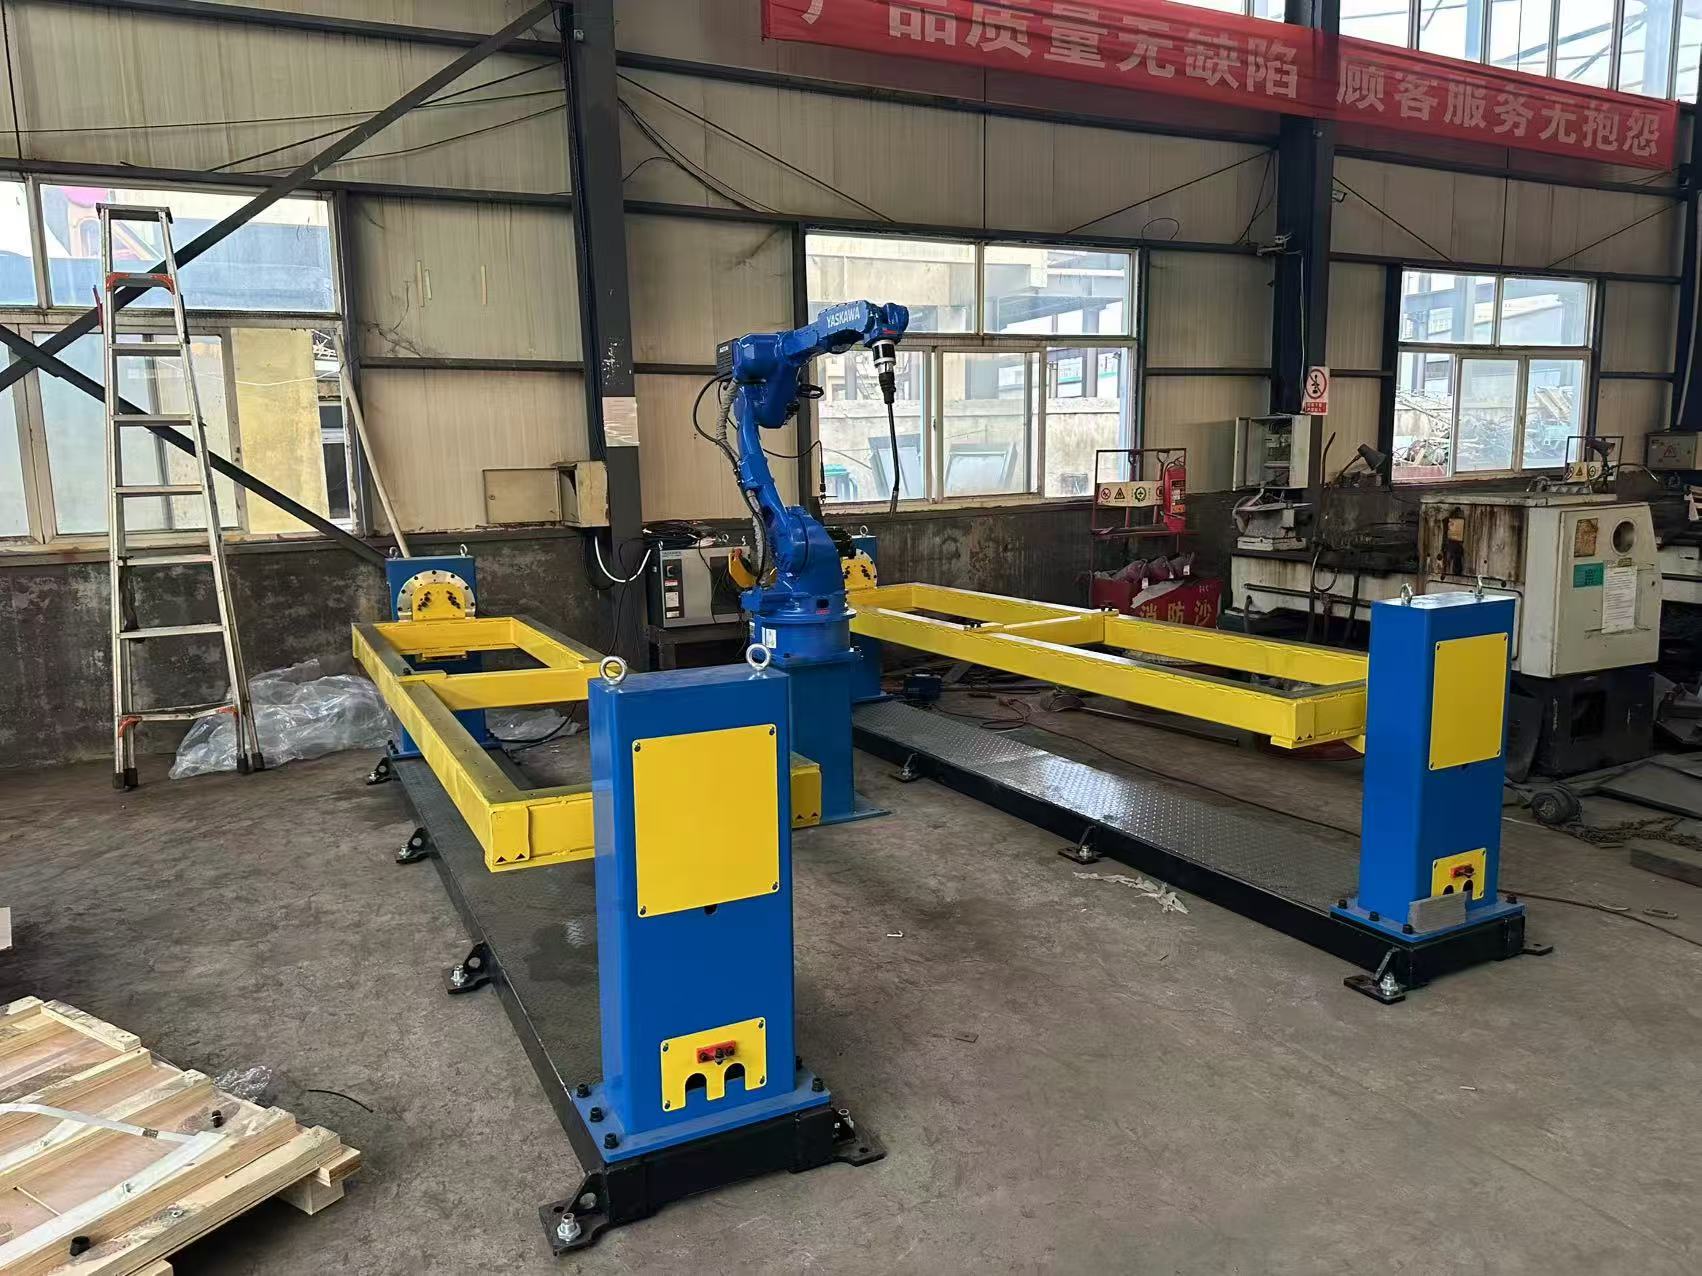
สถานีงานหุ่นยนต์เชื่อมในการทำงานจริง
ชุดพลิกชิ้นงานจะทำการหมุนชิ้นงานในขณะที่หุ่นยนต์ทำการเชื่อม
ข้อมูลทางเทคนิค
| หุ่นยนต์ | หุ่นยนต์เชื่อม 6 แกน |
|---|---|
| ประเภทชุดพลิกชิ้นงาน | แบบแกนเดียว, แบบตัว L (สองแกน) หรือแบบตัว C |
| พิกัดรับน้ำหนักชุดพลิกชิ้นงาน | 500–5000 กิโลกรัมขึ้นไป |
| ชุดขับเคลื่อนชุดพลิกชิ้นงาน | กระปุกเกียร์ RV reducers, ซิงโครไนซ์กับชุดควบคุมหุ่นยนต์ |
| รางวิ่งบนพื้น | อุปกรณ์เสริม สำหรับชิ้นงานที่มีความยาวมากขึ้น |
| การเขียนโปรแกรม | การเขียนโปรแกรมแบบออฟไลน์ (Offline) หรือแบบไม่ต้องสอนงาน (Teaching-free) ขึ้นอยู่กับลักษณะงาน |
| การหารอยเชื่อม | ระบบติดตามรอยเชื่อมด้วยเลเซอร์หรือระบบติดตามอาร์ค (อุปกรณ์เสริม) |
| กระบวนการเชื่อม | MIG / MAG / TIG; ลวดเชื่อมตันและลวดเชื่อมฟลักซ์คอร์ |
| แหล่งจ่ายพลังงานเชื่อม | Aotai, Megmeet, Panasonic, Lincoln Electric, Miller หรือยี่ห้ออื่นตามความต้องการ |
| มาตรฐานงานเชื่อม | กระบวนการเชื่อมสามารถรองรับมาตรฐาน ISO, AWS D1.1 และกฎระเบียบของสถาบันจัดชั้นเรือ (ABS, LR, CCS) |
| การรับรองมาตรฐาน | CE, ISO 9001 |
| ระยะเวลานำส่ง | 20–45 วัน ขึ้นอยู่กับรูปแบบการกำหนดค่าเครื่อง |
| การรับประกัน | 24 เดือนสำหรับตัวเครื่องทั้งหมด (ไม่รวมชิ้นส่วนสิ้นเปลือง) |
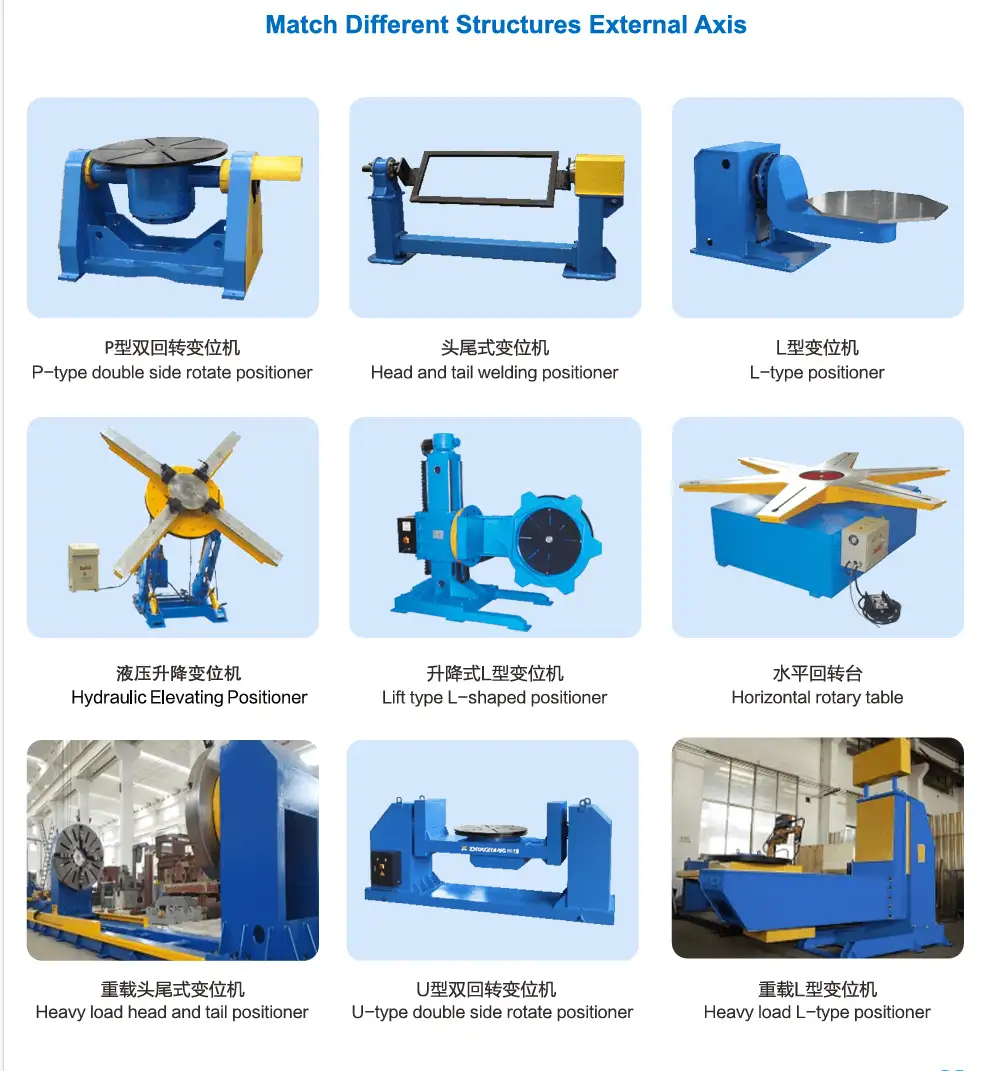
การเลือกชุดพลิกชิ้นงาน (Positioner)
| ประเภท | การเคลื่อนที่ | ลักษณะชิ้นงานที่เหมาะสม |
|---|---|---|
| แบบแกนเดียว | หมุนชิ้นงานรอบแกนนอน 1 แกน | ชิ้นงานขนาดยาว เช่น คาน, โครงสร้าง และเพลา |
| แบบตัว L (สองแกน) | เอียงและหมุนชิ้นงาน | กล่อง, ขายึด และชิ้นงานที่มีรอยเชื่อมอยู่หลายด้าน |
| แบบตัว C | หมุนชิ้นงานภายในโครงสร้างรูปตัว C | ชิ้นงานที่ต้องการเข้าถึงรอบตัวตลอดความยาว เช่น เฟรมและแขนบูม |
ขั้นตอนการทำงานของสถานีงาน
- จับยึดชิ้นงานเข้ากับจิ๊กฟิกเจอร์: สำหรับงานผลิตซ้ำจะใช้จิ๊กฟิกเจอร์บนชุดพลิกชิ้นงาน เพื่อให้ชิ้นงานทุกชิ้นวางอยู่ในตำแหน่งเดิมอย่างแม่นยำ
- ตั้งโปรแกรมครั้งเดียว: สร้างโปรแกรมแบบออฟไลน์จากโมเดล 3D หรือใช้ฟังก์ชันแบบไม่ต้องสอนงาน (Teaching-free) หากลักษณะงานเอื้ออำนวย
- เชื่อมในตำแหน่งที่ดีที่สุด: ชุดพลิกชิ้นงานจะหมุนชิ้นงานเพื่อให้หุ่นยนต์เชื่อมในท่าราบหรือท่าระดับ ซึ่งช่วยให้การซึมลึกและลักษณะของแนวเชื่อมออกมาดีเยี่ยม
- ทำซ้ำกระบวนการ: สำหรับชิ้นงานชิ้นต่อไป พนักงานมีหน้าที่เพียงแค่วางชิ้นงาน จับยึด และกดปุ่มเริ่มรอบการทำงาน
ลักษณะชิ้นงานและอุตสาหกรรมที่ใช้งานทั่วไป
ชิ้นงาน
- ขายึดชิ้นส่วนยานยนต์และงานประกอบขนาดเล็ก
- แขนบูมและโครงสร้างเครื่องจักรก่อสร้าง
- ชิ้นส่วนเครื่องจักรกลการเกษตร
- งานโครงสร้างเหล็กน้ำหนักหลายตัน
- เพลา, ท่อ และชิ้นงานทรงกลม
ทำไมต้องเลือกใช้สถานีงานนี้
- ได้ตำแหน่งการเชื่อมที่ดีที่สุดสำหรับทุกรอยเชื่อม
- สามารถเชื่อมรอบวงได้ต่อเนื่อง
- รอบการผลิตรวดเร็วสำหรับงานผลิตซ้ำ
- จิ๊กฟิกเจอร์ช่วยรักษาตำแหน่งชิ้นงานให้คงที่เสมอ
- ใช้พื้นที่ติดตั้งน้อยกว่าเมื่อเทียบกับระบบโครงสร้าง gantry
การเปรียบเทียบกับหุ่นยนต์เชื่อมประเภทอื่น
| ระบบ | จุดเด่น | ควรเลือกใช้เมื่อใด |
|---|---|---|
| หุ่นยนต์เชื่อมแบบแขนยื่น (Cantilever) รุ่น CWR500A | ด้านหน้าและด้านหลังเปิดโล่ง สะดวกในการยกชิ้นงานด้วยเครน; ระยะเอื้อม 3.5 ม. | งานแผ่นยาว, คาน H-beam และคานกล่องที่ยกขึ้นรูปด้วยเครน |
| หุ่นยนต์เชื่อมแบบโครงสร้าง Gantry | ครอบคลุมพื้นที่สี่เหลี่ยมผืนผ้าขนาดใหญ่ เช่น 12 ม. × 4 ม. | ชิ้นงานขนาดกว้างมาก เช่น ชิ้นส่วนเรือ และโครงรถเทรลเลอร์ |
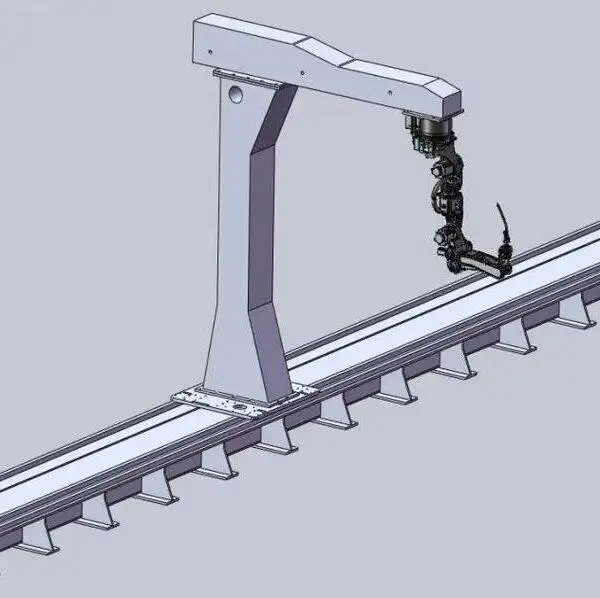
| หุ่นยนต์เชื่อม 7 แกนติดตั้งบนรางวิ่ง | ไลน์ผลิตหุ่นยนต์เดี่ยวขนาดกะทัดรัด พร้อมระบบสแกน 3 มิติ | ชิ้นงานโครงสร้างเหล็กที่มีขนาดใกล้เคียงกัน |
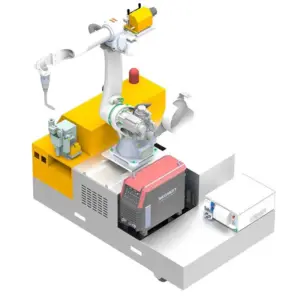
| หุ่นยนต์เชื่อมเคลื่อน | ขับเคลื่อนเข้าหาชิ้นงานโดยตรง ไม่จำเป็นต้องใช้รางวิ่ง | ชิ้นงานที่มีขนาดใหญ่หรือหนักเกินกว่าจะเคลื่อนย้ายมายังสถานีงาน |
| สถานีงานหุ่นยนต์เชื่อม (รุ่นนี้) | ชุดพลิกชิ้นงานปรับมุมชิ้นงานให้อยู่ในมุมเชื่อมที่ดีที่สุด | งานผลิตซ้ำที่มีน้ำหนักถึงหลายตันเป็นชุดการผลิต (Batch) |
| สถานีหุ่นยนต์เชื่อมร่วมปฏิบัติงาน (Cobot) | สอนงานด้วยการจับมือลากจูง (Hand-guided), ไม่จำเป็นต้องมีรั้วกั้นหลังประเมินความเสี่ยง | ชิ้นงานขนาดเล็กที่มีความหลากหลายและต้องเปลี่ยนรุ่นการผลิตบ่อยครั้ง |
ปัจจัยกำหนดราคาของสถานีงานหุ่นยนต์เชื่อม
สถานีงานส่วนใหญ่จะมีราคาอยู่ในช่วง 18,000–30,000 ดอลลาร์สหรัฐ (FOB ชิงเต่า) โดยราคาของแต่ละชุดการกำหนดค่าจะขึ้นอยู่กับ:
| ปัจจัยด้านต้นทุน | อุปกรณ์เสริม | ผล |
|---|---|---|
| ชุดพลิกชิ้นงาน (Positioner) | แบบแกนเดียว, แบบตัว L หรือตัว C; พิกัด 500–5000 กก.+ | ความสามารถในการรับน้ำหนักที่สูงขึ้นและจำนวนแกนที่มากกว่าจะมีราคาสูงขึ้น |
| รางวิ่งบนพื้น | มีหรือไม่มีก็ได้ | ช่วยขยายระยะการทำงานสำหรับชิ้นงานที่ยาวขึ้น |
| ระบบหารอยเชื่อม | ระบบติดตามรอยเชื่อมด้วยเลเซอร์, ระบบติดตามอาร์ค | จำเป็นเมื่อชิ้นงานมีความคลาดเคลื่อนในการประกอบ |
| การเขียนโปรแกรม | แบบออฟไลน์ หรือแบบไม่ต้องสอนงาน | แบบไม่ต้องสอนงานช่วยลดเวลาในการเขียนโปรแกรมสำหรับชิ้นงานใหม่ |
| แหล่งจ่ายพลังงานเชื่อม | Aotai, Megmeet, Panasonic, Lincoln Electric, Miller | แบรนด์นำเข้ามีราคาสูงกว่า; แบรนด์ท้องถิ่นดูแลรักษาง่ายกว่าในบางภูมิภาค |
| จิ๊กฟิกเจอร์ | ออกแบบตามตระกูลชิ้นงาน | ออกแบบเฉพาะสำหรับชิ้นงานของคุณ โดยเสนอราคาแยกต่างหาก |
| บริการ | การติดตั้งและฝึกอบรมหน้างาน | เสนอราคาแยกต่างหาก โดยปกติใช้เวลาหน้างานประมาณ 1 สัปดาห์ |
หากต้องการขอใบเสนอราคา กรุณาส่งแบบ Drawing หรือรูปถ่ายชิ้นงานของคุณ, น้ำหนัก, ชนิดวัสดุ และจำนวนความต้องการใช้งานต่อปี
การจัดส่ง การติดตั้ง และการบริการสนับสนุน
- การกำหนดค่าและแบบแปลน: วิศวกรของเราจะเลือกชุดพลิกชิ้นงาน อุปกรณ์จับยึด (Fixtures) และกระบวนการเชื่อมที่เหมาะสมที่สุดจากชิ้นงานของคุณ
- การผลิตและการทดสอบจากโรงงาน: ระยะเวลาผลิต 20–45 วัน ขึ้นอยู่กับรูปแบบการกำหนดค่า ระบบจะถูกประกอบและทดสอบเชื่อมจริงก่อนจัดส่ง
- การเตรียมพื้นที่หน้างาน: เตรียมพื้นให้เรียบเสมอกัน เดินระบบไฟฟ้าและแก๊สปกป้อง พร้อมวางแผนติดตั้งรั้วความปลอดภัยรอบเซลล์เชื่อม
- การติดตั้งและฝึกอบรม: การติดตั้งหน้างานและการอบรมผู้ใช้งานใช้เวลาประมาณ 1 สัปดาห์ (มีใบเสนอราคาแยกต่างหาก) ผู้ปฏิบัติงานจะได้เรียนรู้การเขียนโปรแกรม การใช้งานประจำวัน และการบำรุงรักษาเบื้องต้น
- บริการหลังการขาย: รับประกันตัวเครื่อง 24 เดือน (ยกเว้นชิ้นส่วนสิ้นเปลือง) พร้อมบริการซัพพอร์ตทางไกลสำหรับปัญหาซอฟต์แวร์และกระบวนการเชื่อม
เคล็ดลับการออกแบบอุปกรณ์จับยึดชิ้นงาน (Fixture)
ในสถานีงานเชื่อม อุปกรณ์จับยึดมีความสำคัญต่อคุณภาพแนวเชื่อมไม่แพ้ตัวหุ่นยนต์เลยทีเดียว อุปกรณ์จับยึดที่ดีควรเป็นไปตามหลักการเหล่านี้:
- กำหนดตำแหน่งชิ้นงานทุกชิ้นอ้างอิงจากจุด Datum เดียวกันกับในแบบแปลน
- วางตำแหน่งแคลมป์หนีบให้พ้นจากแนวเดินหัวเชื่อมและระยะอาร์ค
- ออกแบบให้ใส่ชิ้นงานได้รวดเร็วและผิดพลาดได้ยาก (Foolproof) โดยให้ใส่ได้ทางเดียวเท่านั้น
- ออกแบบให้ช่องว่างรอยต่อ (Fit-up gap) สม่ำเสมอ เพราะหุ่นยนต์จะเชื่อมอ้างอิงตามตำแหน่งที่อุปกรณ์จับยึดให้มาเป๊ะๆ
- เว้นพื้นที่ให้หัวเชื่อมเข้าถึงในมุมเชื่อมที่ดีที่สุดหลังจากการพลิกชิ้นงานแล้ว
ปัญหาที่พบบ่อยและวิธีที่สถานีงานจัดการกับปัญหาเหล่านี้
การเชื่อมชิ้นงานซ้ำๆ คือจุดเด่นของสถานีงานอัตโนมัติ แต่ต้องจัดการกับประเด็นเหล่านี้ให้ดี:
| ปัญหา | สาเหตุทั่วไป | วิธีที่ระบบจัดการ |
|---|---|---|
| ตำแหน่งเชื่อมไม่ค่อยเหมาะสม | ชิ้นงานถูกยึดอยู่บนโต๊ะเรียบเฉยๆ | ชุดพลิกชิ้นงานจะหมุนปรับชิ้นงานให้แนวเชื่อมอยู่ในระนาบราบหรือแนวนอนเสมอ |
| รอยต่อแต่ละล็อตไม่เท่ากัน | ความคลาดเคลื่อนจากการตัดและพับชิ้นงานต้นทาง | อุปกรณ์จับยึดจะล็อกตำแหน่งไว้ ส่วนระบบติดตามแนวเชื่อมด้วยเลเซอร์หรือระบบติดตามแนวอาร์คจะช่วยชดเชยส่วนที่เหลือ |
| แนวเชื่อมรอบวงมีรอยต่อเริ่มต้นและสิ้นสุด | การขยับเปลี่ยนตำแหน่งด้วยมือ | ชุดพลิกชิ้นงานจะหมุนประสานไปพร้อมกับหุ่นยนต์เพื่อให้เชื่อมต่อเนื่องเป็นชิ้นเดียวได้ |
| ชุดพลิกชิ้นงานรับน้ำหนักชิ้นงานหนักๆ ไม่ค่อยไหว | จุดศูนย์ถ่วง (Center of gravity) อยู่ห่างจากแกนหมุนมากเกินไป | ต้องเลือกขนาดความสามารถในการรับน้ำหนักให้ครอบคลุมทั้งน้ำหนักและระยะเยื้องศูนย์ถ่วง |
| หุ่นยนต์ต้องรอนานระหว่างหยิบชิ้นงาน | รูปแบบสถานีเดี่ยว | รูปแบบสองสถานีช่วยให้โหลดชิ้นงานฝั่งหนึ่งพร้อมกับเชื่อมอีกฝั่งหนึ่งได้ |
ก่อนตัดสินใจซื้อ: เช็คลิสต์สำหรับสถานีงานเชื่อม
คำตอบเหล่านี้จะช่วยกำหนดชุดพลิกชิ้นงาน อุปกรณ์จับยึด และเลย์เอาต์ที่เหมาะสม:
- แบบแปลนชิ้นงาน น้ำหนัก และจุดศูนย์ถ่วง
- จำนวนการผลิตต่อปีและขนาดล็อตการผลิต
- เป้าหมายรอบเวลา (Cycle time) ต่อชิ้น
- แนวเชื่อมที่ต้องพลิกชิ้นงาน เช่น แนวเชื่อมรอบวง แนวเชื่อมหลายด้าน หรือแนวเชื่อมขึ้นในแนวดิ่ง
- ต้องการใช้งานแบบสถานีเดี่ยวหรือสองสถานี
- พื้นที่ว่างหน้างานสำหรับล้อมรั้วเซฟตี้
- ระบบไฟฟ้า แก๊สปกป้อง และระบบดูดควันเชื่อม
การบำรุงรักษาประจำวันและตามรอบเวลา
| ช่วงเวลา | งานที่ต้องทำ |
|---|---|
| ทุกกะการทำงาน | ทำความสะอาดปากหัวเชื่อมและกำจัดสะเก็ดเชื่อม ตรวจสอบคอนแทคทิปและเปลี่ยนใหม่เมื่อรูสึกหรอ ตรวจสอบระบบป้อนลวดและปริมาณลวดเชื่อม ตรวจสอบอัตราการไหลของแก๊สปกป้อง |
| ทุกสัปดาห์ | ตรวจสอบสายเชื่อมและท่อส่งต่างๆ ว่าสึกหรอหรือไม่ ตรวจสอบรอยรั่วที่จุดต่อแก๊ส ทำความสะอาดชุดทำความสะอาดหัวเชื่อมหรือชุดป้องกันสะเก็ดเชื่อม (ถ้ามีติดตั้ง) |
| ทุกเดือน | ทำความสะอาดสะเก็ดเชื่อมบนอุปกรณ์จับยึดและสลักกำหนดตำแหน่ง ตรวจสอบจุดต่อสายดินของชุดพลิกชิ้นงาน ตรวจสอบการสึกหรอของแคลมป์หนีบ |
| ทุกปี | บำรุงรักษาชุดทดรอบของชุดพลิกชิ้นงานและตัวหุ่นยนต์ตามคำแนะนำของผู้ผลิต |
ปฏิบัติตามคู่มือของผู้ผลิตหุ่นยนต์และแหล่งจ่ายไฟสำหรับการเปลี่ยนจารบีชุดทดรอบและรอบการเปลี่ยนแบตเตอรี่ สำรองข้อมูลโปรแกรมหุ่นยนต์และค่าพารามิเตอร์การเชื่อมทุกครั้งหลังมีการเปลี่ยนแปลง
ความปลอดภัย
- ล้อมรอบพื้นที่เซลล์ด้วยรั้วกั้นและเชื่อมต่อระบบล็อกประตู (Interlock) กับชุดควบคุมหุ่นยนต์
- ใช้ม่านแสงนิรภัย (Light curtains) ฝั่งป้อนชิ้นงาน หากผู้ปฏิบัติงานต้องป้อนชิ้นงานในขณะที่หุ่นยนต์กำลังเชื่อมอยู่อีกสถานีหนึ่ง
- ปกป้องผู้ปฏิบัติงานจากแสงอาร์คด้วยฉากกั้นบริเวณจุดป้อนชิ้นงาน
- ติดตั้งระบบดูดควันเชื่อมไว้เหนือหรือด้านหลังชุดพลิกชิ้นงาน
รูปแบบเลย์เอาต์เซลล์เชื่อมยอดนิยม
| เลย์เอาต์ | หลักการทำงาน | เหมาะสมที่สุดสำหรับ |
|---|---|---|
| ชุดพลิกสถานีเดี่ยว | มีชุดพลิกชิ้นงานหนึ่งชุดอยู่หน้าหุ่นยนต์ ทำขั้นตอน โหลด-เชื่อม-unload ตามลำดับ | ชิ้นงานที่มีเวลาเชื่อมต่องานนานหรือปริมาณการผลิตน้อย |
| สองสถานี | มีชุดพลิกหรือโต๊ะเชื่อมสองชุด หุ่นยนต์เชื่อมฝั่งหนึ่งในขณะที่อีกฝั่งกำลังโหลดชิ้นงาน | ชิ้นงานที่ผลิตซ้ำๆ และขั้นตอนการป้อนชิ้นงานใช้เวลามากในรอบการทำงาน |
| ชุดพลิกชิ้นงานร่วมกับรางวิ่งพื้น | หุ่นยนต์เคลื่อนที่บนรางวิ่งภาคพื้นดิน (ตัวเลือกเสริม) เพื่อเข้าถึงชิ้นงานที่มีความยาวมากๆ | โครงสร้างยาวและคานขนาดใหญ่ที่เกินระยะเอื้อมถึงของตัวหุ่นยนต์ |
ข้อดีและข้อจำกัด
ข้อดี
- ทุกแนวเชื่อมอยู่ในตำแหน่งการเชื่อมที่ดีที่สุด
- รอบการทำงานเร็วที่สุดสำหรับชิ้นงานผลิตซ้ำ
- รองรับชิ้นงานตั้งแต่ขายึดขนาดเล็กไปจนถึงชิ้นงานหนักหลายตัน
- อยู่ในช่วงราคาคุ้มค่าทั่วไปประมาณ 18,000–30,000 USD
ข้อจำกัด
- ต้องใช้อุปกรณ์จับยึดเฉพาะสำหรับชิ้นงานแต่ละตระกูล
- ชิ้นงานที่ยาวกว่าชุดพลิกชิ้นงานและรางวิ่ง จะเหมาะกับการใช้ หุ่นยนต์เชื่อมแบบโครงสำหรับยกระดับ (Gantry) หรือ หุ่นยนต์เชื่อมแบบแขนยื่น (Cantilever) มากกว่า
- สำหรับงานล็อตเล็กมากๆ ที่มีการเปลี่ยนรูปแบบบ่อยๆ สถานีงานเชื่อมโคบอท (Cobot) จะตั้งค้าง่ายและเร็วกว่า
- จำเป็นต้องมีพื้นที่กั้นรั้วความปลอดภัย
ข้อมูลอ้างอิงขนาดลวดสำหรับการเชื่อม MAG
ช่วงกระแสไฟทั่วไปสำหรับการเชื่อม MAG ด้วยลวดตัน ระบบคลังข้อมูลกระบวนการจะเลือกพารามิเตอร์ให้อัตโนมัติ แต่ตารางนี้มีประโยชน์เมื่อคุณต้องวางแผนสต็อกลวดและเลือกความหนาของแผ่นโลหะ
| ขนาดลวด Ø | แบบลัดวงจร (Short-circuit) (A) | แบบหยดหลอมเหลว (Globular) (A) | แบบละอองสเปรย์ (Spray) (A) | ความหนาแผ่นชิ้นงานทั่วไป |
|---|---|---|---|---|
| 0.8 มม. | 40–120 | 120–170 | 170–200 | 0.8–4.0 มม. |
| 1.0 มม. | 60–140 | 140–190 | 190–300 | 2.0–8.0 มม. |
| 1.2 มม. | 80–180 | 180–240 | 240–400 | ตั้งแต่ประมาณ 4 มม. ขึ้นไป |
| 1.6 มม. | 130–220 | 220–280 | 280–500 | ตั้งแต่ประมาณ 8 มม. ขึ้นไป |
การถ่ายโอนแบบลัดวงจรใช้แรงดันไฟประมาณ 14–22 V, แบบหยดหลอมเหลวประมาณ 22–26 V (โซนที่ควรหลีกเลี่ยงเพราะเกิดสะเก็ดเชื่อมเยอะ) และแบบละอองสเปรย์ใช้แรงดันไฟมากกว่า 26 V ขึ้นไป
คำถามที่พบบ่อยเกี่ยวกับสถานีงานเชื่อมุ่นยนต์ (Robot Welding Workstation FAQ)
ฉันควรเลือกชุดพลิกชิ้นงานแบบไหนดี?
ชุดพลิกแกนเดี่ยวเหมาะกับชิ้นงานยาว เช่น คานและเพลา; ชุดพลิกแบบตัว L เหมาะกับงานกล่องและงานหลายหน้า; ชุดพลิกแบบตัว C ช่วยให้เข้าถึงรอบโครงสร้างและคานได้รอบด้าน ความสามารถในการรับน้ำหนักตั้งแต่ 500 กก. จนถึงมากกว่า 5,000 กก.
ชุดพลิกชิ้นงานขยับในขณะที่หุ่นยนต์กำลังเชื่อมอยู่ด้วยหรือไม่?
ใช่ ชุดพลิกชิ้นงานจะซิงโครไนซ์ทำงานประสานกับชุดควบคุมหุ่นยนต์ ทำให้แนวเชื่อมรอบวงและแนวเชื่อมโค้งสามารถเชื่อมต่อกันได้ในรอบเดียวอย่างต่อเนื่อง
สถานีงานเชื่อมุ่นยนต์มีราคาประมาณเท่าไหร่?
การกำหนดค่าส่วนใหญ่อยู่ระหว่าง 18,000 ถึง 30,000 USD (เงื่อนไข FOB ชิงداว) ขึ้นอยู่กับชุดพลิกชิ้นงาน รางวิ่ง และออปชันการค้นหาแนวเชื่อม
เหมาะสำหรับงานล็อตเล็กไหม?
เหมาะที่สุดสำหรับชิ้นงานที่ผลิตซ้ำๆ สำหรับงานล็อตเล็กมากๆ ที่มีการเปลี่ยนงานบ่อยๆ สถานีงานเชื่อมโคบอทจะเขียนโปรแกรมตั้งค่าได้เร็วกว่า
แนวเชื่อมสามารถผ่านมาตรฐาน AWS D1.1 ได้หรือไม่?
กระบวนการเชื่อมสามารถผ่านการรับรองตามมาตรฐาน ISO, AWS D1.1 และกฎระเบียบของสถาบันจัดชั้นเรือ เช่น ABS, LR และ CCS สำหรับรอยต่อและวัสดุเฉพาะของคุณ
ระยะเวลาในการผลิตนานแค่ไหน?
ระยะเวลาผลิต 20–45 วัน ขึ้นอยู่กับการกำหนดค่า การติดตั้งและการอบรมใช้เวลาประมาณ 1 สัปดาห์หน้างาน (มีใบเสนอราคาแยกต่างหาก)
ฉันจำเป็นต้องใช้เลย์เอาต์แบบสองสถานีไหม?
เลย์เอาต์แบบสองสถานีช่วยให้ผู้ปฏิบัติงานโหลดชิ้นงานฝั่งหนึ่งในขณะที่หุ่นยนต์เชื่อมอีกฝั่ง ซึ่งช่วยให้หุ่นยนต์ทำงานได้ตลอดเวลาโดยไม่ต้องรอ แต่ต้องใช้พื้นที่หน้างานมากกว่าและต้องมีชุดพลิกชิ้นงานหรือโต๊ะเพิ่มอีกชุด เราแนะนำให้ใช้เมื่อขั้นตอนการป้อนชิ้นงานกินเวลามากในรอบการทำงาน
วิธีการเลือกขนาดความสามารถของชุดพลิกชิ้นงานต้องดูจากอะไร?
ดูจากน้ำหนักของชิ้นงานและระยะห่างของจุดศูนย์ถ่วงจากแกนหมุน ชิ้นงานที่หนักและมีระยะเยื้องศูนย์มากๆ จะต้องการแรงบิดในการหมุนสูงกว่าน้ำหนักตัวเพียงอย่างเดียว
ดู หุ่นยนต์เชื่อมทั้งหมด เพื่อเปรียบเทียบระบบแขนยื่น (Cantilever), โครงสำหรับยกระดับ (Gantry), แบบเคลื่อนที่, สถานีงาน และระบบโคบอทแบบเทียบกันชัดๆ
ส่งแบบแปลนหรือรูปถ่ายชิ้นงานของคุณมาให้เราสิครับ เรายินดีแนะนำแนวคิดชุดพลิกชิ้นงานและอุปกรณ์จับยึด พร้อมเสนอราคาแบบ FOB ชิงเต่า
รับใบเสนอราคาและการกำหนดค่าระบบ