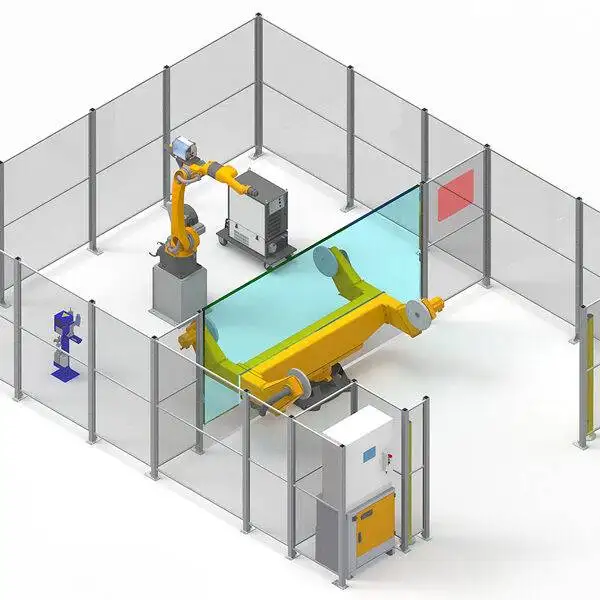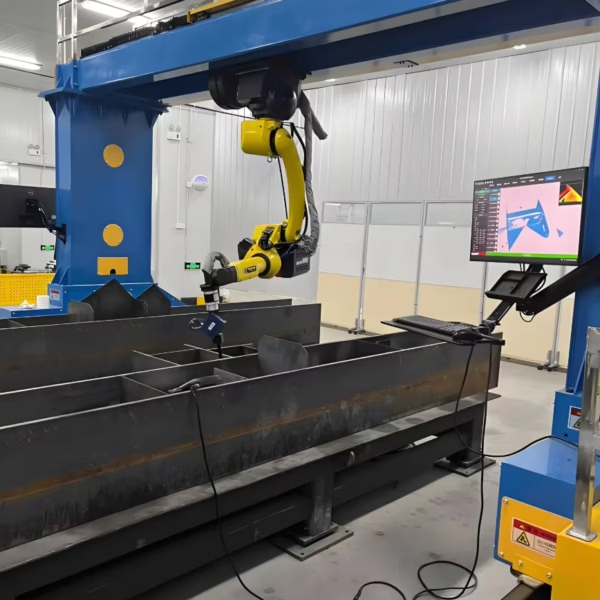
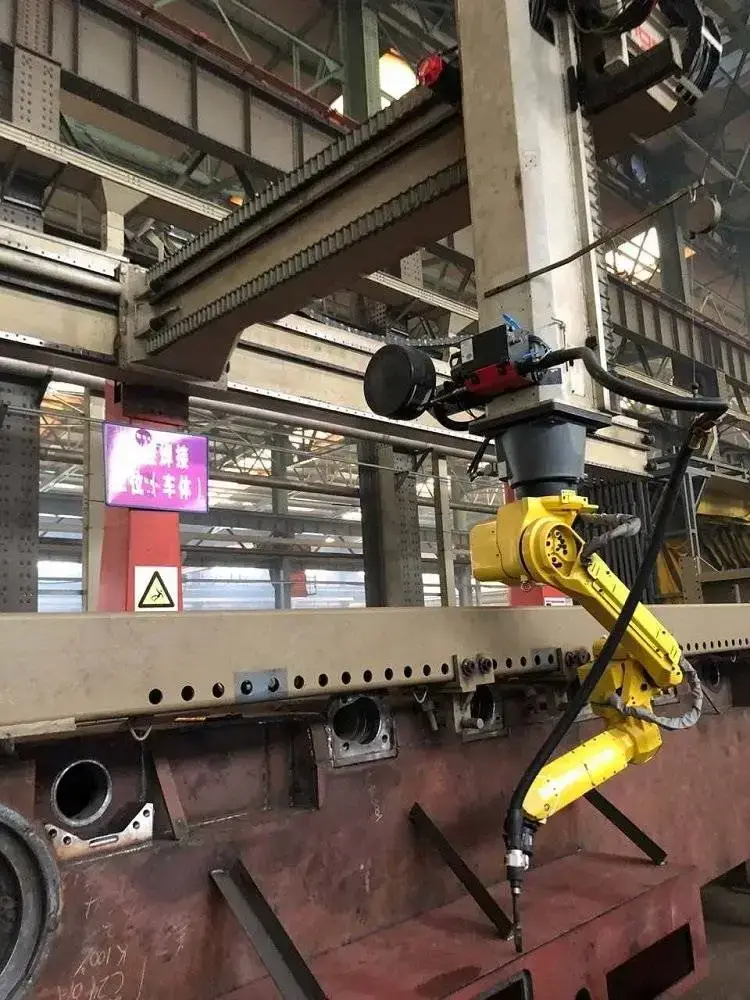
Wysięgnikowy robot spawalniczy CWR500A: Przegląd
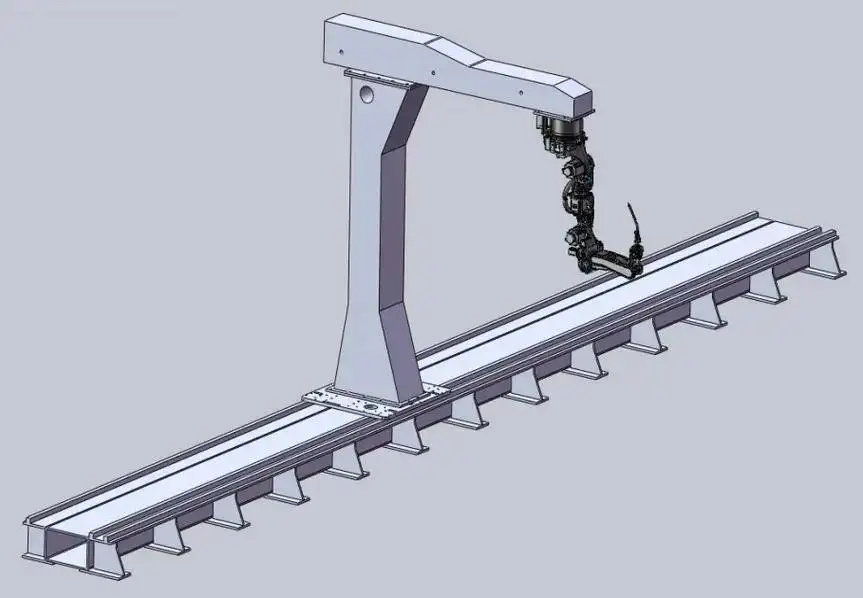
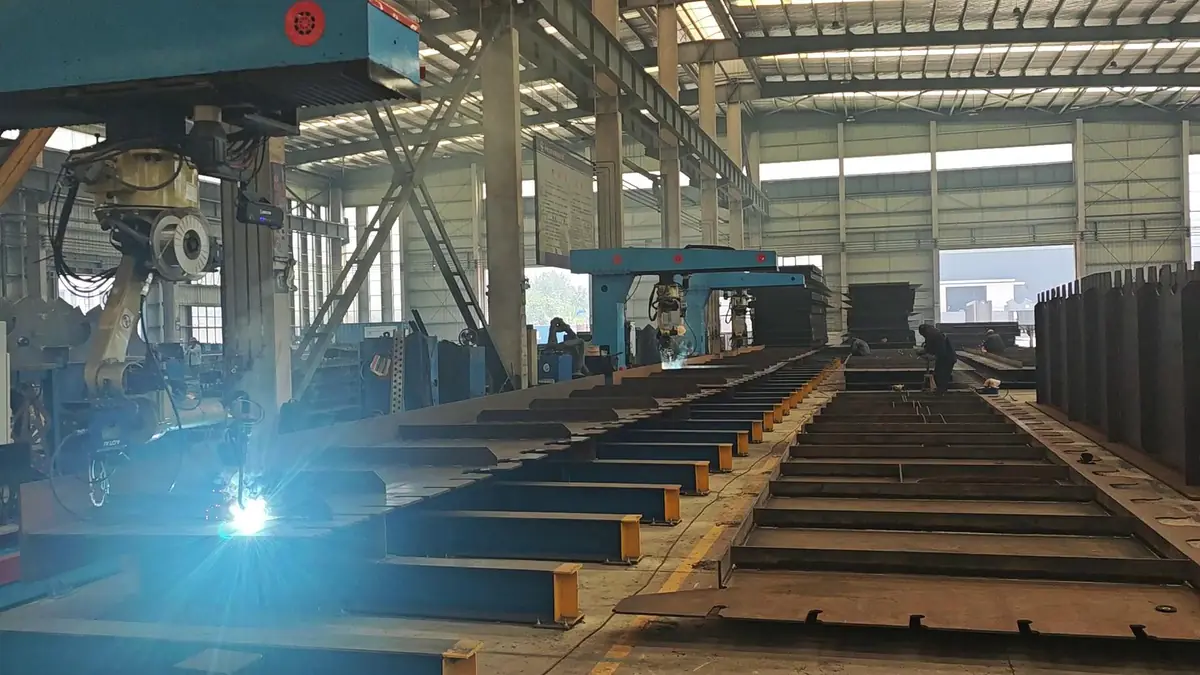
CWR500A to montowany na szynie wysięgnikowy robot spawalniczy przeznaczony do długich i szerokich konstrukcji stalowych. Pojedyncza kolumna dźwiga ramię poziome z robotem spawalniczym, a cała kolumna porusza się po torze jezdnym w posadzce, dzięki czemu robot może dotrzeć do spoin na całej długości sekcji płytowych mostów, dwuteowników, dźwigarów skrzynkowych oraz ciężkich konstrukcji blachowych. Robot działa w oparciu o inteligentny system sterowania spawaniem FSWELD, który planuje ścieżki spawania bez konieczności ręcznego uczenia (programowania) oraz dopasowuje proces spawania do rzeczywistych szczelin montażowych.
Układ wysięgnikowy pozostawia przednią oraz daleką część obszaru roboczego w pełni otwartą. Ma to ogromne znaczenie w warsztatach, gdzie detale dostarczane są za pomocą suwnicy: można opuścić 12-metrową sekcję blaszaną bezpośrednio na stół spawalniczy, bez konieczności przeciskania jej przez zamkniętą bramownicę.
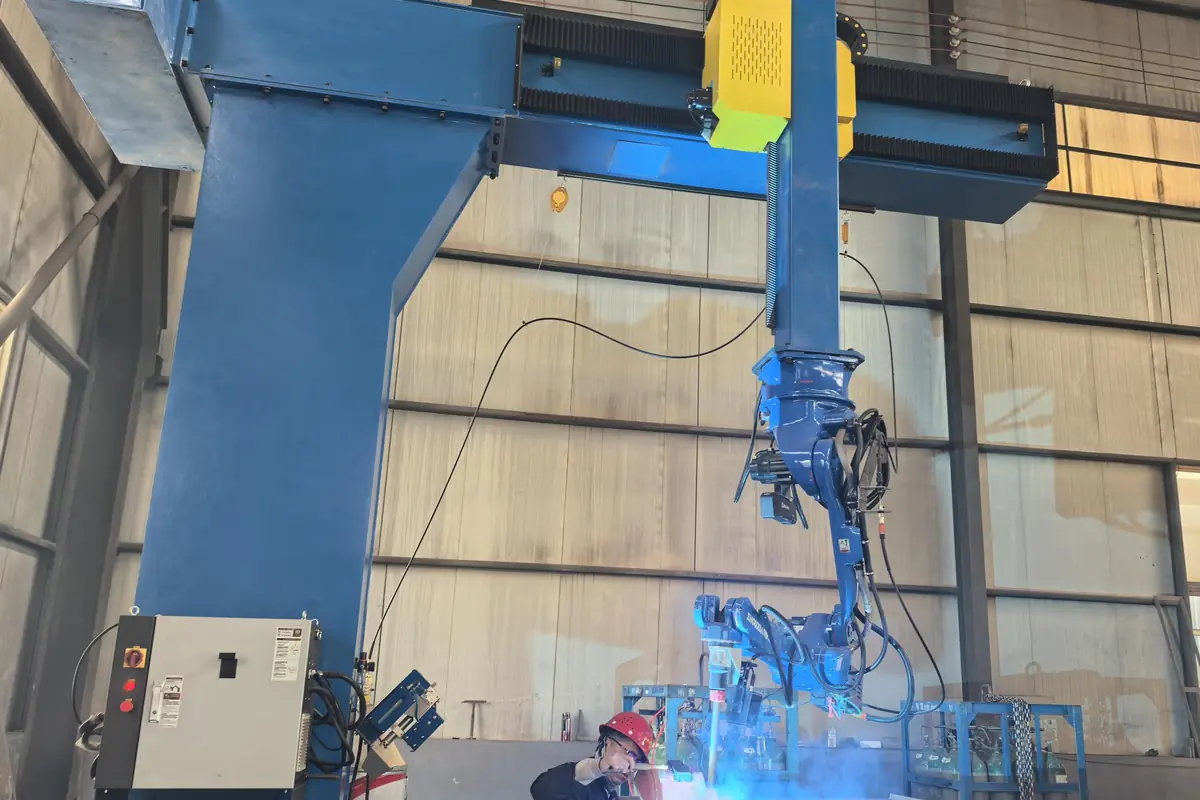
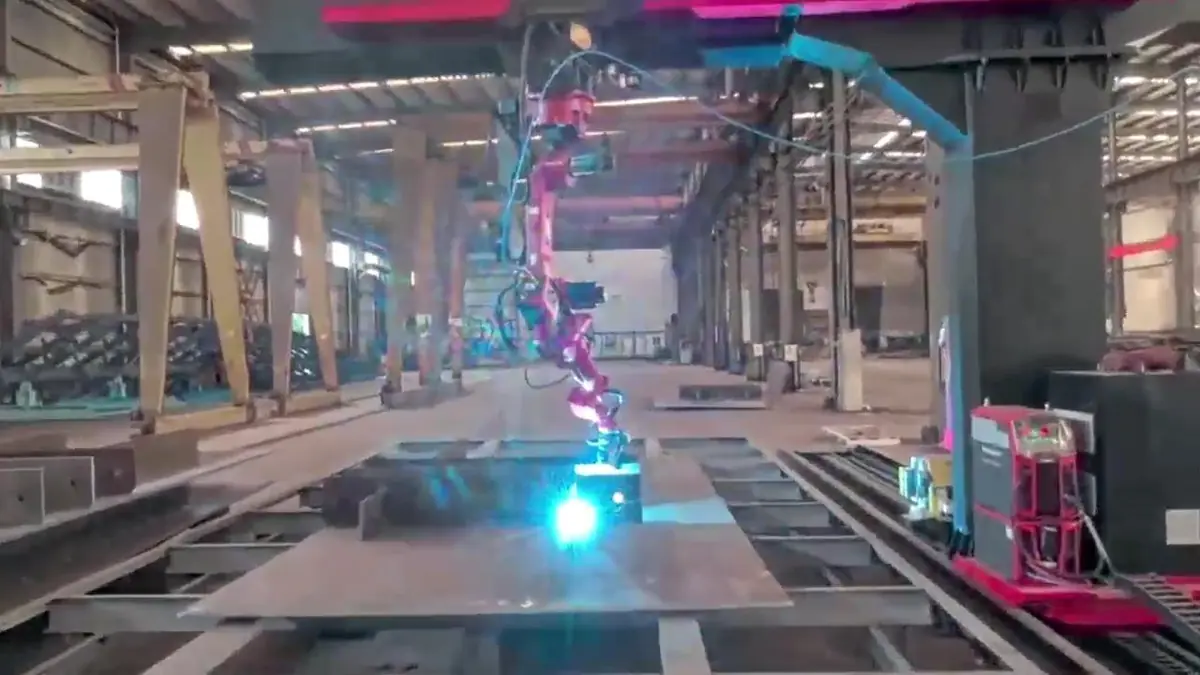
Wysięgnikowy robot spawalniczy w akcji
Śledzenie złącza i spawanie ciągłe elementów konstrukcji stalowych.
Specyfikacja techniczna
| Model | CWR500A |
|---|---|
| Konfiguracja osi | Modele 7-, 8- lub 9-osiowe (6-osiowy robot spawalniczy plus osie zewnętrzne) |
| Wysięg ramienia robota | 2000 mm, możliwość dostosowania |
| Szerokość robocza | Do 3,5 m w wersji 8-osiowej, obejmująca większość górnych, dolnych i środnikowych sekcji płytowych |
| Długość toru jezdnego | 9 m lub 12 m w standardzie; 9–23 m konfigurowane pod najdłuższy detali |
| Powtarzalność | ±0,05 mm |
| Detekcja | Trójwymiarowa wizja laserowa, skanowanie chmury punktów, śledzenie spoiny w czasie rzeczywistym |
| Oprogramowanie sterujące | Inteligentny system spawania FSWELD: generowanie ścieżek bez uczenia, ekspercka biblioteka procesów, dane produkcyjne |
| Metody spawania | MIG / MAG / TIG / tandem (dwudrutowe); drut lity i proszkowy; wielowarstwowe, wieloprzebiegowe |
| Źródło prądu spawalniczego | Aotai, Megmeet, Panasonic, Lincoln Electric, Miller lub inne na życzenie |
| Programowanie | Import modeli 3D, konwersja 2D do 3D, inżynieria odwrotna na bazie chmury punktów na stanowisku, podział modeli Tekla jednym kliknięciem, programowanie offline |
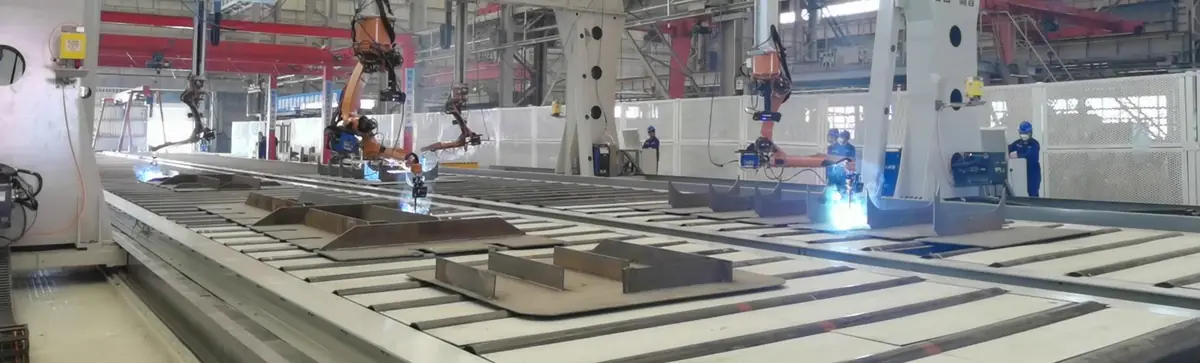
| Układy wielorobotowe | Dwa roboty na wspólnej szynie lub wspólnym wysięgniku; cztery roboty na przeciwległych wysięgnikach |
| Normy spawalnicze | Technologii spawania mogą zostać zakwalifikowane zgodnie z normami ISO, AWS D1.1 oraz przepisami towarzyszy klasyfikacyjnych (ABS, LR, CCS) |
| Certyfikacja | CE, ISO 9001 |
| Czas realizacji | 20–45 dni w zależności od konfiguracji |
| Gwarancja | 24 miesiące na całą maszynę (z wyłączeniem materiałów eksploatacyjnych) |
Jak przebiega proces pracy bez uczenia (Teaching-Free)?
Konwencjonalne programowanie robota wymaga dojeżdżania palnikiem do każdego punktu każdej spoiny. W przypadku elementów jednostkowych i małoseryjnych zajmuje to więcej czasu niż samo spawanie. FSWELD zastępuje tę metodę procesem opartym na modelu:
- Pobierz model 3D. Zaimportuj projektowy model 3D, przekonwersuj rysunek 2D do 3D w około dwie minuty, podziel złożenie w programie Tekla jednym kliknięciem lub zeskanuj detal na miejscu i zbuduj model z chmury punktów, jeśli rysunek nie istnieje.
- Załaduj kilka detali jednocześnie. Umieść detale na stole za pomocą suwnicy. Nie muszą być idealnie wypoziomowane: system wizyjny lokalizuje każdy detal i jego rzeczywistą pozycję. Rozpoznawane są detale, które system spawał już wcześniej, co oszczędza około 10 minut czasu pozycjonowania.
- Wygeneruj wszystkie spoiny jednym kliknięciem. Oprogramowanie wyodrębnia każdą spoinę, przypisuje pasujący proces z biblioteki eksperckiej i planuje bezkolizyjną ścieżkę, w tym w ciasnych miejscach, takich jak otwory włazowe w pobliżu usztywnień.
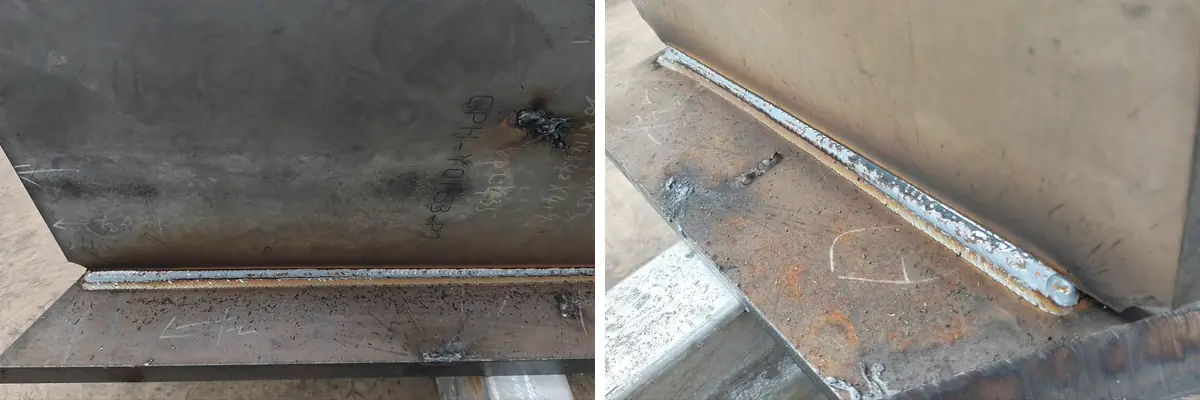
- Spawaj z korektą na żywo. Śledzenie spoiny podąża za rzeczywistym złączem. W miejscach, gdzie szczelina wynosi 3–6 mm, system przełącza się na ścieżkę graniową wypełniającą, po której następuje ścieżka lica. Czas zajarzenia łuku, przejścia oraz wydajność są rejestrowane do codziennych raportów.
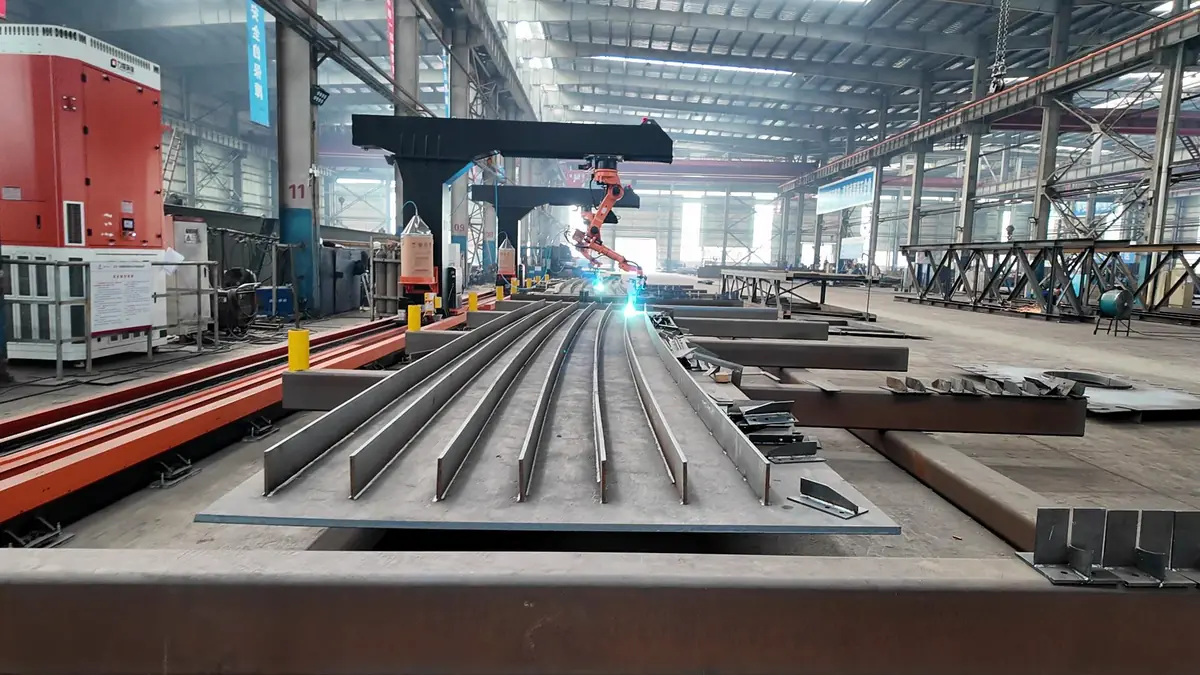
Cztery sposoby na uzyskanie modelu spawalniczego
| Metoda | Czego potrzebujesz | Najlepsze do |
|---|---|---|
| Import modelu 3D | Plik projektu 3D detalu | Warsztatów, które już projektują w 3D |
| Konwersja z 2D do 3D | Rysunek 2D; około 2 minut w biurze | Żeber teowych, przepon i sekcji płytowych narysowanych w 2D |
| Podział jednym kliknięciem w Tekla | Plik złożenia Tekla | Projektów konstrukcji stalowych i mostów zamodelowanych w programie Tekla |
| Inżynieria odwrotna z chmury punktów | Nic; robot skanuje detal | Detali bez rysunków, napraw, szerokich blach |
Spawanie przy szerokich szczelinach: Dlaczego to ma znaczenie
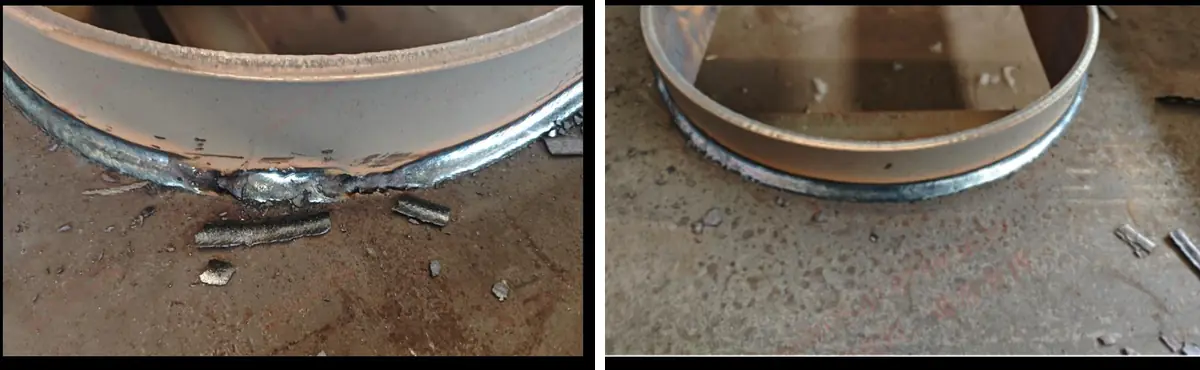
Rzeczywiste spasowanie nigdy nie jest idealne. W sekcjach płytowych mostów 20–50% złączy może wykazywać szczeliny większe niż 3 mm. Standardowy program robota spawa je przy takich samych parametrach jak ciasne złącze, co powoduje przepalenia i zły kształt ściegu, a złącze wymaga wówczas żłobienia i ręcznej poprawki.
CWR500A mierzy szczelinę za pomocą systemu wizyjnego. Po wykryciu szczeliny 3–6 mm automatycznie aplikuje adaptacyjne przejście graniowe i wypełniające oraz ścieżkę lica, bez interwencji operatora. Złącza, których robot zazwyczaj nie byłby w stanie spawać, stają się możliwe do zspawania, a pasowacze spędzają mniej czasu na ciasnym sczepianiu.
Typowe detale i branże
Detale
- Sekcje płytowe pomostów mostowych: płyty górne, dolne i środnikowe
- Żebra teowe (w tym 12-metrowe zakrzywione żebra teowe) i przepony
- Dwuteowniki i ciężkie konstrukcje blachowe
- Bariery mostowe i uchwyty transportowe
Branże
- Budownictwo mostowe
- Budownictwo konstrukcji stalowych
- Przemysł stoczniowy i offshore
- Wieże wiatrowe
- Maszyny budowlane
Wyniki z placu budowy od producentów konstrukcji mostowych
Wyniki zarejestrowane w warsztatach produkcyjnych mostów obsługiwanych przez stanowiska spawalnicze sterowane systemem FSWELD:
- Około 120 m spoiny na maszynę na dobę, do 150 m, przy systemie pracy 7:00–23:00.
- Jeden operator obsługuje trzy maszyny, a dwóch operatorów rotuje się na zmianach.
- 9-osiowy robot konsolowy spowalniający spoiny powierzchniowe dźwigarów skrzynkowych oraz 8-osiowa stacja spawająca asymetryczne przepony na podstawie skanu, bez rysunku technicznego.
- 18-metrowa na 9-metrową stacja z czteroma robotami, gdzie zadania przydzielane są automatycznie, dzięki czemu wszystkie cztery roboty kończą mieszane detale w prawie tym samym czasie.
- Nieregularne blachy bazowe ładowane bez wcześniejszego wyrównywania.
Wybór odpowiedniej konfiguracji
Wybór pomiędzy 7, 8 a 9 osiami
Wszystkie modele wykorzystują ten sam 6-osiowy robot spawalniczy; dodatkowe osie zwiększają zasięg robota. Wyboru dokonuje się w oparciu o wielkość detali i liczbę stron posiadających spoiny: dłuższe elementy wymagają dłuższego toru jezdnego, szersze płyty wymagają wysięgu konsolowego modelu 8-osiowego, a detale ze spoinami z kilku stron korzystają z układu 9-osiowego. Wyślij nam rysunki swoich detali, a my polecimy odpowiednią konfigurację i długość toru.
Porównanie wersji konsolowej, bramowej, jezdnej po torze i mobilnej
| System | Zaleta | Wybierz, gdy |
|---|---|---|
| Wersja konsolowa (ta maszyna) | Otwarty przód i tył dla załadunku suwnicą; zasięg 3,5 m | Długie elementy płytowe, dwuteowniki H i dźwigary skrzynkowe ładowane suwnicą |
| Bramowy robot spawalniczy | Pokrywa pełny prostokątny obszar, np. 12 m × 4 m | Bardzo szerokie detale, takie jak sekcje kadłubów statków i ramy przyczep |
| 7-osiowy robot na torze jezdnym | Kompaktowa linia z jednym robotem i skanerem 3D | Elementy konstrukcji stalowych o podobnych rozmiarach |
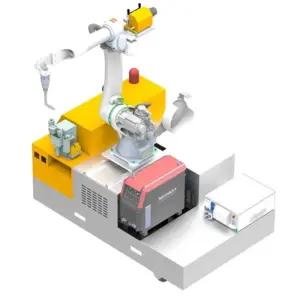
| Mobilny robot spawalniczy | Podjeżdża do detalu; brak potrzeby toru jezdnego | Detale zbyt duże lub ciężkie, aby je przemieszczać do stacji |
| Zautomatyzowana stacja spawalnicza | Pozycjoner obraca detale do najlepszego kąta spawania | Mniejsze detale w powtarzalnych seriach |
Co wpływa na cenę konsolowego robota spawalniczego
Nie ma jednej ceny cennikowej, ponieważ każda stacja jest konfigurowana pod konkretne spawane detale. Oto czynniki, które podnoszą lub obniżają wycenę, w kolejności ich wpływu:
| Czynnik kosztowy | Opcje | Jak to wpływa na cenę |
|---|---|---|
| Liczba robotów | 1, 2 (wspólny tor lub konsola) lub 4 | Największy pojedynczy czynnik; każdy dodatkowy robot to całe ramię robota, źródło prądu i zestaw palnika |
| Konfiguracja osi | 7, 8 lub 9 osi | Każda oś zewnętrzna dodaje napędy, prowadnice i integrację sterowania |
| Długość toru jezdnego | 9–23 m | Dłuższe tory to dodatkowa konstrukcja stalowa, listwa zębata i czas montażu |
| Spawalnicze źródło prądu | Aotai, Megmeet, Panasonic, Lincoln Electric, Miller | Marki importowane są droższe; lokalne marki bywają prostsze w serwisie w niektórych regionach |
| Śledzenie i oprogramowanie | Śledzenie spoiny, wizja laserowa 3D, modelowanie chmury punktów, podział Tekla, programowanie offline | Funkcje bezuczniowe zależą od wybranego pakietu wizyjnego i oprogramowania |
| Proces | Pojedynczy drut lub tandem dwudrutowy | Spawanie w tandemie wymaga drugiego źródła prądu i palnika bliźniaczego |
| Serwis | Montaż i szkolenie na miejscu u klienta | Wyceniane osobno, zazwyczaj około tygodnia na miejscu |
Aby otrzymać dokładną wycenę, wyślij rysunki lub zdjęcia swoich największych i najpopularniejszych detali, grubość blachy, materiał oraz docelową dzienną wydajność. Oferujemy wycenę FOB Qingdao.
Dostawa, montaż i wsparcie
- Konfiguracja i rysunki. Nasi inżynierowie potwierdzają liczbę osi, długość toru i proces na podstawie rysunków detali oraz uzgadniają z Państwem powierzchnię i układ hali.
- Produkcja i test fabryczny. Czas realizacji wynosi 20–45 dni w zależności od konfiguracji. Stacja jest montowana i testowo spawana przed wysyłką.
- Przygotowanie stanowiska. Należy przygotować równe podłoże pod tor, zasilanie elektryczne oraz doprowadzenie gazu osłonowego. Przed przybyciem maszyny należy potwierdzić wymagania fundamentowe z naszymi inżynierami.
- Montaż i szkolenie. Montaż na miejscu oraz szkolenie operatorów trwa zazwyczaj około tygodnia i jest wyceniane osobno. Operator लर्निंग (użytkowanie) obejmuje ładowanie, skanowanie, sprawdzanie ścieżki i codzienne konserwacje.
- Wsparcie posprzedażowe. 24-miesięczna gwarancja na całą maszynę, z wyłączeniem materiałów eksploatacyjnych, wraz ze zdalnym wsparciem technicznym w zakresie oprogramowania i procesów.
Zalety i ograniczenia
Zalety
- Brak konieczności programowania punkt po punkcie: programy powstają z modeli, rysunków lub skanów
- Automatycznie spawa szczeliny 3–6 mm zamiast przepalać materiał
- Jeden operator może nadzorować od dwóch do trzech stacji
- Otwarty układ konsolowy ułatwia załadunek suwnicą natorową
- Powtarzalne detale są rozpoznawane i wykorzystują ponownie swoje programy
- Dane produkcyjne dla każdego przejścia, maszyny i zmiany
Ograniczenia
- Wymaga miejsca w hali na tor jezdny oraz dostępu suwnicy nad stanowiskiem
- Szczeliny przekraczające zakres adaptacyjny 3–6 mm powinny być korygowane podczas pasowania
- W przypadku cienkich blach spawanie laserowe zazwyczaj powoduje mniejsze odkształcenia
- W przypadku małych detali w dużych seriach, stacja z pozycjonerem jest szybsza i tańsza
- W przypadku małych, zróżnicowanych detali bez przyrządów, stacja spawania cobotem jest szybsza w konfiguracji
Odniesienie do średnicy drutu przy spawaniu MAG
Typowe zakresy prądowe dla spawania MAG drutem litym. Biblioteka procesów robota dobiera parametry automatycznie, ale ta tabela pomaga w planowaniu zapasów drutu i grubości blach.
| Drut Ø | Zwarciowe (A) | Globularne (A) | Rozpryskowe (A) | Typowa blacha |
|---|---|---|---|---|
| 0,8 mm | 40–120 | 120–170 | 170–200 | 0,8–4,0 mm |
| 1,0 mm | 60–140 | 140–190 | 190–300 | 2,0–8,0 mm |
| 1,2 mm | 80–180 | 180–240 | 240–400 | od ok. 4 mm |
| 1,6 mm | 130–220 | 220–280 | 280–500 | od ok. 8 mm |
Przeniesienie zwarciowe zachodzi przy ok. 14–22 V, globularne przy ok. 22–26 V (strefa rozprysku do uniknięcia), a natryskowe (spray) powyżej 26 V.
Zobacz wszystkie roboty spawalnicze, aby porównać systemy wysięgnikowe, bramowe, mobilne i coboty.
FAQ – Robot spawalniczy wysięgnikowy
Czy do obsługi CWR500A potrzebny jest programista robota?
Nie. Ścieżki spawania są generowane z modelu 3D, przekonwertowanego rysunku 2D, pliku Tekla lub skanu detalu. Operator ładowuje elementy, uruchamia skanowanie i sprawdza wynik. Większość prac można przygotować w biurze.
Co się dzieje, gdy szczelina montażowa nie jest równomierna?
System wizyjny mierzy każde złącze. Szczeliny 3–6 mm są spawane za pomocą adaptacyjnego przejścia graniowego, po którym następuje ścieżka licowa. Większe szczeliny należy skorygować podczas pasowania.
Czy można spawać detale bez rysunków?
Tak. Robot skanuje detal, tworzy model 3D z chmury punktów i planuje spoiny. Model jest zapisywany, dzięki czemu ten sam detal można ponownie spawać bez ponownego skanowania od zera.
Jak długa może być szyna?
Standardowe szyny mają 9 m i 12 m. Szyny od 9 do 23 m są konfigurowane pod kątem najdłuższego detalu, a dwa roboty mogą dzielić jedną szynę lub jeden wysięgnik.
Jakie źródła prądu spawalniczego mogę wybrać?
Aotai, Megmeet, Panasonic, Lincoln Electric i Miller to popularne wybory; inne marki są możliwe na życzenie, na przykład w celu dopasowania do maszyn już posiadanych na warsztacie.
Czy spoiny spełniają wymagania normy AWS D1.1 lub towarzystw klasyfikacyjnych?
Technologie spawania mogą zostać zakwalifikowane zgodnie z normami ISO, AWS D1.1 oraz przepisami towarzystw klasyfikacyjnych, takimi jak ABS, LR i CCS. Kwalifikacja technologii odbywa się dla konkretnych złączy i materiałów klienta.
Jaki jest czas realizacji i co obejmuje montaż?
Czas realizacji wynosi 20–45 dni w zależności od konfiguracji. Montaż u klienta i szkolenie operatorów trwa zazwyczaj około tygodnia i jest wyceniane osobno. Maszyna posiada 24-miesięczną gwarancję (z wyłączeniem materiałów eksploatacyjnych) oraz zdalne wsparcie techniczne.
Ilu operatorów potrzebuje stanowisko wysięgnikowe?
Jeden operator może nadzorować od dwóch do trzech stanowisk, ponieważ programy są generowane z modeli lub skanów, a robot spawa bez uczenia.
Czy urządzenie pasuje do istniejącej suwnicy i układu hali?
Jednokolumnowy wysięgnik pozostawia przód i dalszą stronę łoża otwarte, dzięki czemu detale mogą być ładowane za pomocą posiadanego dźwigu lub suwnicy. Długość szyny i łoże projektujemy pod konkretną nawę.
Prześlij nam rysunek lub zdjęcie swoich detali. Nasi inżynierowie zalecą konfigurację osi, długość szyny oraz proces spawania i przygotują wycenę FOB Qingdao.
Uzyskaj konfigurację i wycenę