روبوت اللحام الكابولي CWR500A: نظرة عامة
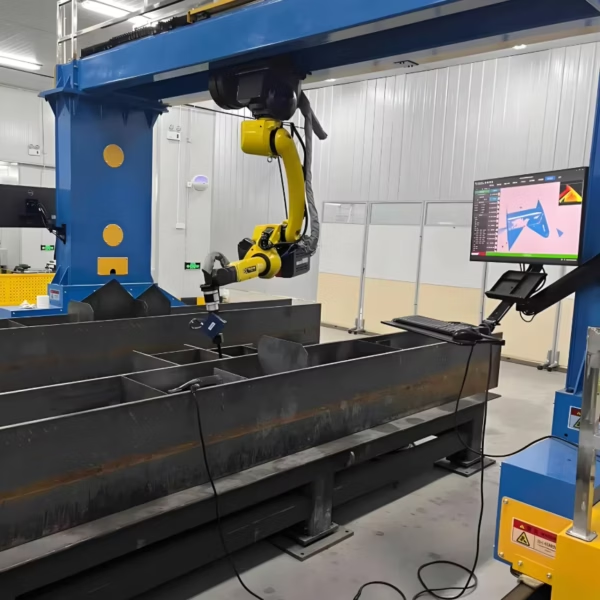
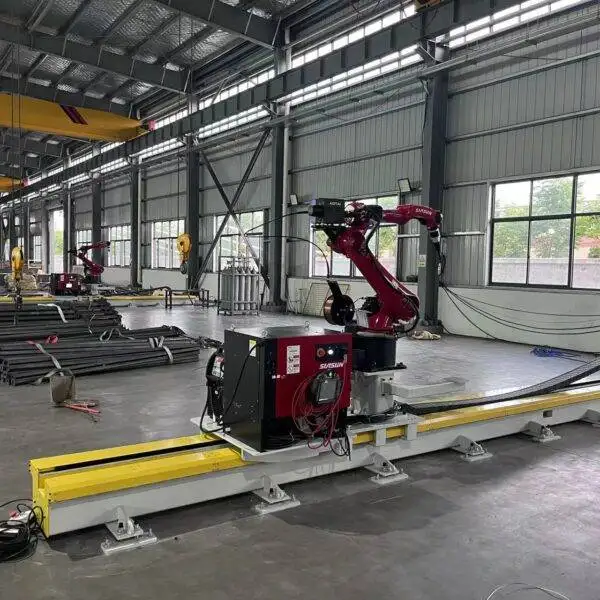
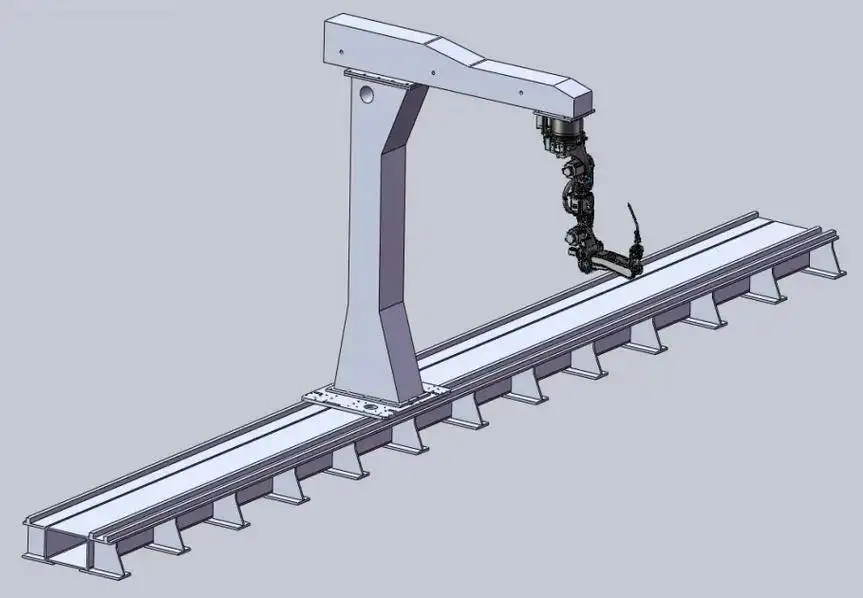
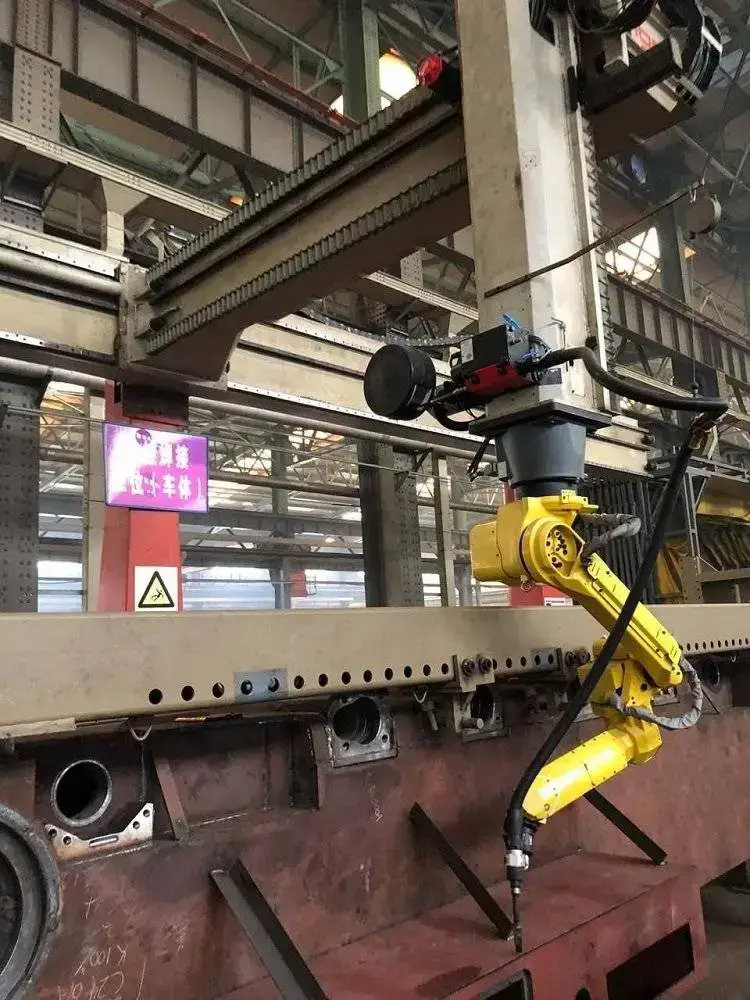
يعتبر الروبوت CWR500A روبوت لحام كابولي مثبت على قضبان ومخصص لأجزاء الهياكل المعدنية الطويلة والعريضة. يحمل عمود واحد ذراعاً أفقياً يضم روبوت اللحام، يتحرك العمود على طول سكك أرضية، مما يتيح للروبوت الوصول إلى اللحامات على طول وحدات ألواح الجسور، والكمرات ذات المقطع H، والكمرات الصندوقية، وتجميعات الألواح الثقيلة. يعمل الروبوت على نظام اللحام الذكي FSWELD، والذي يقوم بتخطيط مسارات اللحام دون الحاجة للتعليم اليدوي وكيّف عملية اللحام مع فجوات التجميع الفعلية.
يحافظ التصميم الكابولي على فتح المنطقة الأمامية والجانب البعيد من منطقة العمل. وهذا أمر هام في الورش التي تصل فيها الأجزاء عبر رافعة علوية: حيث يمكنك إسقاط وحدة لوحية بطول 12 متراً مباشرة على طاولة اللحام دون الحاجة لتمريرها عبر إطار قنطري مغلق.
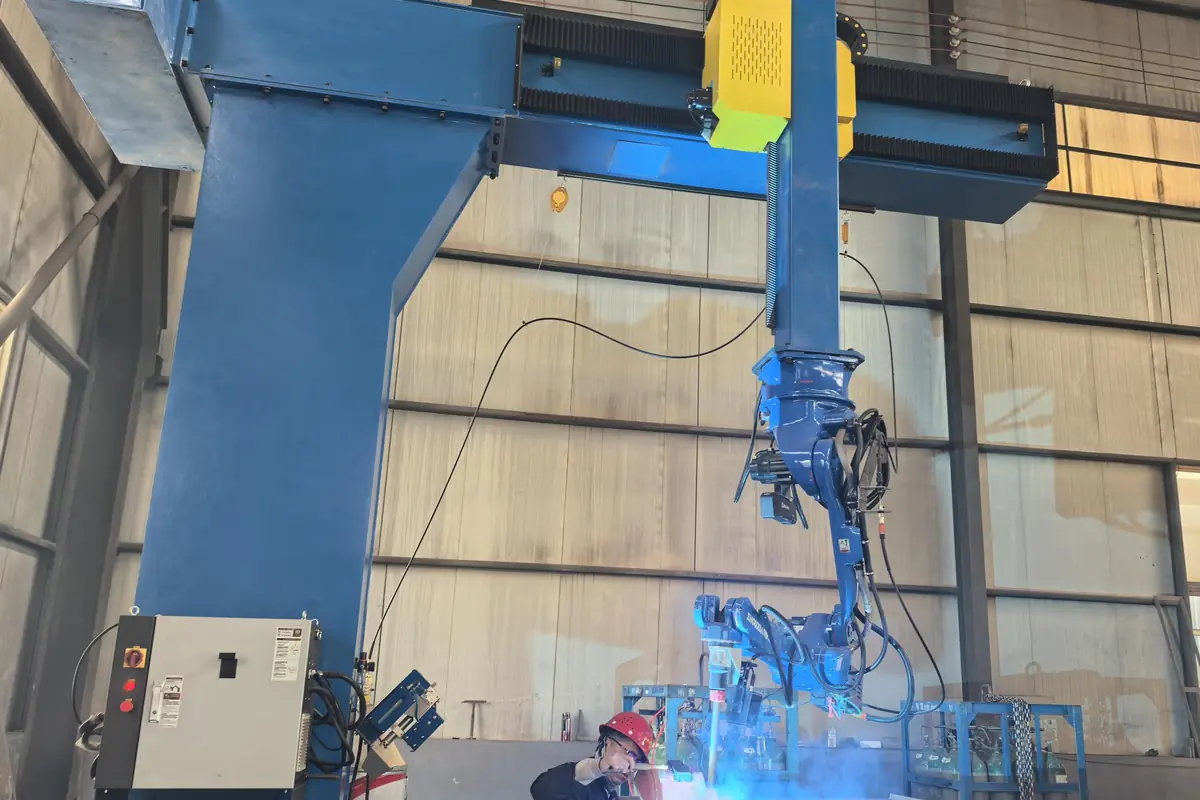
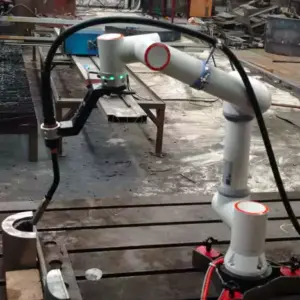
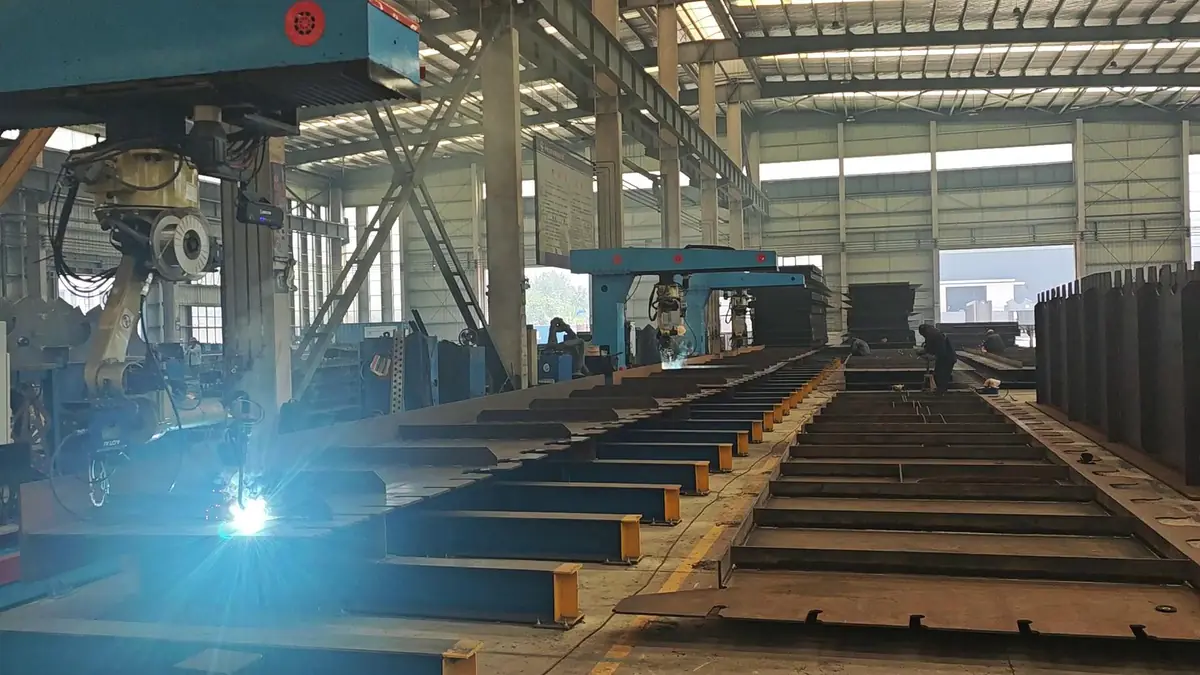
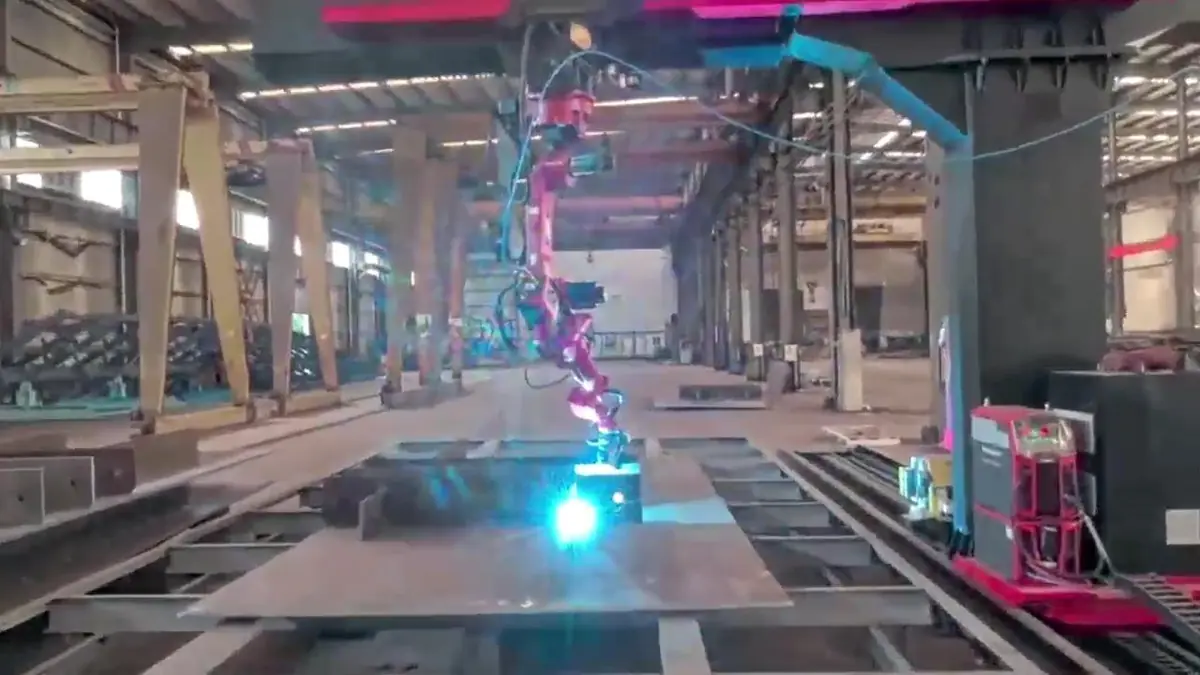
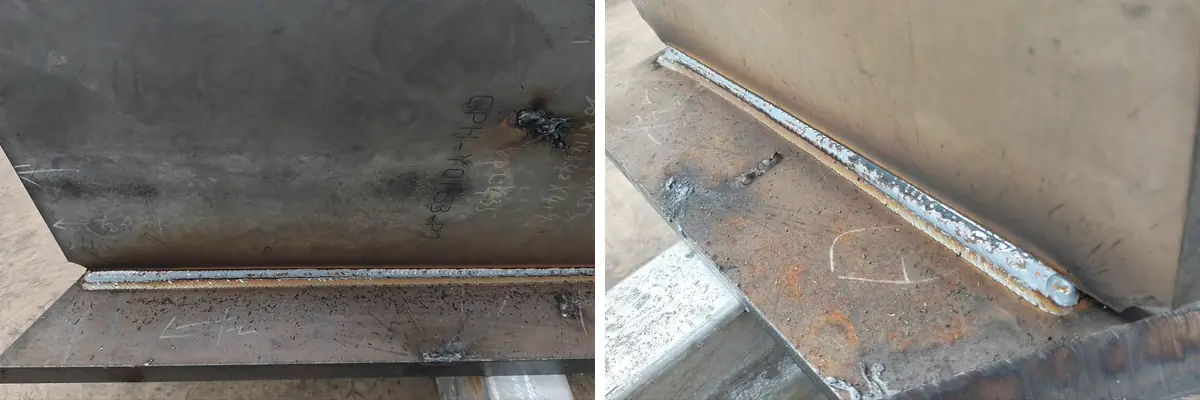
روبوت اللحام الكابولي قيد العمل
تتبع خط اللحام واللحام المستمر على مكونات الهياكل المعدنية.
المواصفات التقنية
| Model | CWR500A |
|---|---|
| Axis configuration | طرازات بـ 7 أو 8 أو 9 محاور (روبوت لحام بـ 6 محاور بالإضافة إلى محاور خارجية) |
| Robot arm span | 2000 مم، قابلة للتخصيص |
| Working width | حتى 3.5 متر على الكابولي ذي 8 محاور، ليغطي معظم وحدات الألواح العلوية والسفلية ولوحات الويب |
| Floor rail length | 9 متر أو 12 متر قياسي؛ من 9 إلى 23 متر مهيأة خصيصاً للقطع الأطول |
| Repeatability | ±0.05 مم |
| Sensing | رؤية ليزرية ثلاثية الأبعاد، مسح السحاب النقطي، تتبع خط اللحام في الوقت الفعلي |
| Control software | نظام اللحام الذكي FSWELD: توليد المسار بدون الحاجة للتعليم، مكتبة العمليات المتخصصة، بيانات الإنتاج |
| Welding processes | MIG / MAG / TIG / التلحيم المزدوج المترافق؛ أسلاك صلبة وذات قلب تدفق؛ متعدد الطبقات والمرور |
| Welding power source | Aotai، Megmeet، Panasonic، Lincoln Electric، Miller أو ماركات أخرى عند الطلب |
| Programming | استيراد النماذج ثلاثية الأبعاد، التحويل من ثنائي الأبعاد إلى ثلاثي الأبعاد، النمذجة العكسية بالسحاب النقطي في الموقع، التقسيم بنقرة واحدة لبرنامج Tekla، البرمجة بلا اتصال بالإنترنت |
| Multi-robot layouts | روبوتان على سكة مشتركة أو كابولي مشترك؛ أربعة روبوتات على كابلات متقابلة |
| Welding standards | يمكن تأهيل إجراءات اللحام وفقاً لمعايير ISO و AWS D1.1 وقواعد هيئات التصنيف (ABS، LR، CCS) |
| Certification | CE، ISO 9001 |
| Lead time | من 20 إلى 45 يوماً حسب التكوين |
| Warranty | 24 شهراً على الجهاز بالكامل (باستثناء المواد المستهلكة) |
كيف تعمل دورة العمل بدون الحاجة للتعليم
البرمجة التقليدية للروبوتات تعني تحريك شعلة اللحام يدوياً إلى كل نقطة من كل خط لحام. في قطع الهياكل المعدنية ذات الإنتاج الفردي والدفعات الصغيرة، يستغرق ذلك وقتاً أطول من عملية اللحام نفسها. نظام FSWELD يستبدل ذلك بدورة عمل تعتمد على النماذج:
- الحصول على نموذج ثلاثي الأبعاد. قم استيراد نموذج التصميم ثلاثي الأبعاد، أو تحويل رسم ثنائي الأبعاد إلى ثلاثي الأبعاد في غضون دقيقتين تقريباً، أو تقسيم تجميعة Tekla إلى أجزاء بنقرة واحدة، أو مسح القطع ضوئياً في الموقع وبناء النموذج من السحاب النقطي عندما لا يتوفر رسم.
- تحميل عدة أجزاء دفعة واحدة. ضع الأجزاء على طاولة اللحام بواسطة الرافعة. لا يشترط ضبطها بشكل متعامد تماماً: حيث يقوم نظام الرؤية بتحديد موقع كل جزء وموقعه الفعلي. يتم التعرف على الأجزاء التي قام النظام بلحامها مسبقاً، مما يوفر حوالي 10 دقائق من وقت تحديد الموقع.
- توليد جميع خطوط اللحام بنقرة واحدة. يستخرج البرنامج كل خط لحام، ويحدد عملية اللحام المطابقة من المكتبة المتخصصة، ويخطط مساراً آمناً خالياً من التصادمات، بما في ذلك المناطق الضيقة مثل لحامات فتحات الصيانة المجاورة للمقويات.
- اللحام مع التصحيح المباشر. يتبع تتبع خط اللحام الوصلة الحقيقية. وحيثما تكون الفجوة من 3 إلى 6 مم، ينتقل النظام إلى تمريرة ملء الجذر تليها تمريرة الغطاء. يتم تسجيل وقت القوس، والتمريرات، والمخرجات لإعداد التقارير اليومية.
أربع طرق للحصول على نموذج اللحام
| الطريقة | ما تحتاجه | الأفضل لـ |
|---|---|---|
| استيراد نموذج ثلاثي الأبعاد | ملف التصميم ثلاثي الأبعاد للقطعة | الورش التي تقوم بالتصميم ثلاثي الأبعاد بالفعل |
| التحويل من ثنائي الأبعاد إلى ثلاثي الأبعاد | رسم ثنائي الأبعاد؛ يستغرق حوالي دقيقتين في المكتب | الأضلاع على شكل T، والدعامات، ووحدات الألواح المرسومة بثنائي الأبعاد |
| التقسيم بنقرة واحدة لبرنامج Tekla | ملف تجميعة Tekla | مشاريع الهياكل المعدنية والجسور المصممة ببرنامج Tekla |
| النمذجة العكسية بالسحاب النقطي | لا شيء؛ يقوم الروبوت بمسح القطعة ضوئياً | القطع التي ليس لها رسومات، الإصلاحات، الألواح العريضة |
لحام الفجوات العريضة: لماذا هو مهم
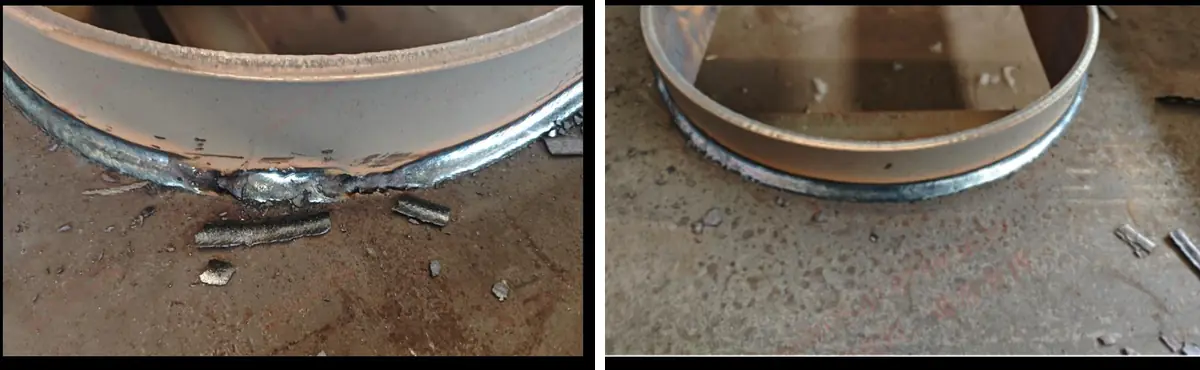
التجميع الفعلي لا يكون مثالياً أبداً. في وحدات ألواح الجسور، يمكن أن تظهر الفجوات في 20–50% من الوصلات بأبعاد أكبر من 3 مم. يقوم برنامج الروبوت القيادي بلحام هذه الوصلات بنفس المعايير المستخدمة للوصلات الضيقة، مما يتسبب في الاحتراق الكامل وسوء شكل الخرزة، ومن ثم تحتاج الوصلة إلى الحفر والإصلاح اليدوي.
يقيس الروبوت CWR500A الفجوة باستخدام نظام الرؤية الخاص به. وعندما يكتشف فجوة من 3 إلى 6 مم، فانه يطبق تلقائياً تمريرة جذر تكيفية تليها تمريرة غطاء، ودون أي تدخل يدوي. تصبح الوصلات التي لم يكن الروبوت قادراً على لحامها في العادة قابلة للّحام، ويقضي عمال التجميع وقتاً أقل في التثبيت المحكم.
قطع العمل والصناعات النمطية
قطع العمل
- وحدات ألواح سطح الجسر: الألواح العلوية والسفلية ولوحات الويب
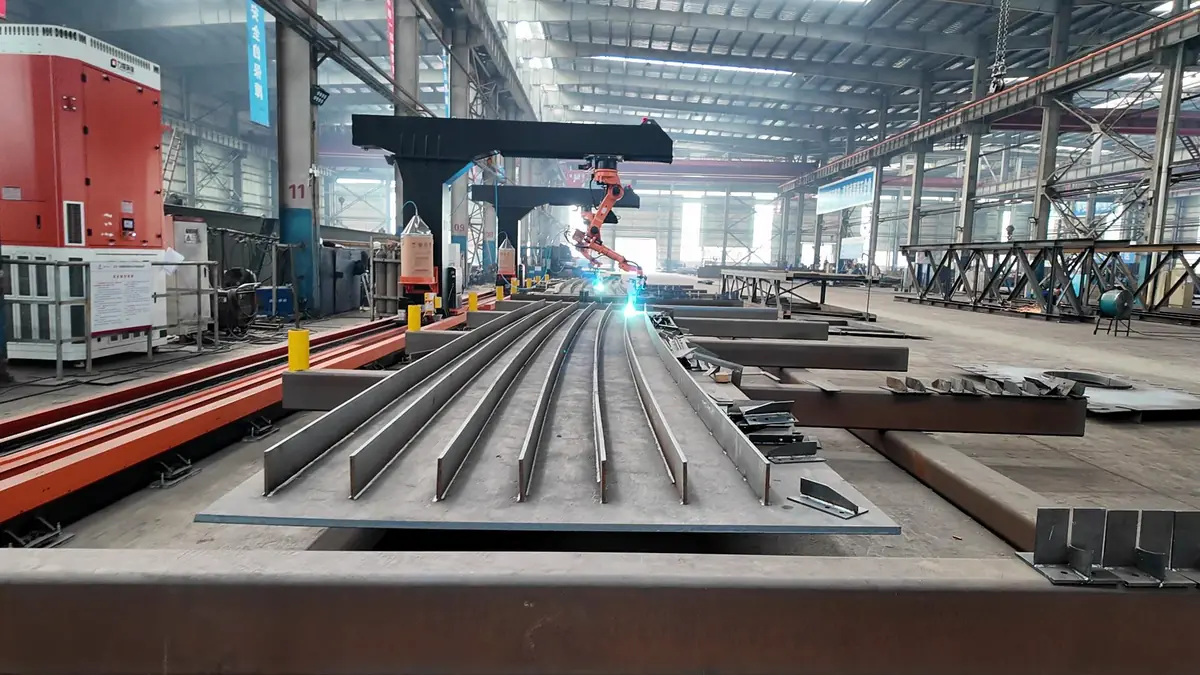
- الأضلاع على شكل T (بما في ذلك الأضلاع المنحنية بطول 12 متراً) والدعامات
- الكمرات الصندوقية واللحامات السطحية للكمرات الصندوقية
- الكمرات ذات المقطع H وتجميعات الألواح الثقيلة
- درابزين الجسور وعروات الرفع
الصناعات
- تصنيع الجسور
- هياكل البناء المعدنية
- بناء السفن والمنشآت البحرية
- أوعية الضغط ومعدات الغاز الطبيعي المسال
- أبراج الرياح
- آلات البناء
النتائج الميدانية من مصنعي الجسور
النتائج المسجلة في ورش تصنيع الجسور التي تشغل محطات اللحام الكابولي المتحكم بها عبر نظام FSWELD:
- حوالي 120 متراً من اللحام لكل ماكينة يومياً، وتصل إلى 150 متراً، بناءً على جدول عمل من الساعة 7:00 إلى 23:00.
- مشغل واحد يشرف على ثلاث ماكينات، مع تناوب مشغلين عبر الوردية.
- محطة لحام ناتئة (كانتيليفر) بـ 9 محاور تلحام درزات الأسطح للجوائز الصندوقية، ومحطة بـ 8 محاور تلحام حواجز غير متماثلة مبنية من المسح الضوئي، دون الحاجة لمخطط هندسي.
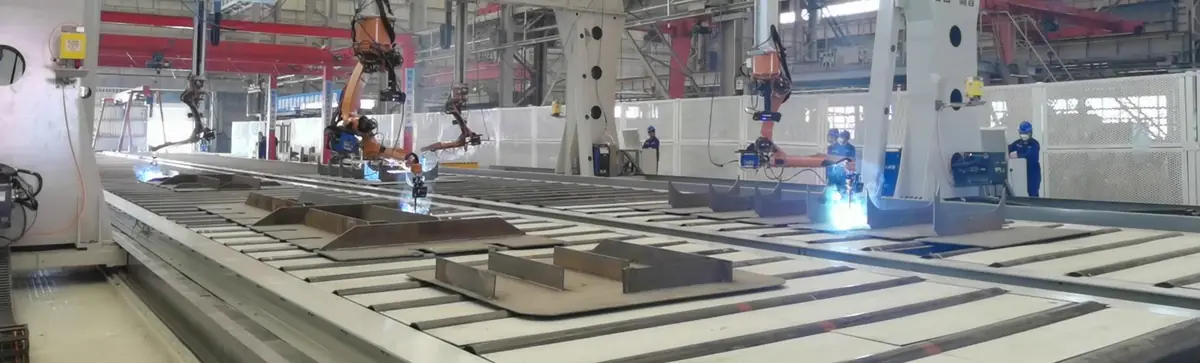
- محطة بأربعة روبوتات بمساحة 18 م × 9 م يتم فيها تعيين المهام تلقائياً، بحيث ينتهي جميع الروبوتات الأربعة من قطع العمل المتنوعة في نفس الوقت تقريباً.
- صفائح قاعدة غير منتظمة يتم تلقيمها دون الحاجة لضبط استقامتها مسبقاً.
اختيار التكوين المناسب
الاختيار بين 7 و 8 و 9 محاور
تستخدم جميع المراز نفس روبوت اللحام ذي الـ 6 محاور؛ وتعمل المحاور الإضافية على توسيع نطاق وصول الروبوت. اختر بناءً على حجم أجزائك وعدد الأوجه التي تحتوي على درزات: الأجزاء الأطول تحتاج إلى مسار أطول، ووحدات الألواح الأعرض تحتاج إلى مدى ذراع الروبوت الناتئ للطراز ذي الـ 8 محاور، والأجزاء التي تحتوي على درزات على عدة جوانب تستفيد من تخطيط الـ 9 محاور. أرسل لنا رسومات أجزائك وسنوصي بالتكوين وطول المسار.
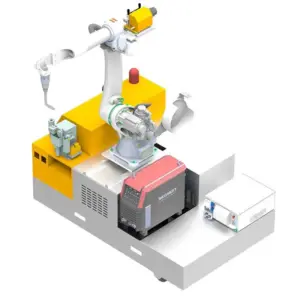
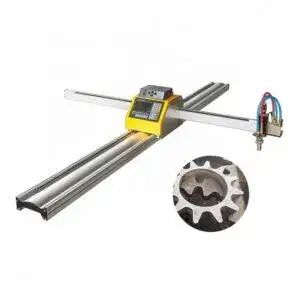
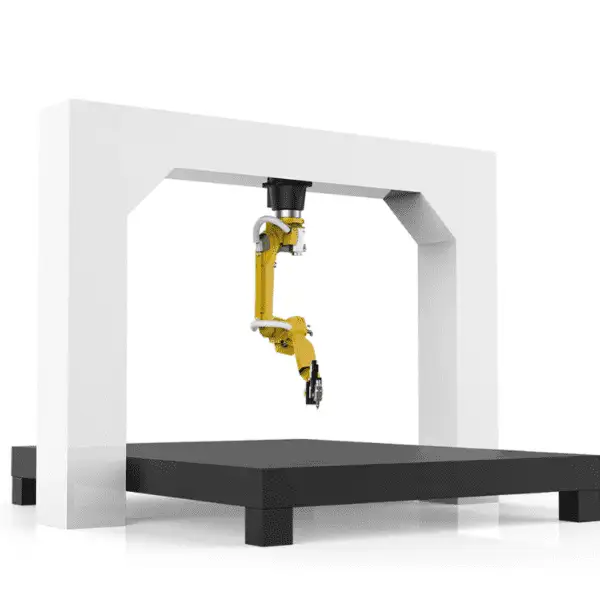
مقارنة بين التصميم الناتئ (كانتيليفر)، القنطري، المثبت على سكة، والمحمول
| النظام | القوة | اختره عندما |
|---|---|---|
| ناتئ (كانتيليفر) (هذه الماكينة) | مفتوح من الأمام والخلف للتحميل بالرافعة؛ مدى وصول 3.5 م | وحدات الألواح الطويلة، والجسور H-beam، والجوائز الصندوقية المحملة بالرافعة |
| روبوت لحام قنطري | يغطي مساحة مستطيلة كاملة، مثل 12 م × 4 م | الأجزاء العريضة جداً مثل مقاطع السفن وإطارات المقطورات |
| روبوت ذو 7 محاور مثبت على سكة | خط روبوت واحد مدمج مع مسح ثلاثي الأبعاد 3D | عناصر الهياكل الفولاذية ذات الحجم المماثل |
| روبوت لحام محمول | يتحرك إلى قطعة العمل؛ لا حاجة لسكة | الأجزاء الأكبر أو الأثقل من أن تُنقل إلى أي محطة |
| محطة عمل لحام بالروبوت | يقوم جهاز التموضع (المحدد) بتدوير الجزء إلى أفضل زاوية لحام | الأجزاء الأصغر في دفعات متكررة |
ما الذي يحدد سعر روبوت اللحام الناتئ
لا يوجد سعر قياسي واحد، لأن كل محطة يتم تكوينها خصيصاً للأجزاء التي ستقوم بلحامها. هذه هي العوامل التي تؤثر على السعر ارتفاعاً أو انخفاضاً، مرتبة حسب تأثيرها:
| عامل التكلفة | الخيارات | كيف يؤثر على السعر |
|---|---|---|
| عدد الروبوتات | 1، 2 (سكة مشتركة أو ذراع ناتئ) أو 4 | العامل الأكبر منفرداً؛ كل روبوت إضافي يضيف ذراع روبوت كاملة، ومصدر طاقة، ومجموعة شعلة |
| تكوين المحاور | 7 أو 8 أو 9 محاور | كل محور خارجي يضيف محركات، وأدلة، وتكامل تحكم |
| طول السكة | 9–23 م | السكك الأطول تضيف هيكلاً فولاذياً، وجريدة مسننة، ووقت تركيب |
| مصدر طاقة اللحام | Aotai، Megmeet، Panasonic، Lincoln Electric، Miller | العلامات التجارية المستوردة تكلفتها أعلى؛ العلامات التجارية المحلية أسهل في الصيانة في بعض المناطق |
| الاستشعار والبرمجيات | تتبع الدرزات، رؤية ليزر ثلاثية الأبعاد 3D، نمذجة سحابة النقاط، تقطيع Tekla، البرمجة بلا اتصال | الوظائف الخالية من التعليم تعتمد على باقة الرؤية والبرمجيات المختارة |
| عملية اللحام | سلك واحد أو سلك مزدوج مترادف (Tandem) | اللحام الترامفي يحتاج إلى مصدر طاقة ثانٍ وشعلة مزدوجة |
| الخدمة | التركيب والتدريب في الموقع | يتم تسعيرها بشكل منفصل، وعادة ما تستغرق حوالي أسبوع في الموقع |
للحصول على عرض سعر دقيق، أرسل رسومات أو صور لأكبر وأكثر أجزائك شيوعاً، وسُمك الصاج، والمادة، وهدف الإنتاج اليومي الخاص بك. نحن نسعر على أساس FOB تشينغداو.
التسليم والتركيب والدعم
- التكوين والرسومات. يؤكد مهندسونا عدد المحاور، وطول السكة، وعملية اللحام بناءً على رسومات أجزائك، ونتفق معك على مساحة الأرضية والتصميم.
- الإنتاج والاختبار في المصنع. تتراوح فترة التوريد بين 20 إلى 45 يوماً اعتماداً على التكوين. يتم تجميع المحطة وإجراء لحام تجريبي قبل الشحن.
- تجهيز الموقع. قم بتجهيز أرضية مستوية للسكة، ومصدر الكهرباء، ومصدر غاز الحماية. أكد متطلبات الأساس مع مهندسينا قبل وصول الماكينة.
- التركيب والتدريب. يستغرق التركيب في الموقع وتدريب المشغلين عادةً حوالي أسبوع واحد ويتم تسعيره بشكل منفصل. يتعلم المشغلون التحميل، المسح الضوئي، التحقق من المسار، والصيانة اليومية.
- دعم ما بعد البيع. ضمان لمدة 24 شهراً على الماكينة بالكامل، باستثناء المواد الاستهلاكية، مع دعم فني عن بعد لأسئلة البرمجيات وعمليات اللحام.
المميزات والعيوب
المميزات
- لا حاجة للتعليم نقطة بنقطة: البرامج تأتي من النماذج أو الرسومات أو عمليات المسح
- تلحام الفجوات 3–6 مم تلقائياً بدلاً من الاحتراق خلالها
- يمكن لمشغل واحد الإشراف على محطتين إلى ثلاث محطات
- التصميم الناتئ المفتوح يناسب التحميل بالرافعة العلوية
- يتم التعرف على الأجزاء المتكررة وإعادة استخدام برامجها
- بيانات إنتاج لكل تمريرة، وماكينة، ووردية
العيوب
- تحتاج إلى مساحة أرضية للسكة وصول الرافعة إلى طاولة العمل
- الفجوات التي تتجاوز نطاق التكيف 3–6 مم يجب تصحيحها أثناء التجميع الأولي
- بالنسبة للصفائح الرقيقة، عادة ما ينتج عن اللحام بالليزر تشوه أقل
- بالنسبة للأجزاء الصغيرة ذات الحجم الكبير، فإن محطة العمل المزودة بجهاز تموضع أسرع وأقل تكلفة
- بالنسبة للأجزاء الصغيرة المتنوعة بدون تركيبات، فإن محطة لحام الروبوت التعاوني (كوبوت) أسرع في الإعداد
مرجع حجم السلك للحام MAG
نوافذ التيار النموذجية لحام MAG بالسلك المصمت. تختار مكتبة عمليات الروبوت المعلمات تلقائياً، ولكن هذا الجدول يساعد عندما تخطط لمخزون الأسلاك وسُمك الصاج.
| قطر السلك Ø | قصير الدائرة (A) | الكروي (A) | الرذاذي (A) | اللوح النموذجي |
|---|---|---|---|---|
| 0.8 مم | 40–120 | 120–170 | 170–200 | 0.8–4.0 مم |
| 1.0 مم | 60–140 | 140–190 | 190–300 | 2.0–8.0 مم |
| 1.2 مم | 80–180 | 180–240 | 240–400 | من حوالي 4 مم |
| 1.6 مم | 130–220 | 220–280 | 280–500 | من حوالي 8 مم |
يتم الانتقال قصير الدائرة عند حوالي 14–22 فولت، والانتقال الكروي عند حوالي 22–26 فولت (منطقة الطرطشة التي يجب تجنبها)، والانتقال الرذاذي أعلى من 26 فولت.
شاهد جميع روبوتات اللحام للمقارنة بين الأنظمة الكابولية، والجسدية، والمتحركة، وروبوتات التعاون (الكوبوت) جنباً إلى جنب.
الأسئلة الشائعة حول روبوت اللحام الكابولي
هل أحتاج إلى مبرمج روبوت لتشغيل CWR500A؟
لا. يتم إنشاء مسارات اللحام من نموذج ثلاثي الأبعاد، أو رسم ثنائي الأبعاد مُحوَّل، أو ملف Tekla، أو مسح ضوئي للقطعة. يقوم المشغل تحميل القطع، وبدء المسح، والتحقق من النتيجة. يمكن تحضير معظم العمل في المكتب.
ماذا يحدث عندما تكون فجوة التجميع غير متسقة؟
يقوم نظام الرؤية بقياس كل وصلة. الفجوات من 3 إلى 6 مم يتم لحامها تمريرة جذر وتعبئة تكيفية تتبها تمريرة نهائية. الفجوات الأكبر يجب تصحيحها أثناء التجميع.
هل يمكنه لحام القطع بدون رسومات هندسية؟
نعم. يقوم الروبوت بمسح القطع ضوئياً، وبناء نموذج ثلاثي الأبعاد من سحابة النقاط وتخطيط اللحامات. يتم حفظ النموذج، بحيث يمكن لحام نفس القطعة مرة أخرى دون إعادة المسح من الصفر.
ما هي الطول الذي يمكن أن تصل إليه السكة؟
السكك القياسية هي 9 م و12 م. يتم تكوين السكك من 9 إلى 23 م لتناسب أطول قطعة لديك، ويمكن لروبوتين مشاركة سكة واحدة أو ذراع كابولي واحد.
ما هي مصادر طاقة اللحام التي يمكنني اختيارها؟
تعتبر Aotai وMegmeet وPanasonic وLincoln Electric وMiller خيارات شائعة؛ ويمكن توفير علامات تجارية أخرى عند الطلب، على سبيل المثال لمطابقة الآلات الموجودة بالفعل في ورشتك.
هل يمكن للحامات أن تلبي متطلبات AWS D1.1 أو جمعيات التصنيف البحري؟
يمكن تأهيل إرشادات اللحام لتتوافق مع معايير ISO وAWS D1.1 وقواعد جمعيات التصنيف مثل ABS وLR وCCS. يتم إجراء تأهيل الإجراءات لوصلاتك وموادك المحددة.
ما هي فترة التوريد وماذا يتضمن التركيب؟
فترة التوريد هي 20-45 يوماً اعتماداً على التكوين. عادة ما تستغرق أعمال التركيب في الموقع وتدريب المشغلين حوالي أسبوع واحد ويتم تقديم عرض أسعار لها بشكل منفصل. تتمتع الآلة بضمان لمدة 24 شهراً، لا يشمل المواد الاستهلاكية، بالإضافة إلى الدعم الفني عن بعد.
كم عدد المشغلين الذين تحتاجهم محطة اللحام الكابولية؟
يمكن لمشغل واحد الإشراف على محطتين إلى ثلاث محطات، نظراً لأنه يتم إنشاء البرامج من النماذج أو المسح الضوئي ويقوم الروبوت باللحام دون الحاجة للبرمجة اليدوية (التدريس).
هل يتناسب مع الرافعة الحالية وتخطيط الورشة؟
يحافظ الذراع الكابولي أحادي العمود على الجانب الأمامي والبعيد من الطاولة مفتوحاً، بحيث يمكن تحميل القطع باستخدام الرافعة العلوية الحالية لديك. نحن نقوم بتخطيط طول السكة والطاولة بما يتناسب مع مساحة ورشتك.
أرسل لنا رسماً هندسياً أو صورة لقطعك. سيوصي مهندسونا بتكوين المحاور، وطول السكة، وعملية اللحام، وتقديم عرض أسعار تسليم ظهر السفينة (FOB) تشينغداو.
احصل على التكوين وعرض السعر