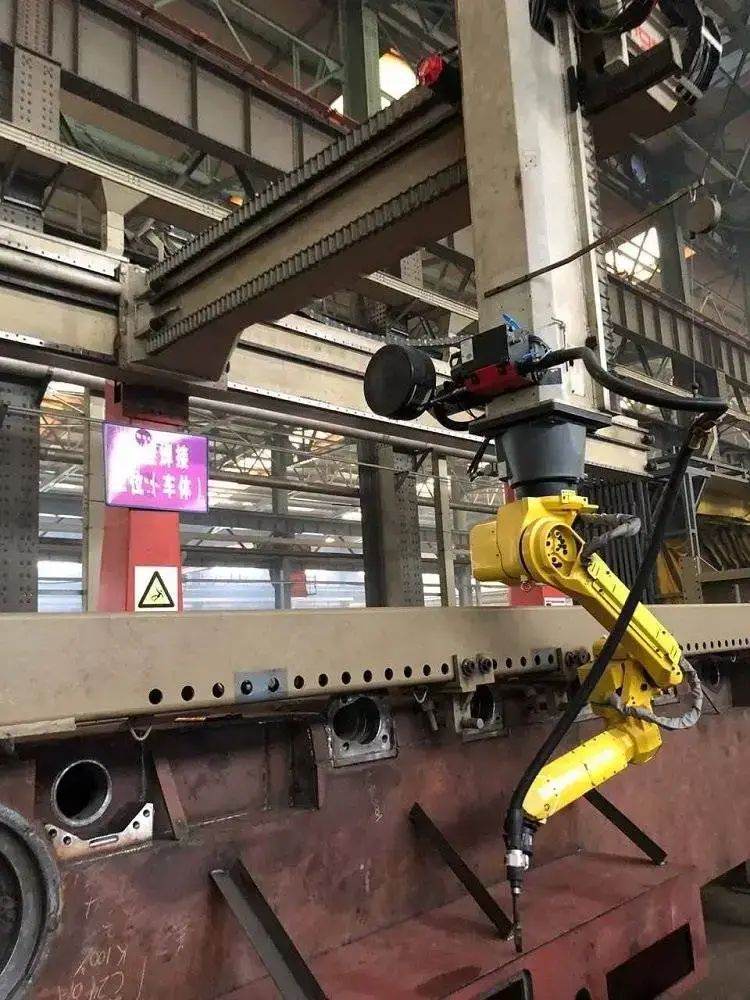
หุ่นยนต์เชื่อมโครงสร้างแบบแขนยื่น CWR500A: ภาพรวม
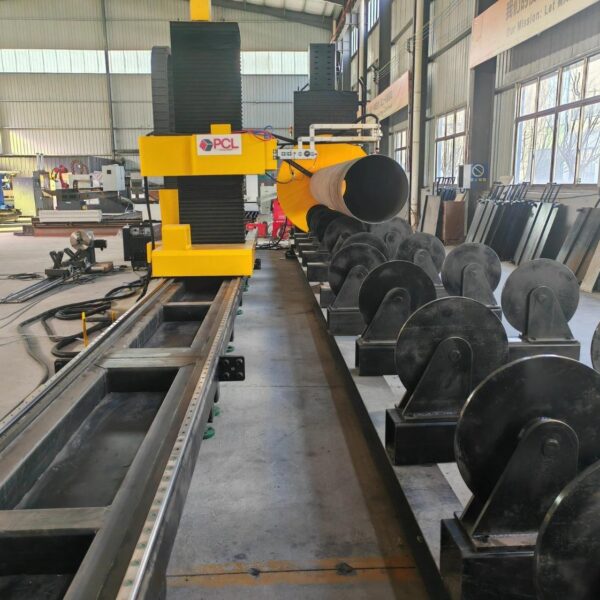
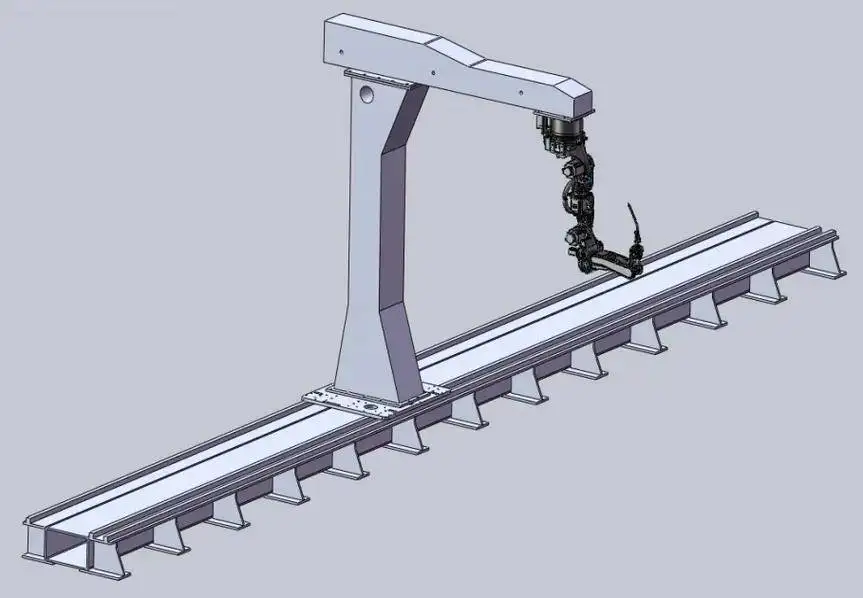
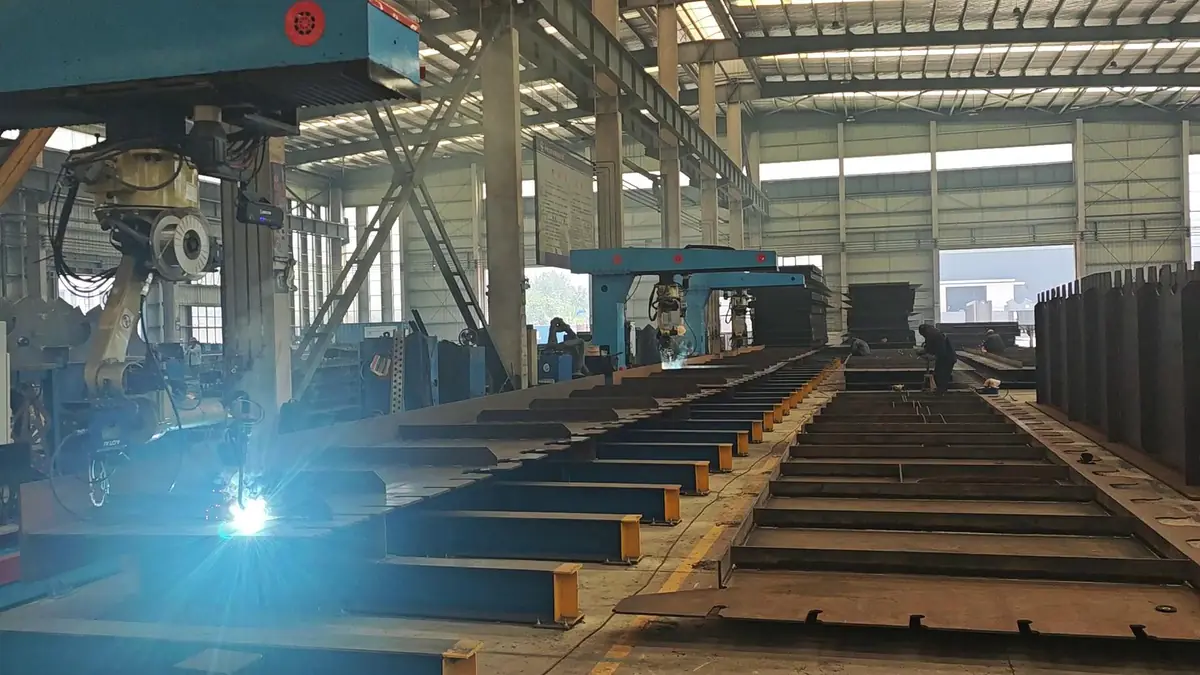
CWR500A คือหุ่นยนต์เชื่อมแบบแขนยื่นติดตั้งบนราง สำหรับงานโครงสร้างเหล็กที่มีความยาวและกว้าง โครงเสาเดี่ยวทำหน้าที่รองรับแขนแนวนอนที่มีหุ่นยนต์เชื่อมติดตั้งอยู่ โดยตัวเสาสามารถเคลื่อนที่ไปตามรางบนพื้น ทำให้หัวเชื่อมเข้าถึงแนวเชื่อมได้ตลอดความยาวของชุดแผ่นสะพาน (bridge plate units), H-beam, กล่องคาน (box girders) และชิ้นงานแผ่นหนา ระบบขับเคลื่อนด้วย ระบบเชื่อมพิกัดอัจฉริยะ FSWELD ซึ่งช่วยวางแผนเส้นทางเชื่อมโดยไม่ต้องสอนโปรแกรมหน้างาน (teaching-free) และปรับกระบวนการเชื่อมให้เข้ากับช่องว่างหน้างานจริงได้อัตโนมัติ
การออกแบบโครงสร้างแขนยื่นช่วยให้พื้นที่ทำงานด้านหน้าและด้านข้างโล่งกว้าง ซึ่งสำคัญมากสำหรับโรงงานที่มีการป้อนชิ้นงานด้วยเครนเหนือหัว (overhead crane): คุณสามารถวางชุดแผ่นเหล็กยาว 12 เมตรลงบนโต๊ะเชื่อมได้ทันทีโดยไม่ต้องร้อยชิ้นงานผ่านโครงเกנטรีแบบปิด
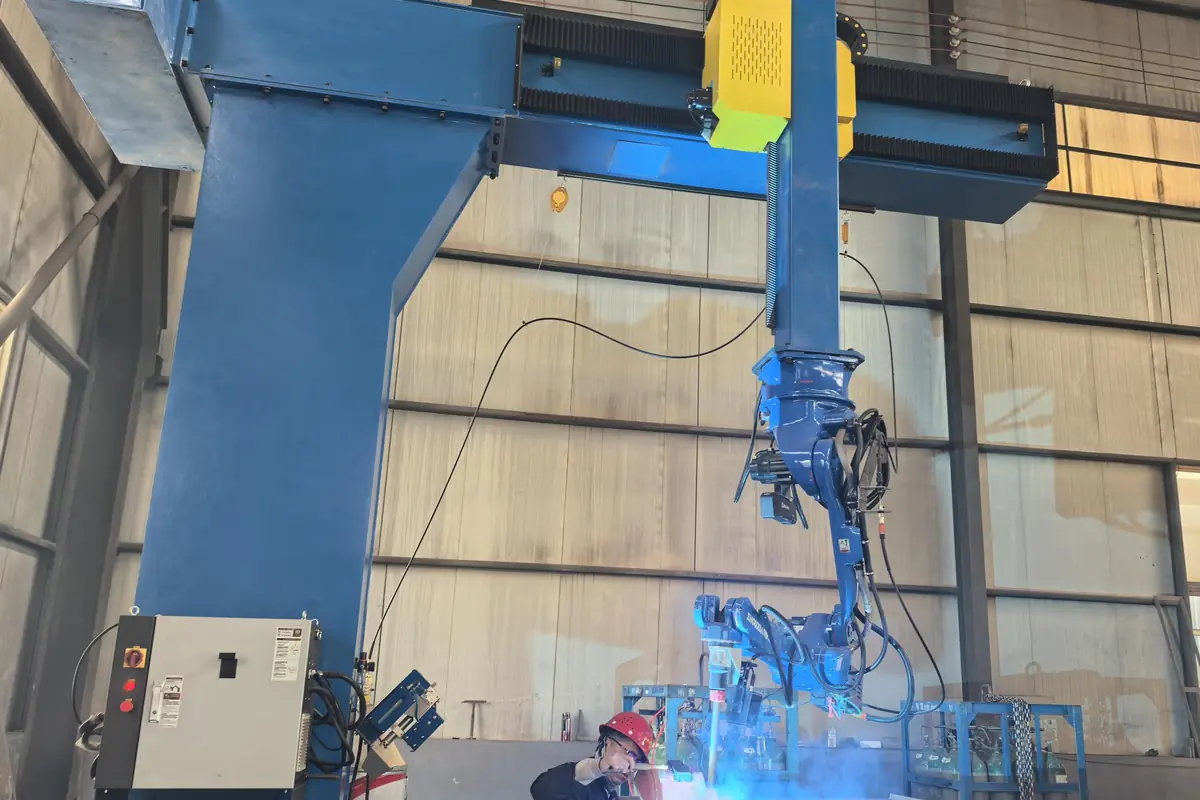
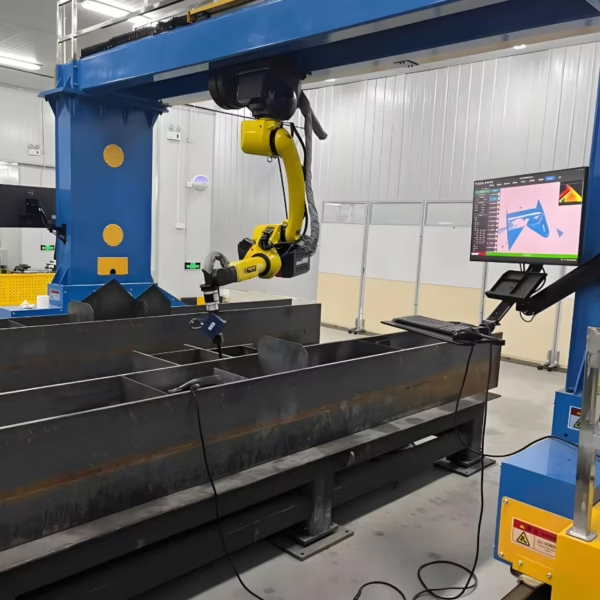
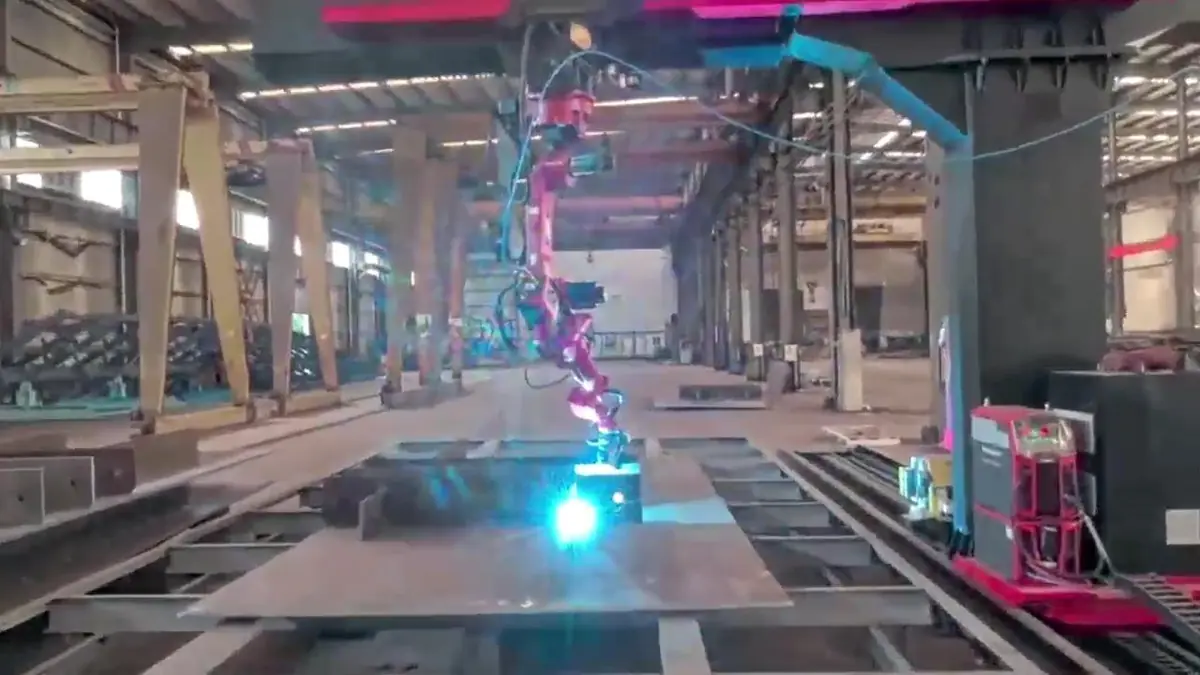
หุ่นยนต์เชื่อมแบบแขนยื่นในการทำงานจริง
การติดตามแนวเชื่อมและการเชื่อมต่อเนื่องบนชิ้นงานโครงสร้างเหล็ก
ข้อมูลทางเทคนิค
| รุ่น (Model) | CWR500A |
|---|---|
| การจัดเรียงแกน | รุ่น 7 แกน, 8 แกน หรือ 9 แกน (หุ่นยนต์เชื่อม 6 แกน พร้อมแกนภายนอก) |
| ระยะกางแขนหุ่นยนต์ | 2000 มม. (ปรับแต่งได้) |
| ระยะทำงาน (Working width) | สูงสุด 3.5 ม. สำหรับรุ่นแขนยื่น 8 แกน ครอบคลุมชุดแผ่นบน แผ่นล่าง และแผ่นเว็บบีมส่วนใหญ่ |
| ความยาวรางพื้น | 9 ม. หรือ 12 ม. (มาตรฐาน); ปรับได้ 9–23 ม. ตามความยาวชิ้นงาน |
| ความแม่นยำในการทำซ้ำ | ±0.05 มม. |
| ระบบเซนเซอร์ | วิชันเลเซอร์ 3 มิติ, สแกนพอยต์คลลาวด์ (point-cloud), ติดตามแนวเชื่อมแบบเรียลไทม์ |
| ซอฟต์แวร์ควบคุม | ระบบเชื่อม FSWELD: สร้างเส้นทางเชื่อมโดยไม่ต้องสอน, คลังข้อมูลกระบวนการผู้เชี่ยวชาญ, ข้อมูลการผลิต |
| กระบวนการเชื่อม | MIG / MAG / TIG / Tandem ลวดคู่; ลวดตันและลวดฟลักซ์คอร์; เชื่อมหลายชั้นหลายรอบ (multi-layer, multi-pass) |
| แหล่งจ่ายไฟเชื่อม | Aotai, Megmeet, Panasonic, Lincoln Electric, Miller หรือแบรนด์อื่นตามคำขอ |
| การเขียนโปรแกรม | นำเข้าโมเดล 3 มิติ, แปลงไฟล์ 2D เป็น 3D, ทำวิศวกรรมย้อนรอยจากพอยต์คลลาวด์หน้างาน, แยกชิ้นส่วน Tekla ด้วยคลิกเดียว, เขียนโปรแกรมแบบออฟไลน์ |
| รูปแบบหลายหุ่นยนต์ | หุ่นยนต์ 2 ตัวบนรางร่วมกันหรือแขนยื่นร่วมกัน; หุ่นยนต์ 4 ตัวบนแขนยื่นฝั่งตรงข้าม |
| มาตรฐานการเชื่อม | ผ่านเกณฑ์มาตรฐาน ISO, AWS D1.1 และกฎระเบียบสถาบันจัดชั้นเรือ (ABS, LR, CCS) |
| การรับรอง | CE, ISO 9001 |
| ระยะเวลารอคอย (Lead time) | 20–45 วัน ขึ้นอยู่กับการปรับแต่ง |
| การรับประกัน | 24 เดือนสำหรับตัวเครื่องทั้งหมด (ไม่รวมชิ้นส่วนสิ้นเปลือง) |
ขั้นตอนการทำงานแบบไม่ต้องสอนโปรแกรม (Teaching-Free) เป็นอย่างไร
การเขียนโปรแกรมหุ่นยนต์แบบเดิมคือการโยกหัวเชื่อมไปทุกจุดของทุกแนวเชื่อม ซึ่งสำหรับงานโครงสร้างชิ้นเดียวหรือล็อตเล็ก จะใช้เวลามากกว่าตัวงานเชื่อมเสียอีก FSWELD เข้ามาแทนที่ด้วยกระบวนการทำงานบนพื้นฐานโมเดล:
- รับไฟล์โมเดล 3 มิติ: นำเข้าไฟล์แบบจำลอง 3 มิติ, แปลงแบบ 2D เป็น 3D ภายในเวลาประมาณ 2 นาที, แยกชิ้นส่วนชุด Tekla ด้วยคลิกเดียว หรือสแกนชิ้นงานหน้างานและสร้างโมเดลจากพอยต์คลลาวด์เมื่อไม่มีแบบแปลน
- วางชิ้นงานหลายชิ้นพร้อมกัน: วางชิ้นงานบนโต๊ะด้วยเครน โดยไม่ต้องจัดฉากให้เป๊ะ: ระบบวิชันจะระบุตำแหน่งของแต่ละชิ้นงานและตำแหน่งจริง ชิ้นงานที่ระบบเคยเชื่อมมาแล้วจะถูกจดจำ ซึ่งช่วยประหยัดเวลาในการหาตำแหน่งได้ประมาณ 10 นาที
- สร้างแนวเชื่อมทั้งหมดด้วยคลิกเดียว: ซอฟต์แวร์จะดึงข้อมูลทุกแนวเชื่อม จับคู่กระบวนการที่เหมาะสมจากคลังผู้เชี่ยวชาญ และวางแผนเส้นทางหลบการชน รวมถึงพื้นที่แคบ เช่น แนวเชื่อมช่องคนเข้า (manhole) ใกล้กับแผ่นเสริมความแข็งแรง (stiffeners)
- เชื่อมพร้อมปรับแก้แบบสด: การติดตามแนวเชื่อมจะเดินตามรอยต่อจริง ในจุดที่มีช่องว่างกว้าง 3–6 มม. ระบบจะเปลี่ยนไปใช้รอบเชื่อมราก (root-fill pass) ตามด้วยรอบเชื่อมปิดผิว (cap pass) พร้อมบันทึกเวลาอาร์ก จำนวนรอบ และผลผลิตเพื่อทำรายงานประจำวัน
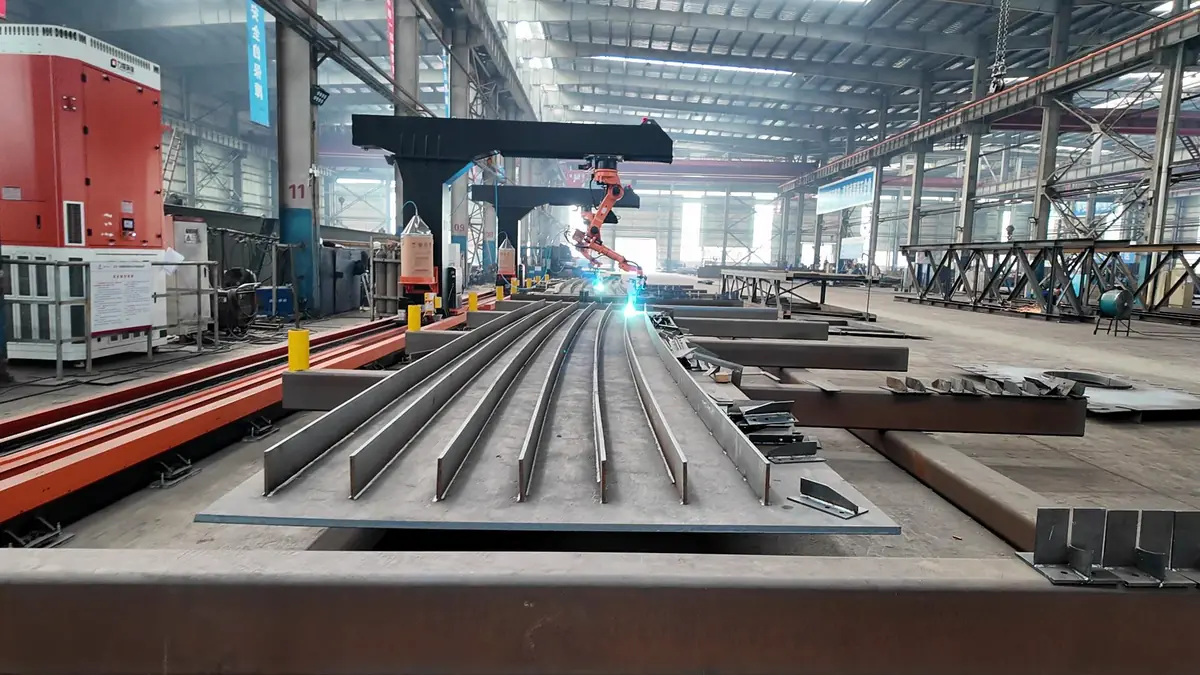
4 วิธีในการรับโมเดลงานเชื่อม
| วิธี | สิ่งที่คุณต้องมี | เหมาะที่สุดสำหรับ |
|---|---|---|
| นำเข้าโมเดล 3 มิติ | ไฟล์ออกแบบ 3 มิติของชิ้นงาน | ร้านค้าที่ออกแบบในระบบ 3 มิติอยู่แล้ว |
| แปลงไฟล์ 2D เป็น 3D | แบบร่าง 2D; ใช้เวลาในออฟฟิศประมาณ 2 นาที | ซี่โครง T-rib, แผ่นกั้น (diaphragms) และชุดแผ่นที่วาดแบบ 2D |
| แยกชิ้นส่วน Tekla คลิกเดียว | ไฟล์ประกอบ Tekla | โครงการโครงสร้างเหล็กและสะพานที่ออกแบบด้วย Tekla |
| ทำวิศวกรรมย้อนรอยจากพอยต์คลลาวด์ | ไม่ต้องมีอะไรเลย; หุ่นยนต์ทำการสแกนชิ้นงานเอง | ชิ้นงานที่ไม่มีแบบแปลน, งานซ่อมแซม, แผ่นเพลทขนาดใหญ่ |
การเชื่อมช่องว่างกว้าง (Wide-Gap Welding): ทำไมจึงสำคัญ
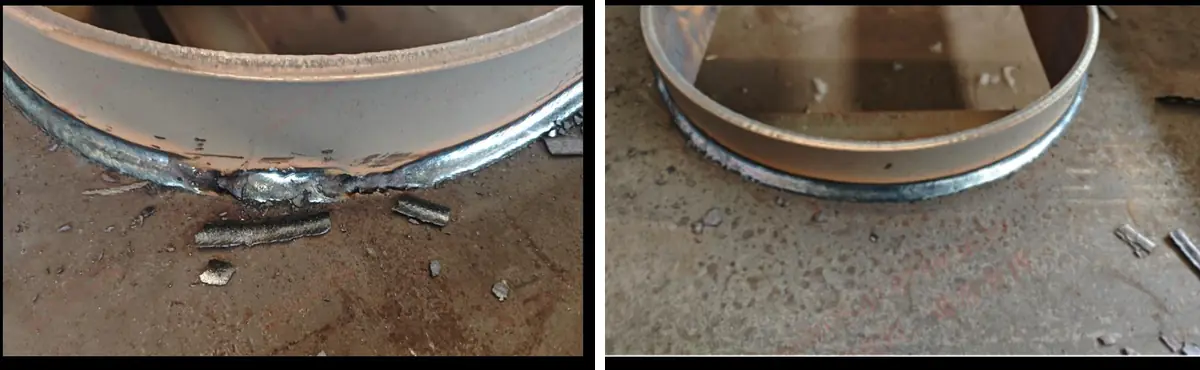
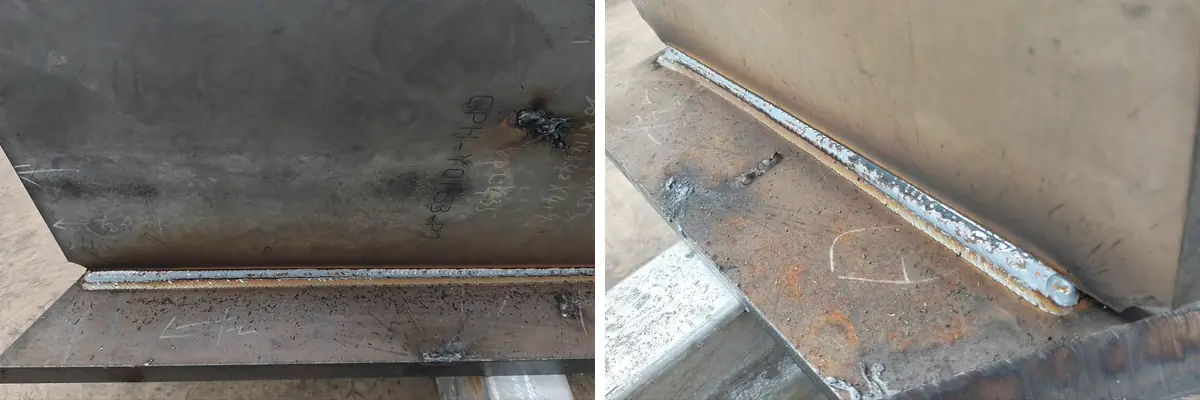
การประกอบชิ้นงานจริงไม่มีทางสมบูรณ์แบบ 100% ในชุดแผ่นสะพาน 20–50% ของรอยต่ออาจมีช่องว่างกว้างกว่า 3 มม. โปรแกรมหุ่นยนต์ทั่วไปจะเชื่อมรอยต่อเหล่านี้ด้วยพารามิเตอร์เดียวกับรอยต่อที่แนบสนิท ซึ่งทำให้เกิดอาการทะลุ (burn-through) และแนวเชื่อมไม่สวยงาม จากนั้นต้องนำไปเซาะร่องและซ่อมแซมด้วยมือ
CWR500A วัดขนาดช่องว่างด้วยระบบวิชัน เมื่อพบ ช่องว่างขนาด 3–6 มม. ระบบจะปรับใช้รอบเชื่อมรากและรอบเชื่อมปิดผิวแบบปรับค่าอัตโนมัติ (adaptive root-fill and cap pass) โดยไม่ต้องให้คนเข้าไปช่วย รอยต่อที่ปกติหุ่นยนต์ไม่สามารถเชื่อมได้จะกลายเป็นเรื่องง่าย และช่างประกอบก็ใช้เวลาน้อยลงในการเชื่อมแต้มยึด
ชิ้นงานและอุตสาหกรรมทั่วไป
ชิ้นงาน (Workpieces)
- ชุดแผ่นพื้นสะพาน: แผ่นบน แผ่นล่าง และแผ่นเว็บ
- ซี่โครง T-rib (รวมถึง T-rib โค้งยาว 12 ม.) และแผ่นกั้น
- กล่องคานและแนวเชื่อมผิวกล่องคาน
- H-beam และชุดประกอบแผ่นหนา
- ราวกั้นสะพานและหูช้างยก (lifting lugs)
อุตสาหกรรม (Industries)
- งานสร้างสะพาน
- โครงสร้างเหล็กอาคาร
- งานต่อเรือและนอกชายฝั่ง (Offshore)
- ภาชนะรับความดันและอุปกรณ์ LNG
- หอคอยกังหันลม
- เครื่องจักรกลก่อสร้าง
ผลลัพธ์ภาคสนามจากโรงงานผลิตสะพาน
ผลลัพธ์ที่บันทึกจากโรงงานผลิตสะพานที่ใช้งานสถานีเชื่อมแขนยื่นควบคุมด้วยระบบ FSWELD:
- เชื่อมได้ประมาณ 120 เมตรต่อเครื่องต่อวัน หรือสูงสุดถึง 150 เมตร บนกะการทำงาน 7:00–23:00 น.
- ผู้ควบคุม 1 คนดูแล 3 เครื่อง โดยมีพนักงาน 2 คนสลับเปลี่ยนกะกัน
- สถานีเชื่อมแบบแขนยื่น 9แกน สำหรับเชื่อมแนวรอยต่อผิวของคานกล่อง และสถานี 8แกน สำหรับเชื่อมไดอะแฟรมอสมมาตรที่สร้างจากข้อมูลสแกนโดยไม่ต้องใช้แบบพิมพ์เขียว
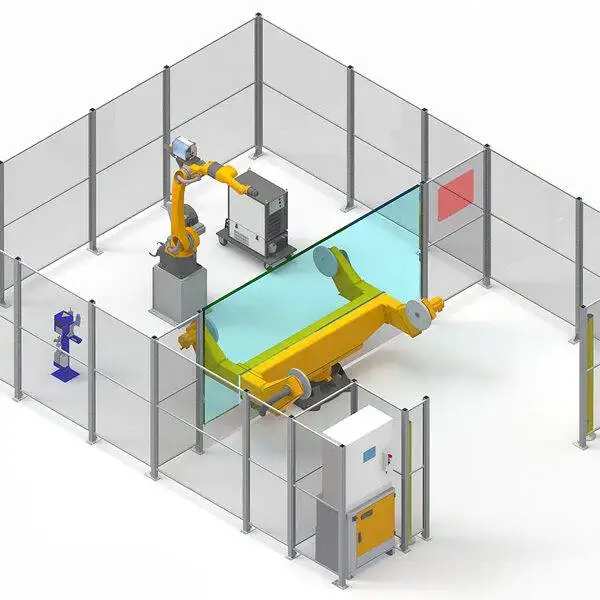
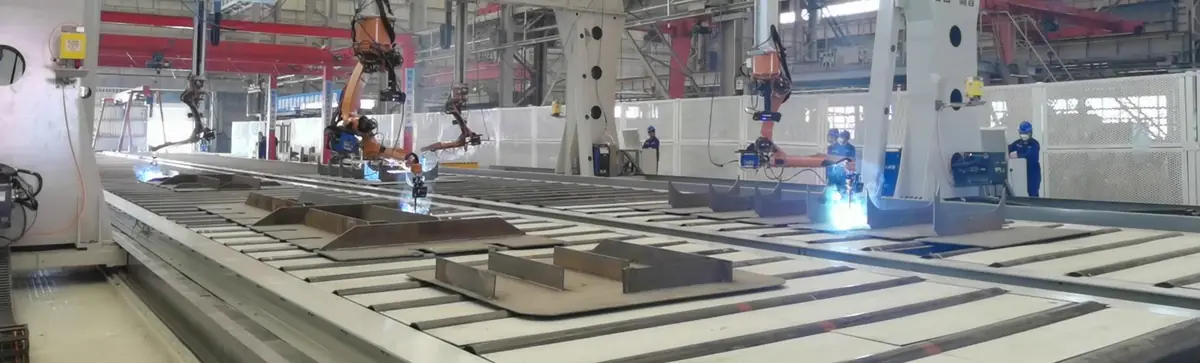
- สถานีหุ่นยนต์ 4 ตัว ขนาด 18 เมตร × 9 เมตร ที่ระบบจัดสรรงานให้อัตโนมัติ ทำให้หุ่นยนต์ทั้ง 4 ตัวทำงานชิ้นส่วนคละแบบเสร็จพร้อมๆ กัน
- แผ่นฐานรูปร่างไม่สม่ำเสมอสามารถป้อนเข้าเครื่องได้เลยโดยไม่ต้องจัดฉากก่อน
การเลือกสเปคให้เหมาะกับงาน
เลือกระหว่าง 7, 8 และ 9 แกน
ทุกรุ่นใช้หุ่นยนต์เชื่อม 6 แกนตัวเดียวกัน โดยแกนส่วนเพิ่มจะมีไว้เพื่อขยายระยะการทำงานของหุ่นยนต์ เลือกตามขนาดชิ้นงานและจำนวนด้านที่มีแนวเชื่อม: ชิ้นงานที่ยาวขึ้นต้องใช้รางยาวขึ้น, ชิ้นงานแผ่นกว้างต้องใช้ระยะแขนยื่นของรุ่น 8แกน และชิ้นงานที่มีแนวเชื่อมหลายด้านจะเหมาะกับแบบ 9แกน ส่งแบบงานของคุณมาให้เรา แล้วเราจะแนะนำสเปคและความยาวรางที่เหมาะสมที่สุดให้
เปรียบเทียบแบบแขนยื่น, แบบโครงปั้นจั่น, แบบติดราง และแบบเคลื่อนที่
| ระบบ | จุดเด่น | ควรเลือกเมื่อไหร่ |
|---|---|---|
| แบบแขนยื่น (รุ่นนี้) | ด้านหน้าและด้านหลังโล่ง ป้อนชิ้นงานด้วยเครนได้สะดวก ระยะเอื้อม 3.5 เมตร | ชิ้นงานแผ่นยาว, H-beam และคานกล่องที่ยกป้อนด้วยเครน |
| หุ่นยนต์เชื่อมโครงปั้นจั่น | ครอบคลุมพื้นที่สี่เหลี่ยมเต็มรูปแบบ เช่น 12 เมตร × 4 เมตร | ชิ้นงานหน้ากว้างพิเศษ เช่น โครงสร้างเรือและโครงรถเทรลเลอร์ |
| หุ่นยนต์ 7แกน ติดราง | ไลน์หุ่นยนต์เดี่ยวขนาดกะทัดรัด พร้อมระบบสแกน 3D | ชิ้นงานโครงสร้างเหล็กที่มีขนาดใกล้เคียงกัน |
| หุ่นยนต์เชื่อมเคลื่อนที่ | วิ่งไปหาชิ้นงานเอง ไม่ต้องใช้ราง | ชิ้นงานใหญ่หรือหนักเกินกว่าจะเคลื่อนย้ายมาที่สถานี |
| สถานีเชื่อมงานหุ่นยนต์ | มีชุดพลิกชิ้นงานปรับมุมเชื่อมให้อยู่ในตำแหน่งที่ดีที่สุด | ชิ้นงานขนาดเล็กที่ผลิตซ้ำๆ เป็นล็อต |
อะไรคือตัวกำหนดราคาของหุ่นยนต์เชื่อมแขนยื่น
ไม่มีราคาตายตัว เนื่องจากทุกสถานีต้องปรับสเปคให้เข้ากับชิ้นงานที่จะนำมาเชื่อม นี่คือปัจจัยหลักที่มีผลต่อราคา เรียงตามน้ำหนักความสำคัญ:
| ปัจจัยด้านต้นทุน | ตัวเลือก | มีผลต่อราคาอย่างไร |
|---|---|---|
| จำนวนหุ่นยนต์ | 1, 2 (ใช้รางร่วมกันหรือแขนยื่นคู่) หรือ 4 ตัว | เป็นปัจจัยหลักที่สุด หุ่นยนต์แต่ละตัวที่เพิ่มเข้ามาจะมาพร้อมแขนกล, แหล่งกำเนิดเชื่อม และชุดหัวเชื่อมครบชุด |
| การจัดวางแกน | 7, 8 หรือ 9 แกน | แกนภายนอกแต่ละแกนจะเพิ่มชุดขับเคลื่อน, ไกด์ และระบบควบคุมที่ต้องเชื่อมต่อเพิ่ม |
| ความยาวราง | 9–23 เมตร | รางที่ยาวขึ้นหมายถึงโครงสร้างเหล็ก, รังผึ้ง/เฟืองสะพาน และเวลาในการติดตั้งที่เพิ่มขึ้น |
| แหล่งจ่ายไฟงานเชื่อม | Aotai, Megmeet, Panasonic, Lincoln Electric, Miller | แบรนด์นำเข้าจะมีราคาสูงกว่า ส่วนแบรนด์ท้องถิ่นจะดูแลรักษาง่ายกว่าในบางภูมิภาค |
| ระบบเซนเซอร์และซอฟต์แวร์ | ระบบติดตามแนวเชื่อม, วิชันซิสเต็ม 3D เลเซอร์, การจำลองพอยต์คลาวด์, การแบ่งชิ้นงาน Tekla, การโปรแกรมแบบออฟไลน์ | ฟังก์ชันที่ไม่ต้องสอนงาน (Teaching-free) จะขึ้นอยู่กับชุดวิชันซิสเต็มและซอฟต์แวร์ที่เลือก |
| กระบวนการเชื่อม | ลวดเดี่ยว หรือลวดคู่ Tandem | การเชื่อมแบบ Tandem ต้องใช้แหล่งจ่ายไฟชุดที่สองและหัวเชื่อมคู่ |
| การบริการ | การติดตั้งและฝึกอบรมหน้างาน | เสนอราคาแยกต่างหาก โดยปกติใช้เวลาประมาณ 1 สัปดาห์หน้างาน |
เพื่อให้ได้ใบเสนอราคาที่แม่นยำ กรุณาส่งแบบแปลนหรือรูปถ่ายของชิ้นงานที่ใหญ่ที่สุดและพบบ่อยที่สุดของคุณ รวมถึงความความหนาของแผ่นเหล็ก ชนิดวัสดุ และเป้าหมายผลผลิตต่อวัน เราเสนอราคาเงื่อนไข FOB ชิงเต่า
การจัดส่ง การติดตั้ง และการสนับสนุน
- การกำหนดสเปคและแบบแปลน วิศวกรของเราจะทำการยืนยันจำนวนแกน ความยาวราง และกระบวนการเชื่อมจากแบบชิ้นงานของคุณ พร้อมทั้งตกลงพื้นที่หน้างานและการจัดวางร่วมกัน
- การผลิตและทดสอบจากโรงงาน ระยะเวลานำ 20–45 วัน ขึ้นอยู่กับสเปคที่เลือก มีการประกอบสถานีและทดสอบเชื่อมจริงก่อนจัดส่ง
- การเตรียมพื้นที่หน้างาน เตรียมพื้นโรงงานให้เรียบเสมอกันสำหรับติดตั้งราง, ระบบไฟฟ้า และระบบแก๊สปกป้อง โปรด ยืนยันข้อกำหนดฐานราก กับวิศวกรของเราก่อนเครื่องจักรจะมาถึง
- การติดตั้งและฝึกอบรม การติดตั้งหน้างานและการฝึกอบรมผู้ใช้งานมักใช้เวลาประมาณ 1 สัปดาห์ (เสนอราคาแยกต่างหาก) ผู้ปฏิบัติงานจะได้เรียนรู้การป้อนงาน, การสแกน, การตรวจสอบแนวทางเดิน และการบำรุงรักษาประจำวัน
- การสนับสนุนหลังการขาย รับประกัน 24 เดือนสำหรับตัวเครื่อง ยกเว้นวัสดุสิ้นเปลือง พร้อมบริการช่วยเหลือทางเทคนิคระยะไกลสำหรับปัญหาซอฟต์แวร์และกระบวนการเชื่อม
ข้อดีและข้อจำกัด
ข้อดี
- ไม่ต้องสอนงานทีละจุด โปรแกรมสร้างจากโมเดล แบบแปลน หรือไฟล์สแกน
- เชื่อมช่องว่างขนาด 3–6 มม. ได้อัตโนมัติโดยไม่เกิดอาการทะลุ
- ผู้ควบคุมคนเดียวสามารถดูแลได้ 2–3 สถานี
- โครงสร้างแขนยื่นเปิดโล่ง เหมาะกับการป้อนงานด้วยเครนเหนือหัว
- จดจำชิ้นงานที่ทำซ้ำและดึงโปรแกรมเดิมมาใช้ได้ทันที
- มีข้อมูลการผลิตสำหรับทุกรอบ ทุกเครื่อง และทุกกะการทำงาน
ข้อจำกัด
- ต้องใช้พื้นที่สำหรับรางและทางวิ่งเครนเข้าถึงแท่นทำงาน
- ช่องว่างที่กว้างเกินกว่าช่วงปรับค่าอัตโนมัติ 3–6 มม. ควรได้รับการแก้ไขให้เรียบร้อยก่อนประกอบ
- สำหรับงานแผ่นบาง การเชื่อมด้วยเลเซอร์มักจะทำให้เกิดการบิดงอน้อยกว่า
- สำหรับชิ้นงานขนาดเล็กจำนวนมากๆ สถานีเชื่อมพร้อมชุดพลิกชิ้นงาน จะทำงานได้เร็วกว่าและคุ้มทุนกว่า
- สำหรับชิ้นงานขนาดเล็กที่หลากหลายโดยไม่มีฟิกซ์เจอร์ สถานีเชื่อมโคบอท จะตั้งค่าเริ่มต้นได้เร็วกว่า
ตารางอ้างอิงขนาดลวดสำหรับการเชื่อม MAG
กระแสไฟมาตรฐานสำหรับการเชื่อม MAG ด้วยลวดตัน ระบบฐานข้อมูลกระบวนการของหุ่นยนต์จะเลือกพารามิเตอร์ให้อัตโนมัติ แต่ตารางนี้จะมีประโยชน์เมื่อคุณวางแผนสต็อกลวดและเตรียมความหนาของแผ่นเหล็ก
| ขนาดลวด Ø | ช็อตเซอร์กิต (A) | โกลบูลาร์ (A) | สเปรย์ (A) | ความหนาชิ้นงานทั่วไป |
|---|---|---|---|---|
| 0.8 mm | 40–120 | 120–170 | 170–200 | 0.8–4.0 mm |
| 1.0 mm | 60–140 | 140–190 | 190–300 | 2.0–8.0 mm |
| 1.2 mm | 80–180 | 180–240 | 240–400 | ตั้งแต่ประมาณ 4 mm |
| 1.6 mm | 130–220 | 220–280 | 280–500 | ตั้งแต่ประมาณ 8 mm |
การถ่ายโอนแบบช็อตเซอร์กิตใช้แรงดันไฟประมาณ 14–22 V, โกลบูลาร์ประมาณ 22–26 V (โซนสะเก็ดเชื่อมที่ควรหลีกเลี่ยง) และสเปรย์ที่แรงดันสูงกว่า 26 V
ดู หุ่นยนต์เชื่อม ทั้งหมดเพื่อเปรียบเทียบระบบแขนยื่น (Cantilever) ระบบโครงสำหรับตั้งสิ่งของ (Gantry) ระบบเคลื่อนที่ และโคบอทแบบเคียงข้างกัน
คำถามที่พบบ่อยเกี่ยวกับหุ่นยนต์เชื่อมแบบแขนยื่น (Cantilever Welding Robot FAQ)
ฉันจำเป็นต้องใช้โปรแกรมเมอร์หุ่นยนต์เพื่อใช้งาน CWR500A หรือไม่?
ไม่จำเป็น แนวเชื่อมถูกสร้างขึ้นจากโมเดล 3 มิติ, แบบ 2D ที่แปลงแล้ว, ไฟล์ Tekla หรือการสแกนชิ้นงาน ผู้ปฏิบัติงานเพียงแค่วางชิ้นงาน เริ่มการสแกน และตรวจสอบผลลัพธ์ งานส่วนใหญ่สามารถเตรียมการไว้ล่วงหน้าจากสำนักงานได้
จะเกิดอะไรขึ้นเมื่อช่องว่างรอยต่อ (Fit-up gap) ไม่สม่ำเสมอ?
ระบบวิชันซิสเต็มจะวัดรอยต่อแต่ละจุด ช่องว่างขนาด 3–6 mm จะถูกเชื่อมด้วยการเดินแนวเชื่อมรากแบบปรับ adaptive ตามด้วยการเดินแนวทับหน้า ช่องว่างที่มีขนาดใหญกว่านี้ควรได้รับการแก้ไขในขั้นตอนการประกอบชิ้นงาน
สามารถเชื่อมชิ้นงานที่ไม่มีแบบแปลนได้หรือไม่?
ได้ หุ่นยนต์จะทำการสแกนชิ้นงาน สร้างโมเดล 3 มิติจากพอยต์คลลาวด์ (Point cloud) และวางแผนแนวเชื่อม โมเดลจะถูกบันทึกไว้ ทำให้สามารถเชื่อมชิ้นงานเดิมซ้ำได้โดยไม่ต้องสแกนใหม่ตั้งแต่ต้น
รางสามารถยาวได้สูงสุดเท่าไหร่?
รางมาตรฐานมีความยาว 9 ม. และ 12 ม. รางตั้งแต่ 9 ถึง 23 ม. สามารถกำหนดค่าให้เข้ากับชิ้นงานที่ยาวที่สุดของคุณได้ และหุ่นยนต์สองตัวสามารถใช้รางร่วมกันหรือใช้แขนยื่นร่วมกันได้
ฉันสามารถเลือกแหล่งจ่ายไฟเชื่อม (Power source) ยี่ห้อใดได้บ้าง?
Aotai, Megmeet, Panasonic, Lincoln Electric และ Miller เป็นตัวเลือกทั่วไป แบรนด์อื่นๆ สามารถขอ ระสงค์เพิ่มเติมได้ เช่น เพื่อให้ตรงกับเครื่องจักรที่มีอยู่แล้วในโรงงานของคุณ
รอยเชื่อมสามารถผ่านมาตรฐาน AWS D1.1 หรือข้อกำหนดของสถาบันจัดชั้นเรือ (Classification society) หรือไม่?
ขั้นตอนการเชื่อมสามารถผ่านการรับรองตามมาตรฐาน ISO, AWS D1.1 และกฎของสถาบันจัดชั้นเรือ เช่น ABS, LR และ CCS โดยการทดสอบรับรองกระบวนการเชื่อมจะดำเนินการตามรอยต่อและวัสดุเฉพาะของคุณ
ระยะเวลาในการผลิต (Lead time) นานแค่ไหน และการติดตั้งรวมอะไรบ้าง?
ระยะเวลาในการผลิตคือ 20–45 วัน ขึ้นอยู่กับการกำหนดค่า การติดตั้งหน้างานและการฝึกอบรมผู้ปฏิบัติงานมักใช้เวลาประมาณหนึ่งสัปดาห์และมีการเสนอราคาแยกต่างหาก เครื่องจักรมีการรับประกัน 24 เดือน (ไม่รวมวัสดุสิ้นเปลือง) พร้อมการสนับสนุนทางเทคนิคจากระยะไกล
สถานีเชื่อมแบบแขนยื่นต้องใช้ผู้ปฏิบัติงานกี่คน?
ผู้ปฏิบัติงาน 1 คนสามารถควบคุมดูแลได้ 2 ถึง 3 สถานี เนื่องจากโปรแกรมถูกสร้างขึ้นจากโมเดลหรือการสแกน และหุ่นยนต์สามารถเชื่อมได้โดยไม่ต้องสอนงาน (Teaching)
เครื่องนี้สามารถติดตั้งเข้ากับเครนที่มีอยู่และผังโรงงานเดิมได้หรือไม่?
การออกแบบแขนยื่นเสาเดี่ยวช่วยให้พื้นที่ด้านหน้าและด้านไกลของแท่นวางโล่ง ทำให้สามารถป้อนชิ้นงานด้วยเครนเหนือศีรษะที่มีอยู่ของคุณได้ เราจะวางแผนความยาวรางและแท่นวางให้เข้ากับbayโรงงานของคุณ
ส่งแบบแปลนหรือรูปถ่ายชิ้นงานของคุณมาให้เรา วิศวกรของเราจะแนะนำการกำหนดค่าแกน ความยาวราง และกระบวนการเชื่อม พร้อมเสนอราคา FOB ชิง岛 (Qingdao)
รับการกำหนดค่าและใบเสนอราคา