Mobiele lasrobot: Overzicht
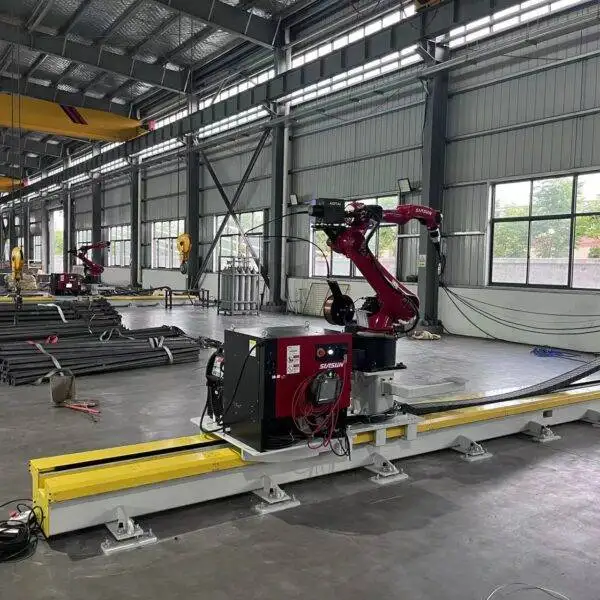
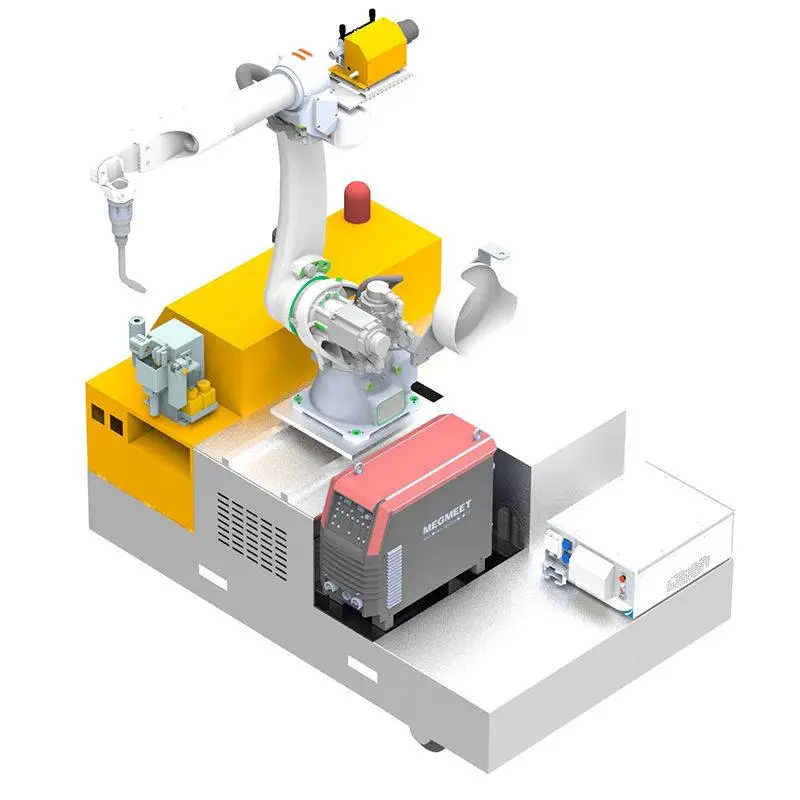
Een mobiele lasrobot plaatst een 6-assige lasrobot, zijn lasstroombron en sensoren op een zelfrijdend chassis. In plaats van een zwaar werkstuk in een vaste lascel te takelen, rijd je de robot naar het werkstuk toe. Dat maakt dit de praktische keuze voor onderdelen die langer zijn dan circa 3 m, zwaarder dan circa 1 t, of simpelweg te onhandig om te verplaatsen.
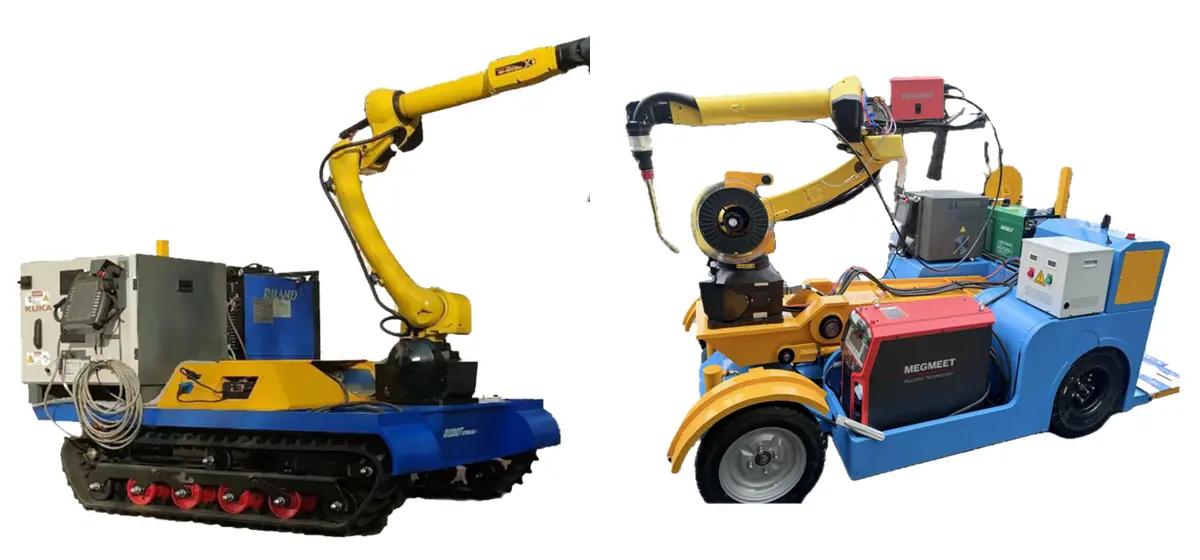
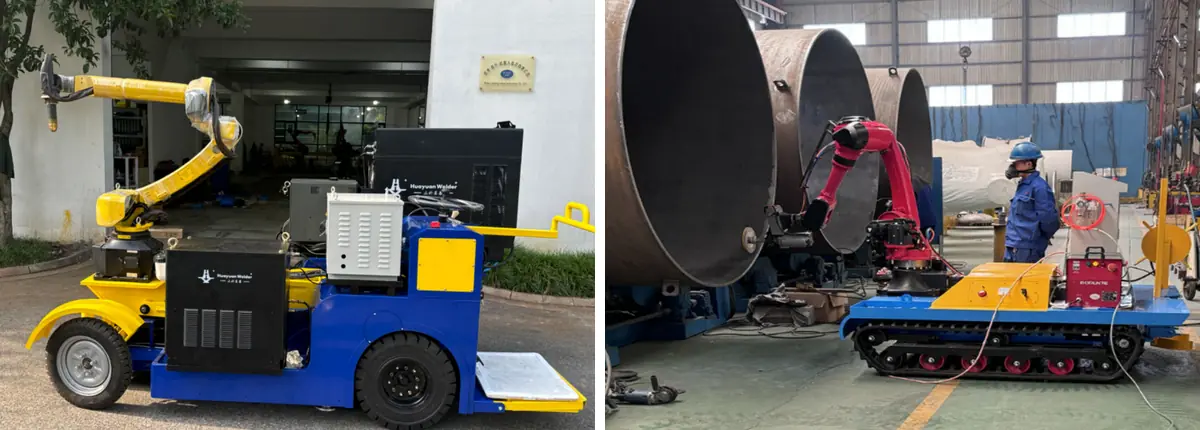
We bouwen de mobiele lasrobot in drie chassisconfiguraties: een rupsbandversie voor compact en ruig werk, een hefbare wielversie met een verticaal bereik van 4 m voor hoge onderdelen, en een stuurwielversie gevoed via een kabel voor lange diensten op één locatie. Alle drie zijn leverbaar; de juiste keuze hangt af van uw onderdelen en uw werkvloer.
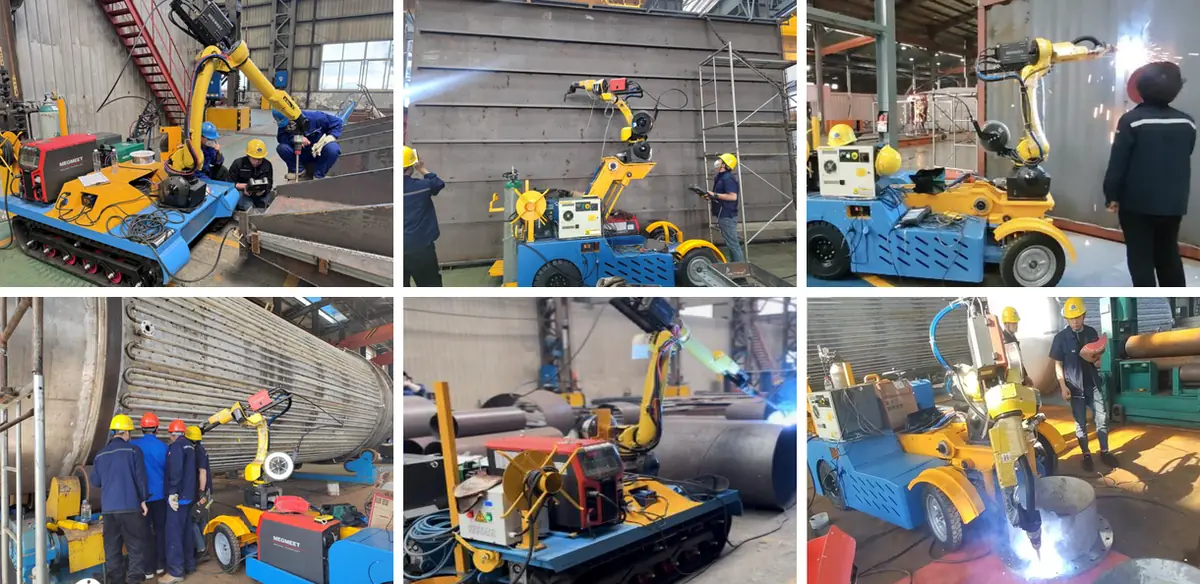
Mobiele lasrobot in actie
De robot rijdt naar het werkstuk, detecteert de naad en last zonder dat er een vaste cel nodig is.
Drie configuraties
| Onderdeel | Rupsband | Hefbare wielversie | Stuurwiel |
|---|---|---|---|
| Robot | FANUC M-10iD/8L | FANUC M-10iD/8L | CRP2010A |
| Lasstroombron | Megmeet EHAVE2 CM500R | Megmeet EHAVE2 CM500R | Aotai NBC500RP Plus |
| Nominale stroom / spanning | 500 A / 12–45 V | 500 A / 12–45 V | 500 A klasse |
| Horizontaal / verticaal bereik | 4 m / 2,7 m | 4 m / 4 m | afhankelijk van werkstukopstelling |
| Vermogen | 30 kW, accu 72 V 180 Ah × 6 | 26,8 kW, accu 48 V 120 Ah × 6 | 50 kVA, 3 × 380 V 50 Hz kabelvoeding |
| Afmetingen | 1940 × 1460 × 1300 mm | 2600 × 1400 × 2100 mm | 3000 × 1500 × 2400 mm |
| Gewicht | 1100 kg | 1700 kg | 2500 kg |
| Rijwerk | Rupsbanden 1750 × 1390 × 400 mm, 230 mm breed | Banden Ø530 mm, 130 mm breed, wielbasis 1600 mm | Stuurwielaandrijving, afstandsbediening |
| Minimale draaicirkel | 1200 mm | 3000 mm | — |
| Rijsnelheid | 15 km/u nominaal | 15 km/u nominaal | 2,2 km/u |
| Actieradius per lading | 20–50 km | 20–50 km | onbeperkt via kabel |
| Toorts | TRM-602W watergekoeld | TRM-602W watergekoeld | afhankelijk van het proces |
| Vision | Boogvolging of lasvolging | Boogvolging of lasvolging | Puntwolk, 0,1 mm nauwkeurigheid; TracerStudio software |
| Omgevingstemperatuur | — | — | 0–45 °C, tot 90% RV (niet-condenserend) |
Gemeenschappelijk voor alle versies: koolstofstaal en roestvast staal; vlakke, hoek-, verticale en lichte onderhandse posities; beschermgas Ar 80% + CO₂ 20%, zuiver CO₂ of zuiver Ar. CE- en ISO 9001-certificering.
De robotarm
De rupsband- en hefbare versies maken gebruik van de FANUC M-10iD/8L: een 6-assige arm met een draagvermogen van 8 kg en een bereik van 2032 mm. De laskabels lopen door de arm heen, zodat ze niet achter het werkstuk blijven haken, en de tandwielgedreven arm blijft stijf bij volledige reikwijdte. ROBOGUIDE offline programmeren is als optie leverbaar.
Hoe het werkt op de werkvloer
- Rijd naar het werkstuk. De operator rijdt de robot via de afstandsbediening naar het onderdeel toe. Het onderdeel kan blijven liggen waar de kraan het heeft neergezet; er is geen grote opspanmal nodig.
- Programmeer ter plaatse of hergebruik een programma. Nieuwe naden worden direct ter plekke ingeleerd. Vergelijkbare naden maken gebruik van een opgeslagen programma met enkele aangepaste punten, wat seconden in plaats van uren kost.
- Detecteer en corrigeer. Tastende sensoren, laspositionering of 3D-vision vinden de werkelijke naad en corrigeren voor de parkeerpositie van de robot.
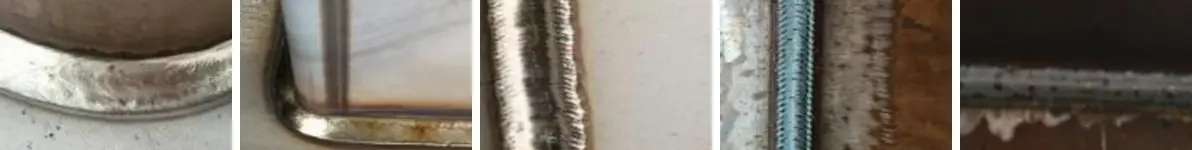
- Las met real-time tracking. Boogvolging past de toorts aan tijdens het lassen. Meerlaags- en meerpasspakketten verwerken dikke platen; hoeklassen in koolstofstaal tot 8 mm kunnen vanaf één zijde worden gelast met doorlassing aan beide zijden.
Is een mobiele lasrobot geschikt voor uw onderdelen?
Gebruik deze checklist. Als de meeste punten overeenkomen met uw productie, is een mobiele robot meestal de betere investering dan een vaste cel:
| Factor | Goede match bij |
|---|---|
| Afmeting en gewicht van werkstuk | Langer dan 3 m, zwaarder dan 1 t, kostbaar om te takelen |
| Lastijd per onderdeel | Lange lassen per onderdeel (langer dan 15 minuten), flexibele takttijd |
| Vloer | Vlakke werkvloer, gangpaden breder dan 1,5–2 m |
| Productmix | Hoog mix, lage volumes, frequente wijzigingen in paden |
Typische werkstukken en industrieën
Werkstukken
- Grommers van gramachines en frames van bouwmachines
- Scheepsdelen en grote staalconstructies
- Windturbinetorens en grote ventilatoren
- Drukvaten en energie-opslagcontainers
- Zeecontainers en treinwagons
- Brugkokers, gebouwbalken en kolommen
- Olie- en gasmanifold-constructies
Waarom mobiel hier de winnaar is
- Geen ervaren lasser nodig voor de bediening
- Geen grote opspanmallen voor grote constructies; onderdelen kunnen vrij worden geplaatst
- Consistente rupsen zonder overgeslagen lassen
- Eén robot kan meerdere stations bedienen, wat de bezettingsgraad verhoogt
- Meerdere robots kunnen aan één groot onderdeel werken
- Vervangt handmatig lassen in besloten, gevaarlijke of rookrijke ruimtes
Hoe deze zich verhoudt tot andere lasrobots
| Systeem | Sterkte | Kies hiervoor bij |
|---|---|---|
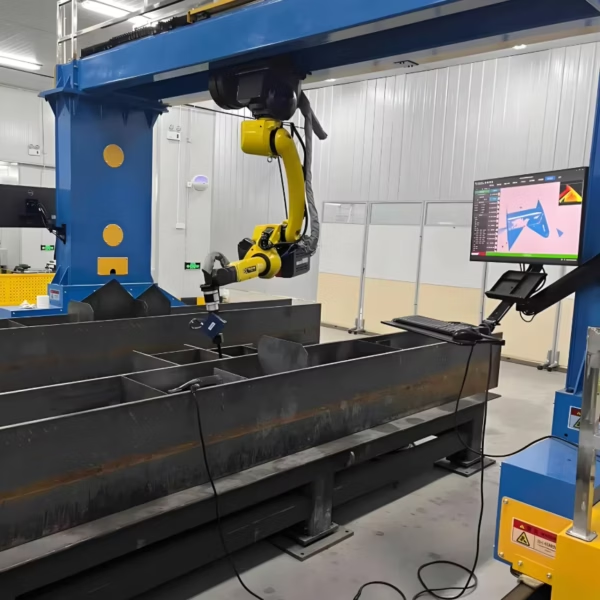
| Cantilever lasrobot CWR500A | Open voor- en achterkant voor kraanbelading; bereik van 3,5 m | Lange platen, H-balken en kokerliggers die met de kraan worden geladen |
| Gantry lasrobot | Beskikt over een volledig rechthoekig bereik,bijv. 12 m × 4 m | Zeer brede onderdelen zoals scheepsdelen en trailerframes |
| Op rails gemonteerde 7-assige lasrobot | Compacte enkelvoudige robotlijn met 3D-scanning | Staalconstructies van vergelijkbare afmetingen |
| Mobiele lasrobot (deze machine) | Rijdt naar het werkstuk toe; geen rails nodig | Onderdelen die te groot of te zwaar zijn om naar een station te verplaatsen |
| Roboglasstation | Positioneerder draait het deel in de optimale lashoek | Terugkerende onderdelen tot enkele tonnen in series |
| Cobot-lasstation | Handmatig aan te leren, geen hekwerk nodig na risicobeoordeling | Kleine, diverse series en frequente omstellingen |
Wat de prijs van een mobiele lasrobot beïnvloedt
Elke mobiele robot wordt geconfigureerd op basis van de te lassen onderdelen. Deze factoren bepalen de prijs:
| Kostenfactor | Opties | Hoe dit de prijs beïnvloedt |
|---|---|---|
| Chassis | Rupsbanden, hefbare wielen of stuurwielen | De hefkolom en accucapaciteit verhogen de kosten; de kabelversie heeft geen accu |
| Robotarm | FANUC M-10iD/8L of CRP2010A | Geïmporteerde armen zijn duurder en geschikt voor veeleisende processen |
| Sensoren | Boogtracking, lasertracking, 3D-vision / point cloud | Vision zorgt voor snellere herpositionering bij diverse onderdelen |
| Lasstroombron | Aotai, Megmeet, Panasonic, Lincoln Electric, Miller | Geïmporteerde merken zijn duurder; lokale merken zijn in sommige regio's makkelijker te onderhouden |
| Aantal robots | Eén of meerdere die samenwerken | Elke extra robot is een complete eenheid |
| Service | Installatie en training op locatie | Wordt apart geoffreerd, meestal ongeveer een week ter plaatse |
Stuur voor een offerte foto's of tekeningen van uw grootste onderdelen, de plaatdikte, het materiaal en de afstand die de robot tussen onderdelen moet afleggen. Onze offertes zijn FOB Qingdao.
Levering, installatie en ondersteuning
- Configuratie en tekeningen. Onze engineers kiezen het chassis, de robot en de sensoren op basis van uw onderdelen, vloeromstandigheden en gangpadbreedtes.
- Productie en fabriekstest. De levertijd bedraagt 20–45 dagen, afhankelijk van de configuratie. Het systeem wordt vóór verzending geassembleerd en getest op lassen.
- Voorbereiding op locatie. Controleer of de gangpaden minimaal 1,5–2 m breed zijn en de vloer vlak is. De stuurwielversie vereist een aansluiting van 3 × 380 V; accuversies hebben een oplaadpunt nodig.
- Installatie en training. Installatie op locatie en operator-training duren meestal ongeveer een week en worden apart geoffreerd. Operators leren programmeren, dagelijkse bediening en routinematig onderhoud.
- Klantenservice. 24 maanden garantie op de gehele machine, met uitzondering van verbruiksartikelen, inclusief technische ondersteuning op afstand voor software- en procesvragen.
Voordelen en beperkingen
Voordelen
- Brengt de robot naar onderdelen die te groot zijn om te verplaatsen
- Werkt zonder grote opspaninrichtingen of vloerrails
- Korte programmeertijd voor vergelijkbare lasnaden
- Accuversies werken op plekken zonder stopcontact
- Heftversie bereikt naden tot wel 4 m hoog
- Haalt lassers weg uit krappe en rookintensieve ruimtes
Beperkingen
- Vereist vlakke vloeren en vrije gangpaden
- Kleine onderdelen in grote volumes met een korte cyclustijd (bijv. auto-stansdelen) zijn sneller en goedkoper in een vast roboglasstation
- Dunne plaatdelen kunnen vaak beter gelast worden met lasersnijden/-lassen
- De accudicte beperkt de continue reistijd; plan het opladen in tijdens de dienst
Referentietabel draadmaat voor MAG-lassen
Typische stroombereiken voor solid-wire MAG-lassen. De procesbibliotheek selecteert automatisch parameters, maar deze tabel is handig bij het plannen van draadvoorraden en plaatdiktes.
| Draad Ø | Kortsluitboog (A) | Grootsdruppel (A) | Sproeiboog (A) | Typische plaat |
|---|---|---|---|---|
| 0.8 mm | 40–120 | 120–170 | 170–200 | 0.8–4.0 mm |
| 1.0 mm | 60–140 | 140–190 | 190–300 | 2.0–8.0 mm |
| 1.2 mm | 80–180 | 180–240 | 240–400 | vanaf ca. 4 mm |
| 1.6 mm | 130–220 | 220–280 | 280–500 | vanaf ca. 8 mm |
Kortsluitboogoverdracht werkt bij ca. 14–22 V, grootsdruppeloverdracht bij ca. 22–26 V (de spatzone die u wilt vermijden), en sproeiboogoverdracht boven 26 V.
Veelgestelde vragen over mobiele lasrobots
Wat is het verschil tussen de rupsband- en de wielenversie?
De rupsbandversie is compact (1940 × 1460 × 1300 mm), draait in een straal van 1200 mm en is ideaal voor ruwe of krappe vloeren. De hefbare wielenversie is groter, maar tilt de robot omhoog om naden tot 4 m hoog te bereiken. De stuurwielversie werkt op netstroom via een kabel voor onbeperkte werktijd in één zone.
Moet de operator een gecertificeerde lasser zijn?
Nee. De operator bestuurt de robot, start het programma en controleert het resultaat. Een lasengineer stelt de procedures eenmalig in; vergelijkbare naden hergebruiken vervolgens opgeslagen programma's.
Hoe vindt de robot de lasnaad nadat deze is geparkeerd?
Tastende sensoren (touch sensing), laserpositionering of 3D-vision meten de werkelijke positie van het onderdeel, zodat het programma wordt gecorrigeerd op de plek waar de robot tot stilstand is gekomen.
In welke posities kan er gelast worden?
Vlakke lassen, hoeklassen en verticale lassen, en onderhands lassen bij een lage stroomsterkte, op koolstofstaal en roestvrij staal.
Hoe ver kan de robot rijden op één acculading?
De accuversies hebben een actieradius van 20–50 km, afhankelijk van het gebruik. De stuurwielversie werkt via een kabel en hoeft niet te worden opgeladen.
Voldoen de lassen aan de eisen van AWS D1.1 of classificatiebureaus?
Lasprocedures kunnen worden gekwalificeerd volgens ISO, AWS D1.1 en regels van classificatiebureaus zoals ABS, LR en CCS. Deze procedurekwalificatie wordt uitgevoerd voor uw specifieke verbindingen en materialen.
Wat is de levertijd?
De levertijd bedraagt 20–45 dagen, afhankelijk van de configuratie. Installatie op locatie en operator-training duren ongeveer een week en worden apart geoffreerd. De machine heeft een garantie van 24 maanden, met uitzondering van verbruiksartikelen.
Kunnen meerdere mobiele robots aan één groot onderdeel werken?
Ja. Verschillende robots kunnen tegelijkertijd aan dezelfde grote constructie werken, waarbij elk zijn eigen lassen uitvoert.
Kan het platform ook ander werk dan lassen uitvoeren?
Hetzelfde mobiele platform kan ook worden uitgerust met een snij- of slijpgereedschap, zodat één chassisontwerp geschikt is voor zowel las-, snij- als slijpwerk aan grote onderdelen.
Bekijk alle lasrobots om cantilever-, gantry-, mobiele, werkstation- en cobotsystemen naast elkaar te vergelijken.
Stuur ons foto's van uw grootste werkstukken. Onze engineers adviseren het chassis, de robot en de sensoraanpassing, en sturen een offerte FOB Qingdao.
Vraag een configuratie en offerte aan