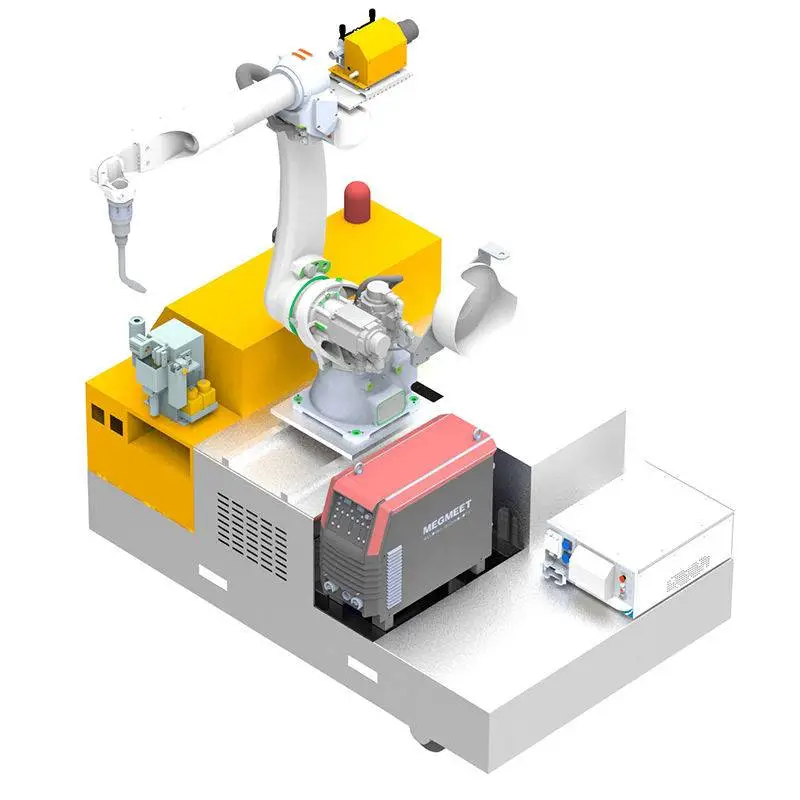
หุ่นยนต์เชื่อมเคลื่อนที่: ภาพรวม
หุ่นยนต์เชื่อมเคลื่อนที่ (Mobile Welding Robot) คือการรวมหุ่นยนต์เชื่อม 6 แกน แหล่งจ่ายไฟสำหรับเชื่อม และเซนเซอร์ เข้าไว้บนโครงรถขับเคลื่อน 4 ล้อหรือตีนตะขาบ แทนที่คุณจะต้องใช้เครนยกชิ้นงานที่มีน้ำหนักมากเข้าไปในแท่นเชื่อมตายตัว คุณสามารถขับหุ่นยนต์เข้าไปหาชิ้นงานได้ทันที จึงเป็นตัวเลือกที่เหมาะอย่างยิ่งสำหรับงานที่มีความยาวมากกว่า 3 ม., หนักกว่า 1 ตัน หรือชิ้นงานขนาดใหญ่เทอะทะเกินกว่าจะเคลื่อนย้ายได้สะดวก
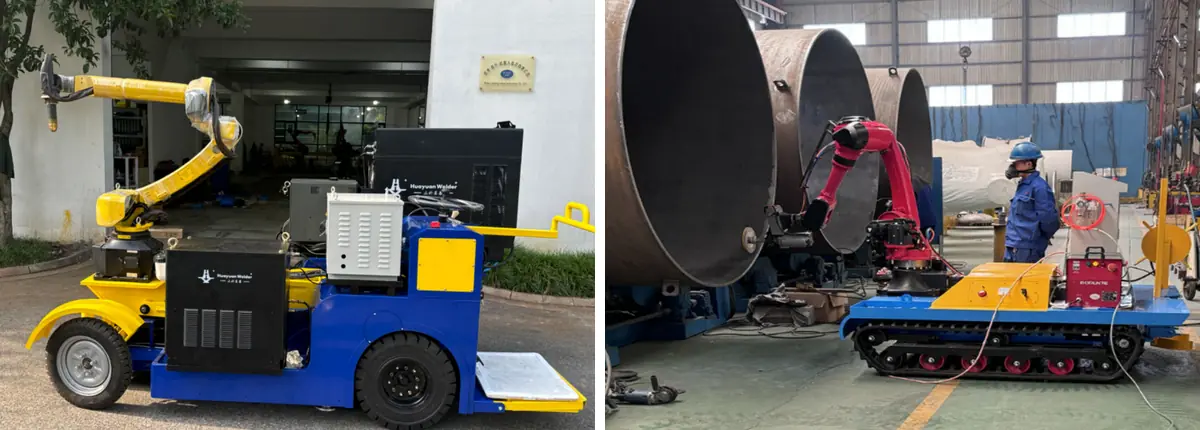
เราผลิตหุ่นยนต์เชื่อมเคลื่อนที่ใน 3 รูปแบบโครงสร้าง ได้แก่ แบบตีนตะขาบสำหรับพื้นที่ทำงานจำกัดและขรุขระ, แบบยกสูงมีล้อที่มีระยะเอื้อมแนวตั้งถึง 4 ม. สำหรับชิ้นงานสูง และแบบล้อบังคับเลี้ยวที่ใช้สายไฟเลี้ยงเพื่อการทำงานกะละยาวในจุดเดียว ทั้งสามแบบมีจำหน่าย โดยการเลือกแบบที่เหมาะสมจะขึ้นอยู่กับลักษณะชิ้นงานและพื้นโรงงานของคุณ
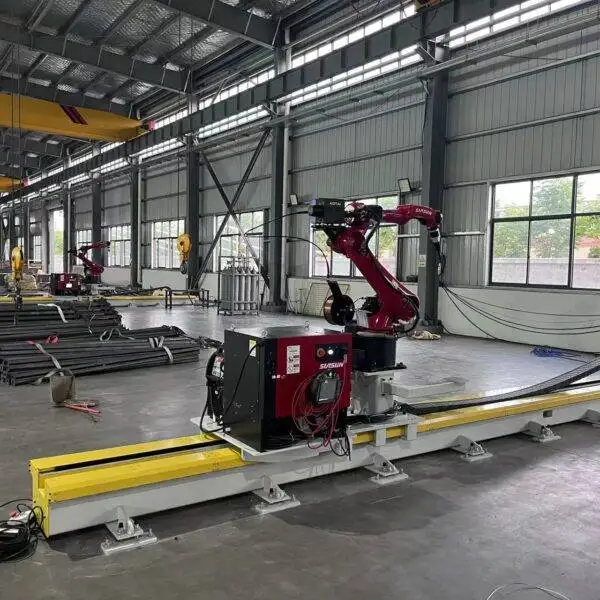
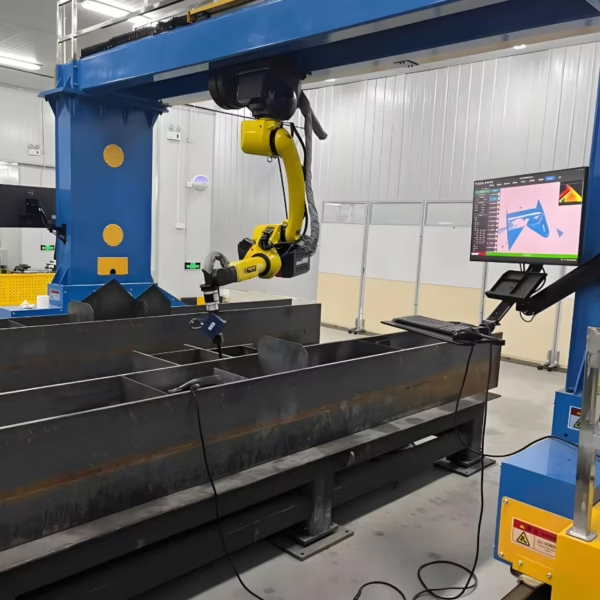
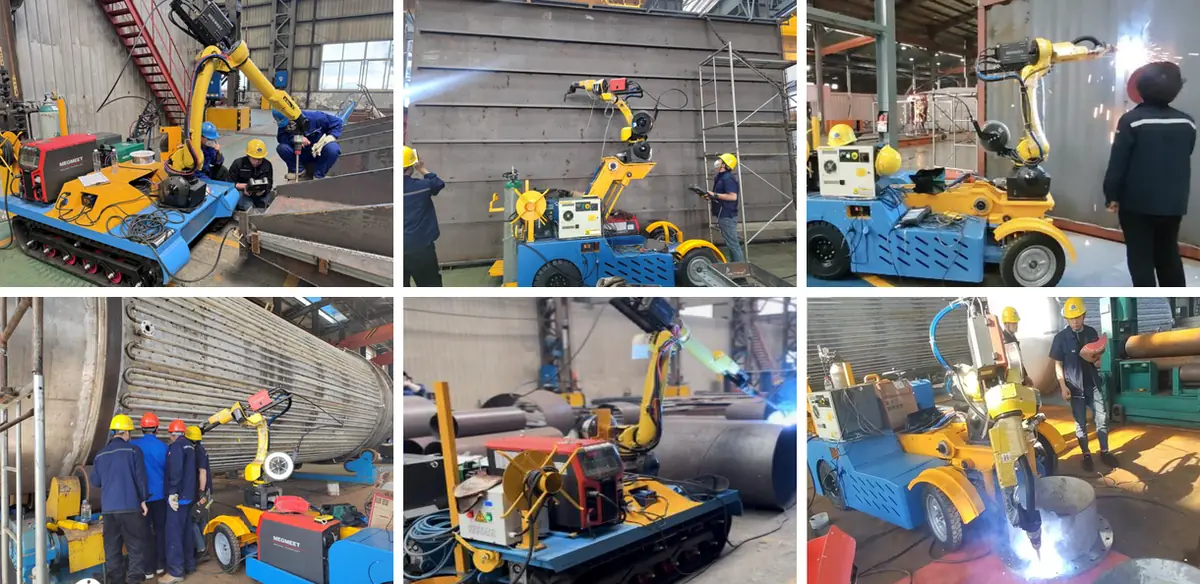
หุ่นยนต์เชื่อมเคลื่อนที่ในการทำงานจริง
หุ่นยนต์ขับเคลื่อนไปยังชิ้นงาน ค้นหาแนวเชื่อม และทำการเชื่อมได้โดยไม่ต้องใช้ห้องเชื่อมเฉพาะ
สามรูปแบบโครงสร้าง
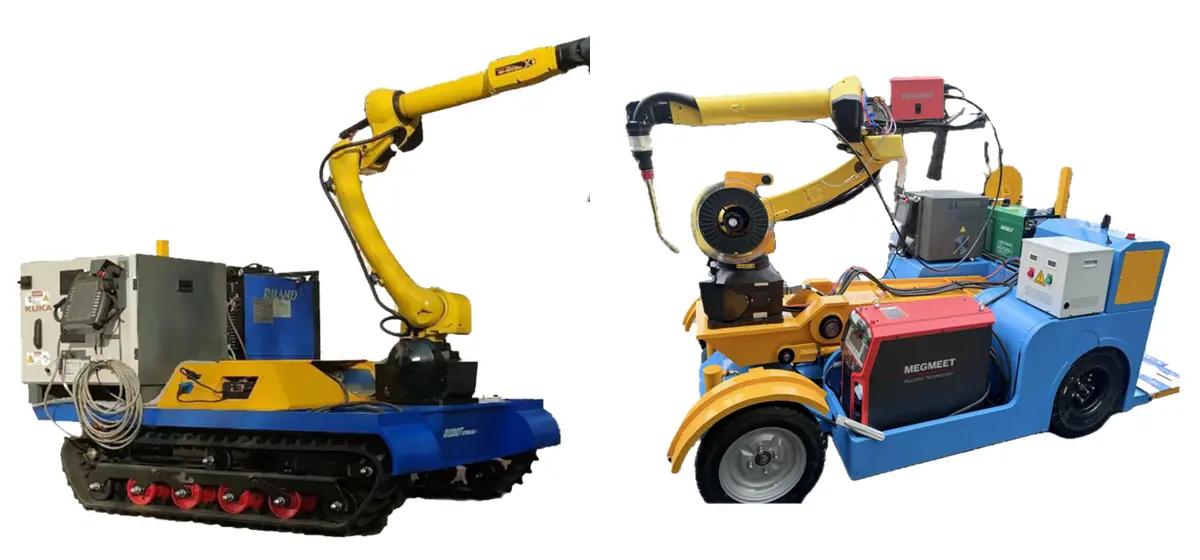
| รายการ | รุ่นตีนตะขาบ | รุ่นยกสูงมีล้อ | รุ่นล้อบังคับเลี้ยว |
|---|---|---|---|
| หุ่นยนต์ | FANUC M-10iD/8L | FANUC M-10iD/8L | CRP2010A |
| แหล่งจ่ายไฟเชื่อม | Megmeet EHAVE2 CM500R | Megmeet EHAVE2 CM500R | Aotai NBC500RP Plus |
| พิกัดกระแสไฟ / แรงดันไฟฟ้า | 500 A / 12–45 V | 500 A / 12–45 V | ระดับ 500 A |
| ระยะเอื้อม แนวนอน / แนวตั้ง | 4 ม. / 2.7 ม. | 4 ม. / 4 ม. | ตามรูปแบบชิ้นงาน |
| กำลังไฟ | 30 kW, แบตเตอรี่ 72 V 180 Ah × 6 | 26.8 kW, แบตเตอรี่ 48 V 120 Ah × 6 | 50 kVA, จ่ายไฟผ่านสายเคเบิล 3 × 380 V 50 Hz |
| ขนาด | 1940 × 1460 × 1300 มม. | 2600 × 1400 × 2100 มม. | 3000 × 1500 × 2400 มม. |
| น้ำหนัก | 1100 กก. | 1700 กก. | 2500 กก. |
| ระบบขับเคลื่อน | ตีนตะขาบ 1750 × 1390 × 400 มม., กว้าง 230 มม. | ยางล้อ Ø530 มม., กว้าง 130 มม., ระยะฐานล้อ 1600 มม. | ขับเคลื่อนด้วยล้อบังคับเลี้ยว, ควบคุมระยะไกล |
| รัศมีวงเลี้ยวแคบที่สุด | 1200 มม. | 3000 มม. | — |
| ความเร็วในการเดินทาง | พิกัด 15 กม./ชม. | พิกัด 15 กม./ชม. | 2.2 กม./ชม. |
| ระยะทางต่อการชาร์จหนึ่งครั้ง | 20–50 กม. | 20–50 กม. | ไม่จำกัดเมื่อต่อสายไฟ |
| หัวเชื่อม | TRM-602W ระบายความร้อนด้วยน้ำ | TRM-602W ระบายความร้อนด้วยน้ำ | ตามกระบวนการทำงาน |
| ระบบมองภาพ | ระบบติดตามแนวเชื่อม (Arc tracking) หรือเลเซอร์ติดตาม | ระบบติดตามแนวเชื่อม (Arc tracking) หรือเลเซอร์ติดตาม | พอยต์คลาวด์ ความแม่นยำ 0.1 มม.; ซอฟต์แวร์ TracerStudio |
| สภาพแวดล้อมการทำงาน | — | — | 0–45 °C, ความชื้นสัมพัทธ์สูงสุด 90% (ไม่มีการควบแน่น) |
คุณสมบัติทั่วไปทุกรุ่น: เหล็กกล้าคาร์บอนและสเตนเลส; ท่าเชื่อมราบ, ฟิลเลท, แนวตั้ง และท่าเหนือศีรษะกระแสไฟต่ำ; แก๊สปกป้อง Ar 80% + CO₂ 20%, CO₂ บริสุทธิ์ หรือ Ar บริสุทธิ์ ได้รับการรับรองมาตรฐาน CE, ISO 9001
แขนกลหุ่นยนต์
รุ่นตีนตะขาบและรุ่นยกสูงใช้แขนกล FANUC M-10iD/8L: แขนกล 6 แกน รองรับน้ำหนักชิ้นงาน (Payload) 8 กก. และมีระยะเอื้อม 2032 มม. สายเชื่อมถูกเดินซ่อนไว้ภายในแขนกล จึงไม่เกี่ยวติดกับชิ้นงาน และแขนกลขับเคลื่อนด้วยเกียร์ยังคงความแข็งเก็งได้แม้จะยืดจนสุดระยะ ROBOGUIDE สำหรับการเขียนโปรแกรมแบบออฟไลน์ (Offline programming) มีให้เลือกเป็นออปชันเสริม
การทำงานจริงในโรงงาน
- ขับเคลื่อนไปยังชิ้นงาน ผู้ควบคุมขับหุ่นยนต์ไปจอดใกล้กับชิ้นงานด้วยรีโมทคอนโทรล ชิ้นงานสามารถวางไว้ ณ จุดที่เครนวางลงมาได้เลยโดยไม่ต้องทำจิ๊กฟิกเจอร์ขนาดใหญ่
- โปรแกรมหน้างานหรือใช้โปรแกรมเดิมซ้ำ แนวเชื่อมใหม่สามารถสอนโปรแกรม (Teach) ได้ทันทีหน้างาน สำหรับแนวเชื่อมที่คล้ายกันสามารถเรียกใช้โปรแกรมที่บันทึกไว้แล้วปรับแก้จุดเพียงเล็กน้อย ซึ่งใช้เวลาเพียงไม่กี่นาทีแทนที่จะเป็นชั่วโมง
- ค้นหาและปรับแก้ ระบบสัมผัส (Touch sensing), การระบุตำแหน่งด้วยเลเซอร์ หรือระบบมองภาพ 3 มิติ จะช่วยค้นหาแนวเชื่อมจริงและชดเชยตำแหน่งการจอดของหุ่นยนต์
- เชื่อมพร้อมระบบติดตามแบบเรียลไทม์ ระบบติดตามแนวเชื่อมจะปรับหัวเชื่อมระหว่างทำการเชื่อม แพ็กเกจการเชื่อมหลายชั้นหลายรอบ (Multi-layer, multi-pass) รองรับแผ่นหนา; การเชื่อมฟิลเลทเหล็กกล้าคาร์บอนหนาถึง 8 มม. สามารถเชื่อมจากด้านเดียวแต่ให้การซึมลึกทะลุออกทั้งสองด้าน
หุ่นยนต์เชื่อมเคลื่อนที่เหมาะกับชิ้นงานของคุณหรือไม่?
ใช้เช็คลิสต์นี้ตรวจสอบ หากลักษณะงานส่วนใหญ่ตรงกับกระบวนการผลิตของคุณ การใช้หุ่นยนต์เคลื่อนที่จะเป็นการลงทุนที่คุ้มค่ากว่าแท่นเชื่อมแบบตายตัว:
| ปัจจัย | เหมาะใช้งานเมื่อ |
|---|---|
| ขนาดและน้ำหนักชิ้นงาน | ยาวกว่า 3 ม., หนักกว่า 1 ตัน, เคลื่อนย้ายด้วยเครนมีค่าใช้จ่ายสูง |
| เวลาในการเชื่อมต่อชิ้นงาน | แนวเชื่อมยาวต่อชิ้น (มากกว่า 15 นาที), รอบเวลาการผลิตยืดหยุ่น |
| พื้นโรงงาน | พื้นโรงงานเรียบ, ช่องทางเดินกว้างกว่า 1.5–2 ม. |
| ความหลากหลายของผลิตภัณฑ์ | มีความหลากหลายสูง, ผลิตจำนวนน้อย, เปลี่ยนแปลงรูปแบบเส้นทางบ่อย |
ชิ้นงานและอุตสาหกรรมที่พบบ่อย
ชิ้นงาน
- บูมรถขุดและโครงเครื่องจักรกลหนัก
- โครงสร้างตัวเรือและโครงสร้างเหล็กขนาดใหญ่
- หอคอยกังหันลมและพัดลมขนาดใหญ่
- ภาชนะรับแรงดันและตู้คอนเทนเนอร์เก็บพลังงาน
- ตู้คอนเทนเนอร์ขนส่งสินค้าและโครงสร้างตัวรถไฟ
- คานสะพานแบบบ็อกซ์กิรเดอร์, คานและเสาอาคาร
- ท่อรวมแรงดันน้ำมันและก๊าซ (Manifolds)
ทำไมระบบเคลื่อนที่จึงตอบโจทย์
- ไม่ต้องใช้ช่างเชื่อมที่มีความชำนาญสูงในการควบคุม
- ไม่ต้องใช้จิ๊กฟิกเจอร์ขนาดใหญ่สำหรับโครงสร้างชิ้นงานใหญ่ สามารถวางชิ้นงานได้อย่างอิสระ
- แนวเชื่อมสม่ำเสมอ ไม่พลาดแนวเชื่อม
- หุ่นยนต์หนึ่งตัวสามารถให้บริการได้หลายสถานี เพิ่มอัตราการใช้ประโยชน์ของเครื่องจักร
- หุ่นยนต์หลายตัวสามารถทำงานร่วมกันบนชิ้นงานขนาดใหญ่ชิ้นเดียวได้
- ทดแทนการเชื่อมด้วยมือในพื้นที่แคบ พื้นที่อันตราย หรือบริเวณที่มีควันเชื่อมหนาแน่น
เปรียบเทียบกับหุ่นยนต์เชื่อมประเภทอื่น
| ระบบ | จุดเด่น | ควรเลือกใช้เมื่อ |
|---|---|---|
| หุ่นยนต์เชื่อมแบบแขนยื่น (Cantilever) รุ่น CWR500A | ด้านหน้าและด้านหลังโล่ง ป้อนชิ้นงานด้วยเครนได้สะดวก; ระยะเอื้อม 3.5 m | ชิ้นงานแผ่นยาว, H-beam และโครงสร้างกล่อง (Box girder) ที่ยกด้วยเครน |
| หุ่นยนต์เชื่อมแบบโครงสร้างสะพาน (Gantry) | ครอบคลุมพื้นที่สี่เหลี่ยมเต็มรูปแบบ เช่น 12 m × 4 m | ชิ้นงานขนาดกว้างมาก เช่น โครงสร้างเรือและโครงรถเทรลเลอร์ |
| หุ่นยนต์เชื่อม 7 แกนติดตั้งบนรางเลื่อน | ไลน์หุ่นยนต์เดี่ยวขนาดกะทัดรัดพร้อมระบบสแกน 3 มิติ | ชิ้นงานโครงสร้างเหล็กที่มีขนาดใกล้เคียงกัน |
| หุ่นยนต์เชื่อมเคลื่อนที่ (รุ่นนี้) | ขับเคลื่อนไปหาชิ้นงานเอง ไม่ต้องใช้รางเลื่อน | ชิ้นงานใหญ่หรือหนักเกินกว่าจะเคลื่อนย้ายไปยังสถานีอื่น |
| สถานีหุ่นยนต์เชื่อม | ชุดพลิกชิ้นงาน (Positioner) หมุนชิ้นงานไปยังมุมเชื่อมที่ดีที่สุด | ชิ้นงานผลิตซ้ำน้ำหนักสูงสุดหลายตัน เป็นล็อตๆ |
| สถานีหุ่นยนต์เชื่อมร่วมปฏิบัติงาน (Cobot) | สอนงานด้วยการนำทางด้วยมือ ไม่ต้องมีรั้วกั้นหลังประเมินความเสี่ยง | ชิ้นงานขนาดเล็ก หลากหลาย และเปลี่ยนรุ่นบ่อย |
ปัจจัยที่มีผลต่อราคาของหุ่นยนต์เชื่อมเคลื่อนที่
หุ่นยนต์เคลื่อนที่แต่ละเครื่องได้รับการปรับแต่งตามชิ้นงานที่จะนำไปเชื่อม องค์ประกอบเหล่านี้ทำให้ราคาปรับขึ้นหรือลง:
| ปัจจัยด้านต้นทุน | ตัวเลือก | ผลกระทบต่อราคา |
|---|---|---|
| ฐานเลื่อน (Chassis) | แบบตีนตะขาบ, แบบล้อยกสูง หรือแบบล้อบังคับเลี้ยว | เสายกและขนาดความจุแบตเตอรี่เพิ่มต้นทุน; รุ่นใช้สายไฟไม่มีแบตเตอรี่ |
| แขนกลหุ่นยนต์ | FANUC M-10iD/8L หรือ CRP2010A | แขนกลนำเข้ามีราคาสูงกว่าและเหมาะกับงานที่ต้องการความแม่นยำสูง |
| ระบบเซนเซอร์ | ระบบติดตามแนวเชื่อม (Arc tracking), เซนเซอร์เลเซอร์, วิชันซิสเต็ม 3 มิติ / พอยต์คลาวด์ | ระบบวิชันซิสเต็มช่วยให้จัดตำแหน่งชิ้นงานคละแบบได้รวดเร็วยิ่งขึ้น |
| แหล่งจ่ายไฟงานเชื่อม | Aotai, Megmeet, Panasonic, Lincoln Electric, Miller | แบรนด์นำเข้ามีราคาสูงกว่า; แบรนด์ท้องถิ่นดูแลรักษาง่ายกว่าในบางภูมิภาค |
| จำนวนหุ่นยนต์ | ตัวเดียวหรือหลายตัวทำงานร่วมกัน | หุ่นยนต์แต่ละตัวที่เพิ่มขึ้นคือชุดอุปกรณ์ที่สมบูรณ์ |
| บริการ | การติดตั้งและฝึกอบรมหน้างาน | เสนอราคาแยกต่างหาก โดยปกติใช้เวลาประมาณหนึ่งสัปดาห์หน้างาน |
สำหรับการขอใบเสนอราคา โปรดส่งรูปถ่ายหรือแบบร่างของชิ้นงานที่ใหญ่ที่สุดของคุณ ความหนาของแผ่นเหล็ก ชนิดวัสดุ และระยะทางที่หุ่นยนต์ต้องเคลื่อนที่ระหว่างชิ้นงาน เราเสนอราคาแบบ FOB ชิงเต่า (Qingdao)
การจัดส่ง การติดตั้ง และการสนับสนุน
- การกำหนดสเปคและแบบร่าง. วิศวกรของเราจะเลือกฐาน ชุ่นยนต์ และเซนเซอร์ที่เหมาะสมจากชิ้นงาน สภาพพื้นโรงงาน และความกว้างของทางเดินของคุณ
- การผลิตและการทดสอบจากโรงงาน. ระยะเวลาจัดส่ง 20–45 วัน ขึ้นอยู่กับการปรับแต่ง ระบบจะถูกประกอบและทดสอบการเชื่อมก่อนจัดส่ง
- การเตรียมพื้นที่หน้างาน. ตรวจสอบว่าทางเดินกว้างอย่างน้อย 1.5–2 m และพื้นราบเรียบ รุ่นล้อบังคับเลี้ยวต้องการแหล่งจ่ายไฟ 3 × 380 V ส่วนรุ่นแบตเตอรี่ต้องมีจุดชาร์จ
- การติดตั้งและการฝึกอบรม. การติดตั้งหน้างานและการฝึกอบรมผู้ใช้งานมักใช้เวลาประมาณหนึ่งสัปดาห์และมีใบเสนอราคาแยกต่างหาก ผู้ปฏิบัติงานจะได้เรียนรู้การเขียนโปรแกรม การใช้งานประจำวัน และการบำรุงรักษาเบื้องต้น
- บริการหลังการขาย. รับประกัน 24 เดือนสำหรับตัวเครื่อง ยกเว้นวัสดุสิ้นเปลือง พร้อมบริการสนับสนุนทางเทคนิคระยะไกลสำหรับซอฟต์แวร์และคำถามเกี่ยวกับกระบวนการเชื่อม
ข้อดีและข้อจำกัด
ข้อดี
- นำหุ่นยนต์ไปหาชิ้นงานที่มีขนาดใหญ่เกินกว่าจะเคลื่อนย้ายได้
- ทำงานได้โดยไม่ต้องมีจิ๊กขนาดใหญ่หรือรางบนพื้นโรงงาน
- ใช้เวลาเขียนโปรแกรมสั้นสำหรับแนวเชื่อมที่คล้ายกัน
- รุ่นแบตเตอรี่ทำงานได้ไกลจากปลั๊กไฟ
- รุ่นยกสูงสามารถเอื้อมถึงแนวเชื่อมที่สูงถึง 4 m
- ช่วยให้ช่างเชื่อมพ้นจากพื้นที่อับอากาศและพื้นที่ที่มีควันเชื่อมหนาแน่น
ข้อจำกัด
- ต้องใช้บนพื้นเรียบและทางเดินที่โล่ง
- ชิ้นงานขนาดเล็กจำนวนมากที่มีรอบการผลิตสั้น (เช่น ชิ้นส่วนปั๊มขึ้นรูปยานยนต์) ทำงานได้เร็วกว่าและประหยัดกว่าบน สถานีหุ่นยนต์เชื่อม แบบติดตั้งประจำที่
- ชิ้นส่วนแผ่นบางมักจะเหมาะกับการเชื่อมด้วยเลเซอร์มากกว่า
- ระยะเวลาการใช้งานแบตเตอรี่จำกัดการเคลื่อนที่ต่อเนื่อง ควรวางแผนการชาร์จในกะการทำงาน
ข้อมูลอ้างอิงขนาดลวดเชื่อมสำหรับการเชื่อม MAG
ช่วงกระแสไฟทั่วไปสำหรับการเชื่อม MAG ลวดตัน ไลบรารีกระบวนการจะเลือกพารามิเตอร์โดยอัตโนมัติ แต่ตารางนี้ช่วยได้เมื่อคุณวางแผนสต็อกลวดเชื่อมและความหนาของแผ่น
| ขนาดลวด Ø | การลัดวงจร (Short-circuit) (A) | หยดหลอมเหลว (Globular) (A) | สเปรย์ (Spray) (A) | ความหนาแผ่นทั่วไป |
|---|---|---|---|---|
| 0.8 mm | 40–120 | 120–170 | 170–200 | 0.8–4.0 mm |
| 1.0 mm | 60–140 | 140–190 | 190–300 | 2.0–8.0 mm |
| 1.2 mm | 80–180 | 180–240 | 240–400 | ตั้งแต่ประมาณ 4 mm ขึ้นไป |
| 1.6 mm | 130–220 | 220–280 | 280–500 | ตั้งแต่ประมาณ 8 mm ขึ้นไป |
การถ่ายโอนแบบลัดวงจรทำงานที่ประมาณ 14–22 V, การถ่ายโอนแบบหยดหลอมเหลวที่ประมาณ 22–26 V (โซนสะเก็ดไฟที่ควรหลีกเลี่ยง) และการถ่ายโอนแบบสเปรย์ที่สูงกว่า 26 V
คำถามที่พบบ่อยเกี่ยวกับหุ่นยนต์เชื่อมเคลื่อนที่
ความแตกต่างระหว่างรุ่นตีนตะขาบกับรุ่นล้อคืออะไร?
รุ่นตีนตะขาบมีขนาดกะทัดรัด (1940 × 1460 × 1300 mm) เลี้ยวในรัศมี 1200 mm และเหมาะสำหรับพื้นผิวที่ขรุขระหรือพื้นที่แคบ รุ่นล้อยกสูงมีขนาดใหญ่กว่าแต่สามารถยกหุ่นยนต์ขึ้นเพื่อเอื้อมถึงแนวเชื่อมที่สูงถึง 4 m ส่วนรุ่นล้อบังคับเลี้ยวใช้สายไฟทำให้ทำงานในพื้นที่หนึ่งได้โดยไม่จำกัดเวลา
ผู้ปฏิบัติงานจำเป็นต้องเป็นช่างเชื่อมที่มีใบรับรองหรือไม่?
ไม่จำเป็น ผู้ปฏิบัติงานทำหน้าที่ขับเคลื่อนหุ่นยนต์ เริ่มโปรแกรม และตรวจสอบผลลัพธ์ วิศวกรการเชื่อมจะตั้งค่าขั้นตอนการทำงานไว้ล่วงหน้า จากนั้นแนวเชื่อมที่คล้ายกันสามารถเรียกใช้โปรแกรมที่บันทึกไว้ซ้ำได้
หุ่นยนต์ค้นหาแนวเชื่อมอย่างไรหลังจากจอดเข้าที่แล้ว?
ระบบสัมผัส (Touch sensing), การกำหนดตำแหน่งด้วยเลเซอร์ หรือวิชันซิสเต็ม 3 มิติ จะวัดตำแหน่งจริงของชิ้นงาน เพื่อปรับแก้โปรแกรมให้ตรงกับจุดที่หุ่นยนต์หยุดอยู่
สามารถเชื่อมในท่าเชื่อมใดได้บ้าง?
ท่าราบ, เชื่อมมุม, เชื่อมท่าตั้ง และเชื่อมเหนือศีรษะด้วยกระแสไฟต่ำ บนเหล็กคาร์บอนและสแตนเลส
สามารถเดินทางได้ไกลแค่ไหนต่อการชาร์จหนึ่งครั้ง?
รุ่นแบตเตอรี่ได้รับการออกแบบให้มีระยะทางวิ่ง 20–50 km ขึ้นอยู่กับการใช้งาน รุ่นล้อบังคับเลี้ยวใช้สายไฟจึงไม่ต้องชาร์จไฟ
รอยเชื่อมสามารถผ่านมาตรฐาน AWS D1.1 หรือข้อกำหนดของสถาบันจัดชั้นเรือได้หรือไม่?
ขั้นตอนการเชื่อมสามารถผ่านการรับรองตามมาตรฐาน ISO, AWS D1.1 และกฎระเบียบของสถาบันจัดชั้นเรือ เช่น ABS, LR และ CCS โดยการทดสอบรับรองกระบวนการจะดำเนินการตามรอยต่อและวัสดุเฉพาะของคุณ
ระยะเวลาในการผลิตนานเท่าไร?
ระยะเวลาจัดส่ง 20–45 วัน ขึ้นอยู่กับการปรับแต่ง การติดตั้งหน้างานและการฝึกอบรมผู้ใช้งานใช้เวลาประมาณหนึ่งสัปดาห์และมีใบเสนอราคาแยกต่างหาก เครื่องจักรมีการรับประกัน 24 เดือน ไม่รวมวัสดุสิ้นเปลือง
หุ่นยนต์เชื่อมเคลื่อนที่หลายตัวสามารถทำงานร่วมกันในชิ้นงานขนาดใหญ่ชิ้นเดียวได้หรือไม่?
ได้ หุ่นยนต์หลายตัวสามารถทำงานบนโครงสร้างขนาดใหญ่ชิ้นเดียวกันได้พร้อมๆ กัน โดยแต่ละตัวจะเชื่อมในแนวเชื่อมของตัวเอง
แพลตฟอร์มนี้ทำอะไรได้อีกนอกจากการเชื่อม?
แพลตฟอร์มเคลื่อนที่เดียวกันนี้สามารถติดตั้งเครื่องมือตัดหรือเจียรได้ ดังนั้นการออกแบบแชสซีเพียงแบบเดียวจึงครอบคลุมงานเชื่อม งานตัด และงานเจียรบนชิ้นงานขนาดใหญ่ได้ทั้งหมด
ดู หุ่นยนต์เชื่อม ทั้งหมดเพื่อเปรียบเทียบระบบแบบแขนยื่น, โครงสำหรับตั้งสิ่งของ (gantry), แบบเคลื่อน 109 คลื่อนย้ายได้, เวิร์กสเตชัน และโคบอทเคียงข้างกัน
ส่งรูปถ่ายชิ้นงานขนาดใหญ่ที่สุดของคุณมาให้เรา วิศวกรของเราจะแนะนำโครงสร้าง, หุ่นยนต์ และชุดเซ็นเซอร์ พร้อมเสนอราคา FOB ชิงเต่า
รับการกำหนดค่าและใบเสนอราคา