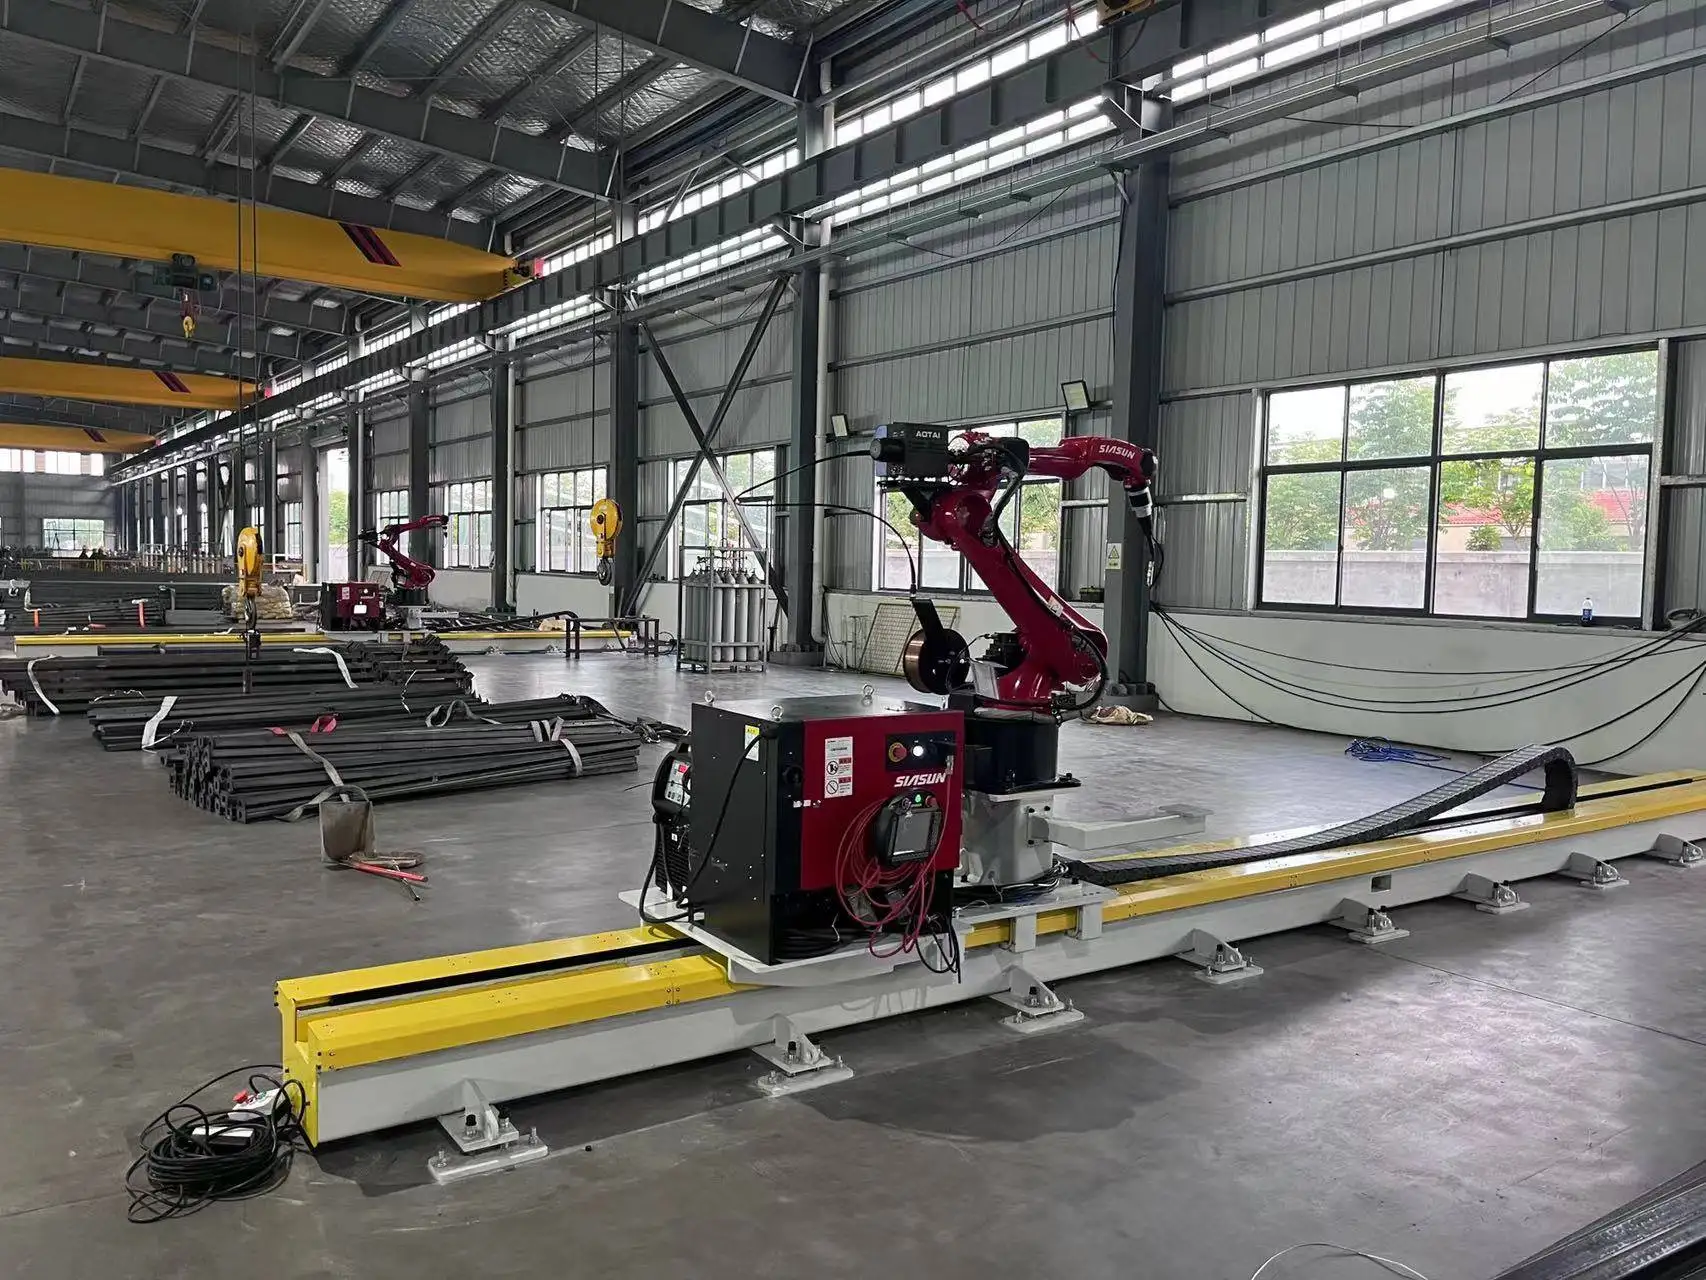
レール走行式7軸溶接ロボット:概要
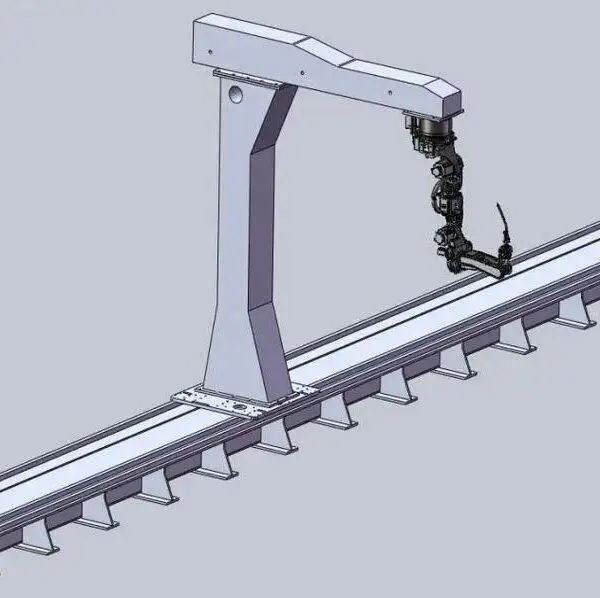
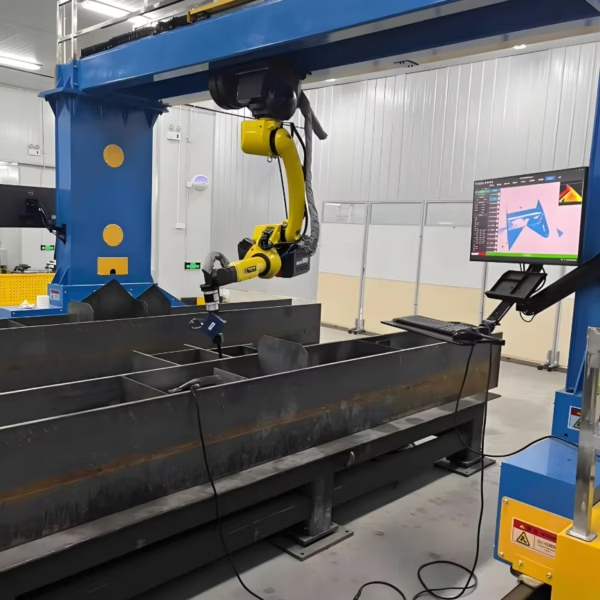
この溶接ロボットシステムは、6軸の垂直多関節溶接ロボットをフロア走行レール上に搭載し、第7軸を追加したものです。3Dレーザースキャナーでワークを計測し、ソフトウェアが溶接パスを自動算出するため、ティーチング作業なしで鉄骨構造物を溶接できます。類似サイズの梁、柱、ブラケットなどを日々溶接する鉄骨ファブリケーター向けに設計されています。
TeklaやSolidWorksなどの3D CADデータをそのまま読み込むことができるため、設計担当者が作成したモデルデータでロボットを直接駆動可能です。EtherCATバスによる高精度なサーボ制御により、ロボット本体と走行レールがシームに沿って完璧に同期して移動します。
技術仕様
| 軸数 | 7軸(6軸溶接ロボット+走行レール) |
|---|---|
| アームスパン | 2000 mm |
| 走行レール | 9 mまたは12 m(その他の長さも応相談) |
| 繰り返し精度 | ±0.05 mm |
| ビジョン | 高精度3Dレーザーのスキャン |
| パス生成 | ティーチングレス:スキャンデータから開先を特定しパスを算出 |
| データ連携 | TeklaおよびSolidWorks |
| モーション制御 | EtherCATバスサーボ |
| 溶接プロセス | MIG / MAG;ソリッドワイヤおよびフラックス入りワイヤ;多層盛・多パス溶接 |
| 溶接電源 | Aotai、Megmeet、Panasonic、Lincoln Electric、Miller、またはご要望に応じたメーカー |
| 溶接規格 | ISO、AWS D1.1、船級規格(ABS、LR、CCS)に準拠した施工法に対応可能 |
| 認証 | CE、ISO 9001 |
| 納期 | 構成により20〜45日 |
| 保証 | 機械本体24ヶ月保証(消耗品を除く) |
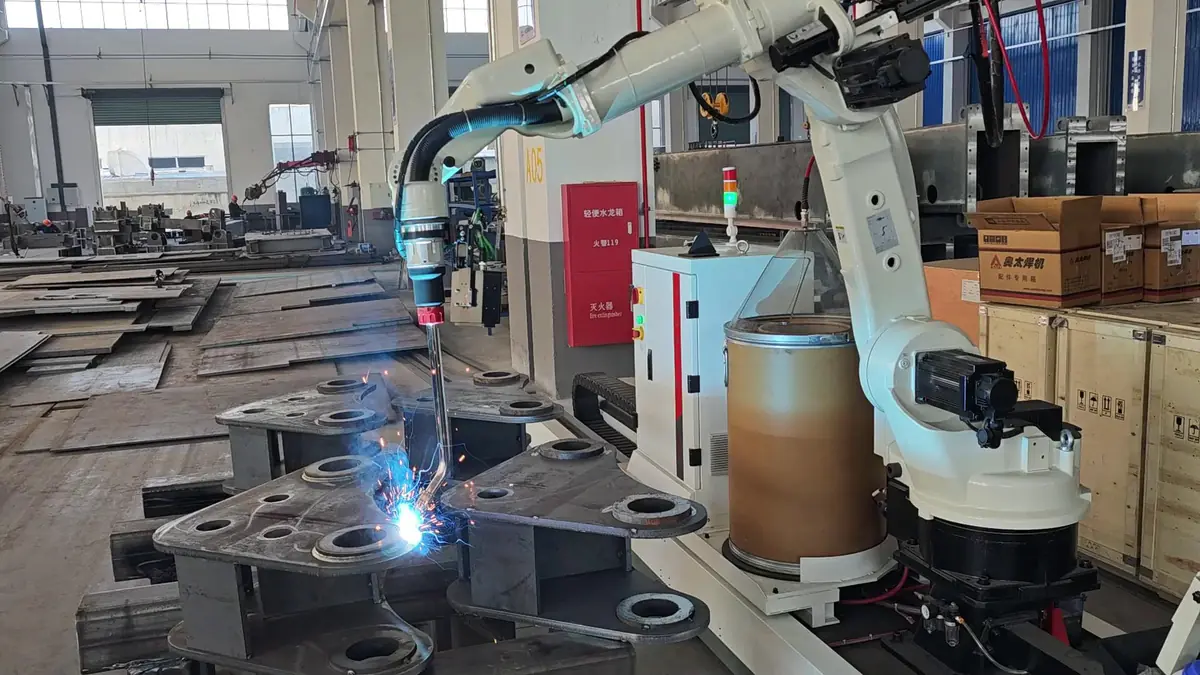
ティーチングレス溶接の仕組み
- ワークのセット。 梁や柱などのワークを、レールの脇にある溶接ステージ上に載せます。
- スキャン。 3Dレーザースキャナーがワークの位置や組立て精度など、実際の状態を正確に計測します。
- パス計算。 ソフトウェアが溶接シームを識別し、TeklaやSolidWorksのモデルデータ(利用可能な場合)を基に、トーチの経路と溶接順序を算出します。
- 溶接。 ロボットがレール上を移動しながら各シームを自動溶接します。オペレーターは結果の確認と次のワークの段取りのみを行います。
鉄骨構造物においてティーチングレスが不可欠な理由
鉄骨構造物は、物件ごとに梁の長さ、スチフナーの位置、接合プレートの形状などが異なるため、完全な同一品がほとんどありません。従来のロボットでは、新しいワークごとに作業員が1点ずつティーチングを行う必要があり、そのプログラミング時間がロボットによる効率化のメリットを相殺してしまいます。3Dスキャンと自動パス生成機能によりその大半の手間が削減されるため、多品種少量生産の鉄骨加工においてロボットの導入価値が飛躍的に高まります。
主な対象ワーク
一般的な対象物と業界:
ワーク
- スチフナーおよびエンドプレート付きH形鋼
- ベースプレートおよびブラケット付き柱
- ガセットプレートおよび各種接合プレート
- ビルトH形鋼および同等サイズの構造部材
対応業界
- 建築鉄骨構造物
- プラントおよび産業用倉庫
- 橋梁(二次部材)
- 建設機械
他の溶接ロボットとの比較
| システム | 強み | こんな場合におすすめ |
|---|---|---|
| 片持ち式溶接ロボット CWR500A | 前後の開口部が広くクレーン搬入が容易;アームリーチ3.5 m | クレーンで搬入する長尺プレート、H形鋼、ボックスガーダーなど |
| 門型(ガントリー)溶接ロボット | 12 m × 4 mなどの長方形エリア全体をカバー | 船殻ブロックやトレーラーフレームなどの大型ワーク |
| レール走行式7軸溶接ロボット(本機) | 3Dスキャン機能を備えたコンパクトな1軸拡張型ライン | 同等サイズの鉄骨構造部材 |
| 移動式溶接ロボット | ロボット自体がワーク側に移動するためレールが不要 | ステーションへの搬送が困難なほど大きくて重いワーク |
| ロボット溶接ワークステーション | ポジションテアがワークを最適な溶接姿勢に回転 | 数トンまでのリピートワークのバッチ生産 |
| 協働ロボット溶接ステーション | ダイレクト・ティーチング可能、安全リスクアセスメントにより安全柵なし運用も可 | 小ロット多品種、頻繁な段取り替えが必要なワーク |
価格を決定する要因
本機はお客様のワーク仕様に合わせてカスタムビルドされます。お見積りの変動要素は以下の通りです:
| コスト要因 | オプション選択肢 | 価格への影響 |
|---|---|---|
| レール長さ | 9 m、12 m、または特注長 | レールが長くなるほど、架台構造、ラック、据付工数が増加します |
| ビジョンシステムとソフトウェア | 3Dレーザースキャン、Tekla / SolidWorks連携 | プログラミング作業の自動化度合いを決定します |
| 溶接プロセス | ソリッドワイヤまたはフラックス入りワイヤ、シングルワイヤ | 厚板用プロセスパッケージはハードウェアではなくパラメータ設定で対応 |
| 溶接電源 | Aotai、Megmeet、Panasonic、Lincoln Electric、Miller | 海外ブランドは高価ですが、地域によっては国内ブランドの方が保守が容易です |
| ワークハンドリング | 溶接ベッドおよび簡易治具 | ワークのサイズに合わせて設計されます |
| 現地サービス | 現地据付および操作トレーニング | 別途お見積りとなります(現地作業はおおむね1週間程度) |
お見積りの際は、対象となる典型的な部材の図面、板厚、および日産目標数をお知らせください。青島(Qingdao)港条件(FOB)でお見積りいたします。
納品、据付、およびサポート
- 仕様決定と図面確認。 お客様のワーク図面を基に、エンジニアがレールの長さ、ベッド、および溶接プロセスを確定します。
- 製造と工場出荷前テスト。 構成に応じて20〜45日の納期で製造します。出荷前に組み立てとテスト溶接を実施します。
- 現地での事前準備。 レール設置用の水平な床面の確保、電源、シールドガスの準備をお願いします。機械到着前に、基礎要件を当社のエンジニアとご確認ください。
- 据付とトレーニング。 現地での据付およびオペレータートレーニングには通常約1週間かかり、別途お見積りとなります。プログラミング、日常操作、および定期メンテナンスについて習得いただけます。
- アフターサポート。 機械本体の24ヶ月保証(消耗品を除く)に加え、ソフトウェアや溶接プロセスに関するリモート技術サポートを提供します。
鉄骨溶接におけるよくある課題と、ロボットによる解決策
鉄骨構造物の部材は案件ごとに異なります。手動溶接や従来のティーチング式ロボットで生産性が上がらない原因となる代表的な課題と、本機のスキャン機能による解決策は以下の通りです:
| 課題 | 主な原因 | システムの対応策 |
|---|---|---|
| 案件ごとに部材形状が異なる | 長さ、スチフナー、プレートの仕様が毎回変わる | 3DスキャンデータおよびTekla/SolidWorksのモデルから自動でパスを算出 |
| ベッド上のワーク位置が毎回ズレる | クレーン搬入では正確な位置決めが困難 | 溶接前にスキャナーが実際の正確な位置を計測 |
| 組立て時の開先ギャップにバラツキがある | 切断および組立て時の公差 | 公称図面ではなく、実際のジョイント形状をスキャンして適応 |
| 長尺溶接部の歪み | 長い溶接線への熱入力による歪み | プログラム内で溶接シーケンスや間欠溶接パターンを設定 |
| 溶接よりもティーチングに時間がかかる | 一点ずつのポイントプログラミングが必要な単品・多品種ワーク | ティーチングレスのパス生成機能によりプログラミング時間を大幅に削減 |
導入前のチェックリスト:鉄骨構造用溶接ロボット
お見積もりをご依頼の前に、以下の情報をご確認ください:
- 最も長い部材およびよく使用する部材の長さ、高さ、重量
- 代表的な継手:スチフナ、エンドプレート、ベースプレート、ガセット、ブラケット
- 板厚、および多層盛溶接が必要かどうか
- 詳細設計にTeklaまたはSolidWorksを使用しているかどうか
- 9 m、12 m、またはそれ以上の長尺レールと溶接ベッドを設置する床面積
- 資材の搬入・搬出用クレーンの動線
- 1日あたりの目標生産量(部材数または溶接長)
- 電源、シールドガス、ヒュームコレクタの設備環境
日常および定期メンテナンス
| 期間 | 作業内容 |
|---|---|
| 毎直 | ノズルの清掃とスパッタの除去、コンタクトチップの点検および摩耗時の交換、ワイヤ送り・残量の確認、シールドガス流量の確認 |
| 毎週 | 3Dスキャナ窓の清掃、トーチケーブル、ホース、ガス配管の点検 |
| 毎月 | レールとラックの清掃、ラック&ピニオンの給油、ケーブルベアの点検 |
| 毎年 | レールの芯出し確認、メーカー指定に基づくロボットの定期点検・整備 |
減速機のグリスやバッテリーの交換時期については、ロボットおよび溶接電源の取扱説明書に従ってください。ロボットプログラムや溶接施工要領書は、変更の都度バックアップを取ってください。
安全対策
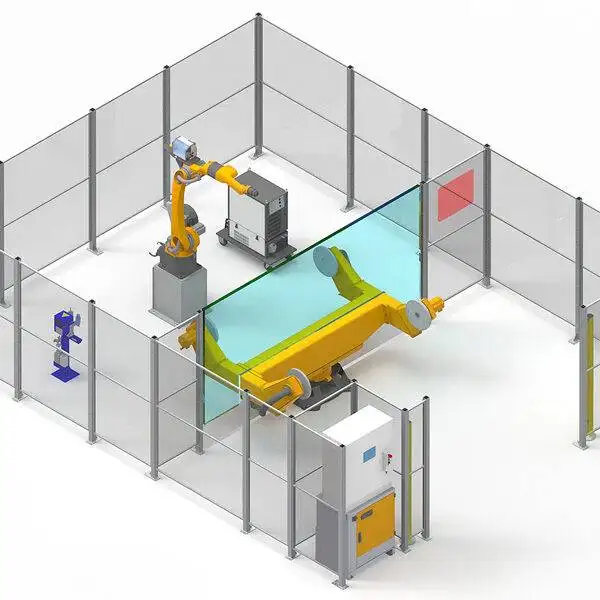
- レールおよび溶接ベッドの周囲に安全柵を設置し、アクセスゲートとインターロックを連動させる
- レール上を移動するロボットの稼働範囲内に立ち入らない
- 溶接ベッドに沿ってヒューム抽出装置(集塵機)を設置する
- アーク光から周辺を守るため、遮光カーテンやスクリーンの設置
鉄骨加工工場におけるロボットの役割
ロボットは工程全体ではなく、溶接工程を自動化するものです。一般的なワークフローは以下の通りです:
- 詳細設計。 TeklaやSolidWorksで部材をモデリングし、そのモデルデータをロボットへ連携します。
- 切断・孔あけ。 板材や形鋼を切断します。正確な切断により、組立時の隙間を最小限に抑えられます。
- 仮組み・タック溶接。 組立担当者がスチフナ、エンドプレート、ブラケットの位置決めと仮付けを行います。
- ロボット溶接。 部材のスキャン、パス計算を経て、ロボットが全継手を自動溶接します。
- 検査・仕上げ。 溶接部の検査後、ショットブラストおよび塗装工程へ送られます。
最も高い効果が得られるのは、仮組みの精度が安定している場合です。スキャナが通常の誤差を補正しますが、上流工程での切断・仮付け精度を高めることで、ロボットの待ち時間を減らし、稼働率を最大化できます。
メリットと制限事項
メリット
- 新しい部材のポイント指定(ティーチング)が不要
- お使いのTeklaやSolidWorksの3Dモデルをそのまま活用可能
- 既存の工場スペースに配置しやすいコンパクトな1軸ロボットシステム
- ±0.05 mmの繰り返し精度とEtherCATサーボ制御
制限事項
- 船舶パネルのような非常に幅広のワークには、門型(ガントリー)溶接ロボットがより広い範囲をカバーします
- クレーンで搬入する長尺の橋梁プレートには、片持ち(カンチレバー)溶接ロボットが広いリーチを提供します
- 多品種少量のリピート小物部品には、ポジショナー付きワークステーションが高速です
- 薄板部品の溶接には、レーザ溶接の方が適している場合が多くあります
MAG溶接のワイヤ径と電流の目安
ソリッドワイヤによるMAG溶接の一般的な電流範囲です。プロセスライブラリが自動でパラメータを選択しますが、ワイヤ在庫や板厚の計画時にこの表をご活用ください。
| ワイヤ径 Ø | 短絡移行 (A) | グロビュール移行 (A) | スプレー移行 (A) | 推奨板厚 |
|---|---|---|---|---|
| 0.8 mm | 40–120 | 120–170 | 170–200 | 0.8–4.0 mm |
| 1.0 mm | 60–140 | 140–190 | 190–300 | 2.0–8.0 mm |
| 1.2 mm | 80–180 | 180–240 | 240–400 | 約 4 mm以上 |
| 1.6 mm | 130–220 | 220–280 | 280–500 | 約 8 mm以上 |
短絡移行は14–22 V前後、グロビュール移行は22–26 V前後(スパッタが発生しやすいため避けるべき領域)、スプレー移行は26 V以上で行います。
レール走行式溶接ロボットに関するよくある質問(FAQ)
新しい部品ごとにロボットのティーチングが必要ですか?
いいえ、必要ありません。3Dレーザスキャナがワークを測定し、ソフトウェアが自動で溶接パスを計算します。オペレータが結果を確認して溶接を開始します。
どのソフトウェアのデータをインポートできますか?
TeklaやSolidWorksのモデルと連携できるため、詳細設計に使用した3Dモデルをそのまま溶接に利用できます。
レールの長さはどれくらいまで対応できますか?
標準レールは9 mおよび12 mです。最も長い部材に合わせて、その他の長さもご用意可能です。
カンチレバー(片持ち)溶接ロボットとの違いは何ですか?
本機は、同等サイズの鉄骨部材に対応するコンパクトなシングルロボットシステムです。カンチレバー仕様は、最大3.5 mの作業幅を持つ水平アームを追加しており、クレーンで搬入する幅広のプレート溶接に適しています。
AWS D1.1の規格要件を満たす溶接は可能ですか?
お客様の特定の継手や材料に合わせて、ISO、AWS D1.1、およびABS、LR、CCSなどの船級規格に準拠した溶接施工要領書の取得が可能です。
納期はどれくらいですか?
仕様により異なりますが、納期は20〜45日です。現地での据付およびトレーニングには約1週間かかり、お見積もりは別途となります。
スチフナやベースプレートが付いた柱の溶接はできますか?
はい、可能です。スチフナやエンドプレート付きのH形鋼、ベースプレートやブラケット付きの柱などが、本機の代表的なワークとなります。
オペレータにはどのようなトレーニングが必要ですか?
現地での据付・調整時に約1週間のトレーニングを行います。ワークのセット、スキャンの実行、生成されたパスの確認、溶接の開始手順を習得いただけます。
カンチレバー、門型(ガントリー)、移動式、ワークステーション、協働ロボットシステムを比較検討するには、すべての溶接ロボットをご覧ください。
鉄骨部材の図面をお送りください。 最適なレール長とプロセスをご提案し、FOB青島(Qingdao)条件でお見積もりいたします。
仕様と見積もりを依頼する