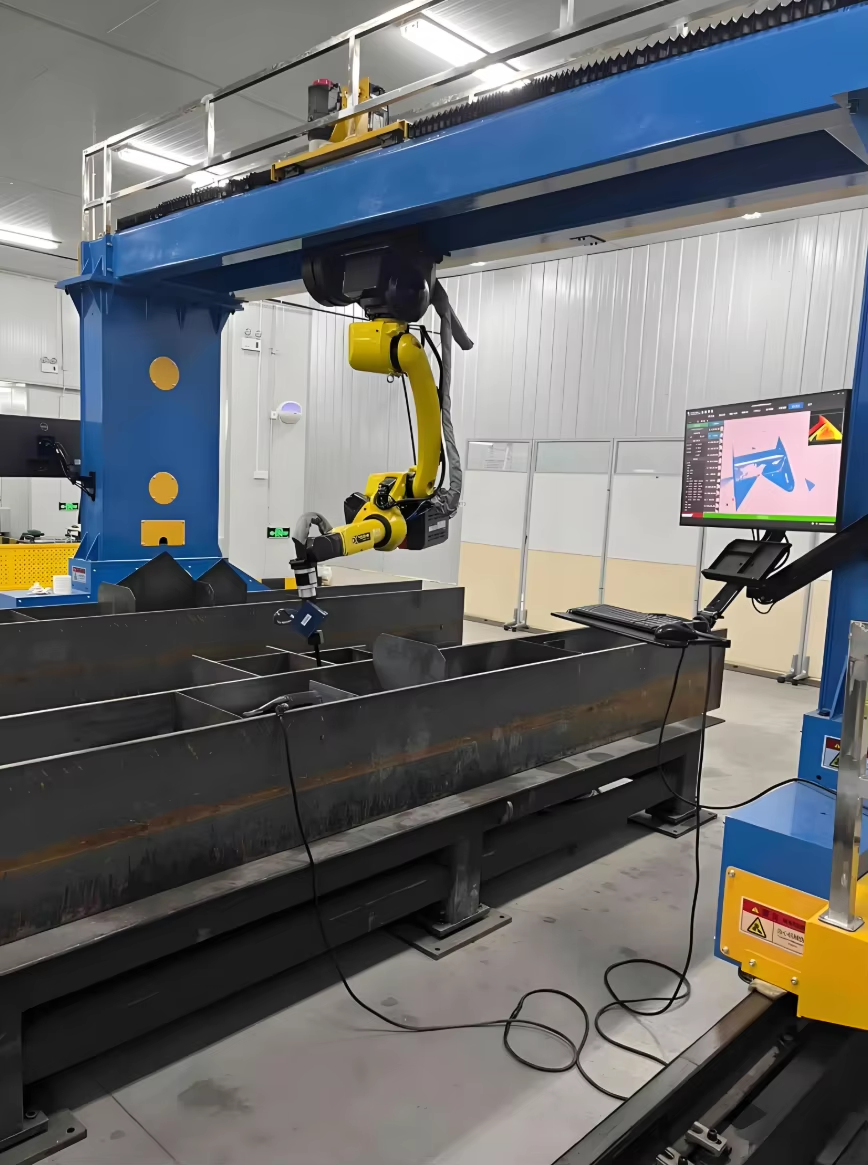
ガントリー溶接ロボット:概要
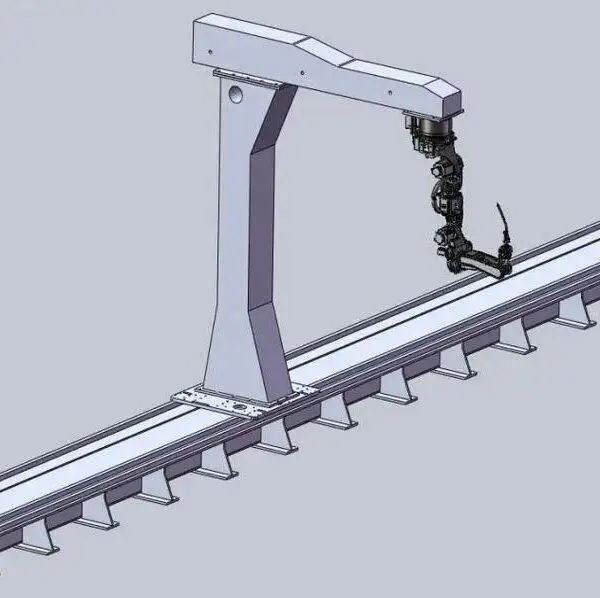
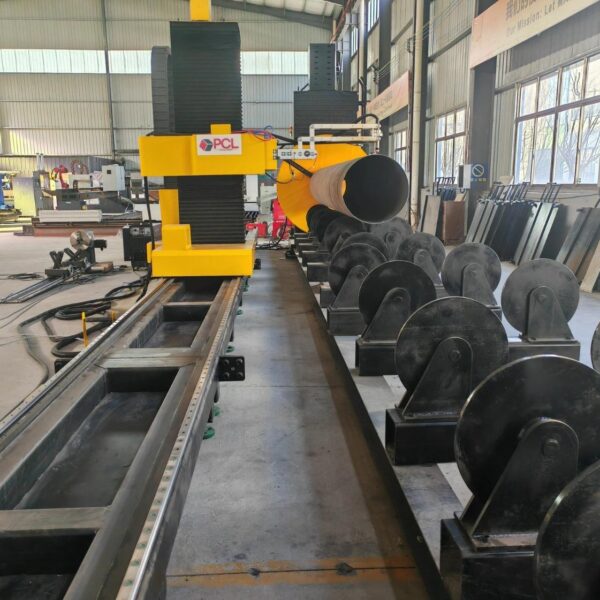
ガントリー溶接ロボットは、オーバーヘッドガントリー(門型フレーム)に6軸の溶接ロボットを吊り下げるか、フロアレール上を走行するコラムに搭載したシステムです。ガントリーが追加軸として機能するため、トレーラーのシャーシ、船舶パネル、橋梁用ビーム、大型鉄骨など、ロボットアーム自体のリーチをはるかに超える大型ワークのあらゆる溶接線に届きます。
ストロークはお客様のワークに合わせて設計されます(例:12 m × 4 m × 2 m)。また、全長約20 mのビームであれば、長手方向に一パスで溶接可能です。ロボットが広範囲を移動するため、1台のガントリーで複数のステーションを兼ねることも可能です。片側で溶接を行っている間に、もう片側で作業員が次のワークをセットできます。
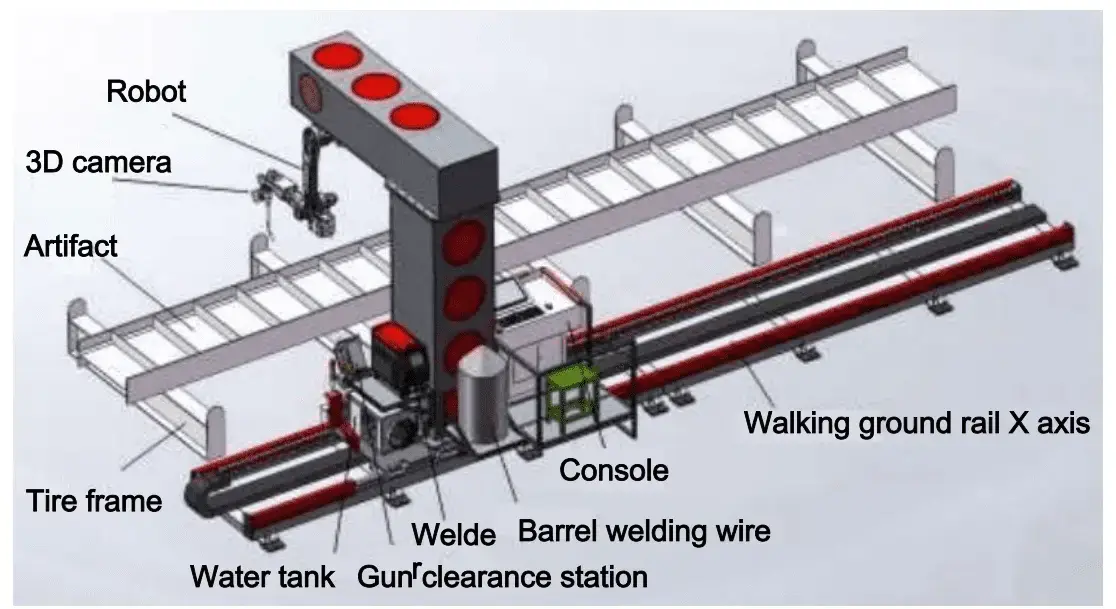
技術仕様
| フレーム構成 | オーバーヘッドガントリーまたはフロアレール式コラム |
|---|---|
| ストローク(X / Y / Z) | 完全カスタマイズ可能(例:12 m × 4 m × 2 m) |
| ロボット | 6軸溶接ロボット(ガントリーにより走行軸を追加) |
| 駆動方式 | ACサーボモーター付き高精度ラック&ピニオン |
| 溶接プロセス | MIG / MAG / TIG / タンデムツインワイヤ |
| 継ぎ目検出 | レーザーシームトラッキングおよびアークセンシング(オプション) |
| プログラミング | オフラインプログラミングまたはティーチングレスパス生成 |
| 溶接電源 | Aotai、Megmeet、Panasonic、Lincoln Electric、Miller、またはご要望に応じたその他のメーカー |
| 溶接規格 | ISO、AWS D1.1、船級規格(ABS、LR、CCS)に準拠した施工法認定が可能 |
| 認証 | CE、ISO 9001 |
| 納期 | 構成により20〜45日 |
| 保証 | 本体24ヶ月保証(消耗品を除く) |
オーバーヘッドガントリーか、フロアレール式コラムか?
| レイアウト | 特徴 | 適した用途 |
|---|---|---|
| オーバーヘッドガントリー | 2本のレール上を走行するブリッジにロボットを吊り下げ | 幅広のワーク、マルチステーションレイアウト。ワーク周囲の床面をすっきり確保 |
| フロアレール式コラム | 1本のフロアレール上を走行するコラムにロボットを設置 | 長尺で幅の狭いワーク。建物高さを抑えたい場合 |
ガントリーステーションの稼働の流れ
- ワークの段取り。 クレーンを使用して、ワークを溶接ベッドまたは治具にセットします。2ステーション仕様の場合、一方のワークを溶接している間に、もう一方のセットを行います。
- プログラムの生成。 オフラインプログラミング用にモデルをインポートするか、構成に応じてティーチングレスシステムでパスを自動生成します。
- 実際の溶接線の検出。 レーザーシームトラッキングとアークセンシングにより、開先ズレや熱変形に合わせてトーチ位置を補正します。
- 長尺シームの連続溶接。 ガントリーがワークの全長にわたってロボットを搬送するため、途中で停止・再起動することなく長い溶接線を連続して溶接できます。
主なワークと適用業界
対象ワーク
- トラックおよびトレーラーシャーシ
- 船舶パネルおよび船殻ブロック
- 橋梁・建築用梁
- 建設機械部品
- 鉄道車両フレーム
- 貯槽・圧力容器
ガントリーを選ぶ理由
- ロボットアームのリーチではなく、ガントリーによって加工範囲を設定可能
- 1台のガントリー下に複数のステーションを配置し、アーク稼働率を向上
- 長い溶接線を1パスで連続溶接
- ワーク周辺の床面がクレーン作業用にフリー(オーバーヘッド型)
- リアルタイムのシームトラッキングで熱変形を補正
他の溶接ロボットとの比較
| システム | 強み | 選定の目安 |
|---|---|---|
| 片持ち式溶接ロボット CWR500A | クレーン搬入がしやすい前後開放構造、リーチ3.5 m | クレーンで搬入する長尺板金構造物、H形鋼、ボックス梁 |
| ガントリー溶接ロボット(本機) | 例:12 m × 4 mの長方形エリア全体をカバー | 船殻ブロックやトレーラーフレームなどの超大型ワーク |
| レール走行式7軸溶接ロボット | 3Dスキャン機能を備えたコンパクトな単体ロボットライン | 同等サイズの鉄骨構造部材 |
| 移動式溶接ロボット | ワーク側へ自走、レール不要 | ステーションへの移動が困難な、あまりに巨大・重量のあるワーク |
| ロボット溶接ワークステーション | ポジションテでワークを最適な溶接姿勢に回転 | 数トンまでのリピートワークのバッチ生産 |
| 協働ロボット溶接ステーション | ダイレクトティーチング、リスクアセスメントにより安全柵が不要な場合も | 多品種少量生産、頻繁な段取り替え |
ガントリー溶接ロボットの価格を決定する要素
ガントリーは設置スペースやワークに合わせて設計されるため、プロジェクトごとの個別お見積りとなります。主なコスト要因は以下の通りです:
| コスト要因 | オプション | 価格への影響 |
|---|---|---|
| ストローク | 作業エリアの長さ、幅、高さ | 作業エリアの拡大に伴い、鉄骨構造やレールが増加 |
| ロボット台数 | プロジェクトごと | ロボット1台につきアーム、電源、トーチセットが追加 |
| レイアウト | オーバーヘッドガントリーまたはフロアレール式コラム | オーバーヘッド式は多くの鉄鋼材が必要だが床面を広く使える |
| 溶接プロセス | シングルワイヤまたはタンデムツインワイヤ | タンデム式には追加の電源とツイン用トーチが必要 |
| シーム検出・プログラミング | レーザー追従、アークセンシング、オフラインまたはティーチングレス | ソフトウェアとセンサーの仕様により新規ワークのプログラミング速度が変動 |
| 溶接電源 | Aotai、Megmeet、Panasonic、Lincoln Electric、Miller | 輸入ブランドは高価、国産・現地ブランドは地域により保守が容易 |
| サービス | 現地据付およびトレーニング | 別個のお見積り(通常は現地で約1週間) |
お見積りの際は、最大サイズおよび代表的なワークの図面、板厚、材質、利用可能な設置スペースをお知らせください。青島(Qingdao)港条件(FOB)でお見積りいたします。
納入、据付、およびサポート
- 構成設計と図面作成。 当社のエンジニアが、お客様の設置スペースとワークに合わせてガントリー、ストローク、ステーションをレイアウトします。
- 製造と工場テスト。 構成により20〜45日の納期がかかります。出荷前に組み立てとテスト溶接を実施します。
- 設置準備。 レール用基礎工事、電源、シールドガスの配管準備、およびガントリー上のクレーンクリアランスの確認を行います。機械到着前に必ず当社のエンジニアと基礎要件をご確認ください。
- 据付とトレーニング。 現地での据付およびオペレータートレーニングは通常約1週間かかり、別途お見積りとなります。オペレーターはプログラミング、日常操作、および定期メンテナンスを学びます。
- アフターサポート。 本機には24ヶ月の保証(消耗品を除く)が適用され、ソフトウェアや溶接プロセスに関するリモート技術サポートを提供します。
大型溶接構造物における一般的な課題とガントリーによる解決策
大型ワークには、長尺の溶接線、熱変形、段取りの非効率さといった特有の課題があります。ガントリーステーションはこれらを次のように解決します:
| トラブル | 主な原因 | システムの対応策 |
|---|---|---|
| 溶接中に継ぎ目がズレる | 長尺の継ぎ目における熱変形 | レーザーシームトラッキングとアークセンシングにより、トーチをリアルタイムで補正します |
| ワークごとに組立てのズレがある | 大型フレームの切断および組立て公差 | 公称モデルに頼らず、溶接前に継ぎ目を検知します |
| ロボットが奥や遠くの継ぎ目に届かない | ロボットの固定ベースとアームの可動範囲の限界 | ガントリーがX、Y、Z軸に沿って作業エリア全体を移動させます |
| ワークの段取り中にロボットが待機する | 1ステーションのみ | 1台のガントリー下に2つ以上のステーションを配置:一方の段取り中に他方を溶接 |
| 長い溶接ビードにストップ・スタートの跡が残る | 固定式ロボットの再位置決め | 1パスで約20mの連続溶接が可能 |
ご購入前のガントリー計画チェックリスト
ガントリーは、お使いのワークや工場建物に合わせて構築されます。まず以下の情報をご確認ください:
- 最大および最も一般的なワークの寸法と重量。
- クレーンの耐荷重と予定作業エリア上のフックの高さ。
- 利用可能な床面の長さ、幅、および建物の高さ。
- 床の状態とレール基礎用のスペース。
- ガントリー下に設置したいステーションの数。
- 溶接プロセス:シングルワイヤまたはタンデムツインワイヤ、および板厚。
- プログラミングデータ:オフラインプログラミング用の3Dモデルの有無、またはスキャンが必要なワーク。
- 電源、シールドガス、およびヒュームコレクター。
日常および定期メンテナンス
| 頻度 | 作業内容 |
|---|---|
| 毎シフト | ノズルの清掃とスパッタの除去、コンタクトチップの点検および穴の摩耗時の交換、ワイヤ送給と在庫の確認、シールドガス流量の確認 |
| 毎週 | トーチケーブルやホースの摩耗点検、ガス接続部の漏れ点検、トーチクリーニングステーションまたはアンチスパッタ装置(装備されている場合)の清掃 |
| 毎月 | レールとラックの清掃、ラック&ピニオンおよびガイドの給油、ケーブルベアと内部ケーブルの点検 |
| 毎年 | レールの芯出しと固定ボルトの点検、メーカーの指定に従ったロボットおよびガントリー駆動部の保守 |
減速機のグリスやバッテリーの交換間隔については、ロボットおよび溶接電源メーカーのマニュアルに従ってください。変更後は毎回、ロボットプログラムと溶接施工法をバックアップしてください。
ガントリーステーション周辺の安全管理
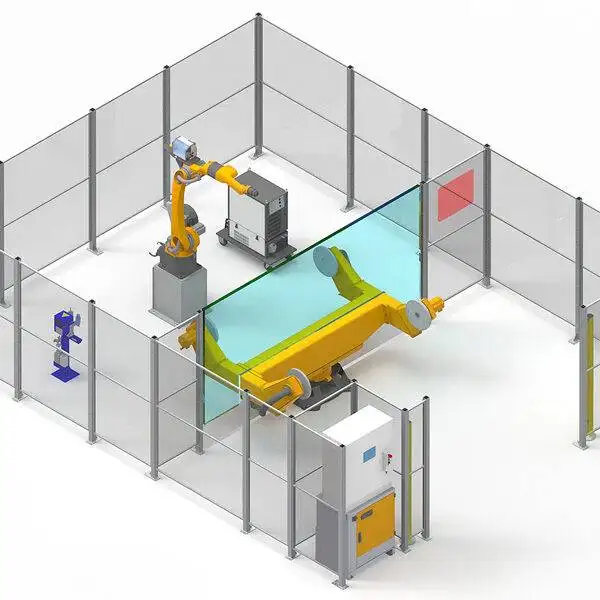
- 作業エリアを柵で囲い、アクセスゲートとロボットコントローラーをインターロックさせます。
- 溶接ステーションと段取りステーションの間にライトカーテンまたはエリアスキャナーを設置します。
- 移動中のロボットの上を荷物が通過しないよう、クレーンの動きとガントリーを連動させます。
- 溶接プロセスと作業エリアの長さに合わせたヒュームコレクターを設置します。
メリットと制限
メリット
- ロボットアームの届かない大型ワークの溶接が可能
- マルチステーションレイアウトにより、ワークの段取り中もロボットが溶接を継続
- 約20mまでの長尺連続溶接
- オーバーヘッド型により床面スペースを有効活用
- 厚板用のタンデムツインワイヤ仕様に対応可能
制限
- 床面スペース、基礎、およびクレーンのクリアランスが必要
- 固定式のため、広い工場内にワークが点在する場合は移動式溶接ロボットの方が柔軟に対応可能
- 小物のリピート生産には、ポジション付きワークステーションの方が高速かつ低コスト
- 薄板ワークにはレーザー溶接の方が適している場合が多い
MAG溶接のワイヤ径参考値
ソリッドワイヤMAG溶接の一般的な電流範囲です。プロセスライブラリがパラメータを自動選択しますが、ワイヤの在庫管理や板厚選定の際にご活用ください。
| ワイヤ径 Ø | 短絡移行 (A) | グロビュール移行 (A) | スプレー移行 (A) | 一般的な板厚 |
|---|---|---|---|---|
| 0.8 mm | 40–120 | 120–170 | 170–200 | 0.8–4.0 mm |
| 1.0 mm | 60–140 | 140–190 | 190–300 | 2.0–8.0 mm |
| 1.2 mm | 80–180 | 180–240 | 240–400 | 約 4 mm~ |
| 1.6 mm | 130–220 | 220–280 | 280–500 | 約 8 mm~ |
短絡移行は約14–22V、グロビュール移行は約22–26V(スパッタが発生しやすいため避けるべき領域)、スプレー移行は26V以上で行います。
ガントリー溶接ロボットに関するよくあるご質問
ワークの最大サイズはどのくらいですか?
ストロークはワークに合わせて設計されます。一般的な作業エリアは12m×4m×2mで、約20mのビードを全長にわたって溶接可能です。さらに大きなストロークにも対応できます。
オーバーヘッド型とフロアレール式(門型・片持ち)のどちらを選ぶべきですか?
オーバーヘッド型は幅広のワークやマルチステーションレイアウトに適しており、床面をすっきりと保てます。フロアレール式は長くて比較的細いワークに適しており、必要な建物の高さを抑えられます。
1台のガントリーで複数のステーションに対応できますか?
はい、可能です。オペレーターが次のワークの段取り・荷下ろしを行っている間にロボットが一方のステーションで溶接を行うため、アーク稼働率を高めることができます。
ロボットのプログラミング方法は?
構成に応じて、ワークモデルからのオフラインプログラミング、またはティーチング不要のパス生成機能を使用します。
熱変形や開先ズレにはどのように対応しますか?
レーザーシームトラッキングとアークセンシングにより、溶接中にトーチ位置をリアルタイムで補正します。
AWS D1.1や船級規格の要件を満たす溶接は可能ですか?
お客様の特定の継ぎ目や材料に合わせて、ISO、AWS D1.1、およびABS、LR、CCSなどの船級規格の溶接施工要件確認書(WPS)を取得可能です。
ガントリー溶接ロボットには基礎工事が必要ですか?
はい。レールを設置するためには水平で安定した基礎が必要です。機械の搬入前に、当社のエンジニアと基礎要件をご確認ください。
ご注文から稼働までの期間はどのくらいですか?
仕様によって異なりますが、納期は20〜45日程度で、現地での据付とトレーニングに約1週間かかります。基礎工事は搬入前までに完了させておく必要があります。
ガントリーを駆動する駆動システムは何ですか?
ACサーボモーターを備えた高精度ラック&ピニオンシステムです。
カンチレバー型、ガントリー型、移動式、ワークステーション型、協働ロボットシステムを比較検討するには、すべての溶接ロボットをご覧ください。
ワークの図面とレイアウト図をお送りください。 当社のエンジニアが最適なガントリーのレイアウト、ストローク、プロセスをご提案し、FOB青島(Qingdao)で御見積いたします。
仕様・見積もりを依頼する