روبوت لحام بـ 7 محاور مثبت على سكة: نظرة عامة
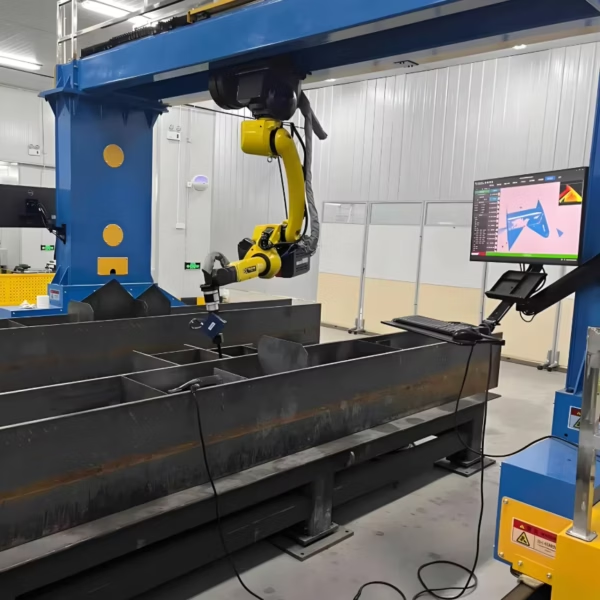
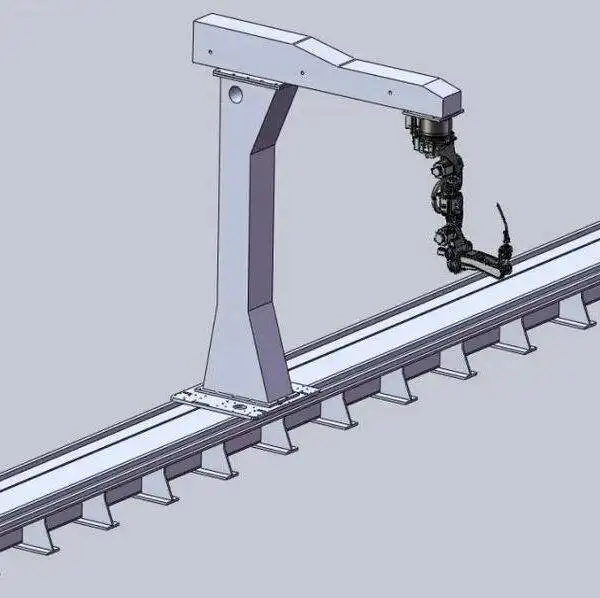
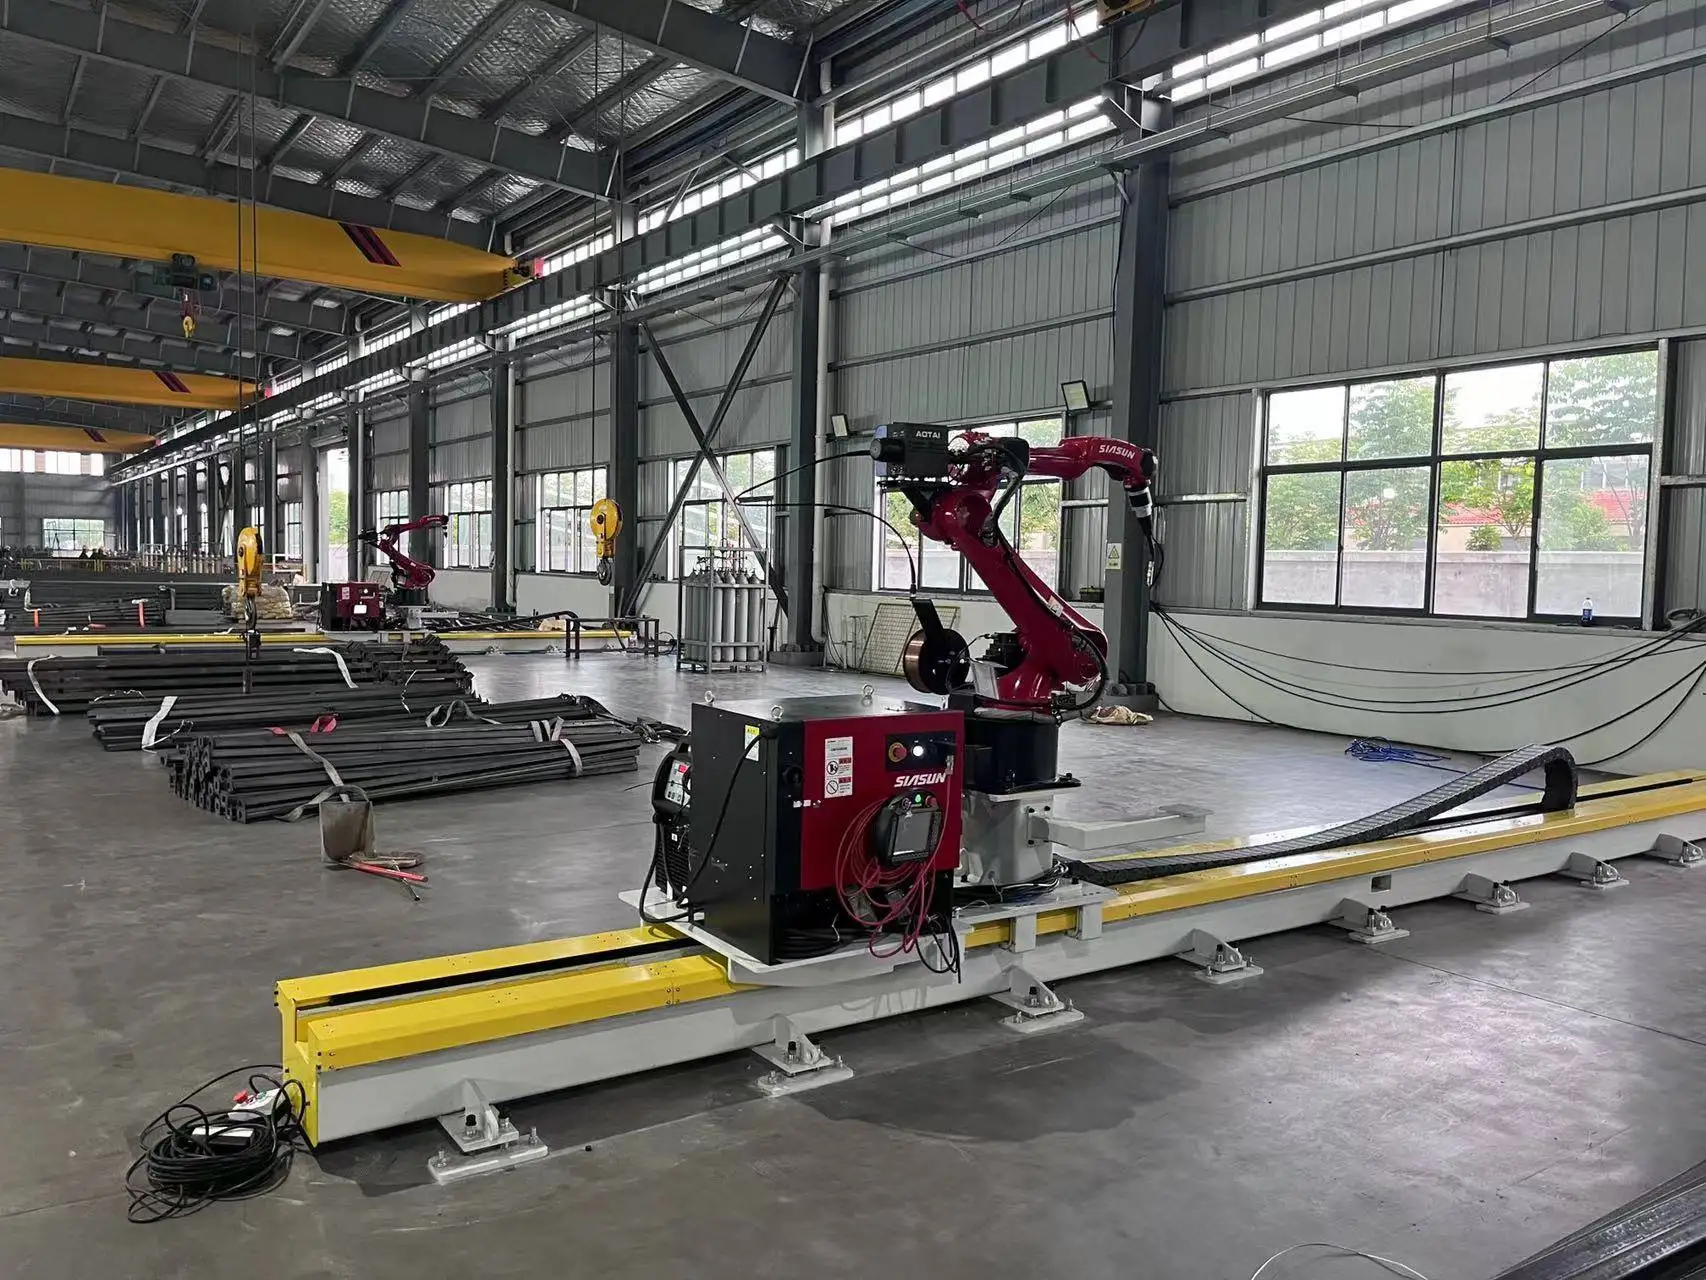
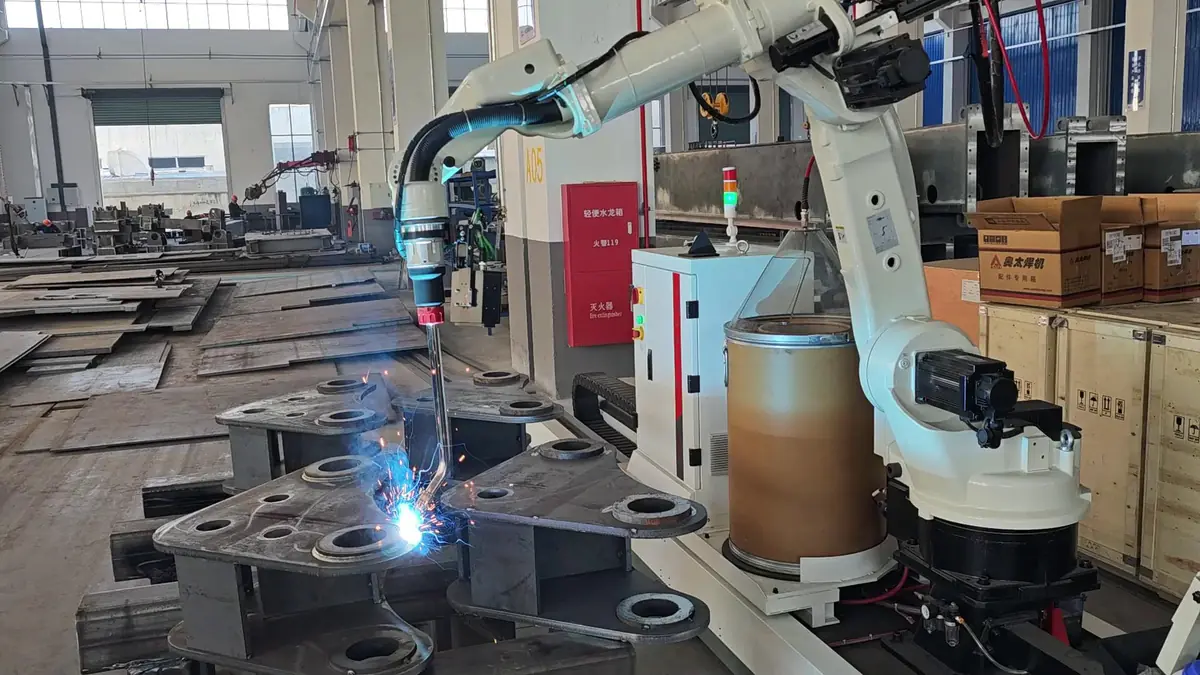
يضع روبوت اللحام هذا روبوت لحام بـ 6 محاور على سكة انتقال أرضية، مما يضيف محوراً سابعاً. يقوم مسح ضوئي ثلاثي الأبعاد (3D laser scanner) بقياس القطعة ويقوم البرنامج بحساب مسارات اللحام، بحيث يمكن لحام أعضاء الهياكل الفولاذية دون الحاجة لبرمجة يدوية (Teaching) لكل نقطة. تم تصميم هذا الجهاز خصصياً لمصنعي الهياكل الفولاذية الذين يقومون بلحام الكمرات (Beams) والأعمدة والكتائف ذات الأحجام المتشابهة يومياً.
يقرأ الجهاز بيانات القطع من برامج Tekla و SolidWorks، بحيث يمكن لنفس النموذج الذي ينتجه مهندسو التفصيل لديك تشغيل الروبوت. يحافظ التحكم المؤازر لناقل EtherCAT (EtherCAT bus servo control) على حركة الروبوت والسكة بالتزامن على طول خط اللحام.
المواصفات التقنية
| المحاور | 7 (روبوت لحام بـ 6 محاور + سكة انتقال) |
|---|---|
| نطاق الذراع | 2000 مم |
| سكة الانتقال | 9 متر أو 12 متر؛ أطوال أخرى حسب الطلب |
| دقة التكرار | ±0.05 مم |
| الرؤية | مسح ضوئي ثلاثي الأبعاد عالي الدقة |
| توليد المسار | بدون برمجة يدوية: تحديد خطوط اللحام وحساب المسارات من المسح الضوئي |
| رابط البيانات | Tekla و SolidWorks |
| التحكم بالحركة | ناقل مؤازر EtherCAT |
| عمليات اللحام | MIG / MAG؛ سلك صلب وبقلب مدمج (Flux-cored)؛ متعدد الطبقات والمتمررات |
| مصدر طاقة اللحام | Aotai، Megmeet، Panasonic، Lincoln Electric، Miller أو علامات تجارية أخرى حسب الطلب |
| معايير اللحام | يمكن تأهيل الإجراءات وفقاً لمعايير ISO و AWS D1.1 وقواعد هيئات التصنيف (ABS، LR، CCS) |
| الشهادات | CE، ISO 9001 |
| وقت التوصيل | 20–45 يوماً حسب التكوين |
| الضمان | 24 شهراً على الجهاز بالكامل (باستثناء المواد المستهلكة) |
كيف يعمل اللحام بدون برمجة يدوية (Teaching-Free)
- تحميل القطعة. ضع الكمرة أو العمود على طاولة اللحام بجانب السكة.
- المسح الضوئي. يقوم الماسح الضوئي ثلاثي الأبعاد بقياس القطعة كما هي في الواقع، بما في ذلك وضعها وتوافق تجميعها (Fit-up).
- حساب المسارات. يحدد البرنامج خطوط اللحام ويحساب مسارات شعلة اللحام وترتيبها، باستخدام نموذج Tekla أو SolidWorks حيثما يتوفر.
- اللحام. يتحرك الروبوت على طول السكة ويلحم كل خط لحام. يقتصر دور المشغلين على التحقق من النتيجة وتحميل القطعة التالية.
لماذا تعتبر خاصية اللحام بدون برمجة مهمة في الهياكل الفولاذية
نادراً ما تكون أعمال الهياكل الفولاذية متطابقة مرتين: فأطوال الكمرات، وأماكن التقوية، ولوحات التوصيل تختلف من مشروع لآخر. مع الروبوتات التقليدية، يجب على شخص ما برمجة كل جزء جديد نقطة بنقطة، وغالباً ما يلغي هذا الوقت المهدور سرعة الروبوت. يزيل المسح الضوئي والحساب التلقائي للمسارات معظم هذا العمل، وهو ما يجعل الروبوت مجدياً حقاً في الهياكل الفولاذية القائمة على المشاريع.
قطع العمل النموذجية
قطع العمل
- كمرات H (H-beams) مع دعامات تقوية ولوحات نهاية
- أعمدة مع لوحات القاعدة والكتائف
- لوحات التوصيل والوصلاث الداعمة (Gussets)
- الكمرات والمقاطع المركبة ذات الحجم المماثل
القطاعات الصناعية
- هياكل المباني الفولاذية
- المصانع والمستودعات الصناعية
- الجسور (الأعضاء الثانوية)
- آلات البناء
كيف تقارن مع روبوتات اللحام الأخرى
| النظام | القوة | اختره عندما |
|---|---|---|
| روبوت لحام ذراعي (Cantilever) CWR500A | جهة أمامية وخلفية مفتوحة لتحميل الرافعة؛ نطاق وصول 3.5 متر | وحدات الألواح الطويلة، كمرات H والكمرات صندوقية الشكل التي يتم تحميلها بالرافعة |
| روبوت لحام قنطري (Gantry) | يغطي مساحة مستطيلة كاملة، مثل 12 متر × 4 متر | القطع الواسعة جداً مثل أقسام السفن وأطر المقطورات |
| روبوت لحام بـ 7 محاور مثبت على سكة (هذا الجهاز) | خط روبوت واحد مدمج مع مسح ضوئي ثلاثي الأبعاد | أعضاء الهياكل الفولاذية ذات الحجم المماثل |
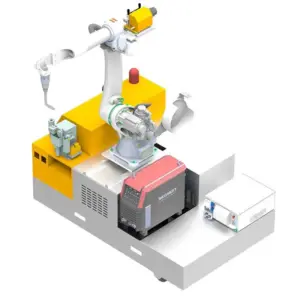
| روبوت اللحام المتنقل | يتحرك إلى قطعة العمل؛ لا حاجة لسكة | القطع الكبيرة جداً أو الثقيلة بحيث يصعب نقلها إلى أي محطة |
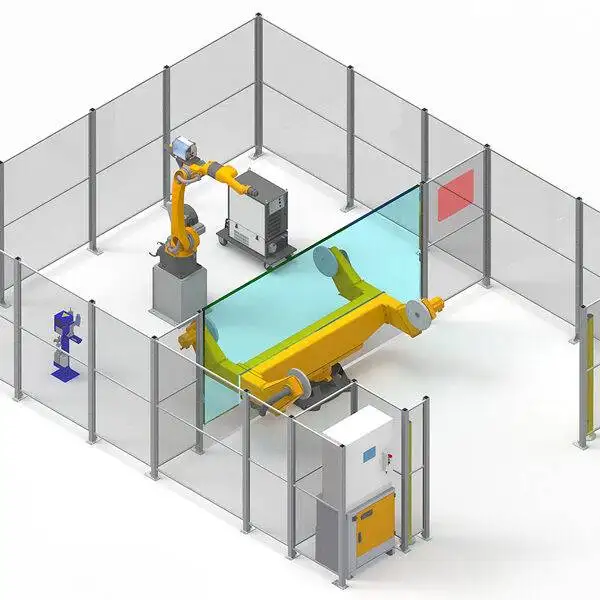
| محطة عمل روبوت اللحام | يقوم المحدد (Positioner) بتدوير القطعة لأفضل زاوية لحام | قطع متكررة تصل لعدة أطنان في دفعات |
| محطة لحام روبوت تعاوني (Cobot) | برمجة يدوية موجهة باليد، بدون سياج بعد تقييم المخاطر | قطع صغيرة ومتنوعة مع تغييرات متكررة |
ما الذي يحدد السعر
تم تكوين الجهاز ليناسب قطعك. هذه العناصر تؤثر على عرض السعر:
| عامل التكلفة | الخيارات | كيف يؤثر على السعر |
|---|---|---|
| طول السكة | 9 متر، 12 متر أو مخصص | السكك الأطول تضيف هيكلاً وترساً وزناً ووقت تركيب |
| الرؤية والبرمجيات | مسح ضوئي ثلاثي الأبعاد، رابط Tekla / SolidWorks | يحدد مقدار عمل البرمجة الذي يتم توفيره |
| عملية اللحام | سلك صلب أو بقلب مدمج، سلك فردي | حزم العمليات للصفائح السمكة تضيف وسائط وليس عتاداً صلباً |
| مصدر طاقة اللحام | Aotai، Megmeet، Panasonic، Lincoln Electric، Miller | العلامات التجارية المستوردة تكلفتها أعلى؛ العلامات المحلية أسهل في الصيانة في بعض المناطق |
| مناولة قطع العمل | طاولة لحام وتركيبات بسيطة | مصممة خصيصاً لأحجام قطعك |
| الخدمة | التركيب والتدريب في الموقع | يتم تسعيرها بشكل منفصل، عادة حوالي أسبوع واحد في الموقع |
للحصول على عرض سعر، أرسل رسومات لأعضائك النموذجية، سمك الصاج، وهدف الإنتاج اليومي. نقدم الأسعار على أساس FOB تشينغداو.
التسليم، التركيب والدعم
- التكوين والرسومات. يؤكد مهندسونا طول السكة، وطاولة العمل وعملية اللحام من رسومات القطع الخاصة بك.
- الإنتاج والاختبار في المصنع. وقت التسليم من 20 إلى 45 يوماً حسب التكوين. يتم تجمع النظام واختبار اللحام قبل الشحن.
- إعداد الموقع. قم بإعداد أرضية مستوية للسكة، ومصدر الكهرباء، وغاز الحماية. أكد متطلبات الأساس مع مهندسينا قبل وصول الجهاز.
- التركيب والتدريب. يستغرق التركيب في الموقع وتدريب المشغلين عادة حوالي أسبوع واحد ويتم تسعيرها بشكل منفصل. يتعلم المشغلون البرمجة، والتشغيل اليومي، والصيانة الروتينية.
- دعم ما بعد البيع. ضمان لمدة 24 شهراً على الجهاز بالكامل باستثناء المواد المستهلكة، مع دعم فني عن بعد للأسئلة المتعلقة بالبرمجيات والعمليات.
المشاكل الشائعة في لحام الهياكل الفولاذية وكيف يتعامل معها الروبوت
تختلف أعضاء الهياكل الفولاذية من مشروع لآخر. هذه هي المشاكل التي تجعل اللحام اليدوي أو بالروبوت التقليدي بطيئاً، وكيف يتعامل معها روبوت المسح الضوئي:
| المشكلة | السبب النموذجي | كيف يتعامل النظام معها |
|---|---|---|
| كل مشروع يجلب أعضاء جديدة | الأطوال، والتقويات، واللوحات تتغير | يتم حساب المسارات من المسح ثلاثي الأبعاد ونموذج Tekla أو SolidWorks |
| موضع القطعة يختلف على الطاولة | التحميل بالرافعة ليس دقيقاً أبداً | يقيس الماسح الضوئي الموضع الحقيقي قبل اللحام |
| فجوات التوافق (Fit-up) تختلف | تفاوتات القطع والتجميع | يقيس المسح الضوئي الوصلة الفعلية وليس الرسم الاسمي |
| التشوه في خطوط اللحام الطويلة | مدخلات الحرارة في اللحامات الطويلة | يتم تعيين تسلسل اللحام وأنماط اللحام المتقطع في البرنامج |
| البرمجة اليدوية تستغرق وقتاً أطول من اللحام | البرمجة نقطة بنقطة للقطع الفريدة | يؤدي توليد المسار بدون برمجة يدوية إلى إزالة معظم وقت البرمجة |
قبل الشراء: قائمة تحقق روبوت الهياكل الفولاذية
اجمع هذه المعلومات قبل طلب عرض السعر:
- طول وارتفاع ووزن العناصر الأطول والأكثر شيوعاً لديك.
- الوصفات النموذجية: المقويات، لوحات النهاية، لوحات القاعدة، الدعامات، والكتائف.
- سمك الألواح وما إذا كانت اللحامات متعددة تمريرات مطلوبة.
- ما إذا كان مهندسو التفصيل لديك يعملون ببرنامج Tekla أو SolidWorks.
- مساحة الأرضية المتاحة لسكة بطول 9 أمتار أو 12 متراً أو أكثر وفراش اللحام.
- إمكانية الوصول للرافعة للتحميل والتفريغ.
- الهدف اليومي للإنتاج بالعناصر أو أمتار اللحام.
- التوريد الكهربائي، غاز الحماية، واستخراج الأبخرة.
الصيانة اليومية والدورية
| الفترة | المهمة |
|---|---|
| كل وردية | تنظيف الفوهة وإزالة الترشاش؛ فحص طرف التلامس واستبداله عند تآكل التجويف؛ فحص تغذية الأسلاك ومخزون الأسلاك؛ التأكد من تدفق غاز الحماية |
| أسبوعياً | تنظيف نافذة الماسح الضوئي ثلاثي الأبعاد؛ فحص كابلات الشعلة والخراطيم وتوصيلات الغاز |
| شهرياً | تنظيف السكة والجريدة المسننة؛ تشحيم الجريدة المسننة والترس الصغير؛ فحص سلسلة الكابلات |
| سنوياً | فحص محاذاة السكة؛ إجراء صيانة الروبوت حسب مواصفات الشركة المصنعة له |
اتبع أدلة الشركات المصنعة للروبوت ومصدر الطاقة لمعرفة فترات تشحيم المخفض واستبدال البطارية. قم بعمل نسخ احتياطي لبرامج الروبوت وإجراءات اللحام بعد كل تغيير.
السلامة
- إحاطة السكة وفراش اللحام بسياج وتعشيق بوابات الوصول.
- إبعاد الأشخاص عن مسار حركة الروبوت أثناء تحركه على طول السكة.
- تركيب نظام استخراج الأبخرة على طول فراش اللحام.
- حماية المنطقة من ضوء القوس الكهربائي باستخدام الستائر أو الحواجز.
أين يندمج الروبوت في ورشة الهياكل الفولاذية
يستبدل الروبوت خطوة اللحام، وليس الخط بأكمله. يبدو التدفق النموذجي كالتالي:
- التفصيل (Detailing): يتم نمذجة العناصر في Tekla أو SolidWorks؛ نفس النموذج يغذي الروبوت لاحقاً.
- القطع والثقب: يتم قطع الألواح والقطاعات؛ القطع الدقيق يحافظ على صغر فجوات التجميع.
- التجميع والتثبيت (Fit-up): يتم تثبيت المقويات ولوحات النهاية والكتائف مبدئياً بواسطة العمال.
- لحام الروبوت: يتم مسح العنصر ضوئياً، وحساب المسارات، ويلحم الروبوت كل خط لحام.
- الفحص والتشطيب: يتم فحص اللحامات، ثم ينتقل العنصر إلى التفجير والطلاء.
تأتي أكبر المكاسب عندما يكون التجميع متسقاً. يتعامل المسح مع الاختلافات الطبيعية، لكن القطع والتثبيت الجيدين في المراحل السابقة يبقيان الروبوت يعمل بدلاً من انتظار التصحيحات.
المزايا والقيود
المزايا
- لا توجد حاجة للبرمجة اليدوية نقطة بنقطة للعناصر الجديدة
- يستخدم نموذج Tekla أو SolidWorks الذي يصممه مهندسو التفصيل لديك بالفعل
- خط روبوت واحد مدمج، سهل التركيب في ورشة قائمة
- دقة تكرار تبلغ ±0.05 مم وتحكم سيرفو عبر بروتوكول EtherCAT
القيود
- للأجزاء العريضة جداً مثل ألواح السفن، يغطي روبوت اللحام القنطري مساحة أكبر
- لوحدات صفائح الجسور الطويلة التي يتم تحميلها بالرافعة، يوفر روبوت اللحام الكابولي مدى وصول أكبر
- للأجزاء المتكررة الصغيرة، تكون محطة العمل المزودة بمحدد موضع (Positioner) أسرع
- غالباً ما تكون الأجزاء الصفائحية الرقيقة أفضل في اللحام بالليزر
مرجع مقاسات الأسلاك لحام MAG
نوافذ التيار النموذجية لحام MAG بالأسلاك المصمتة. تحدد مكتبة العمليات المعلمات تلقائياً، ولكن هذا الجدول يساعد عند تخطيط مخزون الأسلاك وسمك الألواح.
| قطر السلك Ø | قصر الدائرة (A) | الكروي (A) | الرشاش (Spray) (A) | الصفيحة النموذجية |
|---|---|---|---|---|
| 0.8 مم | 40–120 | 120–170 | 170–200 | 0.8–4.0 مم |
| 1.0 مم | 60–140 | 140–190 | 190–300 | 2.0–8.0 مم |
| 1.2 مم | 80–180 | 180–240 | 240–400 | من حوالي 4 مم |
| 1.6 مم | 130–220 | 220–280 | 280–500 | من حوالي 8 مم |
يعمل انتقال قصر الدائرة عند حوالي 14–22 فولت، والانتقال الكروي عند حوالي 22–26 فولت (منطقة الترشاش التي يجب تجنبها)، وانتقال الرش فوق 26 فولت.
الأسئلة الشائعة حول روبوت اللحام المثبت على سكة
هل أُحتاج لبرمجة الروبوت لكل جزء جديد؟
لا. يقوم الماسح الضوئي لليزر ثلاثي الأبعاد بقياس الجزء وتحسب البرمجيات مسارات اللحام. يتحقق المشغلون من النتيجة ويبدؤون اللحام.
ما هي البرمجيات التي يمكن استيرادها؟
يرتبط بمدخلات نماذج Tekla و SolidWorks، بحيث يمكن استخدام نموذج ثلاثي الأبعاد نفسه المستخدم للتفصيل في اللحام.
ما هو الطول الممكن للسكة؟
السكك القياسية هي 9 أمتار و 12 متراً. تتوفر أطوال أخرى لتناسب أطول العناصر لديك.
ما الفرق بينه وبين روبوت اللحام الكابولي؟
هذه الآلة عبارة عن خط روبوت واحد مدمج للعناصر الفولاذية ذات الحجم المماثل. يضيف الإصدار الكابولي ذراعاً أفقياً بعرض عمل يصل إلى 3.5 أمتار، لوحدات الألواح العريضة المحملة بالرافعة.
هل يمكن للحامات تلبية متطلبات AWS D1.1؟
يمكن تأهيل إجراءات اللحام وفقاً لمعايير ISO و AWS D1.1 وقواعد جمعيات التصنيف مثل ABS و LR و CCS، لتناسب وصلاتك وموادك المحددة.
ما هي مدة التسليم؟
مدة التسليم تتراوح بين 20 إلى 45 يوماً حسب التكوين. يستغرق التركيب والتدريب حوالي أسبوع واحد في الموقع ويتم تسعيرها بشكل منفصل.
هل يمكنه لحام الأعمدة ذات المقويات ولوحات القاعدة؟
نعم. تعد عوارض H ذات المقويات ولوحات النهاية، والأعمدة ذات لوحات القاعدة والكتائف، قطع عمل نموذجية لهذه الآلة.
ما هو التدريب الذي يحتاجه المشغلون؟
يستغرق التركيب والتدريب في الموقع حوالي أسبوع واحد. يتعلم المشغلون تحميل الأجزاء، وتشغيل المسح الضوئي، والتحقق من المسارات المولدة وبدء اللحام.
شاهد جميع روبوتات اللحام لمقارنة أنظمة الكابولي، والقنطري، والمتنقل، ومحطات العمل، والروبوتات التعاونية جنباً إلى جنب.
أرسل لنا رسومات عناصرك الفولاذية. سنوصي بطول السكة والعملية، ونقدم عرض سعر FOB تشينغداو.
احصل على التكوين وعرض السعر