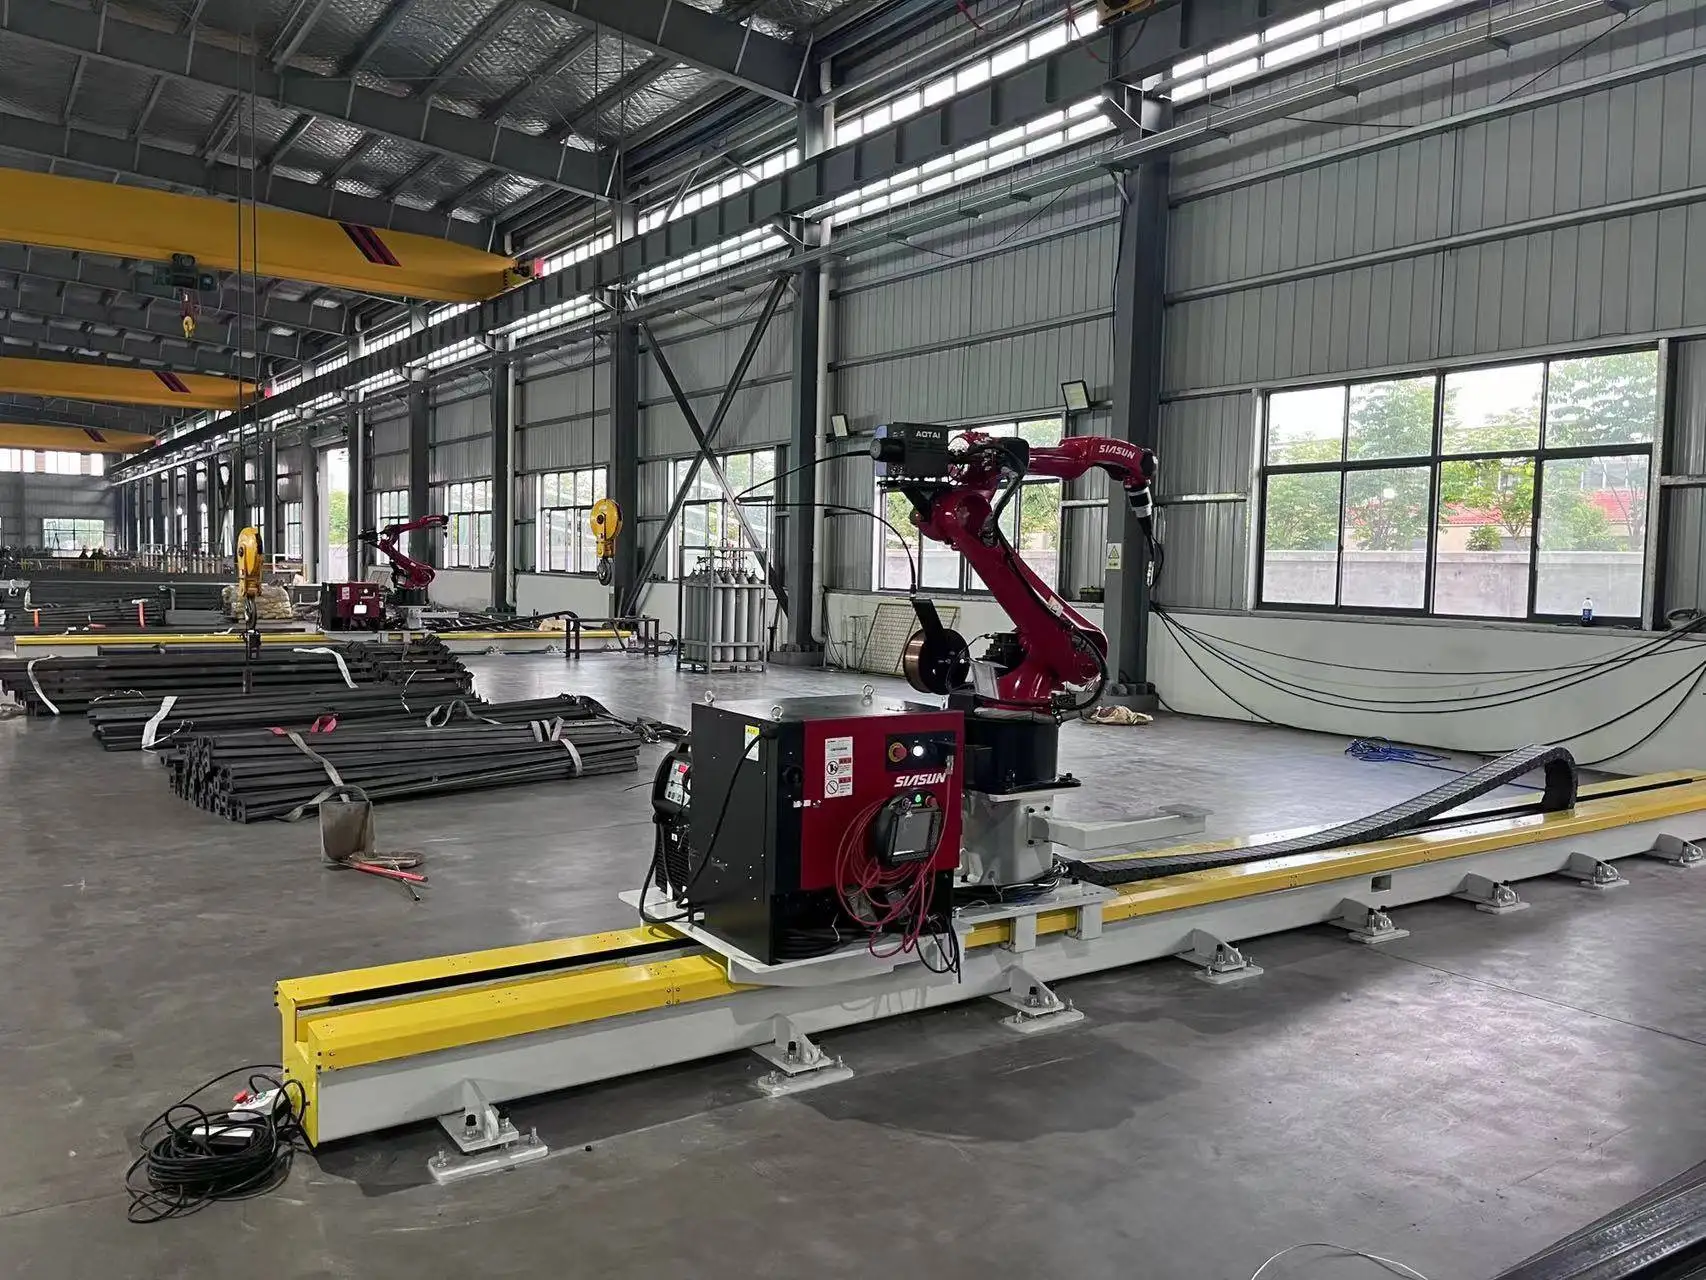
หุ่นยนต์เชื่อม 7 แกนติดตั้งบนราง: ภาพรวม
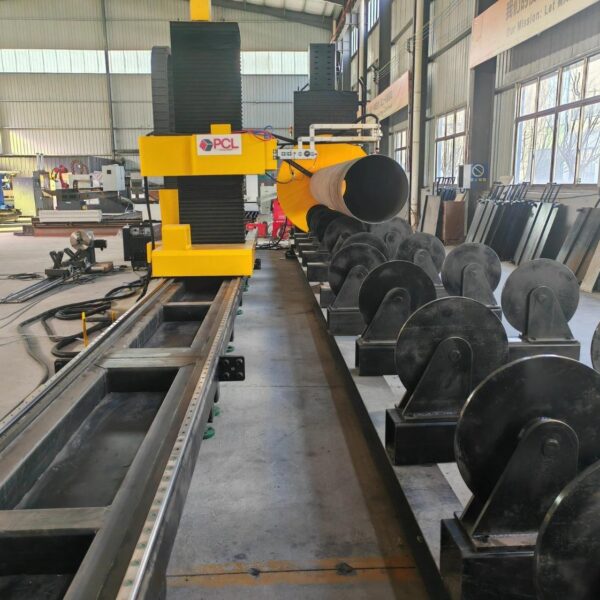
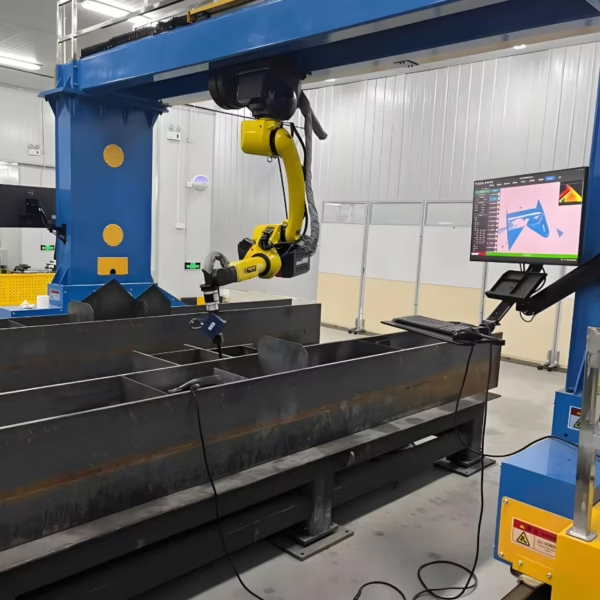
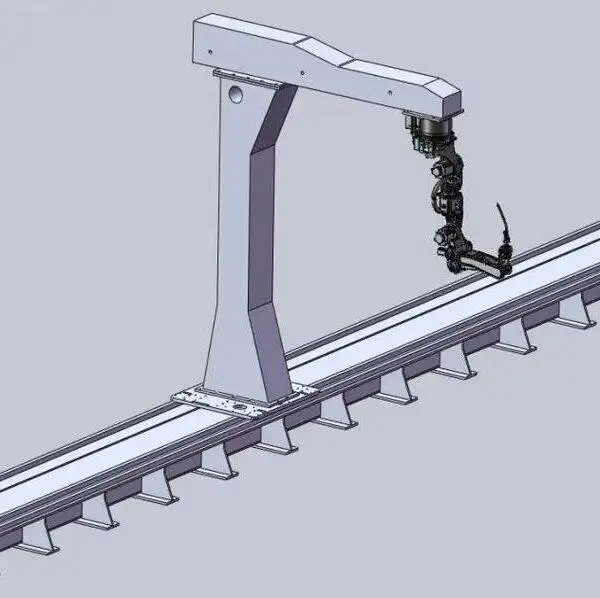
เครื่องเชื่อมโรบอตนี้มาพร้อมกับหุ่นยนต์เชื่อม 6 แกนที่ติดตั้งบนรางวิ่งพื้น เพิ่มความยืดหยุ่นเป็นแกนที่เจ็ด เครื่องสแกนเลเซอร์ 3 มิติจะทำการวัดชิ้นงาน และซอฟต์แวร์จะคำนวณเส้น,ทางการเชื่อม ทำให้สามารถเชื่อมโครงสร้างเหล็กได้โดยไม่ต้องสอนจุดเชื่อมทีละจุด ออกแบบมาสำหรับผู้ผลิตโครงสร้างเหล็กที่ต้องเชื่อมคาน เสา และขายึดขนาดใกล้เคียงกันทุกวัน
เครื่องสามารถอ่านข้อมูลชิ้นงานจาก Tekla และ SolidWorks ได้โดยตรง ดังนั้นโมเดลเดียวกับที่ทีมเขียนแบบของคุณใช้ก็สามารถสั่งงานหุ่นยนต์ได้เลย การควบคุมเซอร์โวผ่านบัส EtherCAT ช่วยให้หุ่นยนต์และรางวิ่งทำงานประสานกันไปตามแนวเชื่อมได้อย่างราบรื่น
ข้อมูลจำเพาะทางเทคนิค
| จำนวนแกน | 7 (หุ่นยนต์เชื่อม 6 แกน + รางวิ่ง) |
|---|---|
| ระยะแขนกล | 2000 มม. |
| รางวิ่ง | 9 ม. หรือ 12 ม.; สามารถสั่งทำความยาวอื่นๆ ได้ |
| ความแม่นยำในการทำซ้ำ | ±0.05 มม. |
| ระบบวิชันซิสเต็ม | สแกนเลเซอร์ 3 มิติความแม่นยำสูง |
| การสร้างแนวเชื่อม | ไม่ต้องสอน (Teaching-free): ตรวจจับแนวเชื่อมและคำนวณเส้นทางจากการสแกน |
| การเชื่อมโยงข้อมูล | Tekla และ SolidWorks |
| การควบคุมการเคลื่อนไหว | เซอร์โวบัส EtherCAT |
| กระบวนการเชื่อม | MIG / MAG; ลวดตันและลวดฟักคอร์; เชื่อมหลายชั้น หลายรอบ |
| แหล่งจ่ายกระแสไฟเชื่อม | Aotai, Megmeet, Panasonic, Lincoln Electric, Miller หรือยี่ห้ออื่นตามคำขอ |
| มาตรฐานการเชื่อม | สามารถรับรองกระบวนการเชื่อมตามมาตรฐาน ISO, AWS D1.1 และกฎระเบียบของสถาบันจัดชั้นเรือ (ABS, LR, CCS) |
| การรับรอง | CE, ISO 9001 |
| ระยะเวลาผลิต | 20–45 วัน ขึ้นอยู่กับรุ่นและอุปกรณ์ที่เลือก |
| การรับประกัน | 24 เดือนสำหรับตัวเครื่อง (ไม่รวมชิ้นส่วนสิ้นเปลือง) |
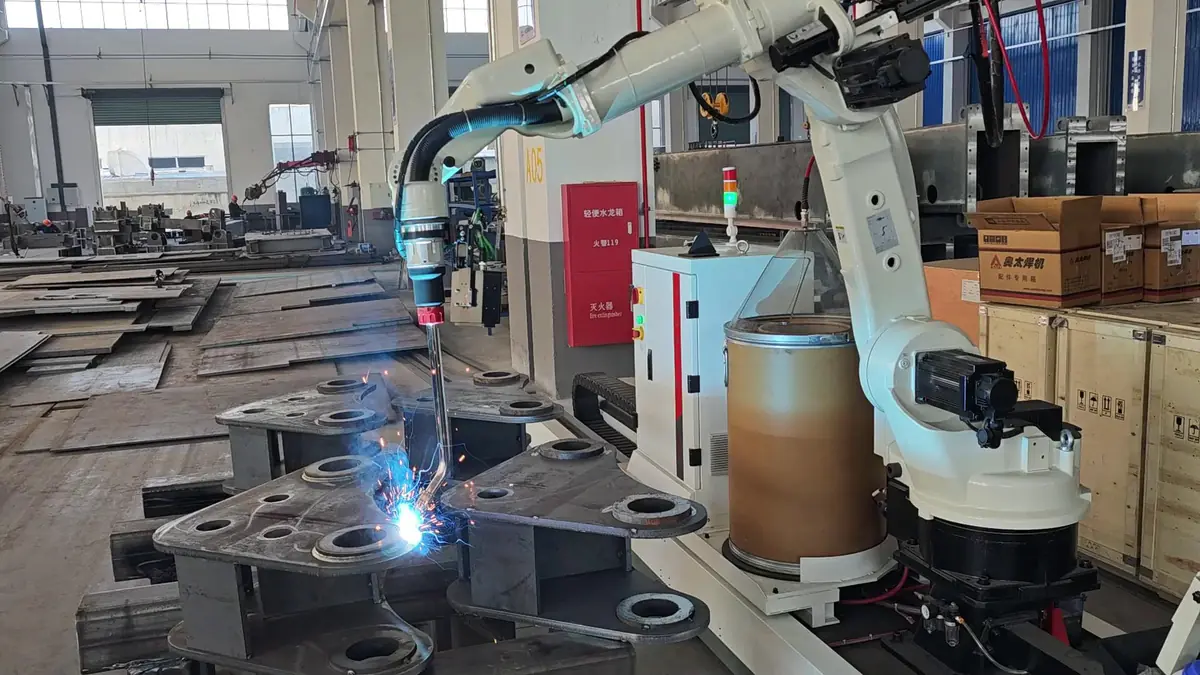
หลักการทำงานของระบบเชื่อมแบบไม่ต้องสอน (Teaching-Free)
- วางชิ้นงาน. วางคานหรือเสาลงบนแท่นเชื่อมข้างรางวิ่ง
- สแกนชิ้นงาน. เครื่องสแกนเลเซอร์ 3 มิติจะวัดสภาพจริงของชิ้นงาน รวมถึงตำแหน่งและความฟิตอัป
- คำนวณแนวเชื่อม. ซอฟต์แวร์จะระบุแนวเชื่อม คำนวณเส้นทางและลำดับการเดินหัวเชื่อม โดยอ้างอิงจากโมเดล Tekla หรือ SolidWorks (ถ้ามี)
- เริ่มเชื่อม. หุ่นยนต์จะเคลื่อนที่ไปตามรางและเชื่อมแต่ละแนว ผู้ปฏิบัติงานเพียงแค่ตรวจสอบผลลัพธ์และเปลี่ยนชิ้นงานถัดไป
ทำไมระบบไม่ต้องสอนจึงสำคัญในงานโครงสร้างเหล็ก
งานโครงสร้างเหล็กแทบจะไม่เหมือนเดิมเป๊ะๆ: ความยาวคาน ตำแหน่งครีบเสริมแรง และเพลตต่อชนจะเปลี่ยนไปตามแต่ละโปรเจกต์ สำหรับหุ่นยนต์ทั่วไป จำเป็นต้องมีคนมาสอนจุดเชื่อมทุกจุดสำหรับชิ้นงานใหม่ ซึ่งเสียเวลาจนบางครั้งกลบความเร็วของหุ่นยนต์ไปหมด การสแกนและการคำนวณเส้นทางอัตโนมัติช่วยลดขั้นตอนเหล่านี้ไปได้มาก ซึ่งนี่แหละคือจุดคุ้มค่าที่ทำให้การใช้หุ่นยนต์ในงานโครงสร้างเหล็กตอบโจทย์จริงๆ
ชิ้นงานที่นิยมใช้งาน
ชิ้นงาน
- H-beam พร้อมครีบเสริมแรงและแผ่นปลายคาน
- เสาพร้อมเพลตฐานและขายึด
- แผ่นเพลตต่อชนและกัสเซ็ตเพลต
- คานประกอบและชิ้นงานขนาดใกล้เคียงกัน
อุตสาหกรรม
- โครงสร้างเหล็กอาคาร
- โรงงานอุตสาหกรรมและคลังสินค้า
- สะพาน (โครงสร้างรอง)
- เครื่องจักรกลก่อสร้าง
เปรียบเทียบกับหุ่นยนต์เชื่อมประเภทอื่น
| ระบบ | จุดเด่น | ควรเลือกเมื่อไหร่ |
|---|---|---|
| หุ่นยนต์เชื่อมแบบแขนยื่น CWR500A | ด้านหน้าและหลังโล่ง ยกชิ้นงานด้วยเครนได้สะดวก; ระยะเอื้อม 3.5 ม. | ชิ้นงานแผ่นยาว, H-beam และคานกล่องที่โหลดด้วยเครน |
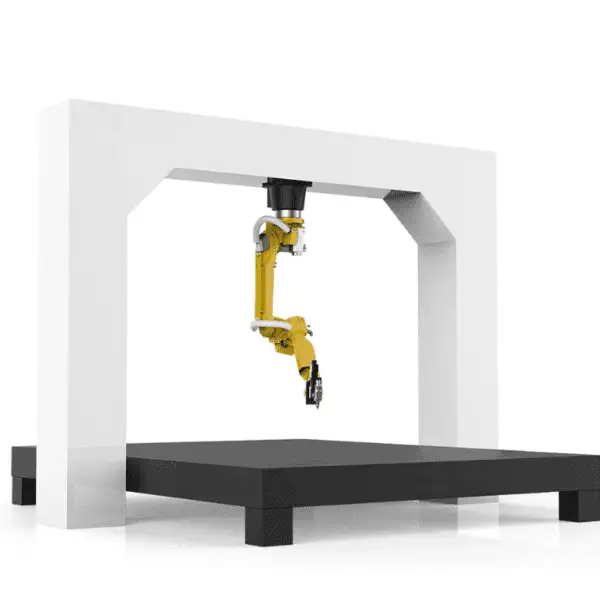
| หุ่นยนต์เชื่อมแบบโครงสร้างแกนเครน (Gantry) | ครอบคลุมพื้นที่สี่เหลี่ยมขนาดใหญ่ เช่น 12 ม. × 4 ม. | ชิ้นงานกว้างมากๆ เช่น ชิ้นส่วนเรือและโครงรถเทรลเลอร์ |
| หุ่นยนต์เชื่อม 7 แกนติดตั้งบนราง (รุ่นนี้) | ไลน์เชื่อมเดี่ยวขนาดกะทัดรัด พร้อมระบบสแกน 3 มิติ | ชิ้นงานโครงสร้างเหล็กที่มีขนาดใกล้เคียงกัน |
| หุ่นยนต์เชื่อมเคลื่อนที่ AGV | ขับเคลื่อนไปหาชิ้นงาน ไม่ต้องใช้รางวิ่ง | ชิ้นงานใหญ่หรือหนักเกินกว่าจะยกมาที่สถานีเชื่อม |
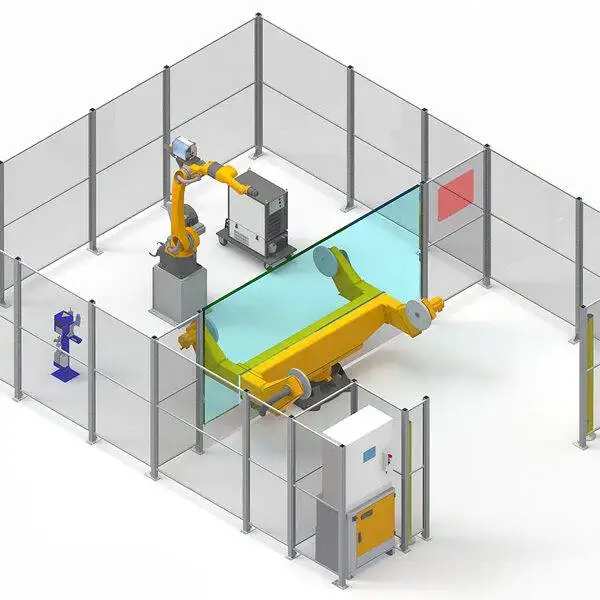
| สถานีหุ่นยนต์เชื่อม | มีชุดพลิกชิ้นงานปรับมุมเชื่อมให้ดีที่สุด | ชิ้นงานทำซ้ำน้ำหนักไม่กี่ตัน ผลิตเป็นล็อต |
| สถานีเชื่อมโคบอท (Cobot) | สอนงานด้วยการจับมือลาก ไม่มีรั้วกั้น (ผ่านการประเมินความเสี่ยง) | ชิ้นงานขนาดเล็ก หลากหลายแบบ และเปลี่ยนรุ่นบ่อย |
ปัจจัยที่มีผลต่อราคา
เครื่องจักรจะถูกปรับแต่งสเปกตามชิ้นงานของคุณ ปัจจัยหลักที่มีผลต่อใบเสนอราคา:
| ปัจจัยด้านต้นทุน | ตัวเลือก | ส่งผลต่อราคาอย่างไร |
|---|---|---|
| ความยาวราง | 9 ม., 12 ม. หรือสั่งทำพิเศษ | รางที่ยาวขึ้นเพิ่มโครงสร้าง ชุดเฟืองสะพาน และเวลาในการติดตั้ง |
| ระบบวิชันซิสเต็มและซอฟต์แวร์ | สแกนเลเซอร์ 3 มิติ, เชื่อมต่อ Tekla / SolidWorks | กำหนดว่าสามารถลดเวลาเขียนโปรแกรมไปได้มากแค่ไหน |
| กระบวนการเชื่อม | ลวดตันหรือลวดฟักคอร์, ลวดเดี่ยว | แพ็กเกจกระบวนการสำหรับแผ่นหนาเพิ่มพารามิเตอร์ ไม่ใช่ฮาร์ดแวร์ |
| แหล่งจ่ายกระแสไฟเชื่อม | Aotai, Megmeet, Panasonic, Lincoln Electric, Miller | แบรนด์นำเข้าราคาสูงกว่า; แบรนด์ท้องถิ่นดูแลรักษาง่ายกว่าในบางภูมิภาค |
| การจัดการชิ้นงาน | แท่นเชื่อมและชุดจับยึดอย่างง่าย | สร้างขึ้นตามขนาดชิ้นงานของคุณ |
| บริการ | การติดตั้งและฝึกอบรมหน้างาน | เสนอราคาแยกต่างหาก ปกติใช้เวลาหน้างานประมาณหนึ่งสัปดาห์ |
หากต้องการใบเสนอราคา โปรดส่งแบบแปลนชิ้นงานทั่วไปของคุณ ความหนาของแผ่นเหล็ก และเป้าหมายการผลิตต่อวัน เราเสนอราคาแบบ FOB ชิง岛 (Qingdao)
การจัดส่ง การติดตั้ง และการสนับสนุน
- การกำหนดสเปกและแบบแปลน. วิศวกรของเราจะยืนยันความยาวราง แท่นเชื่อม และกระบวนการจากแบบชิ้นงานของคุณ
- การผลิตและทดสอบจากโรงงาน. ระยะเวลาผลิต 20–45 วัน ขึ้นอยู่กับสเปก ระบบจะถูกประกอบและทดสอบเชื่อมจริงก่อนจัดส่ง
- การเตรียมพื้นที่หน้างาน. เตรียมพื้นให้เรียบเสมอกันสำหรับรางวิ่ง เดินสายไฟ และแก๊สปกป้องแนวเชื่อม ตรวจสอบข้อกำหนดฐานรากกับวิศวกรของเราก่อนเครื่องส่งถึง
- การติดตั้งและฝึกอบรม. การติดตั้งหน้างานและฝึกอบรมผู้ใช้งานปกติใช้เวลาประมาณ 1 สัปดาห์ (เสนอราคาแยกต่างหาก) ผู้ปฏิบัติงานจะได้เรียนรู้การเขียนโปรแกรม การใช้งานประจำวัน และการบำรุงรักษาเบื้องต้น
- บริการหลังการขาย. รับประกัน 24 เดือนสำหรับตัวเครื่อง (ยกเว้นชิ้นส่วนสิ้นเปลือง) พร้อมบริการสนับสนุนทางเทคนิคระยะไกลสำหรับปัญหาซอฟต์แวร์และกระบวนการเชื่อม
ปัญหาที่พบบ่อยในการเชื่อมโครงสร้างเหล็กและวิธีรับมือของหุ่นยนต์
ชิ้นงานโครงสร้างเหล็กจะแตกต่างกันไปในแต่ละโปรเจกต์ นี่คือปัญหาที่ทำให้งานเชื่อมมือหรือหุ่นยนต์ที่ต้องสอนจุดทำงานช้า และวิธีที่หุ่นยนต์สแกนแก้ปัญหาเหล่านี้:
| ปัญหา | สาเหตุทั่วไป | วิธีที่ระบบจัดการ |
|---|---|---|
| ทุกโปรเจกต์มีชิ้นงานใหม่ๆ | ความยาว ครีบเสริมแรง และแผ่นเพลตเปลี่ยนไป | คำนวณเส้นทางจากสแกน 3 มิติและโมเดล Tekla หรือ SolidWorks |
| ตำแหน่งชิ้นงานบนแท่นวางไม่นิ่ง | การวางด้วยเครนไม่เคยเป๊ะทุกครั้ง | เครื่องสแกนจะวัดตำแหน่งจริงก่อนเชื่อมเสมอ |
| ช่องว่างรอยต่อไม่เท่ากัน | ความคลาดเคลื่อนจากการตัดและการประกอบ | การสแกนจะวัดขนาดรอยต่อจริง ไม่ใช่จากแบบแปลนตัวเลข |
| การบิดตัวในแนวเชื่อมยาว | ความร้อนสะสมในการเชื่อมแนวยาว | กำหนดลำดับการเชื่อมและรูปแบบการเดินแนวเป็นช่วงๆ ในโปรแกรม |
| การสอนจุดเชื่อมใช้เวลานานกว่าการเชื่อม | การเขียนโปรแกรมทีละจุดสำหรับชิ้นงานทำครั้งเดียว | การสร้างแนวเชื่อมแบบไม่ต้องสอนช่วยตัดเวลาเขียนโปรแกรมส่วนใหญ่ |
ก่อนตัดสินใจซื้อ: เช็คลิสต์หุ่นยนต์โครงสร้างเหล็ก
รวบรวมข้อมูลเหล่านี้ก่อนขอใบเสนอราคา:
- ความยาว ความสูง และน้ำหนักของชิ้นงานที่ยาวที่สุดและใช้บ่อยที่สุด
- รอยต่อทั่วไป: แผ่นเสริมความแข็ง (stiffeners), แผ่นปลายเสา (end plates), แผ่นเพลทฐานราก (base plates), แผ่นประคอง (gussets), ขายึด (brackets)
- ความหนาของเพลทและต้องการการเชื่อมหลายเที่ยว (multi-pass) หรือไม่
- ทีมงานเขียนแบบของคุณใช้ Tekla หรือ SolidWorks
- พื้นที่สำหรับรางยาว 9 ม., 12 ม. หรือยาวกว่า และแท่นเชื่อม
- การเข้าถึงของเครนสำหรับยกชิ้นงานขึ้นและลง
- เป้าหมายผลผลิตต่อวัน (จำนวนชิ้นหรือเมตรแนวเชื่อม)
- ระบบไฟฟ้า, แก๊สปกป้อง และระบบดูดควันเชื่อม
การบำรุงรักษารายวันและตามรอบเวลา
| ระยะเวลา | งานที่ต้องทำ |
|---|---|
| ทุกกะการทำงาน | ทำความสะอาดนําหัวเชื่อมและกำจัดสะเก็ดเชื่อม; ตรวจสอบคอนแทคทิปและเปลี่ยนใหม่เมื่อรูสึกหรอ; ตรวจสอบการป้อนลวดและสต็อกลวด; ตรวจสอบอัตราการไหลของแก๊สปกป้อง |
| ทุกสัปดาห์ | ทำความสะอาดกระจกสแกนเนอร์ 3 มิติ; ตรวจสอบสายเคเบิลหัวเชื่อม, สายยาง และจุดต่อแก๊ส |
| ทุกเดือน | ทำความสะอาดรางและเฟืองสะพาน (rack); หล่อลื่นชุดเฟืองสะพานและเฟืองขับ (rack and pinion); ตรวจสอบรางร้อยสายไฟ (cable chain) |
| ทุกปี | ตรวจสอบการ alignment ของราง; บำรุงรักษาหุ่นยนต์ตามคู่มือของผู้ผลิต |
ปฏิบัติตามคู่มือของผู้ผลิตหุ่นยนต์และแหล่งจ่ายไฟสำหรับการเปลี่ยนจาระบีตัวลดรอบและแบตเตอรี่ สำรองโปรแกรมหุ่นยนต์และกระบวนการเชื่อมทุกครั้งที่มีการเปลี่ยนแปลง
ความปลอดภัย
- ล้อมรั้วรอบรางและแท่นเชื่อม พร้อมระบบอินเตอร์ล็อคประตูนิรภัย
- ห้ามบุคคลเข้าใกล้รัศมีการเคลื่อนที่ของหุ่นยนต์ขณะวิ่งบนราง
- ติดตั้งระบบดูดควันตลอดแนวแท่นเชื่อม
- ติดตั้งฉากกั้นหรือม่านป้องกันแสงอาร์ค
ตำแหน่งของหุ่นยนต์ในโรงงานโครงสร้างเหล็ก
หุ่นยนต์เข้ามาแทนที่ขั้นตอนการเชื่อม ไม่ใช่ทั้งกระบวนการ ขั้นตอนการทำงานทั่วไปมีดังนี้:
- การเขียนแบบรายละเอียด (Detailing). ขึ้นโมเดลชิ้นงานใน Tekla หรือ SolidWorks ซึ่งโมเดลเดียวกันนี้จะถูกส่งต่อไปยังหุ่นยนต์
- การตัดและเจาะ. ตัดแผ่นเพลทและโปรไฟล์เหล็ก การตัดที่แม่นยำช่วยให้ช่องว่างการประกอบ (fit-up gap) แคบลง
- การประกอบและแต้มเชื่อม (Fit-up and tacking). ช่างทำการประกอบและแต้มเชื่อมแผ่นเสริม, แผ่นปลายเสา และขายึดเข้าที่
- การเชื่อมด้วยหุ่นยนต์. ชิ้นงานถูกสแกน คำนวณเส้นทาง และหุ่นยนต์ทำการเชื่อมทุกรอยต่อ
- การตรวจสอบและตกแต่ง. ตรวจสอบแนวเชื่อม จากนั้นส่งชิ้นงานไปพ่นทรายและทำสี
ประโยชน์สูงสุดจะเกิดขึ้นเมื่อการประกอบชิ้นงานมีความสม่ำเสมอ ระบบสแกนช่วยจัดการความคลาดเคลื่อนปกติได้ แต่การตัดและแต้มเชื่อมต้นน้ำที่ดีช่วยให้หุ่นยนต์ได้เชื่อมต่อเนื่องแทนที่จะต้องรอการแก้ไข
ข้อดีและข้อจำกัด
ข้อดี
- ไม่ต้องสอนโปรแกรมทีละจุด (point-by-point teaching) สำหรับชิ้นงานใหม่
- ใช้งานร่วมกับโมเดล Tekla หรือ SolidWorks ที่ทีมเขียนแบบทำไว้แล้ว
- ไลน์หุ่นยนต์เดี่ยวขนาดกะทัดรัด ติดตั้งง่ายในพื้นที่เดิม
- ความแม่นยำซ้ำตำแหน่ง ±0.05 มม. ควบคุมด้วย EtherCAT servo
ข้อจำกัด
- สำหรับชิ้นงานกว้างมากๆ เช่น แผ่นงานต่อเรือ หุ่นยนต์เชื่อมแบบโครงสร้างแกนกั้น (gantry) จะครอบคลุมพื้นที่ได้มากกว่า
- สำหรับชิ้นงานสะพานขนาดยาวที่ยกด้วยเครน หุ่นยนต์เชื่อมแบบแขนยื่น (cantilever) จะให้ระยะเอื้อมที่กว้างกว่า
- สำหรับชิ้นงานขนาดเล็กที่ทำซ้ำๆ สถานีงานหุ่นยนต์พร้อมชุดพลิกชิ้นงาน (positioner) จะทำงานได้เร็วกว่า
- ชิ้นงานแผ่นบางมักจะเหมาะกับการเชื่อมด้วยเลเซอร์มากกว่า
ตารางขนาดลวดสำหรับการเชื่อม MAG
ช่วงกระแสไฟทั่วไปสำหรับการเชื่อม MAG ด้วยลวดตัน ไลบรารีโปรแกรมจะเลือกพารามิเตอร์ให้อัตโนมัติ แต่ตารางนี้ช่วยในการวางแผนสต็อกลวดและความหนาของเพลท
| ขนาดลวด Ø | Short-circuit (A) | Globular (A) | Spray (A) | ความหนาเพลทที่เหมาะสม |
|---|---|---|---|---|
| 0.8 มม. | 40–120 | 120–170 | 170–200 | 0.8–4.0 มม. |
| 1.0 มม. | 60–140 | 140–190 | 190–300 | 2.0–8.0 มม. |
| 1.2 มม. | 80–180 | 180–240 | 240–400 | ตั้งแต่ประมาณ 4 มม. ขึ้นไป |
| 1.6 มม. | 130–220 | 220–280 | 280–500 | ตั้งแต่ประมาณ 8 มม. ขึ้นไป |
การถ่ายโอนแบบลัดวงจร (Short-circuit) ใช้แรงดันประมาณ 14–22 V, แบบหยด (Globular) ประมาณ 22–26 V (โซนสะเก็ดเชื่อมที่ควรหลีกเลี่ยง) และแบบละออง (Spray) สูงกว่า 26 V
คำถามที่พบบ่อยเกี่ยวกับหุ่นยนต์เชื่อมติดราง
ฉันต้องสอนโปรแกรมหุ่นยนต์สำหรับทุกชิ้นงานใหม่หรือไม่?
ไม่จำเป็น เครื่องสแกนเลเซอร์ 3 มิติจะวัดขนาดชิ้นงานและซอฟต์แวร์จะคำนวณเส้นทางเชื่อมให้ ผู้ ใช้งานตรวจสอบผลลัพธ์แล้วเริ่มเชื่อมได้เลย
สามารถนำเข้าซอฟต์แวร์ใดได้บ้าง?
เชื่อมต่อกับโมเดล Tekla และ SolidWorks ได้ ดังนั้นโมเดล 3 มิติเดียวกับที่ใช้เขียนแบบจึงนำมาใช้เชื่อมได้ทันที
รางมีความยาวได้เท่าไหร่?
รางมาตรฐานมีความยาว 9 ม. และ 12 ม. และสามารถเลือกความยาวอื่นๆ ให้เหมาะกับชิ้นงานที่ยาวที่สุดของคุณได้
แตกต่างจากหุ่นยนต์เชื่อมแบบแขนยื่น (cantilever) อย่างไร?
เครื่องนี้คือไลน์หุ่นยนต์เดี่ยวขนาดกะทัดรัดสำหรับชิ้นงานโครงสร้างเหล็กขนาดใกล้เคียงกัน ส่วนรุ่นแขนยื่นจะเพิ่มแขนแนวนอนที่มีหน้ากว้างทำงานถึง 3.5 ม. สำหรับงานแผ่นกว้างที่ยกด้วยเครน
แนวเชื่อมเป็นไปตามมาตรฐาน AWS D1.1 หรือไม่?
กระบวนการเชื่อมสามารถรับรองตามมาตรฐาน ISO, AWS D1.1 และกฎระเบียบของสถาบันจัดชั้นเรือ เช่น ABS, LR และ CCS สำหรับรอยต่อและวัสดุเฉพาะของคุณ
ระยะเวลารอคอยสินค้า (Lead time) นานแค่ไหน?
ระยะเวลาจัดส่ง 20–45 วัน ขึ้นอยู่กับรูปแบบการกำหนดค่า การติดตั้งและการฝึกอบรมใช้เวลาประมาณ 1 สัปดาห์ ณ หน้างาน (มีค่าใช้จ่ายแยกต่างหาก)
สามารถเชื่อมเสาที่มีแผ่นเสริมความแข็งและแผ่นฐานรากได้หรือไม่?
ได้ เหล็ก H-beam ที่มีแผ่นเสริมและแผ่นปลายเสา รวมถึงเสาที่มีแผ่นฐานและขายึด คือชิ้นงานทั่วไปสำหรับเครื่องนี้
ผู้ปฏิบัติงานต้องได้รับการฝึกอบรมอะไรบ้าง?
การติดตั้งและอบรมหน้างานใช้เวลาประมาณ 1 สัปดาห์ ผู้ปฏิบัติงานจะได้เรียนรู้วิธีการวางชิ้นงาน รันสแกน ตรวจสอบเส้นทางที่สร้างขึ้น และเริ่มกระบวนการเชื่อม
ดู หุ่นยนต์เชื่อม ทั้งหมดเพื่อเปรียบเทียบระบบแขนยื่น, โครงแกนกั้น, แบบเคลื่อนที่, สถานีงาน และโคบอทแบบเทียบกันช็อตต่อช็อต
ส่งแบบแปลนชิ้นงานโครงสร้างเหล็กของคุณมาให้เรา เราจะแนะนำความยาวรางและกระบวนการที่เหมาะสม พร้อมเสนอราคา FOB ชิงเต่า
รับใบเสนอราคาและการกำหนดค่าระบบ