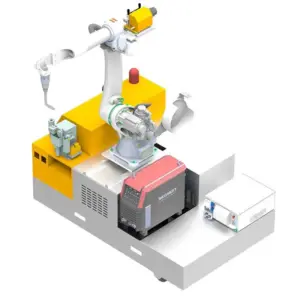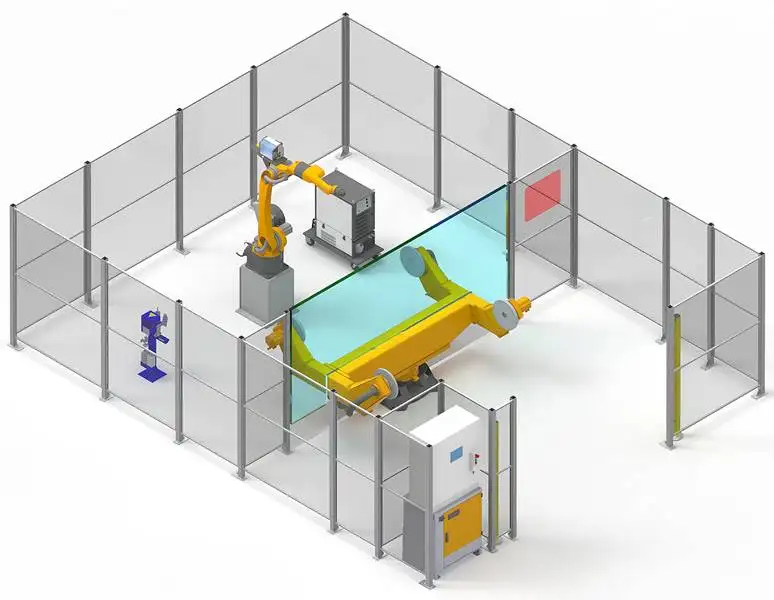
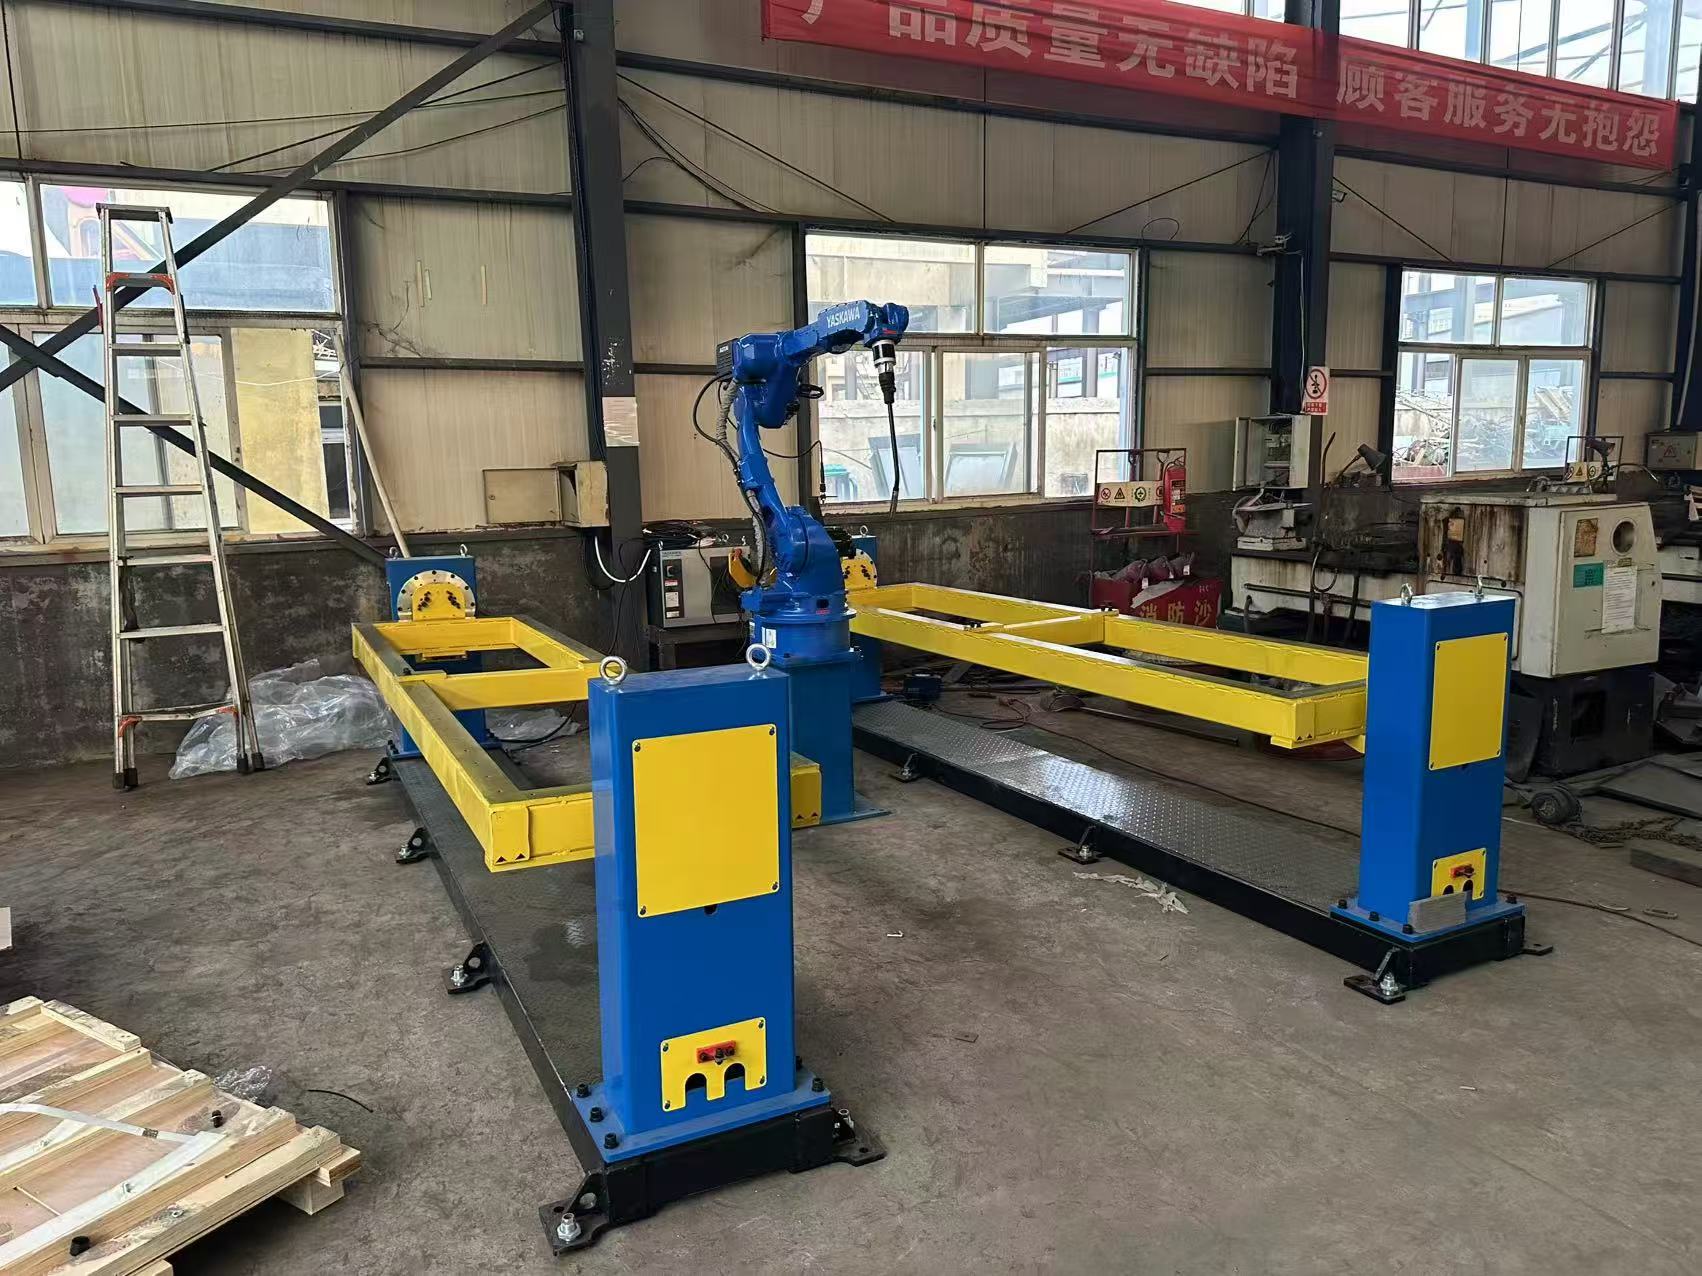
محطة لحام روبوتية: نظرة عامة
تجمع محطة اللحام الروبوتية بين روبوت لحام ذي 6 محاور ومحدد وضع (محور دوران) يقلب قطعة العمل، بحيث يتم لحام كل خط لحام في وضع مثالي، وغالباً ما يكون مسطحاً أو أفقياً. إنها الخيار القياسي للقطع المتكررة، بدءاً من الحوامل الصغيرة الخاصة بالسيارات وصولاً إلى التجميعات الإنشائية الثقيلة التي تزن عدة أطنان.
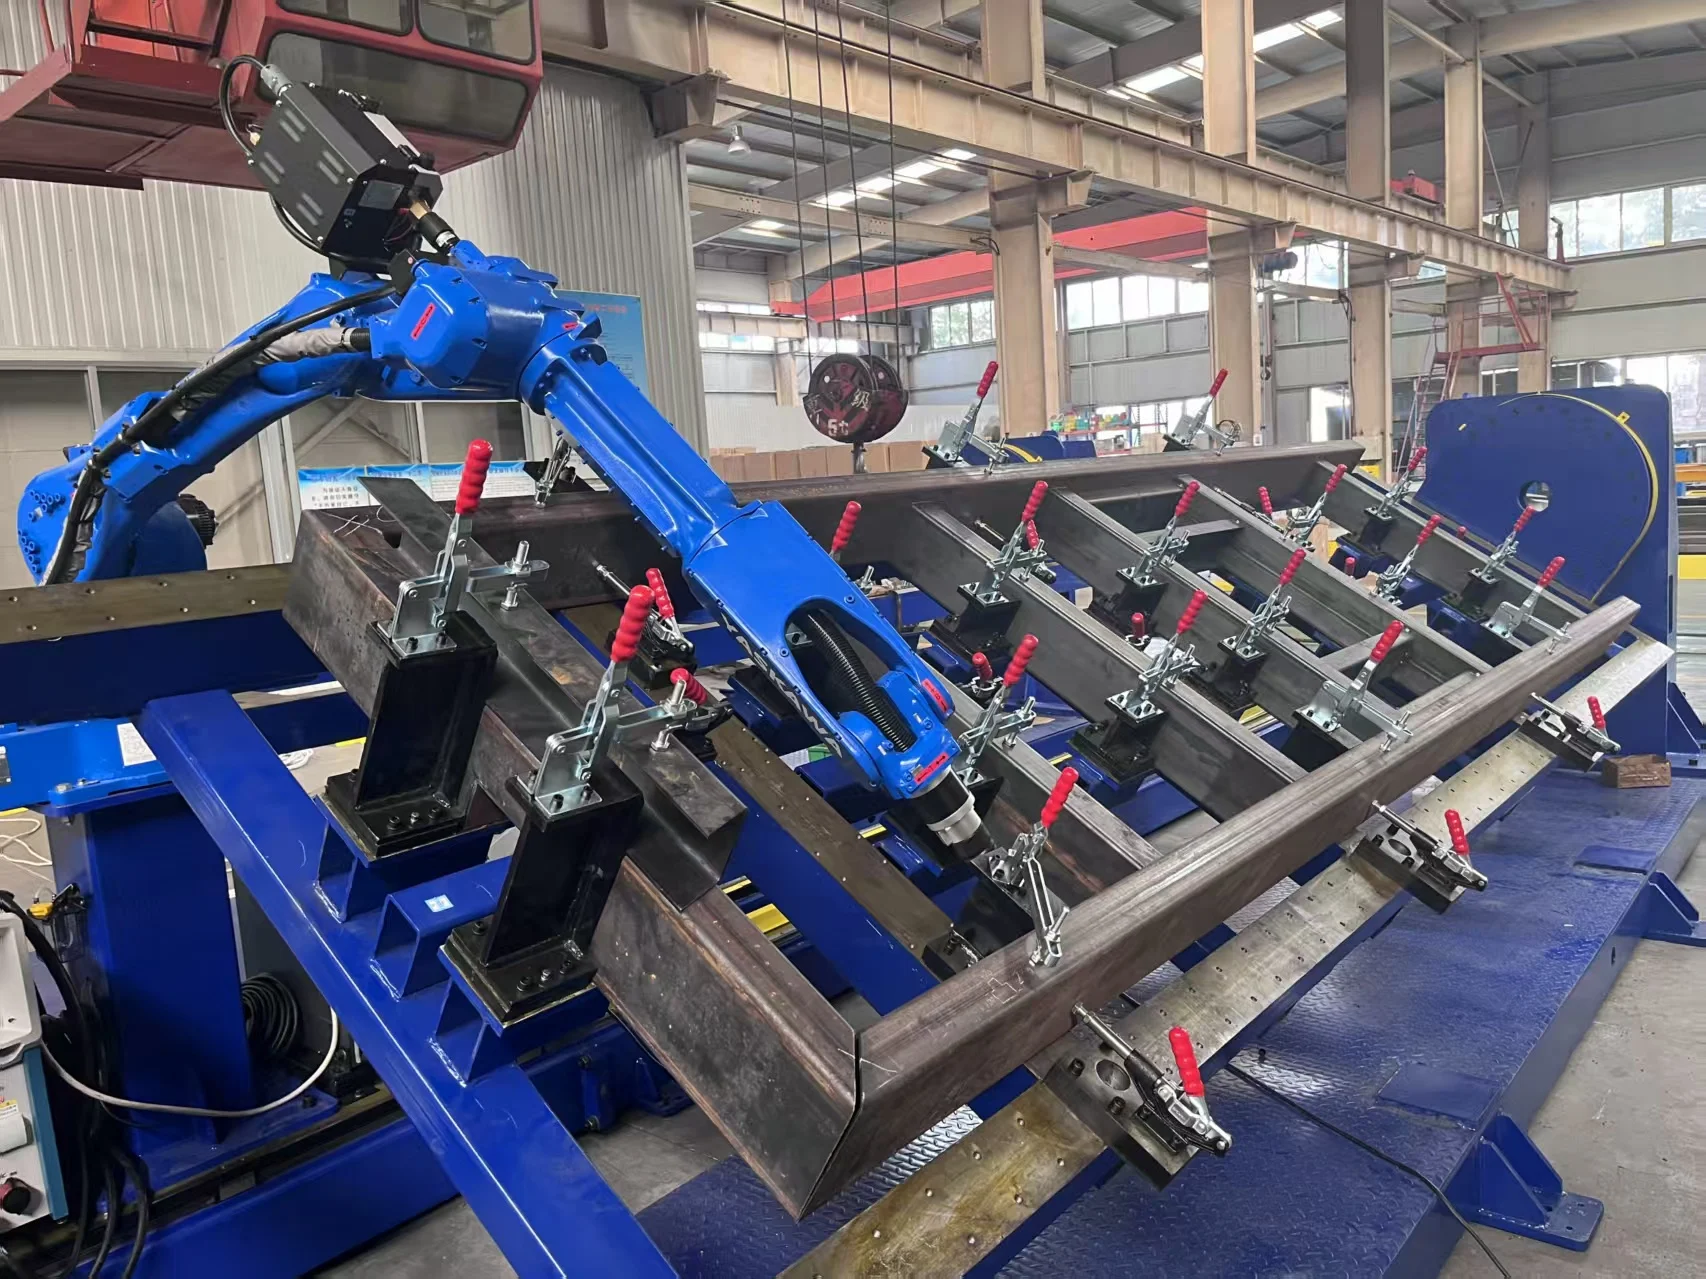
يتم مزامنة محدد الوضع مع وحدة التحكم في الروبوت، بحيث تدور قطعة العمل بينما يقوم الروبوت بعملية اللحام. يتم لحام الوصلات الدائرية في تمريرة مستمرة واحدة، وتُلحام القطع متعددة الجوانب دون الحاجة لإعادة التثبيت.
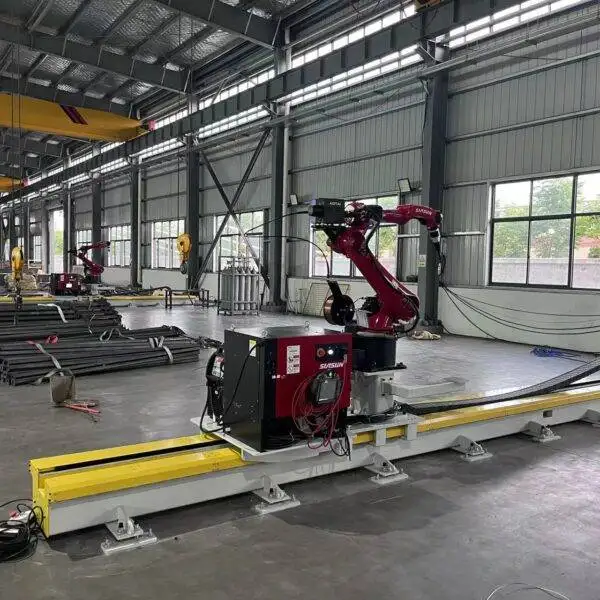
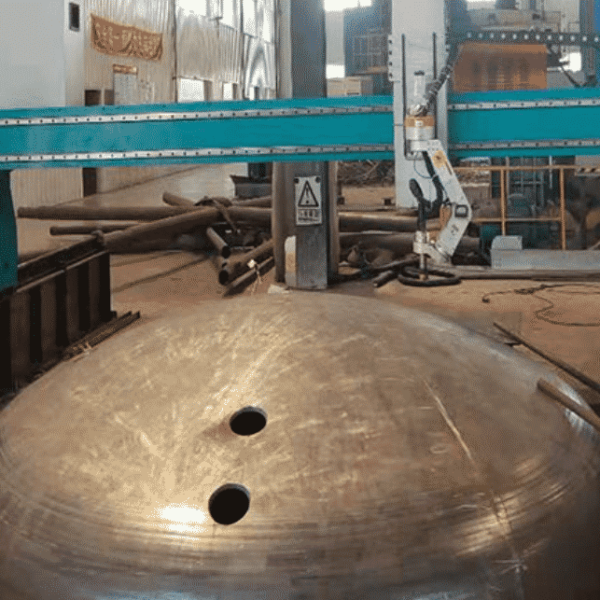
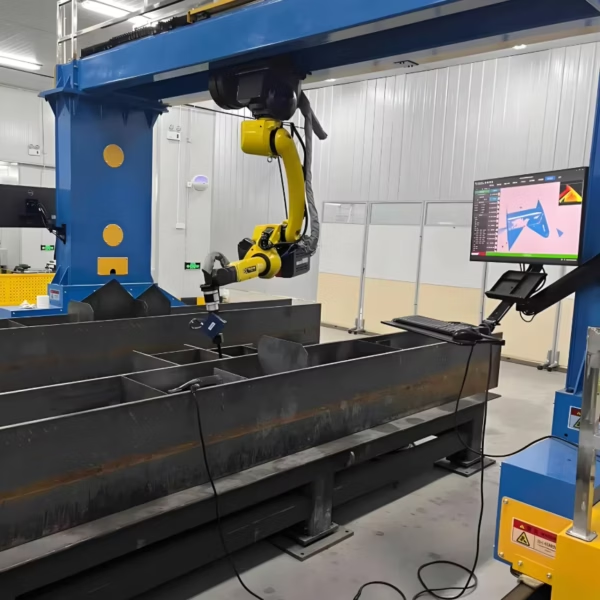
محطة اللحام الروبوتية قيد التشغيل
يقوم محدد الوضع بتقليب قطعة العمل بينما يقوم الروبوت باللحام.
المواصفات التقنية
| الروبوت | روبوت لحام ذو 6 محاور |
|---|---|
| أنواع محددات الوضع | أحادي المحور، على شكل حرف L (ثنائي المحور) أو على شكل حرف C |
| سعة محدد الوضع | 500 إلى 5000 كغ وأكثر |
| حركة محدد الوضع | مخفضات RV، متزامنة مع وحدة تحكم الروبوت |
| مسار أرضي | اختياري، للقطع الأطول |
| البرمجة | برمجة خارجية (أوفلاين) أو بدون تعليم، حسب التطبيق |
| تتبع خط اللحام | تتبع خط اللحام بالليزر أو تتبع القوس الكهربائي (خيارات) |
| عمليات اللحام | MIG / MAG / TIG؛ سلك صلب وبقلب تدفق (Flux-cored) |
| مصدر طاقة اللحام | Aotai، Megmeet، Panasonic، Lincoln Electric، Miller أو غيرها بناءً على الطلب |
| معايير اللحام | يمكن تأهيل الإجراءات وفقاً لمعايير ISO، AWS D1.1 وقواعد هيئات التصنيف (ABS، LR، CCS) |
| الشهادات | CE، ISO 9001 |
| وقت التوصيل | 20 إلى 45 يوماً حسب التكوين |
| الضمان | 24 شهراً على الآلة بأكملها (باستثناء المواد المستهلكة) |
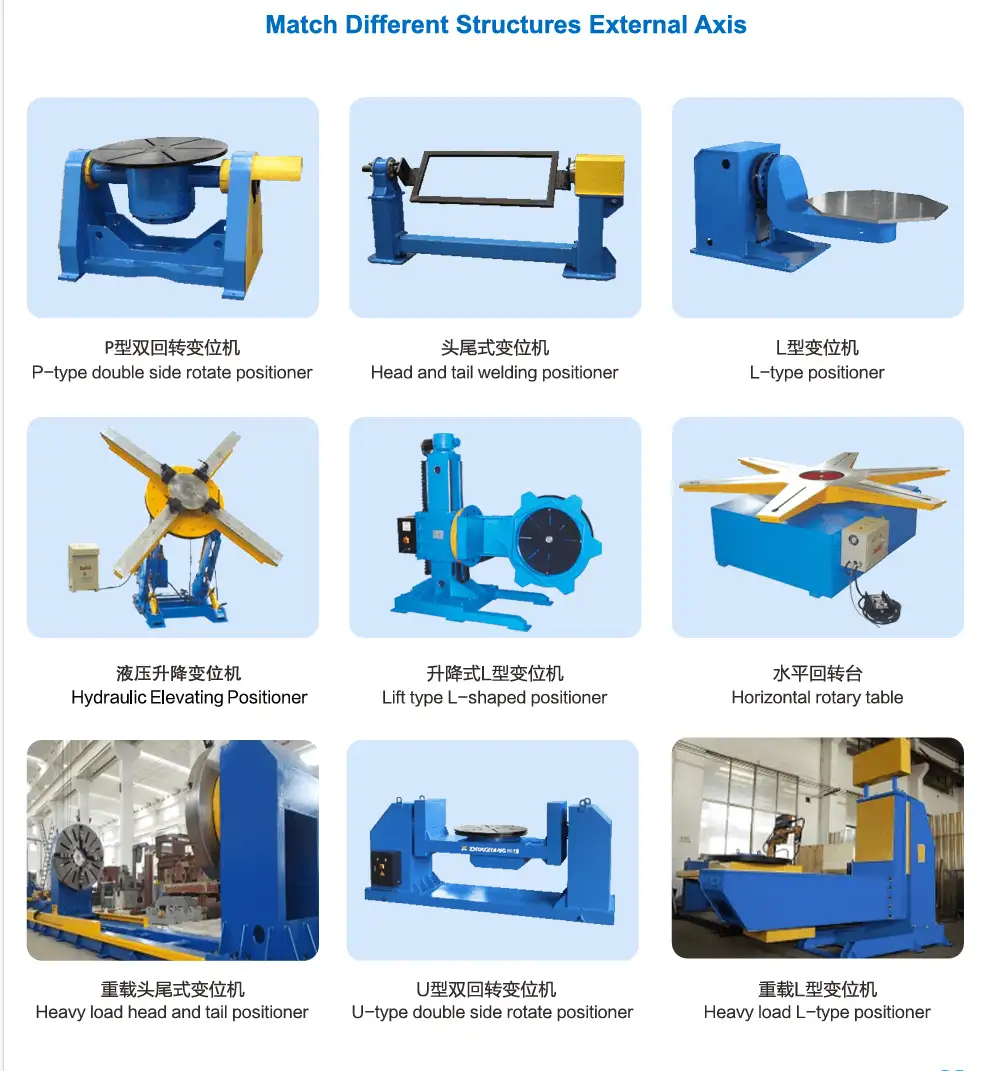
اختيار محدد الوضع
| النوع | الحركة | الأجزاء النموذجية |
|---|---|---|
| احادي المحور | يدور القطعة حول محور أفقى واحد | الأجزاء الطويلة مثل الكمرات، والإطارات، والأعمدة |
| نوع L (ثنائي المحور) | يميل ويدور القطعة | الصناديق، والكتائف، والأجزاء ذات اللحامات على عدة أوجة |
| نوع C | يدور القطعة داخل إطار على شكل حرف C | الأجزاء التي تحتاج إلى وصول كامل على طولها، مثل الإطارات والأذرع |
كيف تعمل محطة العمل
- تثبيت القطعة في وحدة التثبيت. تستخدم الأجزاء المتكررة وحدة تثبيت على محدد المواضع، بحيث توضع كل قطعة في نفس المكان تماماً.
- البرمجة لمرة واحدة. قم بإنشاء البرنامج دون اتصال بالإنترنت من النموذج، أو باستخدام وظيفة التعليم التلقائي حيثما سمح التطبيق بذلك.
- اللحام في أفضل وضع. يقوم محدد المواضع بتدوير القطعة لكي يقوم الروبوت باللحام بشكل مسطح أو أفقي، مما يعطي اختراقاً أفضل وشكل خط لحام ممتاز.
- التكرار. بالنسبة لكل قطعة تالية، يقوم المشغل فقط بالتحميل، والتثبيت، وبدء دورة التشغيل.
قطع العمل والصناعات النموذجية
قطع العمل
- كتائف السيارات والتجمعات الصغيرة
- أذرع وإطارات آلات البناء
- أجزاء الآلات الزراعية
- تجمعات الهياكل الفولاذية حتى عدة أطنان
- الأعمدة، والأنابيب، والأجزاء المستديرة
لماذا محطة العمل
- أفضل وضع لحام لكل وصلة
- لحامات محيطية مستمرة
- دورة تشغيل سريعة للأجزاء المتكررة
- تحافظ وحدات التثبيت على ثبات موضع القطعة
- مساحة تشغيل مدمجة مقارنة بأنظمة القنطرة
كيف تقارن مع روبوتات اللحام الأخرى
| النظام | الميزة الأساسية | اختره عندما |
|---|---|---|
| روبوت اللحام الكابولي CWR500A | جزء أمامي وخلفي مفتوح لتحميل الرافعات؛ نطاق وصول 3.5 متر | الوحدات اللوحية الطويلة، الكاميرات على شكل H والعوارض الصندوقية التي يتم تحميلها بالرافعة |
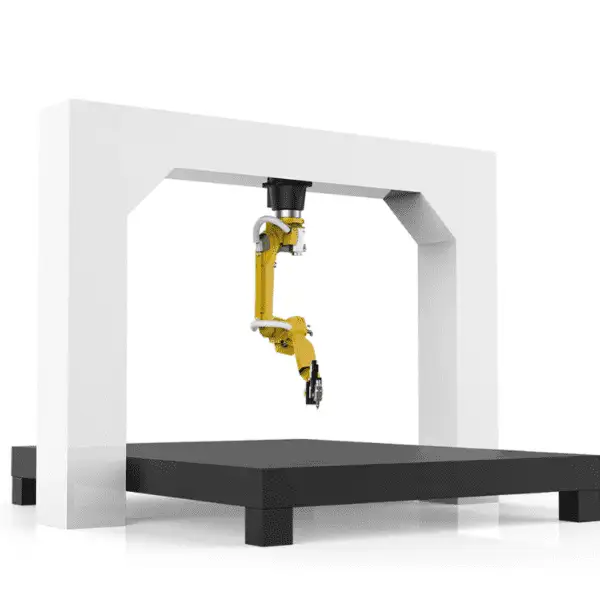
| روبوت اللحام القنطري | يغطي مساحة مستطيلة بالكامل، مثل 12 م × 4 م | القطع العريضة جداً مثل أقسام السفن وإطارات المقطورات |
| روبوت لحام ذو 7 محاور مثبت على مسار | خط روبوت واحد مدمج مع ماسح ضوئي ثلاثي الأبعاد | عناصر الهياكل الفولاذية ذات الحجم المتقارب |
| روبوت اللحام المتنقل | يتحرك إلى قطعة العمل؛ لا حاجة لمسار حديدي | القطع الأكبر حجماً أو الأثقل من أن يتم نقلها إلى أي محطة |
| محطة لحام روبوتية (هذه الآلة) | يقوم محدد الوضع بتدوير القطعة لأفضل زاوية لحام | القطع المتكررة التي تصل إلى عدة أطنان ضمن دفعات إنتاجية |
| محطة لحام روبوت تعاوني (Cobot) | تعليم موجه باليد، بدون حاجة لسياج بعد تقييم المخاطر | القطع الصغيرة والمتنوعة مع تغييرات متكررة |
ما الذي يحدد سعر محطة اللحام الروبوتية
تقع معظم المحطات في نطاق 18,000 إلى 30,000 دولار أمريكي (فوشو تشينغداو). يعتمد موضع التكوين على:
| عامل التكلفة | الخيارات | كيف يؤثر على السعر |
|---|---|---|
| محدد الوضع | أحادي المحور، على شكل حرف L أو C؛ سعة 500-5000 كغ+ | السعة الأعلى والمحاور الإضافية تعني تكلفة أعلى |
| المسار الأرضي | مع أو بدون | يوسع نطاق الوصول للقطع الأطول |
| تتبع خط اللحام | تتبع خط اللحام بالليزر، تتبع القوس | مطلوب عندما تختلف دقة تجميع القطع |
| البرمجة | خارجية (أوفلاين) أو بدون تعليم | البرمجة بدون تعليم تقلل وقت برمجة القطع الجديدة |
| مصدر طاقة اللحام | Aotai، Megmeet، Panasonic، Lincoln Electric، Miller | العلامات التجارية المستوردة تزيد التكلفة؛ العلامات المحلية أسهل في الصيانة ببعض المناطق |
| التركيبات (الـ Fixtures) | حسب عائلة القطع | مصممة لقطعك الخاصة؛ تُسعّر بشكل منفصل |
| الخدمة | التركيب والتدريب في الموقع | تُسعّر بشكل منفصل، وعادة تستغرق حوالي أسبوع في الموقع |
للحصول على عرض سعر، يرجى إرسال الرسومات أو الصور لقطعك، وزنها، المادة المصنوعة منها، والكمية السنوية المتوقعة.
التسليم، التركيب والدعم الفني
- التكوين والرسومات الهندسية. يقوم مهندسونا باختيار الموضع (positioner)، والتركيبات (fixtures)، وعملية اللحام المناسبة لقطع عملك.
- الإنتاج والاختبار في المصنع. تتراوح فترة التجهيز والإنتاج بين 20 و45 يوماً بناءً على التكوين المطلوب. يتم تجمع النظام وإجراء اختبار اللحام قبل الشحن.
- تجهيز موقع العمل. قم بتجهيز أرضية مستوية، ومصدر الطاقة الكهربائية، وغاز الحماية، مع التخطيط لأبراج الحماية وسياج الأمان حول الخلية.
- التركيب والتدريب. يستغرق التركيب في الموقع وتدريب المشغلين عادةً حوالي أسبوع واحد ويتم تسعيرها بشكل منفصل. يتعلم المشغلون البرمجة، والتشغيل اليومي، والصيانة الروتينية.
- خدمة ما بعد البيع. ضمان لمدة 24 شهراً على الماكينة بالكامل (باستثناء المواد المستهلكة)، مع دعم فني عن بُعد للبرمجيات واستفسارات عمليات اللحام.
نصائح لتصميم التركيبات (Fixtures)
في محطة العمل، تحدد التركيبات جودة اللحام بنفس درجة أهمية الروبوت نفسه. تتبع التركيبات الجيدة بعض القواعد:
- تحديد كل جزء على نفس نقاط الإسناد (datum) المستخدمة في الرسم الهندسي.
- إبعاد المشابك (clamps) عن مسار شعلة اللحام وبعيداً عن القوس الكهربائي.
- جعل عملية التحميل سريعة وسهلة الخطأ بحيث يتم إدخال القطعة بطريقة صحيحة واحدة فقط.
- التصميم بما يضمن فجوات تجميع متسقة؛ فالروبوت يكرر بدقة ما توفره له التركيبات.
- إتاحة الوصول لشعلة اللحام بأفضل زاوية لحام بعد دوران الموضع (positioner).
المشكلات الشائعة وكيفية التعامل معها في محطة العمل
لحام القطع المتكررة هو المكان الذي تتألق فيه محطة العمل، بشرط التعامل مع النقاط التالية:
| المشكلة | السبب المعتاد | كيفية تعامل النظام معها |
|---|---|---|
| وضع اللحام ليس مثالياً أبداً | القطعة مثبتة على طاولة مسطحة | يقوم الموضع (positioner) بقلب القطعة بحيث يتم لحام الوصلات بشكل مسطح أو أفقي |
| فجوات التجميع تختلف بين الدفعات | تفاوتات القطع والثني السابقة | تقوم التركيبات بتثبيت الوضع؛ بينما يقوم نظام تتبع خط اللحام بالليزر أو القوس بتصحيح الباقي |
| الوصلات الدائرية تظهر علامات البداية والنهاية | إعادة تغيير الوضع يدوياً | يدور الموضع بالتزامن مع الروبوت للحام مستمر واحد |
| الموضع يواجه صعوبة مع قطعة ثقيلة | مركز الثقل بعيد عن محور الدوران | يتم اختيار السعة المناسبة مع مراعاة الوزن وإزاحة مركز الثقل |
| الروبوت ينتظر أثناء التحميل | تصميم محطة أحادية | يسمح تصميم المحطتين بتحميل قطعة بينما يتم لحام الأخرى |
قبل الشراء: قائمة التحقق لمحطة العمل
هذه الإجابات تحدد الموضع (positioner)، والتركيبات (fixtures)، والتخطيط العام:
- رسومات القطع، الوزن، ومركز الثقل.
- الكمية السنوية وأحجام الدفعات.
- وقت الدورة المستهدف لكل قطعة.
- الوصلات التي تتطلب قلب القطعة: دائرية، متعددة الأوجه، أو رأسية صاعدة.
- ما إذا كان مطلوباً محطة واحدة أو محطتان.
- المساحة المتاحة على الأرض لخلية السياج الآمن.
- مصدر الطاقة الكهربائية، غاز الحماية، ونظام استخلاص الأبخرة.
الصيانة اليومية والدورية
| الفترة الزمنية | المهمة |
|---|---|
| كل وردية عمل | تنظيف فوهة الشعلة وإزالة الترشاش؛ فحص طرف التلامس (contact tip) واستبداله عند تآكل التجويف؛ فحص تغذية الأسلاك ومخزون الأسلاك؛ التأكد من تدفق غاز الحماية |
| أسبوعياً | فحص كابلات الشعلة والخراطيم بحثاً عن التآكل؛ فحص توصيلات الغاز بحثاً عن أي تسريب؛ تنظيف محطة تنظيف الشعلة أو وحدة منع الترشاش إن وجدت |
| شهرياً | تنظيف الترشاش من التركيبات ودبابيس تحديد الموقع؛ فحص توصيل التأريض للموضع (positioner)؛ فحص تآكل المشابك |
| سنوياً | صيانة مخفضات السرعة (reducers) للموضع والروبوت وفقاً لتوجيهات الشركات المصنعة |
اتبع أدلة الشركات المصنعة للروبوت ومصدر الطاقة لمعرفة فترات شحم المخفضات واستبدال البطاريات. قم بعمل نسخة احتياطية لبرامج الروبوت وإجراءات اللحام بعد كل تغيير.
السلامة والأمان
- إحاطة الخلية بسياج واقٍ وربط الأبواب بنظام التحكم في الروبوت (interlock).
- استخدام ستائر ضوئية في جانب التحميل إذا كان المشغلون يقومون بالتحميل بينما يقوم الروبوت باللحام في المحطة الأخرى.
- حماية المشغلين من ضوء القوس الكهربائي باستخدام شاشات حماية في منطقة التحميل.
- تركيب نظام استخلاص الأبخرة فوق أو خلف الموضع (positioner).
التخطيطات النموذجية للخلية
| التخطيط | كيف يعمل | الأفضل لـ |
|---|---|---|
| موضع أحادي (Single positioner) | موضع واحد أمام الروبوت؛ تحميل، لحام، تفريغ | أوقات لحام طويلة لكل قطعة أو أحجام إنتاج منخفضة |
| محطتان | موضعان أو طاولتان؛ يقوم الروبوت باللحام في إحداهما بينما يتم التحميل في الأخرى | القطع المتكررة التي تأخذ فيها عملية التحميل حصة كبيرة من دورة العمل |
| موضع مع سكة أرضية | يتحرك الروبوت على سكة أرضية اختيارية للوصول إلى القطع الأطول | الإطارات والعوارض الطويلة التي تتجاوز نطاق وصول الروبوت |
المزايا والقيود
المزايا
- كل وصلة في أفضل وضع لحام ممكن
- أسرع دورة عمل للقطع المتكررة
- التعامل مع قطع تتراوح من الأقواس الصغيرة وحتى عدة أطنان
- ضمن نطاق السعر النموذجي من 18,000 إلى 30,000 دولار أمريكي
القيود
- يحتاج إلى تركيبات (fixtures) لكل عائلة من القطع
- القطع الأطول من الموضع والسكة تكون أفضل على روبوت لحام عملاق (gantry) أو روبوت لحام ذراعي (cantilever)
- بالنسبة للدفعات الصغيرة جداً ذات التغييرات المتكررة، تعتبر محطة لحام روبوت تعاوني (cobot) أسرع في الإعداد
- يتطلب وجود خلية مسيجة
مرجع أحجام الأسلاك لحام MAG
نوافذ التيار النموذجية لحام MAG بالسلك المصمت. تختار مكتبة العمليات المعلمات تلقائياً، ولكن هذا الجدول يساعد عند التخطيط لمخزون الأسلاك وسمك الصاج.
| قطر السلك Ø | دائرة قصر (A) | كروي (A) | رش (A) | الصاج النموذجي |
|---|---|---|---|---|
| 0.8 مم | 40–120 | 120–170 | 170–200 | 0.8–4.0 مم |
| 1.0 مم | 60–140 | 140–190 | 190–300 | 2.0–8.0 مم |
| 1.2 مم | 80–180 | 180–240 | 240–400 | من حوالي 4 مم |
| 1.6 مم | 130–220 | 220–280 | 280–500 | من حوالي 8 مم |
يعمل انتقال الدائرة القصيرة عند حوالي 14–22 فولت، والانتقال الكروي عند حوالي 22–26 فولت (منطقة الترشاش التي يجب تجنبها)، وانتقال الرش فوق 26 فولت.
الأسئلة الشائعة حول محطة لحام الروبوت
ما هو الموضع (positioner) الذي أحتاجه؟
المواضع احادية المحور تناسب القطع الطويلة مثل العوارض والأعمدة؛ مواضع نوع L تناسب الصناديق والقطع متعددة الأوجه؛ مواضع نوع C تمنح وصولاً كاملاً حول الإطارات والعوارض. تتراوح السعة من 500 كجم إلى أكثر من 5000 كجم.
هل يتحرك الموضع أثناء قيام الروبوت باللحام؟
نعم. يتم مزامنة الموضع مع وحدة التحكم في الروبوت، بحيث يتم لحام الوصلات الدائرية والمنحنية في تمريرة مستمرة واحدة.
كم تكلفة محطة لحام روبوت؟
معظم التكوينات تتراوح بين 18,000 و30,000 دولار أمريكي، فوب تشينغداو (FOB Qingdao)، اعتماداً على الموضع، والسكة، وخيارات البحث عن خط اللحام.
هل هي مناسبة للدفعات الصغيرة؟
هي الأفضل للقطع المتكررة. بالنسبة للدفعات الصغيرة جداً مع التغييرات المتكررة، تكون محطة لحام الروبوت التعاوني (cobot) أسرع في البرمجة.
هل يمكن للحام تلبية متطلبات AWS D1.1؟
يمكن تأهيل إجراءات اللحام وفقاً لمعايير ISO، وAWS D1.1، وقواعد هيئات التصنيف مثل ABS وLR وCCS، لتناسب الوصلات والمواد الخاصة بك.
ما هو وقت التسليم (Lead time)؟
وقت التسليم هو 20-45 يوماً اعتماداً على التكوين. يستغرق التركيب والتدريب حوالي أسبوع واحد في الموقع ويتم تسعيرها بشكل منفصل.
هل أستحق تصميم محطتين؟
يسمح تصميم المحطتين للمشغلين بتحميل قطعة بينما يقوم الروبوت لحام الأخرى، مما يحافظ على استمرار لحام الروبوت. يتطلب مساحة أرضية أكبر وموضعاً ثانياً أو طاولة ثانية؛ نوصي به عندما تأخذ عملية التحميل حصة كبيرة من الدورة.
كيف يتم اختيار سعة الموضع (positioner)؟
حسب وزن القطعة ومدى بعد مركز ثقلها عن محور الدوران. القطعة الثقيلة ذات الإزاحة الكبيرة تحتاج إلى عزم دوران أكبر مما يوحيه وزنها بمفرده.
شاهد جميع روبوتات اللحام لمقارنة أنظمة الكابولي (cantilever)، والعملاق (gantry)، والمتنقلة، ومحطات العمل، والروبوتات التعاونية (cobot) جنباً إلى جنب.
أرسل لنا رسومات أو صور لقطع العمل الخاصة بك. سنقوم بالتوصية بمفهوم الموضع والتركيبات، وتقديم عرض سعر فوب تشينغداو (FOB Qingdao).
احصل على التكوين وعرض السعر