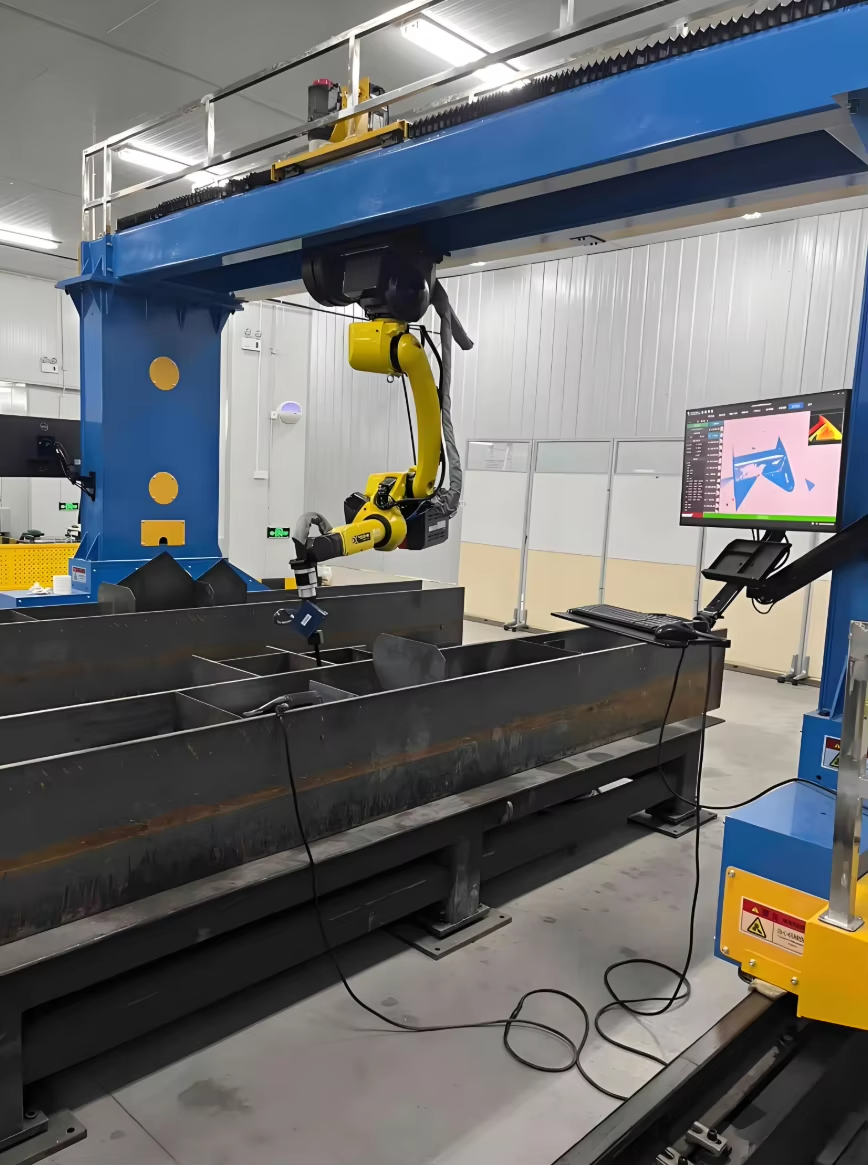
หุ่นยนต์เชื่อมโครงแกลเลอรี่: ภาพรวม
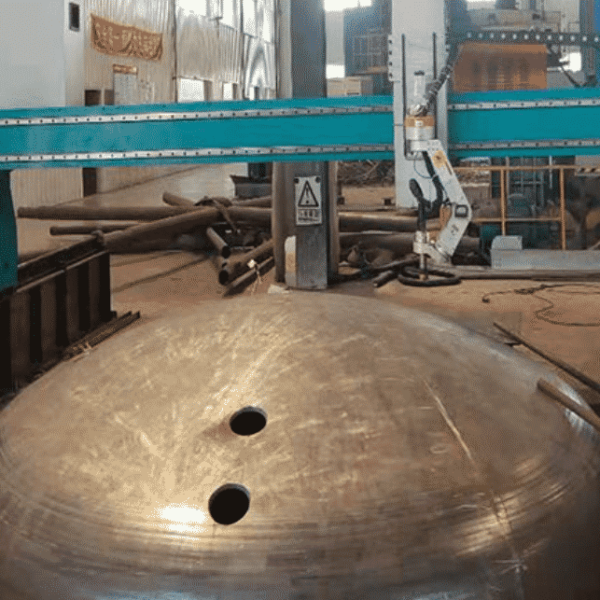
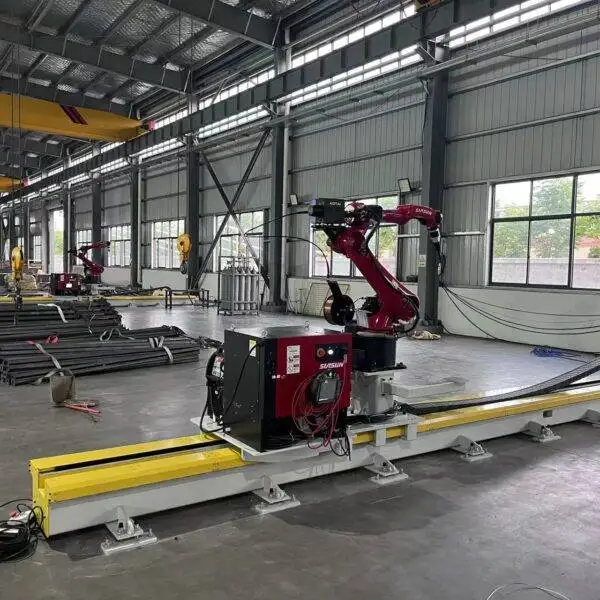
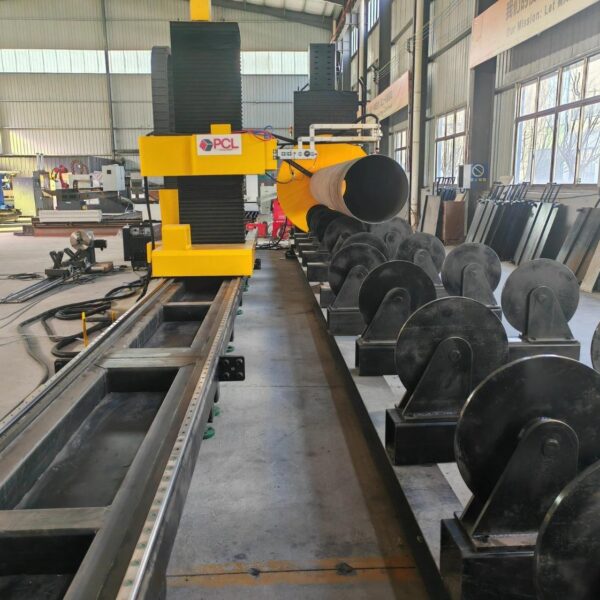
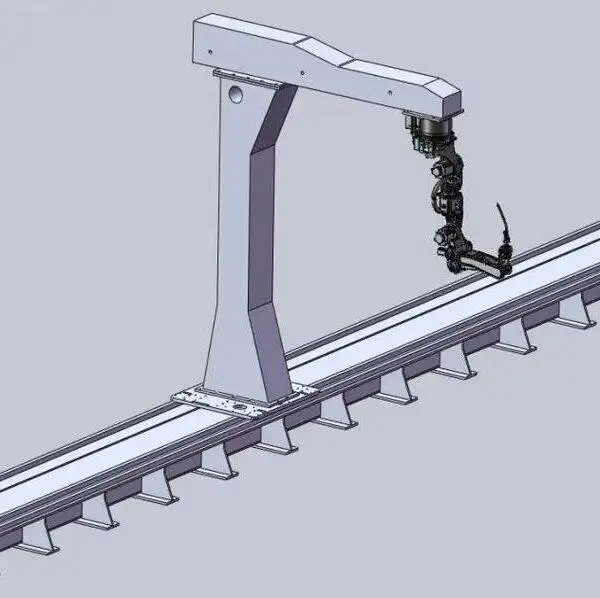
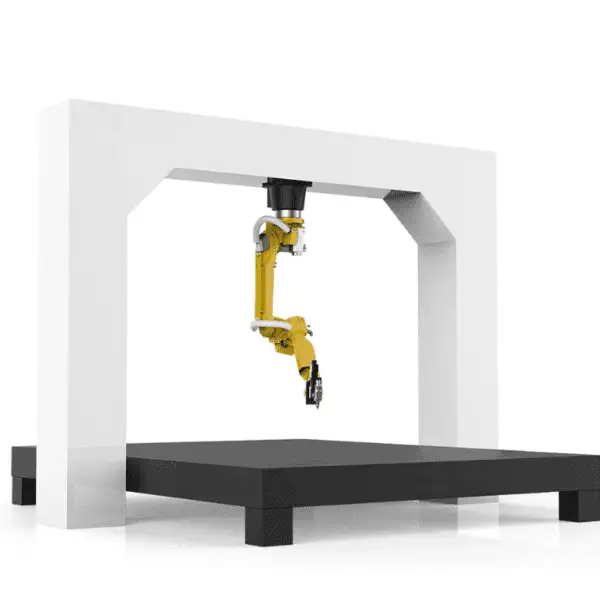
หุ่นยนต์เชื่อมโครงแกลเลอรี่ (Gantry Welding Robot) เป็นการแขวนหุ่นยนต์เชื่อม 6 แกนไว้กับโครงแกลเลอรี่ด้านบน หรือติดตั้งบนเสาที่เคลื่อนที่ไปตามรางบนพื้น โครงแกลเลอรี่ทำหน้าที่เป็นแกนเสริม ทำให้หุ่นยนต์สามารถเข้าถึงทุกแนวเชื่อมบนชิ้นงานที่มีขนาดใหญ่กว่าแขนของตัวมันเองมาก เช่น แชสซีเทรลเลอร์ แผ่นเหล็กต่อเรือ คานสะพาน และโครงสร้างเหล็กขนาดใหญ่
ระยะชัก (Stroke) สามารถสร้างขึ้นตามขนาดชิ้นงานของคุณได้ เช่น 12 ม. × 4 ม. × 2 ม. และสามารถเชื่อมคานยาวประมาณ 20 ม. ได้ตลอดความยาวในการวิ่งผ่านเพียงครั้งเดียว เนื่องจากหุ่นยนต์เคลื่อนที่ได้ในพื้นที่กว้าง โครงแกลเลอรี่ชุดเดียวจึงสามารถรองรับได้หลายสถานี: ทำการเชื่อมที่ปลายด้านหนึ่งในขณะที่พนักงานกำลังโหลดชิ้นงานถัดไปที่ปลายอีกด้านหนึ่ง
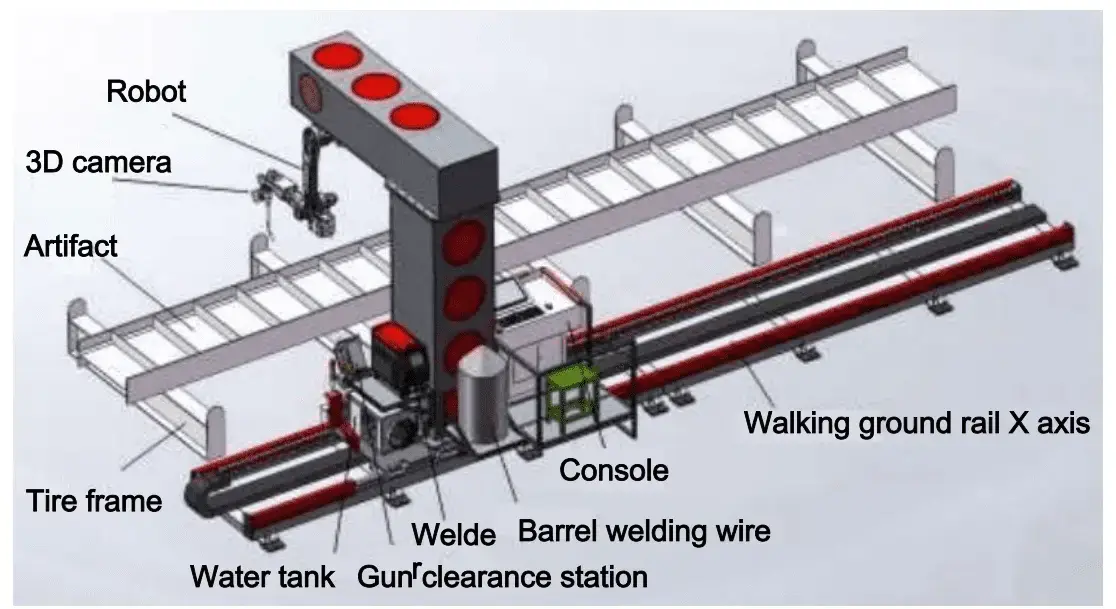
ข้อมูลจำเพาะทางเทคนิค
| โครงสร้างเครื่อง | แกลเลอรี่แขวนเหนือศีรษะหรือเสาวิ่งบนรางพื้น |
|---|---|
| ระยะชัก (X / Y / Z) | ปรับแต่งได้เต็มที่ เช่น 12 ม. × 4 ม. × 2 ม. |
| หุ่นยนต์ | หุ่นยนต์เชื่อม 6 แกน โดยแกลเลอรี่เพิ่มแกนการเคลื่อนที่ |
| ระบบขับเคลื่อน | แร็คแอนด์พิเนียนความแม่นยำสูงพร้อมเซอร์โวมอเตอร์ AC |
| กระบวนการเชื่อม | MIG / MAG / TIG / ลวดคู่ (Tandem) |
| การหาแนวเชื่อม | ระบบติดตามแนวเชื่อมด้วยเลเซอร์และเซ็นเซอร์อาร์ค (อุปกรณ์เสริม) |
| การเขียนโปรแกรม | การเขียนโปรแกรมแบบออฟไลน์ (Offline) หรือสร้างพath อัตโนมัติโดยไม่ต้องสอนงาน (Teaching-free) |
| แหล่งจ่ายไฟเชื่อม | Aotai, Megmeet, Panasonic, Lincoln Electric, Miller หรือแบรนด์อื่น ๆ ตามคำขอ |
| มาตรฐานการเชื่อม | ผ่านการรับรองตามมาตรฐาน ISO, AWS D1.1 และกฎข้อบังคับของสถาบันจัดชั้นเรือ (ABS, LR, CCS) |
| การรับรอง | CE, ISO 9001 |
| ระยะเวลาผลิต | 20–45 วัน ขึ้นอยู่กับรูปแบบการกำหนดค่า |
| การรับประกัน | 24 เดือนสำหรับตัวเครื่องทั้งหมด (ยกเว้นสิ้นเปลือง) |
แกลเลอรี่แขวนเหนือศีรษะหรือเสาวิ่งบนรางพื้น?
| รูปแบบเลย์เอาต์ | การทำงาน | เหมาะที่สุดสำหรับ |
|---|---|---|
| แกลเลอรี่แขวนเหนือศีรษะ | หุ่นยนต์แขวนจากสะพานที่วิ่งบนรางสองข้าง | ชิ้นงานกว้างและเลย์เอาต์หลายสถานี พื้นที่รอบชิ้นงานโล่งไม่มีสิ่งกีดขวาง |
| เสาวิ่งบนรางพื้น | หุ่นยนต์ติดตั้งบนเสาที่วิ่งบนรางพื้นรางเดียว | ชิ้นงานยาวและแคบ ความสูงอาคารจำกัด |
ขั้นตอนการทำงานของสถานีแกลเลอรี่
- โหลดชิ้นงาน. วางชิ้นงานลงบนแท่นเชื่อมหรือฟิกซ์เจอร์ด้วยเครน สำหรับระบบ 2 สถานี จะทำการโหลดชิ้นงานหนึ่งในขณะที่อีกสถานีกำลังเชื่อม
- สร้างโปรแกรม. นำเข้าโมเดลสำหรับการเขียนโปรแกรมแบบออฟไลน์ หรือให้ระบบสร้างเส้นทางอัตโนมัติ ขึ้นอยู่กับการกำหนดค่าของระบบ
- ค้นหาแนวเชื่อมจริง. ระบบติดตามแนวเชื่อมด้วยเลเซอร์และเซ็นเซอร์อาร์คจะช่วยปรับหัวเชื่อมให้เข้ากับความคลาดเคลื่อนของการประกอบและการบิดงอจากความร้อน
- เชื่อมแนวเกือกม้าหรือแนวยาวต่อเนื่อง. แกลเลอรี่จะพาหุ่นยนต์เคลื่อนที่ไปตามความยาวทั้งหมดของชิ้นงาน ทำให้สามารถเชื่อมแนวยาวได้โดยไม่ต้องหยุดและเริ่มใหม่
ชิ้นงานและอุตสาหกรรมที่ใช้งานทั่วไป
ชิ้นงาน
- แชสซีรถบรรทุกและเทรลเลอร์
- แผ่นเหล็กและโครงสร้างส่วนเรือ
- คานสะพานและคานโครงสร้าง
- ชิ้นส่วนเครื่องจักรกลหนักสำหรับงานก่อสร้าง
- โครงตู้รถไฟ
- ถังเก็บและภาชนะรับแรงดัน
ทำไมต้องเลือกโครงแกลเลอรี่
- ระยะเอื้อมถูกกำหนดโดยแกลเลอรี่ ไม่ใช่แค่แขนหุ่นยนต์
- หลายสถานีใต้แกลเลอรี่ชุดเดียวช่วยเพิ่มเวลาอาร์คทำงาน (Arc-on time)
- เชื่อมแนวยยาวได้ในรอบเดียวต่อเนื่อง
- พื้นที่รอบชิ้นงานโล่ง สะดวกในการป้อนชิ้นงานด้วยเครน (รุ่นแขวนเหนือศีรษะ)
- ระบบติดตามแนวเชื่อมแบบเรียลไทม์ช่วยชดเชยการบิดงอ
เปรียบเทียบกับหุ่นยนต์เชื่อมประเภทอื่น
| ระบบ | จุดเด่น | ควรเลือกใช้เมื่อ |
|---|---|---|
| หุ่นยนต์เชื่อมแบบแขนยื่น CWR500A | ด้านหน้าและด้านหลังเปิดโล่งสำหรับโหลดเครน; ระยะเอื้อม 3.5 ม. | ชิ้นงานแผ่นยาว, คาน H-Beam และ Box Girder ที่โหลดด้วยเครน |
| หุ่นยนต์เชื่อมโครงแกลเลอรี่ (รุ่นนี้) | ครอบคลุมพื้นที่สี่เหลี่ยมผืนผ้าเต็มรูปแบบ เช่น 12 ม. × 4 ม. | ชิ้นงานกว้างมาก เช่น ส่วนโครงสร้างเรือและแชสซีเทรลเลอร์ |
| หุ่นยนต์เชื่อม 7 แกนวิ่งบนราง | ไลน์หุ่นยนต์เดี่ยวขนาดกะทัดรัดพร้อมระบบสแกน 3 มิติ | ชิ้นงานโครงสร้างเหล็กที่มีขนาดใกล้เคียงกัน |
| หุ่นยนต์เชื่อมเคลื่อนที่ (AGV) | ขับเคลื่อนเข้าไปหาชิ้นงาน ไม่ต้องใช้ราง | ชิ้นงานใหญ่หรือหนักเกินกว่าจะขนย้ายมาที่สถานีเชื่อม |
| สถานีงานเชื่อมอตโนมัติ | ชุดพลิกชิ้นงาน (Positioner) หมุนชิ้นงานไปยังมุมเชื่อมที่ดีที่สุด | ชิ้นงานซ้ำ ๆ น้ำหนักไม่เกินหลายตัน ทำงานเป็นล็อต |
| สถานีเชื่อมโคบอท (Cobot) | สอนงานด้วยการจูงมือพาทำ ไม่ต้องกั้นแนวรั้วหลังประเมินความเสี่ยง | ชิ้นงานขนาดเล็ก หลากหลาย และเปลี่ยนรุ่นบ่อย |
ปัจจัยกำหนดราคาของหุ่นยนต์เชื่อมโครงแกลเลอรี่
โครงแกลเลอรี่ถูกสร้างขึ้นตามพื้นที่หน้างานและชิ้นงานของคุณ จึงต้องเสนอราคาเป็นรายโปรเจกต์ ปัจจัยหลักด้านต้นทุน:
| ปัจจัยด้านต้นทุน | ตัวเลือก | มีผลต่อราคาอย่างไร |
|---|---|---|
| ระยะชัก (Stroke) | ความยาว ความกว้าง และความสูงของพื้นที่ทำงาน | โครงสร้างเหล็กและรางจะใหญ่ขึ้นตามพื้นที่ทำงาน |
| จำนวนหุ่นยนต์ | ต่อโปรเจกต์ | หุ่นยนต์แต่ละตัวเพิ่มแขน แหล่งจ่ายไฟ และชุดหัวเชื่อม |
| รูปแบบเลย์เอาต์ | แกลเลอรี่แขวนเหนือศีรษะหรือเสาวิ่งบนรางพื้น | แบบแขวนใช้โครงสร้างเหล็กมากกว่าแต่เคลียร์พื้นที่พื้นได้โล่ง |
| กระบวนการเชื่อม | ลวดเดี่ยวหรือลวดคู่ (Tandem) | แบบลวดคู่ต้องใช้แหล่งจ่ายไฟชุดที่สองและหัวเชื่อมคู่ |
| การหาแนวเชื่อมและการเขียนโปรแกรม | เลนส์ติดตาม, เซ็นเซอร์อาร์ค, ออฟไลน์ หรือแบบไม่ต้องสอนงาน | ซอฟต์แวร์และเซ็นเซอร์กำหนดความเร็วในการเริ่มเชื่อมชิ้นงานใหม่ |
| แหล่งจ่ายไฟเชื่อม | Aotai, Megmeet, Panasonic, Lincoln Electric, Miller | แบรนด์นำเข้ามีราคาสูงกว่า; แบรนด์ท้องถิ่นซ่อมบำรุงง่ายในบางภูมิภาค |
| บริการ | การติดตั้งและฝึกอบรมหน้างาน | เสนอราคาแยกต่างหาก ปกติใช้เวลาหน้างานประมาณหนึ่งสัปดาห์ |
สำหรับการขอใบเสนอราคา กรุณาส่งแบบแปลนชิ้นงานที่ใหญ่ที่สุดและพบบ่อยที่สุดของคุณ ความหนาของแผ่นเหล็ก ชนิดวัสดุ และพื้นที่ว่างหน้างาน เราเสนอราคาแบบ FOB ชิง岛 (Qingdao)
การจัดส่ง การติดตั้ง และการสนับสนุน
- การกำหนดรูปแบบและแบบแปลน. วิศวกรของเราจะออกแบบโครงแกลเลอรี่ ระยะชัก และสถานีให้เข้ากับพื้นที่และชิ้นงานของคุณ
- การผลิตและการทดสอบจากโรงงาน. ระยะเวลาผลิต 20–45 วันขึ้นอยู่กับการกำหนดค่า ระบบจะถูกประกอบและทดสอบเชื่อมก่อนจัดส่ง
- การเตรียมพื้นที่หน้างาน. เตรียมฐานรากสำหรับราง ระบบไฟฟ้า และแก๊สปกป้อง พร้อมตรวจสอบระยะความสูงของเครนเหนือแกลเลอรี่ ยืนยันข้อกำหนดฐานรากกับวิศวกรของเราก่อนเครื่องมาถึง
- การติดตั้งและการฝึกอบรม. การติดตั้งหน้างานและการอบรมผู้ใช้งานใช้เวลาประมาณหนึ่งสัปดาห์และเสนอราคาแยกต่างหาก ผู้ใช้งานจะได้เรียนรู้การเขียนโปรแกรม การปฏิบัติงานประจำวัน และการบำรุงรักษาเบื้องต้น
- บริการหลังการขาย. รับประกัน 24 เดือนสำหรับเครื่องทั้งหมด (ยกเว้นสิ้นเปลือง) พร้อมการสนับสนุนทางเทคนิคระยะไกลสำหรับซอฟต์แวร์และกระบวนการเชื่อม
ปัญหาทั่วไปในงานเชื่อมขนาดใหญ่และวิธีที่โครงแกลเลอรี่จัดการ
ชิ้นงานขนาดใหญ่มาพร้อมกับปัญหาเฉพาะตัว: แนวยยาว การบิดงอจากความร้อน และการโหลดที่ช้า นี่คือวิธีที่สถานีแกลเลอรี่จัดการกับปัญหาเหล่านี้:
| ปัญหา | สาเหตุทั่วไป | วิธีที่ระบบจัดการ |
|---|---|---|
| แนวเชื่อมเคลื่อนระหว่างการเชื่อม | การบิดงอจากความร้อนบนแนวเชื่อมยาว | ระบบติดตามแนวเชื่อมด้วยเลเซอร์และเซนเซอร์อาร์คจะปรับหัวเชื่อมแบบเรียลไทม์ |
| การประกอบชิ้นงานไม่สนิทกันในแต่ละชิ้น | ความคลาดเคลื่อนในการตัดและการประกอบโครงสร้างขนาดใหญ่ | ค้นหาตำแหน่งแนวเชื่อมก่อนทำการเชื่อม แทนที่จะเชื่อถือโมเดลตามแบบกำหนด |
| หุ่นยนต์ไม่สามารถเอื้อมถึงแนวเชื่อมที่ลึกหรือไกลได้ | ฐานหุ่นยนต์แบบอยู่กับที่และระยะเอื้อมแขนที่จำกัด | โครงสร้างโครงสะพาน (gantry) จะพาหุ่นยนต์เคลื่อนที่ไปตามแกน X, Y และ Z ครอบคลุมทั่วพื้นที่ทำงาน |
| หุ่นยนต์ต้องรอในขณะกำลังป้อนชิ้นงาน | มีเพียงสถานีเดียว | สองสถานีขึ้นไปภายใต้โครงสะพานเดียว: เชื่อมสถานีหนึ่งในขณะที่กำลังโหลดอีกสถานีหนึ่ง |
| รอยต่อจากการหยุดและเริ่มเชื่อมบนแนวเชื่อมยาว | การเปลี่ยนตำแหน่งของหุ่นยนต์ที่อยู่กับที่ | แนวเชื่อมต่อเนื่องยาวประมาณ 20 ม. ในการวิ่งครั้งเดียว |
ก่อนที่คุณจะซื้อ: เช็คลิสต์การวางแผนโครงสร้างโครงสะพาน (Gantry)
โครงสร้างโครงสะพานถูกสร้างขึ้นรอบๆ ชิ้นงานและอาคารของคุณ โปรดรวบรวมข้อมูลเหล่านี้ก่อน:
- ขนาดและน้ำหนักของชิ้นงานที่ใหญ่ที่สุดและชิ้นงานที่พบบ่อยที่สุด
- ความสามารถของเครนและความสูงของตะขอเหนือพื้นที่ทำงานที่วางแผนไว้
- ความยาว ความสูง และความกว้างของพื้นที่หน้างานที่มีอยู่
- สภาพพื้นและพื้นที่สำหรับทำฐานรากรางเลื่อน
- จำนวนสถานีที่คุณต้องการภายใต้โครงสะพาน
- กระบวนการเชื่อม: ลวดเดี่ยวหรือลวดคู่ (tandem twin-wire) และความหนาของแผ่นเพลท
- ข้อมูลการเขียนโปรแกรม: มีโมเดล 3 มิติสำหรับการเขียนโปรแกรมแบบออฟไลน์ หรือต้องสแกนชิ้นงาน
- ระบบไฟฟ้า ก๊าซปกป้อง และระบบดูดควันเชื่อม
การบำรุงรักษาประจำวันและตามรอบเวลา
| ช่วงเวลา | งานที่ต้องทำ |
|---|---|
| ทุกกะการทำงาน | ทำความสะอาดหัวเชื่อมและกำจัดสะเก็ดไฟเชื่อม; ตรวจสอบคอนแทคทิปและเปลี่ยนใหม่เมื่อรูสึกหรอ; ตรวจสอบการป้อนลวดและปริมาณลวดที่มีอยู่; ยืนยันอัตราการไหลของก๊าซปกป้อง |
| ทุกสัปดาห์ | ตรวจสอบสายเคเบิลและสายยางของหัวเชื่อมว่ามีการสึกหรอหรือไม่; ตรวจสอบจุดต่อก๊าซว่ามีรอยรั่วหรือไม่; ทำความสะอาดสถานีทำความสะอาดหัวเชื่อมหรือชุดกันสะเก็ดไฟเชื่อม (หากติดตั้งไว้) |
| ทุกเดือน | ทำความสะอาดรางและเฟืองสะพาน (rack); หล่อลื่นเฟืองและชุดนำ 0; ตรวจสอบรางร้อยสายไฟ (cable chain) และสายไฟภายใน |
| ทุกปี | ตรวจสอบการ alignment ของรางและโบลต์ยึด; บำรุงรักษาชุดขับเคลื่อนหุ่นยนต์และโครงสะพานตามที่ผู้ผลิตกำหนด |
ปฏิบัติตามคู่มือของผู้ผลิตหุ่นยนต์และเครื่องเชื่อมสำหรับจาระบีเกียร์ทดและรอบเวลาการเปลี่ยนแบตเตอรี่ สำรองข้อมูลโปรแกรมหุ่นยนต์และขั้นตอนการเชื่อมหลังจากการเปลี่ยนแปลงทุกครั้ง
ความปลอดภัยรอบสถานีโครงสะพาน (Gantry Station)
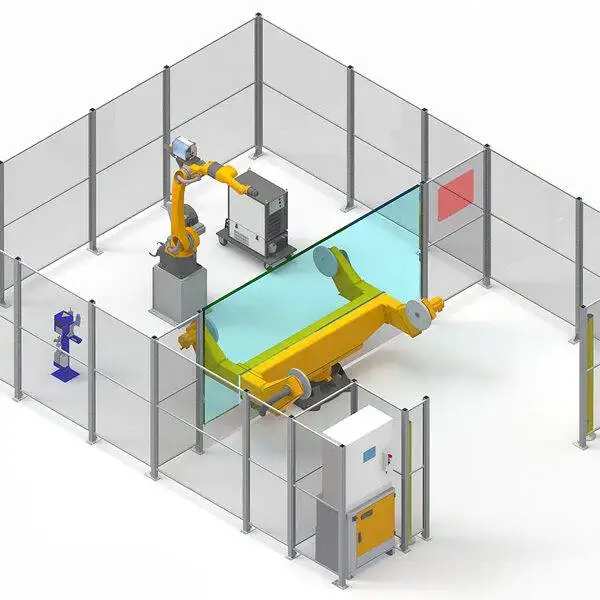
- ล้อมรั้วพื้นที่ทำงานและเชื่อมต่อระบบความปลอดภัยของประตูทางเข้ากับชุดควบคุมหุ่นยนต์
- ใช้ม่านแสงนิรภัยหรือสแกนเนอร์พื้นที่ระหว่างสถานีเชื่อมและสถานีโหลดชิ้นงาน
- ประสานงานการเคลื่อนที่ของเครนกับโครงสะพาน เพื่อไม่ให้โหลดผ่านเหนือหุ่นยนต์ที่กำลังเคลื่อนที่เด็ดขาด
- ติดตั้งระบบดูดควันเชื่อมให้มีขนาดเหมาะสมกับกระบวนการเชื่อมและขนาดความยาวของพื้นที่ทำงาน
ข้อดีและข้อจำกัด
ข้อดี
- เชื่อมชิ้นงานที่มีขนาดใหญ่เกินกว่าแขนหุ่นยนต์ใดๆ จะเอื้อมถึง
- การจัดวางแบบหลายสถานีช่วยให้หุ่นยนต์ทำงานเชื่อมได้อย่างต่อเนื่องในขณะกำลังโหลดชิ้นงาน
- แนวเชื่อมยาวยาวต่อเนื่องได้ถึงประมาณ 20 ม.
- รุ่นแขวนเหนือศีรษะช่วยให้พื้นที่พื้นโล่งว่าง
- สามารถปรับแต่งสำหรับลวดคู่บนแผ่นเหล็กหนาได้
ข้อจำกัด
- ต้องการพื้นที่หน้างาน ฐานราก และระยะความสูงของเครน
- เป็นการติดตั้งแบบถาวร สำหรับชิ้นงานที่กระจายอยู่ทั่วโรงงานขนาดใหญ่ หุ่นยนต์เชื่อมเคลื่อน 0 อาจมีความยืดหยุ่นมากกว่า
- สำหรับชิ้นงานซ้ำๆ ขนาดเล็ก สถานีงานพร้อมชุดพลิกชิ้นงาน (positioner) จะรวดเร็วและคุ้มค่ากว่า
- ชิ้นงานแผ่นบางมักจะเหมาะกับการเชื่อมด้วยเลเซอร์มากกว่า
ข้อมูลอ้างอิงขนาดลวดสำหรับการเชื่อม MAG
ช่วงกระแสไฟทั่วไปสำหรับการเชื่อม MAG ด้วยลวดตัน ไลบรารีกระบวนการจะเลือกพารามิเตอร์ให้อัตโนมัติ แต่ตารางนี้ช่วยได้เมื่อคุณวางแผนสต็อกลวดและความหนาของแผ่นเหล็ก
| ขนาดลวด Ø | แบบลัดวงจร (Short-circuit) (A) | แบบหยด (Globular) (A) | แบบละอองสเปรย์ (Spray) (A) | ความหนาแผ่นเพลททั่วไป |
|---|---|---|---|---|
| 0.8 มม. | 40–120 | 120–170 | 170–200 | 0.8–4.0 มม. |
| 1.0 มม. | 60–140 | 140–190 | 190–300 | 2.0–8.0 มม. |
| 1.2 มม. | 80–180 | 180–240 | 240–400 | ตั้งแต่ประมาณ 4 มม. |
| 1.6 มม. | 130–220 | 220–280 | 280–500 | ตั้งแต่ประมาณ 8 มม. |
การถ่ายโอนแบบลัดวงจรใช้แรงดันไฟฟ้าประมาณ 14–22 V, แบบหยดประมาณ 22–26 V (โซนสะเก็ดไฟที่ควรหลีกเลี่ยง) และแบบละอองสเปรย์สูงกว่า 26 V
คำถามที่พบบ่อยเกี่ยวกับหุ่นยนต์เชื่อมโครงสะพาน (Gantry Welding Robot)
ขนาดชิ้นงานสูงสุดคือเท่าใด
ระยะชัก (stroke) สร้างขึ้นตามชิ้นงานของคุณ พื้นที่ทำงานทั่วไปคือ 12 ม. × 4 ม. × 2 ม. และคานขนาดประมาณ 20 ม. จะถูกเชื่อมตลอดความยาว สามารถทำระยะชักที่ใหญ่กว่านี้ได้
ฉันควรเลือกโครงสะพานแบบแขวนเหนือศีรษะหรือเสาบนพื้นรางเลื่อน?
โครงสะพานแบบแขวนเหนือศีรษะเหมาะกับชิ้นงานกว้างและการจัดวางแบบหลายสถานี และช่วยให้พื้นโล่ง เสาบนพื้นรางเลื่อนเหมาะกับชิ้นงานที่ยาวและแคบกว่า และต้องการความสูงอาคารน้อยกว่า
โครงสะพานหนึ่งชุดสามารถให้บริการหลายสถานีได้หรือไม่
ได้ หุ่นยนต์จะเชื่อมที่สถานีหนึ่งในขณะที่ผู้ปฏิบัติงานกำลังโหลดหรือขนถ่ายชิ้นงานที่สถานีถัดไป ซึ่งช่วยเพิ่มเวลาอาร์คติด (arc-on time)
วิธีการเขียนโปรแกรมหุ่นยนต์ทำอย่างไร
ด้วยการเขียนโปรแกรมแบบออฟไลน์จากโมเดลชิ้นงาน หรือการสร้างเส้นทางโดยไม่ต้องสอนงาน (teaching-free) ขึ้นอยู่กับการกำหนดค่า
ระบบจัดการกับการบิดงอและช่องว่างประกอบไม่สนิทอย่างไร
ระบบติดตามแนวเชื่อมด้วยเลเซอร์และเซนเซอร์อาร์คจะแก้ไขตำแหน่งหัวเชื่อมแบบเรียลไทม์ในขณะเชื่อม
แนวเชื่อมสามารถผ่านมาตรฐาน AWS D1.1 หรือข้อกำหนดของสถาบันจัดชั้นเรือได้หรือไม่
ขั้นตอนการเชื่อมสามารถรับรองตามมาตรฐาน ISO, AWS D1.1 และกฎระเบียบของสถาบันจัดชั้นเรือ เช่น ABS, LR และ CCS สำหรับรอยต่อและวัสดุเฉพาะของคุณ
หุ่นยนต์เชื่อมโครงสะพานจำเป็นต้องมีฐานรากหรือไม่
ใช่ รางเลื่อนต้องการฐานรากที่เรียบและมั่นคง ยืนยันข้อกำหนดฐานรากกับวิศวกรของเราก่อนที่เครื่องจักรจะมาถึง
ใช้เวลานานเท่าใดจากคำสั่งซื้อจนถึงการผลิต
ระยะเวลาจัดส่งคือ 20–45 วัน ขึ้นอยู่กับการกำหนดค่า บวกกับเวลาประมาณหนึ่งสัปดาห์สำหรับการติดตั้งหน้างานและการฝึกอบรม งานฐานรากควรเสร็จสิ้นก่อนการจัดส่ง
ระบบขับเคลื่อนใดที่ใช้เคลื่อนที่โครงสะพาน
ระบบเฟืองสะพานและสะพานเฟือง (rack and pinion) ความแม่นยำสูงพร้อมเซอร์โวมอเตอร์ AC
ดู หุ่นยนต์เชื่อม ทั้งหมดเพื่อเปรียบเทียบระบบแขนยื่น (cantilever) โครงสะพาน แบบเคลื่อนที่ สถานีงาน และโคบอทเคียงข้างกัน
ส่งแบบแปลนชิ้นงานและผังโรงงานของคุณมาให้เรา วิศวกรของเราจะเสนอเค้าโครงโครงสะพาน ระยะชัก และกระบวนการ พร้อมเสนอราคา FOB ชิง岛
รับการกำหนดค่าและใบเสนอราคา