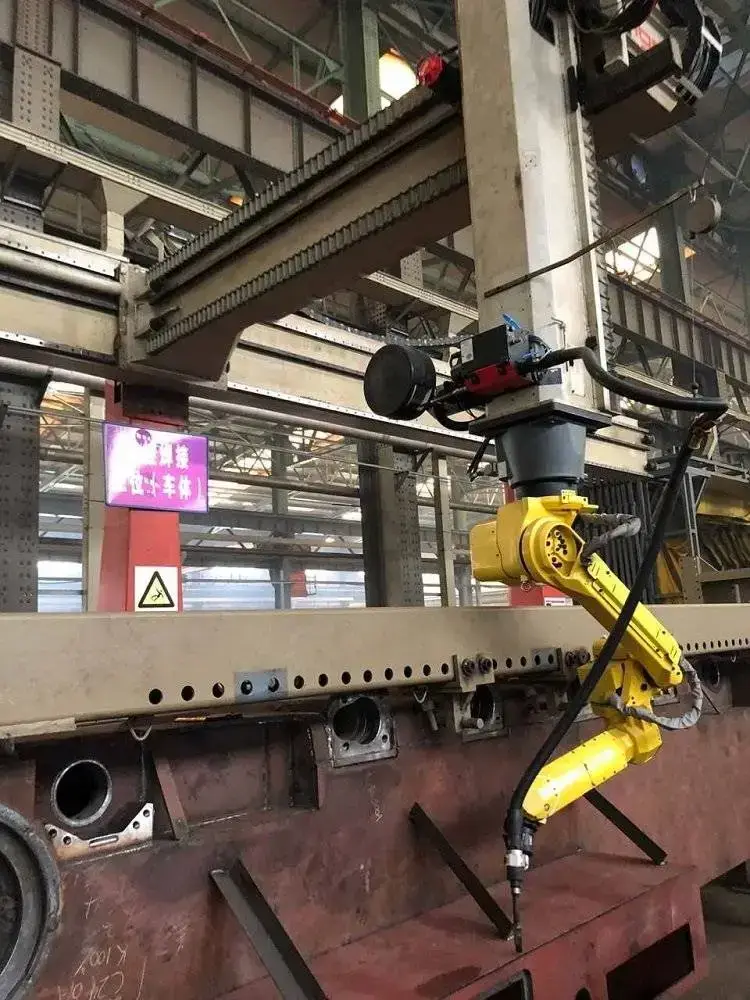
Robot Las Cantilever CWR500A: Ikhtisar
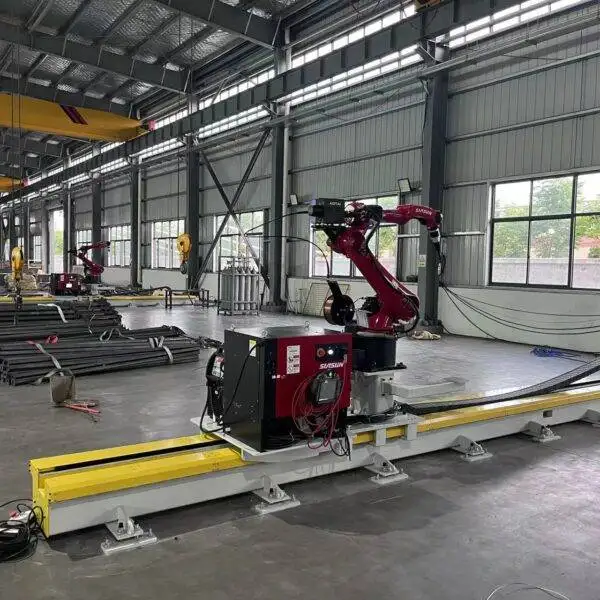
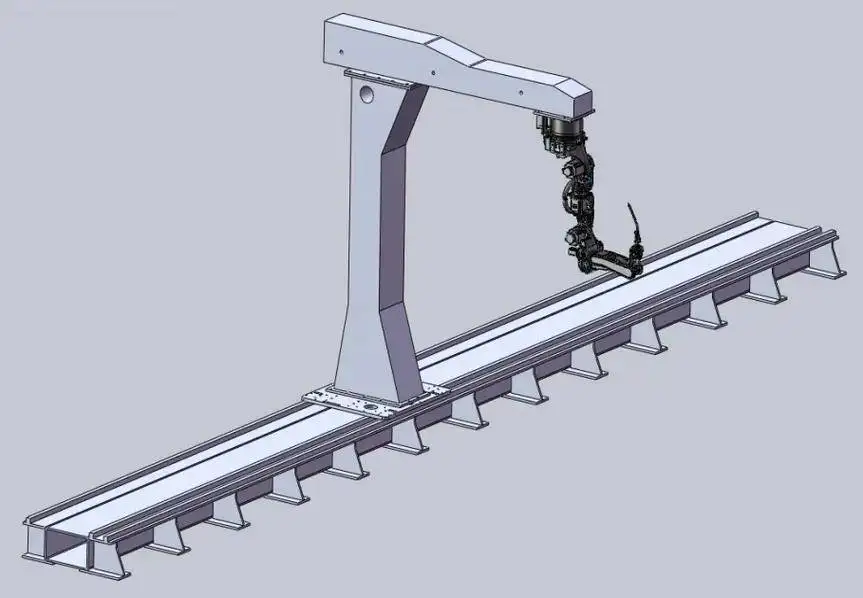
CWR500A adalah robot las cantilever berpemandu rel untuk komponen baja struktural yang panjang dan lebar. Satu kolom menyangga lengan horizontal yang dilengkapi robot las, dan kolom tersebut bergerak di sepanjang rel lantai, sehingga robot dapat menjangkau jalur las di sepanjang komponen pelat jembatan, H-beam, box girder, dan rakitan pelat tebal. Robot ini menggunakan sistem pengelasan cerdas FSWELD, yang merencanakan jalur pengelasan tanpa *teaching* manual dan menyesuaikan proses pengelasan dengan celah perakitan (*fit-up gap*) secara aktual.
Tata letak cantilever menjaga area kerja bagian depan dan sisi sebaliknya tetap terbuka. Hal ini sangat penting di bengkel di mana material diangkat menggunakan *overhead crane*: Anda dapat menurunkan unit pelat sepanjang 12 meter langsung ke meja las tanpa harus melewatkannya melalui rangka gantry tertutup.
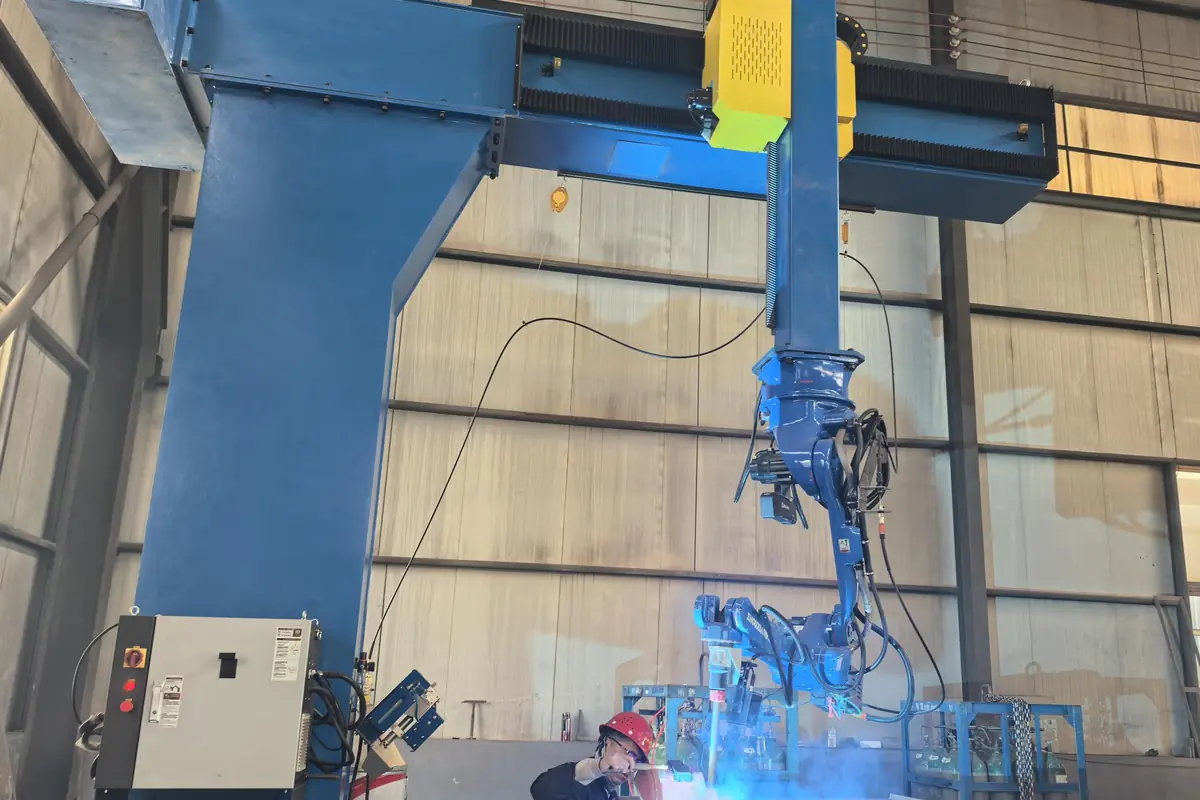
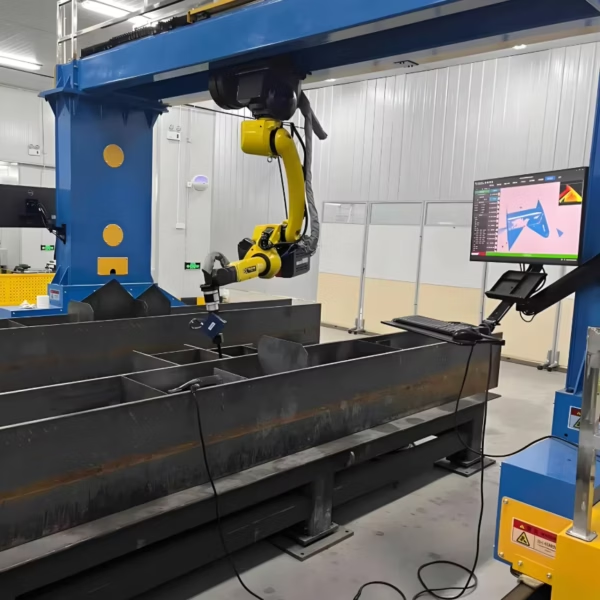
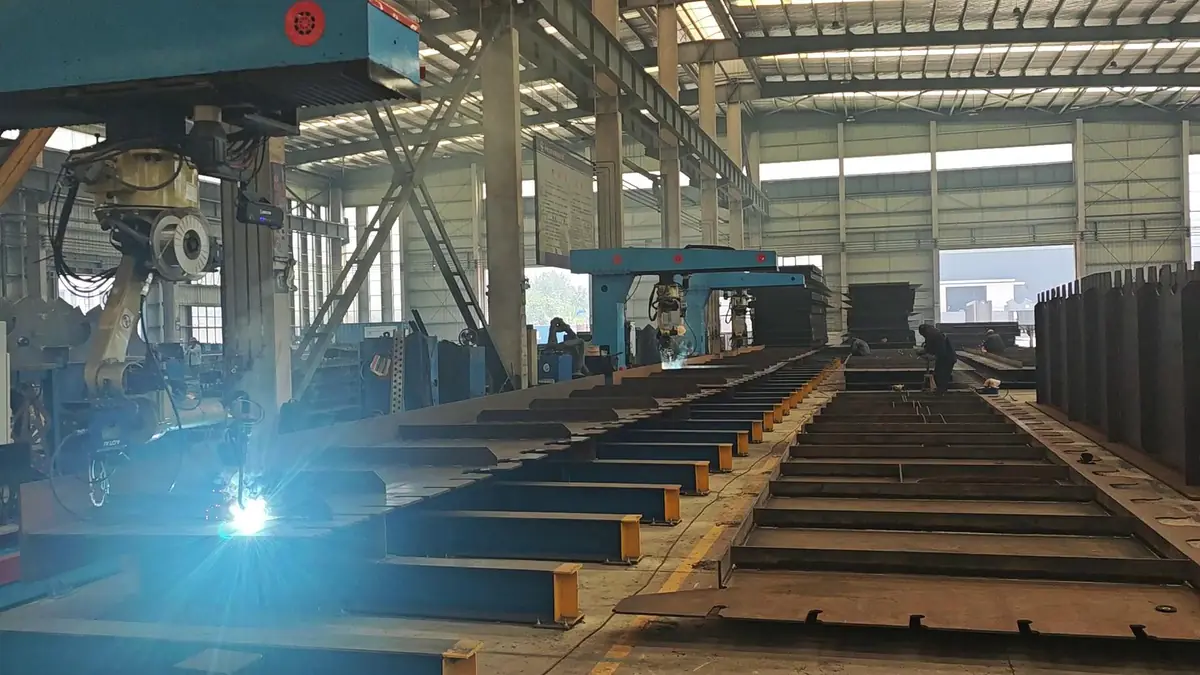
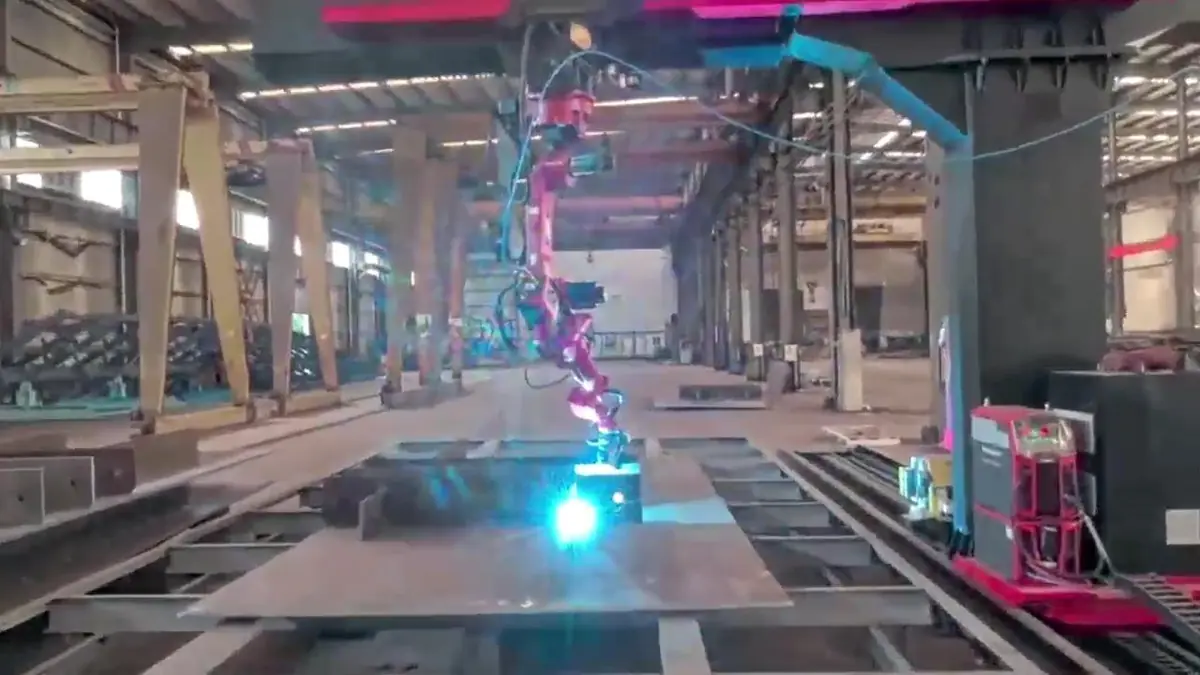
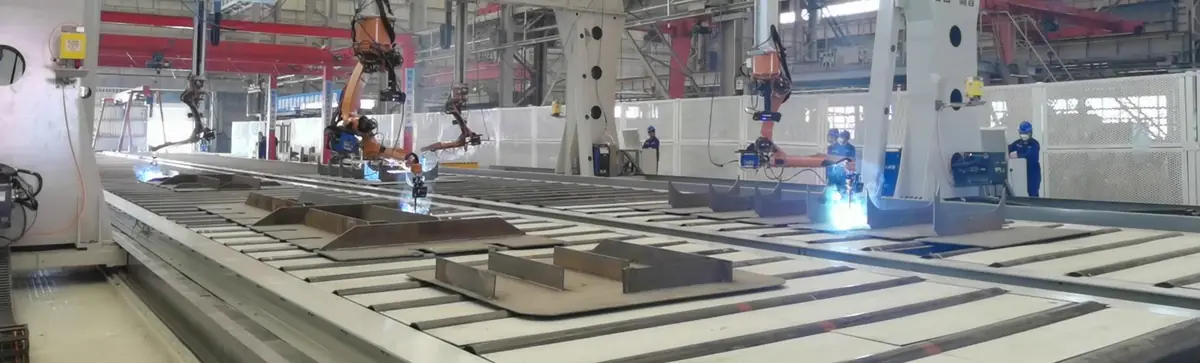
Robot Las Cantilever Beraksi
Pelacakan jalur las (*seam tracking*) dan pengelasan kontinu pada komponen baja struktural.
Spesifikasi Teknis
| Model | CWR500A |
|---|---|
| Konfigurasi axis | Model 7-axis, 8-axis, atau 9-axis (robot las 6-axis ditambah axis eksternal) |
| Bentang lengan robot | 2000 mm, dapat disesuaikan |
| Lebar kerja | Hingga 3.5 m pada cantilever 8-axis, mencakup sebagian besar unit pelat atas, bawah, dan web |
| Panjang rel lantai | Standar 9 m atau 12 m; dikonfigurasi 9–23 m sesuai komponen terpanjang |
| Akurasi pengulangan | ±0.05 mm |
| Penginderaan | Visi laser 3D, pemindaian *point-cloud*, pelacakan jalur las secara *real-time* |
| Perangkat lunak kontrol | Sistem pengelasan cerdas FSWELD: pembuatan jalur tanpa *teaching*, pustaka proses ahli, data produksi |
| Proses pengelasan | MIG / MAG / TIG / *tandem twin-wire*; kawat las solid dan *flux-cored*; multi-layer, multi-pass |
| Sumber daya las | Aotai, Megmeet, Panasonic, Lincoln Electric, Miller, atau merek lain atas permintaan |
| Pemrograman | Impor model 3D, konversi 2D ke 3D, pemodelan ulang *point-cloud* di tempat, pemisahan Tekla satu klik, pemrograman offline |
| Tata letak multi-robot | Dua robot pada rel bersama atau cantilever bersama; empat robot pada cantilever yang berlawanan |
| Standar pengelasan | Prosedur dapat memenuhi kualifikasi ISO, AWS D1.1, dan aturan biro klasifikasi (ABS, LR, CCS) |
| Sertifikasi | CE, ISO 9001 |
| Waktu pemesanan (*lead time*) | 20–45 hari tergantung konfigurasi |
| Garansi | 24 bulan untuk keseluruhan mesin (tidak termasuk suku cadang habis pakai) |
Cara Kerja Alur Kerja Tanpa-Teaching
Pemrograman robot konvensional berarti menggerakkan torch ke setiap titik pada setiap jalur las. Untuk komponen struktural buatan khusus (*one-off*) dan batch kecil, proses tersebut memakan waktu lebih lama daripada pengelasan itu sendiri. FSWELD menggantinya dengan alur kerja berbasis model:
- Dapatkan model 3D. Impor model desain 3D, konversikan gambar 2D ke 3D dalam waktu sekitar dua menit, pisahkan komponen Tekla menjadi beberapa bagian dengan satu klik, atau pindai komponen di lokasi dan buat model dari *point-cloud* jika gambar tidak tersedia.
- Muat beberapa komponen sekaligus. Letakkan komponen di atas meja las menggunakan *crane*. Komponen tidak harus diposisikan secara presisi siku: sistem visi akan mendeteksi setiap komponen dan posisi aktualnya. Komponen yang pernah dilas sebelumnya oleh sistem akan dikenali, sehingga menghemat waktu penentuan posisi sekitar 10 menit.
- Buat semua jalur las dengan satu klik. Perangkat lunak ini mengekstrak setiap jalur las, menetapkan proses yang cocok dari pustaka ahli, dan merencanakan jalur yang bebas dari tabrakan (*collision-free*), termasuk area sempit seperti jalur las *manhole* di dekat pengaku (*stiffener*).
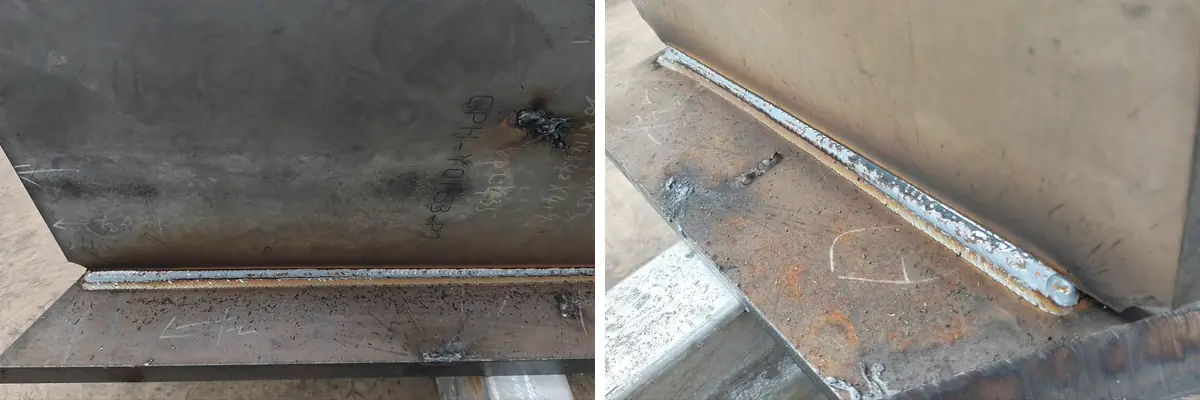
- Las dengan koreksi langsung. Pelacakan jalur las mengikuti sambungan aktual. Jika celahnya berukuran 3–6 mm, sistem beralih ke *pass* pengisian akar (*root-fill pass*) yang diikuti oleh *pass* penutup (*cap pass*). Waktu busur api (*arc time*), jumlah *pass*, dan hasil produksi dicatat untuk laporan harian.
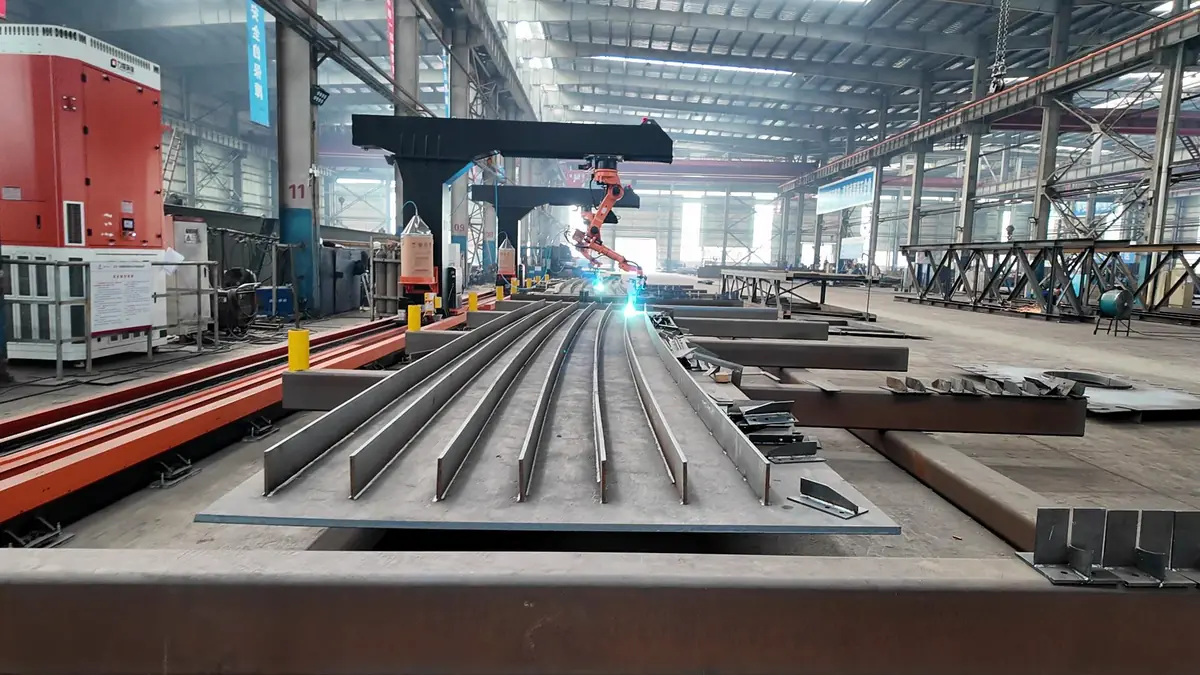
Empat cara untuk mendapatkan model pengelasan
| Metode | Apa yang Anda butuhkan | Terbaik untuk |
|---|---|---|
| Impor model 3D | File desain 3D komponen | Bengkel yang sudah mendesain dalam format 3D |
| Konversi 2D ke 3D | Gambar 2D; sekitar 2 menit di kantor | T-rib, diafragma, dan unit pelat yang digambar dalam 2D |
| Pemisahan satu klik Tekla | File perakitan Tekla | Proyek struktur baja dan jembatan yang dimodelkan di Tekla |
| Pemodelan ulang *point-cloud* | Tidak ada; robot memindai komponen secara langsung | Komponen tanpa gambar kerja, perbaikan, pelat lebar |
Pengelasan Celah Lebar (*Wide-Gap Welding*): Mengapa Ini Penting
Perakitan aktual tidak pernah sempurna. Pada unit pelat jembatan, 20–50% sambungan dapat menunjukkan celah lebih besar dari 3 mm. Program robot standar mengelas komponen ini dengan parameter yang sama seperti sambungan rapat, yang menyebabkan tembusan berlebih (*burn-through*) dan bentuk manik las yang buruk, sehingga sambungan tersebut memerlukan proses *gouging* dan perbaikan manual.
CWR500A mengukur celah tersebut dengan sistem visinya. Ketika mendeteksi celah 3–6 mm, sistem secara otomatis menerapkan *pass* pengisian akar adaptif diikuti oleh *pass* penutup, tanpa campur tangan manual. Sambungan yang biasanya tidak dapat dilas oleh robot menjadi bisa dilas, dan tukang las menghabiskan lebih sedikit waktu untuk penyetelan tack-weld yang ketat.
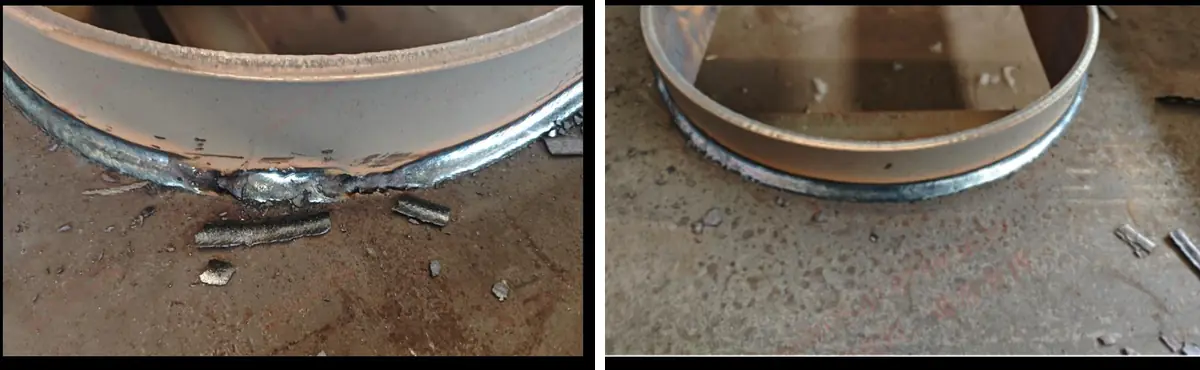
Benda Kerja dan Industri Utama
Benda Kerja
- Unit pelat dek jembatan: pelat atas, bawah, dan web
- T-rib (termasuk T-rib melengkung 12 m) dan diafragma
- Box girder dan jalur las permukaan box girder
- H-beam dan rakitan pelat tebal
- Pagar pembatas jembatan dan *lifting lug*
Industri
- Manufaktur jembatan
- Struktur baja bangunan
- Pembuatan kapal dan lepas pantai (*offshore*)
- Bejana tekan (*pressure vessel*) dan peralatan LNG
- Menara angin (*wind tower*)
- Mesin konstruksi
Hasil Lapangan dari Produsen Jembatan
Hasil yang tercatat di bengkel fabrikasi jembatan yang mengoperasikan stasiun las cantilever dengan kontrol FSWELD:
- Sekitar 120 m jalur las per mesin per hari, hingga 150 m, dengan jadwal operasi 7:00–23:00.
- Satu operator mengawasi tiga mesin, dengan dua operator yang berotasi di setiap shift.
- Robot kantilever 9-sumbu yang mengelas jalur las permukaan pada girder kotak, dan stasiun 8-sumbu yang mengelas diafragma asimetris berdasarkan hasil pemindaian (scan) tanpa menggunakan gambar kerja.
- Stasiun empat robot 18 m × 9 m di mana tugas ditetapkan secara otomatis, sehingga keempat robot dapat menyelesaikan komponen campuran dalam waktu yang hampir bersamaan.
- Pelat dasar tidak beraturan yang dimuat ke mesin tanpa perlu diratakan terlebih dahulu.
Memilih Konfigurasi yang Tepat
Memilih antara 7, 8, dan 9 sumbu
Semua model menggunakan robot las 6-sumbu yang sama; sumbu tambahan memperluas jangkauan gerakan robot. Pilih berdasarkan ukuran komponen Anda dan berapa banyak sisi yang memiliki jalur las: komponen yang lebih panjang memerlukan rel yang lebih panjang, unit pelat yang lebih lebar memerlukan jangkauan kantilever dari model 8-sumbu, dan komponen dengan jalur las di beberapa sisi sangat cocok menggunakan tata letak 9-sumbu. Kirimkan gambar teknik komponen Anda dan kami akan merekomendasikan konfigurasi serta panjang rel yang sesuai.
Perbandingan Kantilever, Gantry, Berbasis Rel, dan Mobile
| Sistem | Keunggulan | Pilih jika |
|---|---|---|
| Kantilever (mesin ini) | Bagian depan dan belakang terbuka untuk pemuatan crane; jangkauan 3,5 m | Unit pelat panjang, H-beam, dan girder kotak yang dimuat menggunakan crane |
| Robot las gantry | Menjangkau area persegi panjang penuh, mis. 12 m × 4 m | Komponen yang sangat lebar seperti bagian lambung kapal dan rangka trailer |
| Robot 7-sumbu berbasis rel | Lini satu robot yang ringkas dengan pemindaian 3D | Komponen struktur baja dengan ukuran yang mirip |
| Robot las mobile | Bergerak langsung ke benda kerja; tidak memerlukan rel | Komponen yang terlalu besar atau berat untuk dipindahkan ke stasiun tertentu |
| Workstation robot las | Positioner memutar komponen ke sudut pengelasan terbaik | Komponen yang lebih kecil dalam batch berulang |
Faktor Penentu Harga Robot Las Kantilever
Tidak ada satu harga tetap, karena setiap stasiun dikonfigurasi khusus sesuai komponen yang akan dilas. Berikut adalah faktor-faktor yang mempengaruhi harga, diurutkan dari yang paling berdampak:
| Faktor Biaya | Opsi | Pengaruh terhadap Harga |
|---|---|---|
| Jumlah robot | 1, 2 (rel atau kantilever bersama) atau 4 | Faktor tunggal terbesar; setiap penambahan robot mencakup satu lengan robot penuh, sumber daya, dan set torch |
| Konfigurasi sumbu | 7, 8, atau 9 sumbu | Setiap sumbu eksternal menambah aktuator, pemandu, dan integrasi kontrol |
| Panjang rel | 9–23 m | Rel yang lebih panjang menambah struktur baja, rak, dan waktu instalasi |
| Sumber daya las | Aotai, Megmeet, Panasonic, Lincoln Electric, Miller | Merek impor lebih mahal; merek lokal lebih mudah diservis di wilayah tertentu |
| Penginderaan dan perangkat lunak | Pelacakan jalur las, visi laser 3D, pemodelan point-cloud, pemisahan Tekla, pemrograman offline | Fungsi tanpa teaching bergantung pada paket visi dan perangkat lunak yang dipilih |
| Proses | Kawat tunggal atau tandem twin-wire | Pengelasan tandem memerlukan sumber daya kedua dan torch ganda |
| Servis | Instalasi dan pelatihan di tempat | Dikutip secara terpisah, biasanya memakan waktu sekitar satu minggu di lokasi |
Untuk mendapatkan penawaran yang akurat, kirimkan gambar teknik atau foto komponen terbesar dan yang paling sering diproduksi, ketebalan pelat, material, serta target produksi harian Anda. Kami memberikan penawaran FOB Qingdao.
Pengiriman, Instalasi, dan Dukungan
- Konfigurasi dan gambar kerja. Insinyur kami mengonfirmasi jumlah sumbu, panjang rel, dan proses dari gambar komponen Anda, serta menyetujui tata letak dan kebutuhan ruang lantai bersama Anda.
- Produksi dan uji pabrik. Waktu produksi adalah 20–45 hari tergantung pada konfigurasi. Stasiun dirakit dan diuji las terlebih dahulu sebelum pengiriman.
- Persiapan lokasi. Siapkan lantai yang rata untuk rel, pasokan listrik, dan pasokan gas pelindung. Konfirmasikan persyaratan fondasi dengan insinyur kami sebelum mesin tiba.
- Instalasi dan pelatihan. Instalasi di tempat dan pelatihan operator biasanya memakan waktu sekitar satu minggu dan dikutip secara terpisah. Operator akan mempelajari cara memuat, memindaian, memeriksa jalur, dan perawatan sehari-hari.
- Dukungan purnajual. Garansi 24 bulan untuk seluruh mesin, tidak termasuk suku cadang habis pakai, lengkap dengan dukungan teknis jarak jauh untuk pertanyaan perangkat lunak dan proses.
Keunggulan dan Keterbatasan
Keunggulan
- Tanpa teaching titik per titik: program dibuat langsung dari model, gambar, atau pemindaian
- Mengelas celah 3–6 mm secara otomatis tanpa risiko tembus (burn-through)
- Satu operator dapat mengawasi dua hingga tiga stasiun
- Tata letak kantilever terbuka sangat cocok untuk pemuatan dengan overhead crane
- Komponen berulang dikenali secara otomatis dan dapat menggunakan kembali programnya
- Data produksi tercatat untuk setiap lintasan (pass), mesin, dan shift
Keterbatasan
- Membutuhkan ruang lantai untuk rel dan akses crane ke area kerja
- Celah yang melebihi rentang adaptif 3–6 mm sebaiknya tetap dikoreksi pada tahap fit-up
- Untuk pelat tipis, pengelasan laser biasanya menghasilkan distorsi yang lebih sedikit
- Untuk komponen kecil dengan volume tinggi, workstation dengan positioner lebih cepat dan lebih hemat biaya
- Untuk komponen kecil campuran tanpa fixture, stasiun las cobot lebih cepat untuk disetting
Referensi Ukuran Kawat Las untuk Pengelasan MAG
Rentang arus tipikal untuk pengelasan MAG kawat pejal (solid wire). Pustaka proses robot akan memilih parameter secara otomatis, namun tabel ini membantu Anda saat merencanakan stok kawat las dan ketebalan pelat.
| Ø Kawat | Hubung singkat (A) | Globular (A) | Spray (A) | Pelat tipikal |
|---|---|---|---|---|
| 0.8 mm | 40–120 | 120–170 | 170–200 | 0.8–4.0 mm |
| 1.0 mm | 60–140 | 140–190 | 190–300 | 2.0–8.0 mm |
| 1.2 mm | 80–180 | 180–240 | 240–400 | dari sekitar 4 mm |
| 1.6 mm | 130–220 | 220–280 | 280–500 | dari sekitar 8 mm |
Transfer hubung singkat berjalan pada sekitar 14–22 V, transfer globular pada sekitar 22–26 V (zona percikan yang harus dihindari), dan transfer spray di atas 26 V.
Lihat semua robot las untuk membandingkan sistem kantilever, gantry, seluler, dan cobot secara berdampingan.
FAQ Robot Las Kantilever
Apakah saya memerlukan programmer robot untuk mengoperasikan CWR500A?
Tidak. Jalur pengelasan dihasilkan dari model 3D, gambar 2D yang dikonversi, file Tekla, atau pemindaian komponen. Operator memuat komponen, memulai pemindaian, dan memeriksa hasilnya. Sebagian besar pekerjaan dapat disiapkan di kantor.
Apa yang terjadi ketika celah perakitan (fit-up) tidak konsisten?
Sistem visi mengukur setiap sambungan. Celah 3–6 mm dilas dengan pass pengisian akar adaptif diikuti dengan pass penutup. Celah yang lebih besar harus dikoreksi selama perakitan.
Bisakah alat ini mengelas komponen tanpa gambar kerja?
Ya. Robot memindai komponen, membangun model 3D dari point cloud dan merencanakan jalur las. Model tersebut disimpan, sehingga komponen yang sama dapat dilas kembali tanpa memindai ulang dari awal.
Berapa panjang rel yang bisa dibuat?
Rel standar adalah 9 m dan 12 m. Rel dari 9 hingga 23 m dikonfigurasi sesuai dengan komponen terpanjang Anda, dan dua robot dapat berbagi satu rel atau satu kantilever.
Sumber daya las apa saja yang dapat saya pilih?
Aotai, Megmeet, Panasonic, Lincoln Electric, dan Miller adalah pilihan umum; merek lain dimungkinkan atas permintaan, misalnya agar sesuai dengan mesin yang sudah ada di bengkel Anda.
Bisakah hasil las memenuhi persyaratan AWS D1.1 atau biro klasifikasi?
Prosedur pengelasan dapat dikualifikasikan sesuai standar ISO, AWS D1.1, dan aturan biro klasifikasi seperti ABS, LR, dan CCS. Kualifikasi prosedur dilakukan untuk sambungan dan material spesifik Anda.
Berapa lama waktu tunggu (lead time) dan apa saja yang termasuk dalam instalasi?
Waktu tunggu adalah 20–45 hari tergantung pada konfigurasinya. Instalasi di tempat dan pelatihan operator biasanya memakan waktu sekitar satu minggu dan dikutip secara terpisah. Mesin ini memiliki garansi 24 bulan, tidak termasuk komponen habis pakai (consumables), ditambah dukungan teknis jarak jauh.
Berapa banyak operator yang dibutuhkan oleh satu stasiun kantilever?
Satu operator dapat mengawasi dua hingga tiga stasiun, karena program dihasilkan dari model atau pemindaian dan robot mengelas tanpa perlu teaching.
Apakah alat ini cocok dengan crane dan tata letak bengkel yang sudah ada?
Kantilever kolom tunggal menjaga bagian depan dan sisi jauh meja tetap terbuka, sehingga komponen dapat dimuat dengan overhead crane yang sudah Anda miliki. Kami merencanakan panjang rel dan meja di sekitar area kerja Anda.
Kirimkan gambar atau foto komponen Anda. Insinyur kami akan merekomendasikan konfigurasi sumbu, panjang rel, dan proses pengelasan, serta memberikan penawaran FOB Qingdao.
Dapatkan konfigurasi dan penawaran